🎛️ 02 - Modelagem no Domínio da Frequência: Transformada de Laplace, Função de Transferência e Sistemas Eletromecânicos
Navegação Rápida & Integração Curricular
📍 Disciplina: 04 Sistemas Dinâmicos e Controle | 🏭 Área: 05 Eletrônica, Automação e Controle | 🏠 Hub Principal 📄 Apostila Base: Modelagem no Domínio da Frequência (Prof. Raphael de Souza dos Santos) 🗺️ Roteiro de Estudos: Roteiro SM1 (Módulos 3 e 4 - Questão Q9) ⬅️ Aula Anterior: 01 - Equações Dinâmicas de Sistemas Lineares e Espaço de Estados | ➡️ Próxima Aula: 03 - Conversão FT ↔ Espaço de Estados (Formas Canônicas) 💻 Script Computacional:
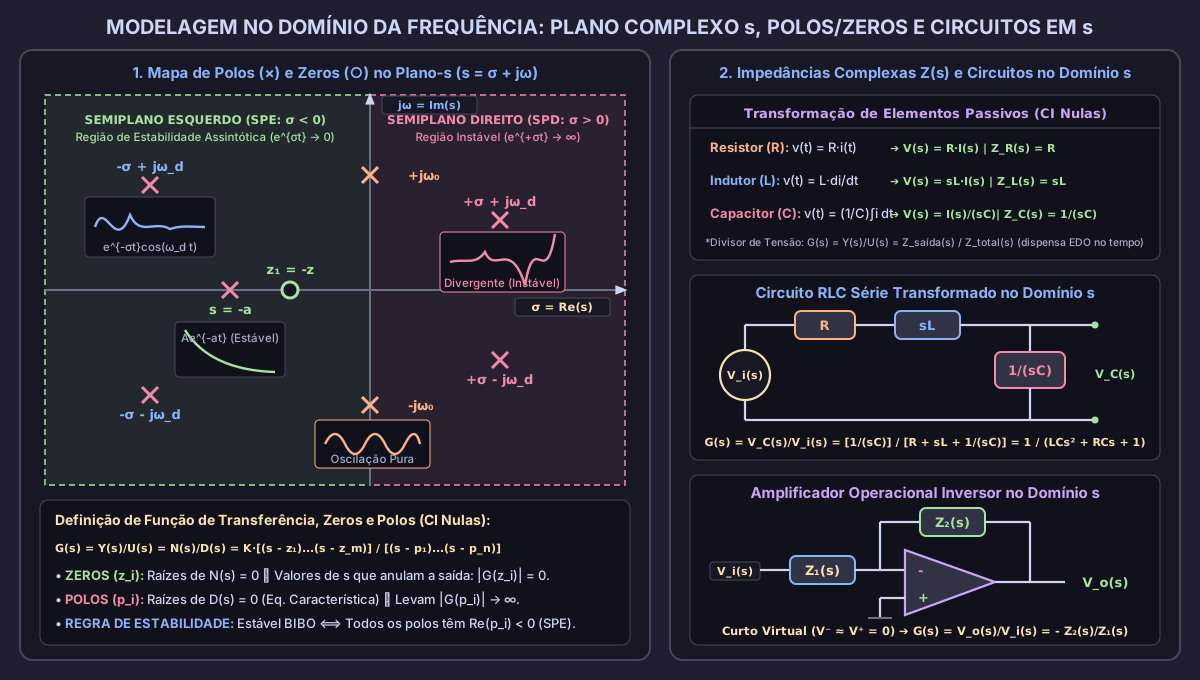
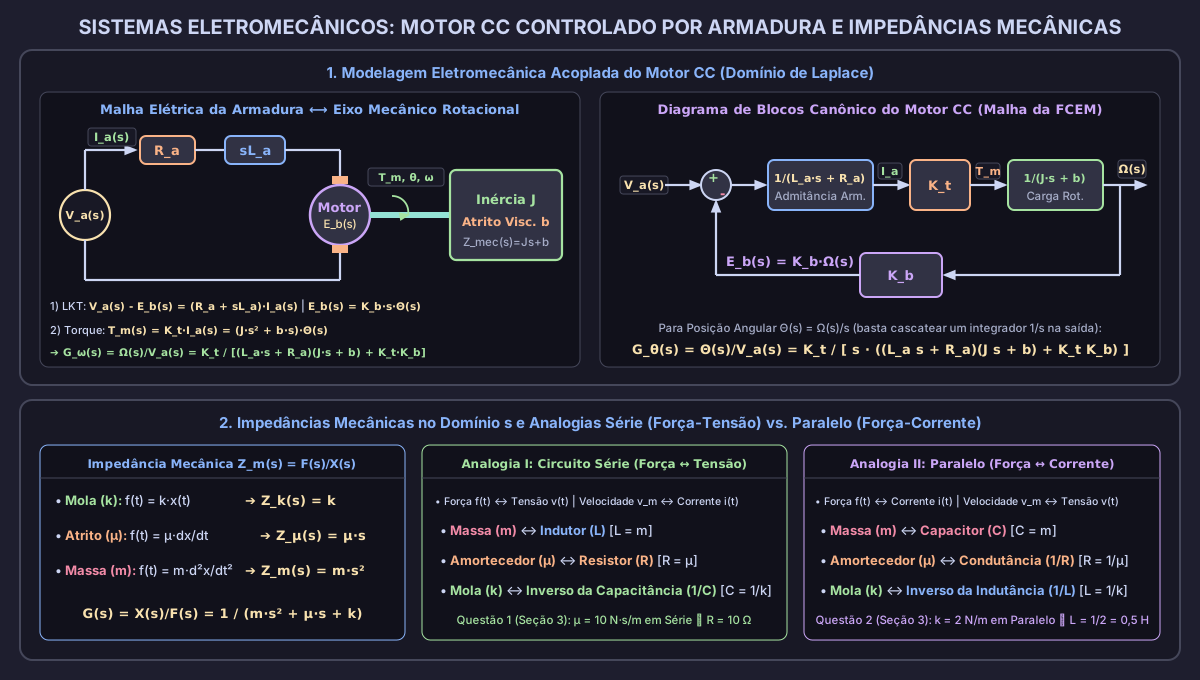
*sistemas_dinamicos_aulas02_a_05 (Material Complementar)*🎨 Diagramas Técnicos:[[dinamicos_aula02_laplace_plano_s_polos_zeros.svg]]|[[dinamicos_aula02_motor_cc_analogias_eletromecanicas.svg]]
🎯 Objetivos de Aprendizagem
- Dominar a Transformada de Laplace e suas Propriedades Operacionais: Converter Equações Diferenciais Ordinárias Lineares Invariantes no Tempo (SLIT) em equações algébricas no plano complexo , aplicando com rigor a propriedade da diferenciação e os Teoremas do Valor Inicial (TVI) e do Valor Final (TVF).
- Dominar a Expansão em Frações Parciais (Método dos Resíduos de Heaviside): Obter a resposta analítica no tempo para polinômios com polos reais simples, polos reais repetidos e polos complexos conjugados.
- Definir Função de Transferência e Mapear Polos e Zeros: Compreender sob condições iniciais estritamente nulas, relacionando a posição geométrica dos polos (raízes do denominador) e dos zeros (raízes do numerador) no plano- à estabilidade BIBO e aos modos naturais de resposta transitória.
- Modelar Circuitos Elétricos Passivos e com Amplificadores Operacionais: Utilizar o conceito de impedâncias operacionais complexas (, , ) para deduzir funções de transferência de filtros ativos e passivos diretamente por divisores de tensão e leis nodais.
- Modelar o Motor de Corrente Contínua Controlado por Armadura: Formular as equações diferenciais acopladas da malha elétrica da armadura e da mecânica rotacional do rotor/carga, deduzindo analiticamente as funções de transferência de velocidade angular e de posição angular , explicitando a realimentação intrínseca da Força Contra-Eletromotriz (FCEM).
- Mapear Analogias Eletromecânicas: Converter impedâncias mecânicas em circuitos elétricos análogos em série (Força-Tensão de Maxwell) e em paralelo (Força-Corrente de Firestone).
📌 Sumário do MOC
- 1. A Transformada de Laplace e a Álgebra no Domínio da Frequência Complexa
- 2. Inversão de Laplace por Expansão em Frações Parciais (Método de Heaviside)
- 3. A Função de Transferência G(s): Polos, Zeros e Estabilidade BIBO
- 4. Modelagem de Redes Elétricas no Domínio s: Impedâncias Operacionais
- 5. Modelagem Eletromecânica: O Motor de Corrente Contínua (Motor CC)
- 6. 📝 Exercícios Resolvidos de Engenharia (Padrão Apostila 02 e Concursos)
- 7. 🎓 Verificando o Aprendizado (Questões de Fixação da Apostila 02 Comentadas)
1. A Transformada de Laplace e a Álgebra no Domínio da Frequência Complexa
A análise dinâmica de sistemas físicos por meio de equações diferenciais no domínio do tempo pode se tornar extremamente laboriosa quando a ordem do sistema cresce ou quando sinais não senoidais (degraus, impulsos, rampas) excitam a planta. A Transformada de Laplace atua como uma ponte matemática que converte operações de derivação e integração em operações algébricas simples de multiplicação e divisão.
1.1 Definição Unilateral e a Variável Complexa s
Para sistemas causais (onde as variáveis dinâmicas são nulas para ), aplica-se a Transformada de Laplace Unilateral:
Onde é a frequência complexa de Laplace, composta por uma parte real (amortecimento / atenuação) e uma parte imaginária (frequência angular de oscilação):
1.2 Propriedades Operacionais Fundamentais: Derivação e Integração
As propriedades operacionais de Laplace eliminam a necessidade de resolver integrais de convolução no tempo para calcular a resposta de EDOs:
- Propriedade da Diferenciação no Tempo (Primeira Derivada):
- Propriedade da Segunda Derivada:
- Propriedade da Derivada de Ordem :
- Propriedade da Integração no Tempo:
A Mágica do Operador
Sob condições iniciais estritamente nulas (), o operador de diferenciação temporal equivale simplesmente à multiplicação algébrica por , e a integração equivale à divisão algébrica por !
1.3 Teoremas do Valor Inicial (TVI) e do Valor Final (TVF)
Estes teoremas permitem inspecionar as condições de contorno da resposta no tempo diretamente a partir da expressão algébrica , sem necessidade de calcular a transformada inversa :
-
Teorema do Valor Inicial (TVI): Revela o comportamento instantâneo no instante imediatamente posterior à excitação (): (Válido se for uma função estritamente própria).
-
Teorema do Valor Final (TVF): Determina o valor de regime permanente da resposta após o decaimento de todos os transitórios ():
Condição Obrigatória de Aplicação do TVF
O Teorema do Valor Final SÓ É VÁLIDO se o sistema for estável, isto é, se todos os polos de residirem estritamente no semiplano esquerdo do plano complexo (com exceção de no máximo um polo simples em ). Se contiver polos no semiplano direito (instabilidade) ou sobre o eixo imaginário (oscilação pura como ), o limite no tempo não converge e o TVF gerará um resultado matematicamente espúrio!
2. Inversão de Laplace por Expansão em Frações Parciais (Método de Heaviside)
Para recuperar a função no tempo , decompõe-se uma razão de polinômios estritamente própria (grau de grau de ) em uma soma linear de termos elementares conhecidos das tabelas de transformadas.
2.1 Caso 1: Polos Reais e Distintos
Se o polinômio denominador possui raízes reais e diferentes entre si ():
Os coeficientes (denominados Resíduos de Heaviside) são calculados isolando-se a respectiva raiz:
Aplicando a transformada inversa termo a termo:
2.2 Caso 2: Polos Reais Múltiplos (Repetidos)
Se uma raiz real possui multiplicidade algébrica ():
O resíduo de ordem mais alta e os resíduos decrescentes são calculados por diferenciação sucessiva:
Lembrando que , a repetição de polos faz surgir fatores do tipo , que caracterizam regimes criticamente amortecidos.
2.3 Caso 3: Polos Complexos Conjugados
Polos complexos surgem aos pares: . A expansão adota a forma quadrática correspondente a senos e cossenos amortecidos:
A transformada inversa resulta imediatamente na resposta subamortecida típica:
3. A Função de Transferência G(s): Polos, Zeros e Estabilidade BIBO
3.1 Definição Formal e Restrição de Condições Iniciais Nulas
A Função de Transferência de um sistema linear e invariante no tempo (SLIT) é definida como a razão entre a Transformada de Laplace da variável de saída e a Transformada de Laplace da variável de entrada , admitindo-se que todas as condições iniciais sejam rigorosamente nulas:
Propriedades fundamentais da Função de Transferência:
- É uma representação puramente matemática da dinâmica intrínseca da planta, independente da amplitude ou formato do sinal de entrada .
- Relaciona diretamente entrada e saída no domínio da frequência: .
- Um sistema físico real é dito estritamente próprio se o grau do denominador for estritamente maior que o grau do numerador (), e próprio se . Sistemas impróprios () exigem diferenciadores puros e não são fisicamente realizáveis de forma exata.
3.2 Geometria dos Polos e Zeros no Plano-s e Modos Naturais
Fatorando os polinômios do numerador e do denominador em suas raízes:
- Zeros (): São as raízes de . Representam as frequências complexas de transmissão nula: se a entrada contiver , a saída será completamente bloqueada (). São plotados no plano complexo como círculos ().
- Polos (): São as raízes da Equação Característica . Representam os modos naturais intrínsecos de oscilação e amortecimento do sistema. São plotados no plano complexo como cruzes ().
Teorema da Estabilidade BIBO (Bounded-Input, Bounded-Output)
Um sistema linear invariante no tempo é estável no sentido BIBO (qualquer entrada limitada produz saída limitada) se e somente se TODOS os seus polos de malha fechada possuírem parte real estritamente negativa:
- Semiplano Esquerdo (SPE / ): Modos do tipo Estável (transitório decai para zero).
- Eixo Imaginário ( / ): Polos simples geram oscilações sustentadas Marginalmente Estável. Polos repetidos geram termos Instável.
- Semiplano Direito (SPD / ): Modos do tipo Instável (sinal diverge exponencialmente ao infinito).
4. Modelagem de Redes Elétricas no Domínio s: Impedâncias Operacionais
A modelagem de circuitos no domínio de Laplace evita a manipulação de equações íntegro-diferenciais no tempo. Substituem-se resistores, indutores e capacitores por suas impedâncias operacionais complexas , permitindo aplicar as mesmas leis algébricas de circuitos de corrente contínua (Divisor de Tensão, LKT, LKC e Método dos Nós).
4.1 Impedâncias Elementares no Domínio s
| Elemento Passivo | Equação no Tempo () | Transformada de Laplace | Impedância Operacional | Admitância |
|---|---|---|---|---|
| Resistor () | ||||
| Indutor () | ||||
| Capacitor () |
4.2 Circuitos RL, RC e RLC por Divisor de Tensão
Para circuitos em série excitados por uma tensão de entrada , a tensão sobre uma impedância de saída genérica em série com calcula-se imediatamente pela regra do divisor de tensão:
- Circuito RL com Saída no Indutor (Filtro Passa-Altas de 1ª Ordem):
- Zero em (bloqueia CC); Polo em .
- Circuito RC com Saída no Capacitor (Filtro Passa-Baixas de 1ª Ordem):
- Polo real em ; Ganho DC em igual a 1 ().
- Circuito RLC Série com Saída no Capacitor (Filtro Passa-Baixas de 2ª Ordem):
4.3 Filtros Ativos com Amplificadores Operacionais Ideais
Empregando amplificadores operacionais (Amp-Ops) com ganho de malha aberta infinito () e correntes de entrada nulas nas portas inversora e não inversora ( pelo curto-circuito virtual):
- Configuração Inversora Genérica: Uma impedância de entrada e uma impedância de realimentação :
- Integrador Ativo Ideal: , .
- Filtro Passa-Baixas Ativo (Circuito Miller / Lead-Lag): Realimentação com resistor em paralelo com capacitor ():
5. Modelagem Eletromecânica: O Motor de Corrente Contínua (Motor CC)
O Motor de Corrente Contínua controlado por armadura é o atuador eletromecânico mais ubíquo da indústria e da robótica, constituindo o exemplo canônico perfeito de sistema com acoplamento bidirecional elétrico-mecânico.
5.1 Acoplamento das Equações Elétrica e Mecânica
O sistema é formado por duas partes físicas integradas:
-
Malha Elétrica da Armadura (Circuito Série): Alimentada pela tensão de controle , contendo resistência de armadura , indutância de dispersão e a Força Contra-Eletromotriz induzida gerada pelo movimento do rotor no campo magnético: No domínio de Laplace:
-
Equação Eletromecânica da FCEM (): Pela Lei de Faraday, a tensão induzida é rigorosamente proporcional à velocidade angular do eixo : Onde é a constante de força contra-eletromotriz ().
-
Equação do Conjugado Eletromagnético (): Pela Lei de Lorentz-Biot-Savart, o torque motriz gerado no rotor é diretamente proporcional à corrente de armadura : Onde é a constante de torque (). (No Sistema Internacional SI, ).
-
Malha Mecânica Rotacional do Rotor e Carga: O torque motriz acelera o momento de inércia equivalente acoplado ao eixo , vencendo o atrito viscoso dos mancais : No domínio de Laplace:
5.2 Dedução das Funções de Transferência de Velocidade e Posição
Isolando a corrente de armadura na equação elétrica e substituindo :
Substituindo na equação mecânica:
Multiplicando ambos os lados por e agrupando os termos em :
Isolando a razão , obtém-se a Função de Transferência de Velocidade Angular do Motor CC:
Como a posição angular é a integral da velocidade (), a Função de Transferência de Posição Angular é obtida adicionando-se um polo integrador na origem:
Simplificação Prática: Constante de Tempo Elétrica Desprezível
Em motores industriais de pequeno e médio porte, a constante de tempo elétrica da armadura () é ordens de grandeza menor que a constante de tempo mecânica (). Desprezando-se a indutância (), o motor simplifica-se para um sistema de 1ª ordem: Onde o termo atua como um amortecimento viscoso eletromagnético adicional, conferindo estabilidade natural ao motor!
5.3 O Diagrama de Blocos Canônico do Motor CC
A representação estruturada evidencia a realimentação negativa intrínseca imposta pela própria física do eletromagnetismo (Lei de Lenz):
- A tensão de armadura entra no somador;
- A FCEM é subtraída de , gerando a tensão resultante sobre a impedância da armadura;
- O bloco de admitância da armadura converte essa tensão líquida em corrente ;
- A corrente passa pelo ganho eletromecânico de torque , produzindo o torque motor ;
- O torque motor atua sobre a impedância mecânica da carga , determinando a velocidade de rotação ;
- A velocidade é amostrada pelo bloco e fecha o laço de realimentação negativa que limita a corrente e estabiliza a máquina!
6. 📝 Exercícios Resolvidos de Engenharia (Padrão Apostila 02 e Concursos)
Exercício Resolvido 1 — Parametrização e Resposta ao Degrau de Motor CC Controlado por Armadura
Enunciado: Um servomotor de corrente contínua industrial de ímã permanente acoplado a um braço robótico possui as seguintes especificações de bancada:
- Resistência de armadura:
- Indutância de armadura:
- Inércia do rotor e carga:
- Coeficiente de atrito viscoso:
- Constante de torque e de FCEM:
Determine: (a) A função de transferência de velocidade angular ; (b) A velocidade angular de regime permanente quando o motor é alimentado com um degrau de tensão de ; (c) Os polos do sistema e a classificação do amortecimento.
Solução Passo a Passo:
(a) Montagem da Função de Transferência: Aplicando os coeficientes na equação deduzida:
- Coeficiente de :
- Coeficiente de :
- Termo independente:
- Numerador:
Normalizando a equação (dividindo numerador e denominador por ):
(b) Velocidade Angular de Regime Permanente (): Pelo Teorema do Valor Final (TVF): Em RPM:
(c) Polos e Classificação: Como os polos são reais, negativos e distintos, o sistema é estável e estritamente sobreamortecido (sem sobressinal transitório oscilatório)!
Exercício Resolvido 2 — Resolução de Circuito Ativo com Amp-Op e Inversão por Frações Parciais
Enunciado: Um circuito de controle analógico emprega um amplificador operacional na configuração inversora com resistor de entrada e malha de realimentação contendo um resistor em paralelo com um capacitor . O circuito é excitado por um degrau unitário de tensão . Determine: (a) A função de transferência ; (b) A resposta analítica no domínio do tempo por expansão em frações parciais.
Solução Passo a Passo:
(a) Obtenção de :
- Onde a constante de tempo de realimentação vale . Logo, .
Aplicando a fórmula do Amp-Op inversor:
(b) Expansão em Frações Parciais e Inversão para Entrada Degrau ():
Pelo Método dos Resíduos de Heaviside:
Substituindo os resíduos:
Aplicando a transformada inversa : (A saída parte de e converge exponencialmente com constante de tempo para o valor de regime permanente de , confirmado pelo ganho DC ).
7. 🎓 Verificando o Aprendizado (Questões de Fixação da Apostila 02 Comentadas)
Bloco 1: Transformada de Laplace, Polos e Zeros
Questão 1 — Função de Transferência de Sistema Mecânico de 2ª Ordem (Apostila 02 / Módulo 1)
Enunciado: Suponha um sistema mecânico definido pela equação diferencial de ordem 2: Onde é a massa, é o coeficiente de amortecimento e é a constante elástica da mola. Considerando , e , a função de transferência desse sistema relacionando o deslocamento à força aplicada é igual a:
A) (Correta)
B)
C)
D)
E)Justificativa Técnica Oficial:
Alternativa A está correta.
Substituindo os parâmetros fornecidos na EDO: Aplicando a Transformada de Laplace sob condições iniciais nulas: Isolando a razão de transferência:
Questão 2 — Mapeamento de Polos e Zeros a Partir da Resposta em Laplace (Apostila 02 / Módulo 1)
Enunciado: Um sistema linear e invariante no tempo é excitado por um degrau unitário na entrada () e produz no domínio da frequência complexa uma saída expressa por: A respeito dos zeros e dos polos presentes na transformada da resposta , é correto afirmar que:
A) Zeros = e polos =
B) Zeros = e polos = (Correta)
C) Zeros = e polos =
D) Zeros = e polos =
E) O sistema não possui zeros e possui polos emJustificativa Técnica Oficial:
Alternativa B está correta.
- Zeros: São os valores de que anulam o numerador. Fazendo . Logo, existe um único zero finito em .
- Polos: São os valores de que anulam o denominador. Fazendo (polo introduzido pela entrada degrau), , e (polos próprios da função de transferência da planta).
Portanto, o conjunto total é composto pelo zero em e polos em .
Bloco 2: Funções de Transferência de Circuitos Elétricos
Questão 3 — Função de Transferência de Circuito RL com Saída na Indutância (Apostila 02 / Módulo 2)
Enunciado: Considere um circuito elétrico composto por uma fonte de tensão alimentando em série um resistor linear de resistência e um indutor ideal de indutância . Tomando como sinal de saída a tensão sobre os terminais do indutor, , e como sinal de entrada a tensão da fonte , a função de transferência é expressa por:
A)
B)
C)
D) (Correta)
E)Justificativa Técnica Oficial:
Alternativa D está correta.
Pela Lei das Malhas de Kirchhoff (LKT): Como a tensão no indutor obedece a , no domínio (com corrente inicial nula) tem-se .
Substituindo na LKT: Isolando a razão :
Questão 4 — Posição de Polos e Zeros do Circuito RL (Apostila 02 / Módulo 2)
Enunciado: Considerando a função de transferência do circuito resistivo-indutivo obtida na questão anterior (), é possível afirmar que o referido circuito possui no plano complexo :
A) Apenas um polo em e nenhum zero.
B) Um zero na origem () e um polo real em . (Correta)
C) Um polo na origem () e um zero em .
D) Um polo duplo em e um zero em .
E) Apenas polos complexos conjugados de alta frequência.Justificativa Técnica Oficial:
Alternativa B está correta.
- No numerador, . Igualando a zero: , caracterizando um zero na origem, responsável por bloquear componentes de corrente contínua (comportamento de filtro passa-altas).
- No denominador, . Igualando a zero: , caracterizando um polo real simples estritamente negativo, o que garante a estabilidade assintótica BIBO da malha.
Bloco 3: Sistemas Eletromecânicos e Analogias Físicas
Questão 5 — Analogia Mecânica-Elétrica em Circuito Série (Apostila 02 / Módulo 3)
Enunciado: Na analogia direta entre sistemas mecânicos e circuitos elétricos em série (Analogia Força-Tensão de Maxwell), cada elemento mecânico translacional possui um análogo elétrico com equação matemática idêntica. Em um sistema mecânico, um amortecedor com coeficiente de atrito viscoso é representado no circuito elétrico equivalente em série por um:
A) Indutor de
B) Capacitor de
C) Resistor de
D) Indutor de
E) Resistor de (Correta)Justificativa Técnica Oficial:
Alternativa E está correta (Resistor de ).
Na analogia de Maxwell (Força-Tensão):
- A Força mapeia-se na Tensão ;
- A Velocidade mapeia-se na Corrente ;
- A equação do amortecedor mecânico é ;
- A equação da resistência elétrica é .
Como ambas as leis descrevem a dissipação irreversível de energia proporcional à grandeza de fluxo, o coeficiente de atrito viscoso corresponde exatamente a uma resistência elétrica de .
Questão 6 — Analogia Mecânica-Elétrica em Circuito Paralelo (Apostila 02 / Módulo 3)
Enunciado: Considerando agora a analogia dual entre sistemas mecânicos e circuitos elétricos em paralelo (Analogia Força-Corrente de Firestone), uma mola com rigidez elástica deve ser substituída no circuito análogo paralelo por uma:
A) Capacitância de
B) Resistência de
C) Indutância de (Correta)
D) Indutância de
E) Resistência deJustificativa Técnica Oficial:
Alternativa C está correta (Indutância de ).
Na analogia de Firestone (Força-Corrente):
- A Força mapeia-se na Corrente Elétrica ;
- A Velocidade mapeia-se na Tensão Elétrica ;
- A equação da mola mecânica é ;
- A equação do indutor elétrico é .
Comparando os coeficientes integrais, verifica-se que a constante elástica corresponde à inversa da indutância (). Logo: