🎯 Servomotor Síncrono de Ímãs Permanentes (PMSM e Brushless AC)
Navegação do Atlas
1. Identificação Normativa e Características Comparativas
O Servomotor Síncrono de Ímãs Permanentes (conhecido pelas siglas PMSM - Permanent Magnet Synchronous Motor ou BLAC - Brushless AC) representa o ápice da tecnologia de acionamento dinâmico e controle de movimento (motion control) na automação industrial, robótica de precisão e máquinas-ferramenta CNC. Diferente dos motores de indução convencionais, o servomotor síncrono não dissipa energia induzindo correntes no rotor: seu campo magnético rotórico é fornecido estaticamente por pastilhas sinterizadas de terras raras de altíssima densidade de energia magnética (Neodímio-Ferro-Boro - ou Samário-Cobalto - ).
Com o desenvolvimento de técnicas avançadas de enrolamento concentrado segmentado (tooth-wound coils) e algoritmos de controle vetorial por orientação de campo (FOC - Field-Oriented Control) comutados em tempo real por microprocessadores DSP/FPGA, os servomotores atingem relações torque/inércia extraordinárias, larguras de banda de malha de velocidade superiores a e resoluções angulares submecânicas através de encoders digitais absolutos integrados, sob as normas IEC 60034-1, IEC 61800-5-1 e ISO 13849-1.
graph LR
    subgraph "Simbologia Técnica do Servomotor PMSM"
        IEC["<b>Padrão IEC 60617</b><br/>Círculo M com 3~ síncrono<br/>e símbolo de ímã permanente"]
        FEEDBACK["<b>Interface de Feedback</b><br/>Encoder Absoluto Serial Integrado<br/>(Hiperface DSL / EnDat 2.2 / BiSS-C)"]
        FREIO["<b>Freio Integrado</b><br/>Bobina 24Vcc Fail-Safe<br/>Retenção de Posição Mecânica"]
    end
Tabela Comparativa de Tecnologias de Motores de Alto Desempenho Dinâmico
| Parâmetro Técnico | Servomotor PMSM (Brushless AC) | Motor Brushless DC (BLDC Trapezoidal) | Motor de Passo Híbrido | Motor de Indução Trifásico (MIT) |
|---|---|---|---|---|
| Forma de Onda da FEM (BEMF) | Senoidal pura | Trapezoidal | Não senoidal / degraus | Senoidal induzida |
| Forma de Corrente de Fase | Senoidal trifásica () | Blocos de (6-Step) | Pulsos discretos de passo | Senoidal trifásica |
| Ondulação de Torque (Torque Ripple) | Mínima () | Moderada a alta () | Elevada em baixas rotações | Muito baixa () |
| Densidade de Conjugado () | Altíssima () | Alta () | Alta em zero RPM, cai com rotação | Moderada () |
| Controle de Posição / Velocidade | Malha fechada FOC () | Malha aberta ou Hall () | Malha aberta (sujeito a perda de passo) | Malha aberta (V/F) ou fechada (FOC) |
| Sensor de Posição Nativo | Encoder óptico/magnético | 3 Sensores de Efeito Hall () | Opcional (apenas em easy-servo) | Sensorless ou encoder incremental |
| Capacidade de Sobrecarga () | a nominal | a nominal | Inexistente ( nominal) | a nominal |
2. Aspecto Visual e Seção Transversal Técnica
O diagrama vetorial abaixo apresenta o corte longitudinal detalhado de um servomotor síncrono industrial com carcaça cilíndrica lisa em alumínio extrudado anodizado (grau de proteção IP67), mostrando a montagem dos ímãs de neodímio sobre o eixo, os enrolamentos concentrados de alto preenchimento, o freio eletromagnético de retenção e o encoder óptico absoluto acoplado à tampa traseira.
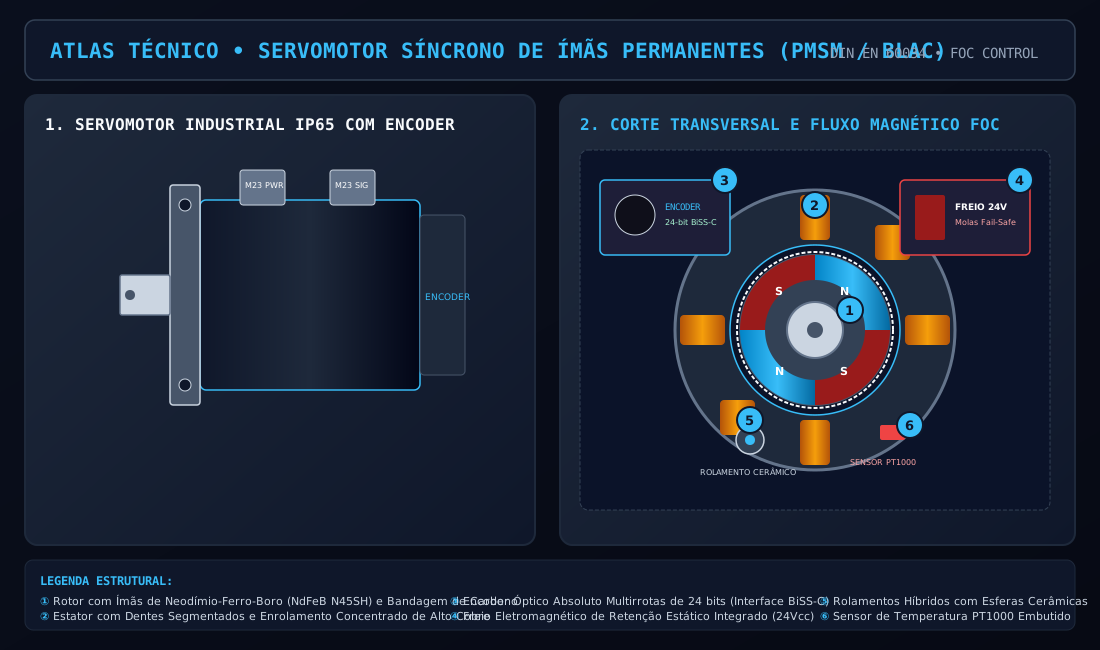
Elementos Construtivos Indicados no Corte:
- ① Estator com Dentes Segmentados e Enrolamento Concentrado: Lâminas de aço magnético de grão não orientado com ranhuras abertas isoladas por poliimida e enrolamentos bobinados diretamente sobre os dentes individuais com fator de enchimento de cobre superior a , minimizando as cabeças de bobina e a resistência ôhmica por fase.
- ② Rotor com Ímãs de Neodímio-Ferro-Boro (NdFeB Grau N45SH): Ímãs de terras raras montados superficialmente (SPM - Surface Permanent Magnet) ou inseridos no interior do núcleo (IPM - Interior Permanent Magnet), protegidos contra centrifugação em altas rotações por bandagem de fibra de carbono ou tubo de aço inox austenítico não magnético.
- ③ Eixo Dinamicamente Balanceado (Grau ISO G1.0): Usinado com tolerâncias centesimais para permitir acelerações angulares extremas de até sem ressonância mecânica ou excentricidade radial.
- ④ Encoder Absoluto Multivoltas Óptico/Magnético Integrado: Transdutor de alta resolução ( por volta, equivalente a milhões de pulsos por revolução) com contagem multivoltas mecânica por engrenagens ou bateria de lítio, comunicando via canal serial de alta velocidade (EnDat 2.2, Hiperface DSL ou BiSS-C).
- ⑤ Freio Eletromagnético de Retenção de Segurança (Fail-Safe): Freio acionado por mola ou ímã permanente alimentado em que bloqueia mecanicamente o eixo em caso de queda de energia para impedir a queda por gravidade de eixos verticais em robôs ou pontes cartesianas.
- ⑥ Carcaça Hermética IP65/IP67 com Conectores Rápidos Speedtec: Corpo cilíndrico selado com retentores de Viton no eixo e conectores circulares industriais M23/M40 que integram os condutores de potência trifásica, o sinal do encoder e o comando do freio através de um único cabo híbrido (One Cable Technology - OCT).
3. Princípios Físicos de Operação e Modelagem Matemática no Referencial d-q
flowchart TD
    subgraph "Controle Vetorial Orientado pelo Campo (FOC)"
        SINAIS_ABC["Correntes Medidas nas Fases ia, ib, ic"] --> CLARKE["Transformada de Clarke: Projeção no Plano Fixo Estatórico (iα, iβ)"]
        CLARKE --> PARK["Transformada de Park: Projeção no Referencial Girante Rotórico (id, iq)"]
        POS_ENCODER["Ângulo Rotórico Elétrico θe (Encoder)"] --> PARK
        PARK --> PID_ID["Controle de Fluxo id (Geralmente id* = 0)"]
        PARK --> PID_IQ["Controle de Conjugado iq (iq* Proporcional ao Torque)"]
        PID_ID --> PARK_INV["Transformada Inversa de Park: Tensões vα, vβ"]
        PID_IQ --> PARK_INV
        POS_ENCODER --> PARK_INV
        PARK_INV --> SVM["Modulação por Vetor Espacial (SVPWM)"]
        SVM --> INVERSOR["Ponte Trifásica IGBT/MOSFET (Aciona o Servomotor)"]
    end
3.1 Modelagem Matemática no Referencial Síncrono d-q (Transformada de Park)
No referencial ortogonal girante solidário ao campo magnético do rotor (), o eixo direto () é alinhado com o eixo magnético dos ímãs permanentes e o eixo em quadratura () é adiantado de elétricos:
As equações de tensão de estado do servomotor PMSM são dadas por:
undefined