🎛️ 01 - Equações Dinâmicas de Sistemas Lineares, Espaço de Estados e Diagramas de Blocos
Navegação Rápida & Integração Curricular
📍 Disciplina: 04 Sistemas Dinâmicos e Controle | 🏭 Área: 05 Eletrônica, Automação e Controle | 🏠 Hub Principal 📄 Apostila Base: Equações dinâmicas de sistemas lineares (Prof. Raphael de Souza dos Santos) 🗺️ Roteiro de Estudos: Roteiro SM1 (Módulos 1, 2 e 6) ➡️ Próxima Aula: 02 - Modelagem no Domínio da Frequência (Laplace, FT e Motor CC) 💻 Script Computacional:
*espaco_estados_aula01 (Material Complementar)*🎨 Diagramas Técnicos:[[modelagem_massa_mola_analogia_rlc.svg]]|[[diagrama_blocos_espaco_estados_reduzido.svg]]
🎯 Objetivos de Aprendizagem
- Classificar e Resolver Equações Diferenciais Lineares: Distinguir variáveis dependentes e independentes, ordens, graus e critérios rigorosos de linearidade em EDOs de sistemas físicos.
- Modelar Sistemas Físicos Mecânicos e Circuitos Elétricos: Formular as equações diferenciais pelo método de Newton () e pelas Leis de Kirchhoff (LKT e LKC), dominando as analogias eletromecânicas (Força-Tensão e Força-Corrente).
- Aplicar a Regra dos Armazenadores de Energia: Identificar elementos acumuladores de energia (Massa , Mola , Indutor , Capacitor ) que determinam a ordem mínima e o número de variáveis de estado do sistema, diferenciando-os de dissipadores puramente algébricos (, ).
- Formular a Representação Matricial no Espaço de Estados: Montar as equações matriciais de estado () e de saída (), compreendendo a transição de variáveis de fase (forma companheira de Frobenius) para variáveis físicas.
- Reduzir Diagramas de Blocos e Deduzir a Função de Transferência: Construir diagramas canônicos em torno de integradores e demonstrar a relação fundamental .
- Determinar a Estabilidade Assintótica: Calcular os autovalores da matriz via equação característica e validar a estabilidade absoluta pelo Critério Algébrico de Routh-Hurwitz.
📌 Sumário do MOC
- 1. Fundamentos Matemáticos: Equações Diferenciais Ordinárias (EDOs) no Domínio do Tempo
- 2. Modelagem Física de Sistemas e a Regra dos Armazenadores de Energia
- 3. A Abordagem Moderna: Formulação no Espaço de Estados
- 4. Diagramas de Blocos no Espaço de Estados e Álgebra de Redução
- 5. Estabilidade Interna no Espaço de Estados e Critério de Routh-Hurwitz
- 6. 📝 Exercícios Resolvidos de Engenharia (Padrão Apostila 01 e Concursos)
- 7. 🎓 Verificando o Aprendizado (Questões de Fixação da Apostila 01 Comentadas)
1. Fundamentos Matemáticos: Equações Diferenciais Ordinárias (EDOs) no Domínio do Tempo
A análise de qualquer sistema dinâmico — seja ele elétrico, mecânico, hidráulico ou térmico — inicia-se invariavelmente pela formulação de equações que relacionam as grandezas físicas às suas taxas de variação instantânea no tempo ().
1.1 Classificação, Ordem, Grau e Princípio da Superposição
Uma equação diferencial estabelece uma relação matemática entre uma variável independente (tipicamente o tempo na engenharia de controle), uma ou mais variáveis dependentes () e suas derivadas sucessivas:
A caracterização formal de uma equação diferencial obedece a três critérios essenciais:
- Classificação quanto ao Tipo:
- Equação Diferencial Ordinária (EDO): Envolve derivadas em relação a uma única variável independente (ex.: o tempo ). É o padrão empregado para sistemas de parâmetros concentrados (lumped parameters).
- Equação Diferencial Parcial (EDP): Envolve derivadas parciais em relação a duas ou mais variáveis independentes (ex.: tempo e posição espacial ), como na propagação de ondas em linhas de transmissão ou fluxo de calor.
- Ordem da Equação: É determinada estritamente pela derivada de maior ordem presente na equação.
- Exemplo: Na equação , a ordem é 3 (terceira ordem), correspondente a .
- Grau da Equação: É a potência algébrica à qual está elevada a derivada de maior ordem, após a equação ter sido racionalizada. No exemplo anterior, o grau é 1.
- Critério Rígido de Linearidade: Uma EDO é dita linear se a variável dependente e todas as suas derivadas aparecem apenas em termos de primeiro grau e sem multiplicações entre si ou com funções não lineares:
Teorema da Superposição em Sistemas Lineares e Invariantes no Tempo (SLIT)
Se os coeficientes forem constantes independentes do tempo, o sistema é Invariante no Tempo (LTI / SLIT) e satisfaz rigorosamente o princípio da superposição:
- Homogeneidade (Proporcionalidade):
- Aditividade: (Qualquer produto como , funções transcendentais como ou saturações destroem a linearidade, inviabilizando a análise clássica de polos e funções de transferência).
1.2 Problemas de Valor Inicial (PVI) e Soluções no Tempo
A integração direta de uma EDO de ordem faz surgir constantes arbitrárias de integração (). Para determinar a resposta unívoca do sistema real, é obrigatório conhecer o estado das grandezas no instante inicial , configurando um Problema de Valor Inicial (PVI):
A resposta total no domínio do tempo decompõe-se sempre em duas componentes físicas independentes:
- Resposta Natural / Homogênea (): Condicionada exclusivamente pela energia previamente armazenada nos estados iniciais (). Reflete a dinâmica intrínseca e os modos característicos do sistema.
- Resposta Forçada / Particular (): Governa o comportamento forçado pela fonte externa de excitação em regime permanente.
2. Modelagem Física de Sistemas e a Regra dos Armazenadores de Energia
Para transpor a realidade física para equações dinâmicas, os sistemas são decompostos em componentes fundamentais ideais.
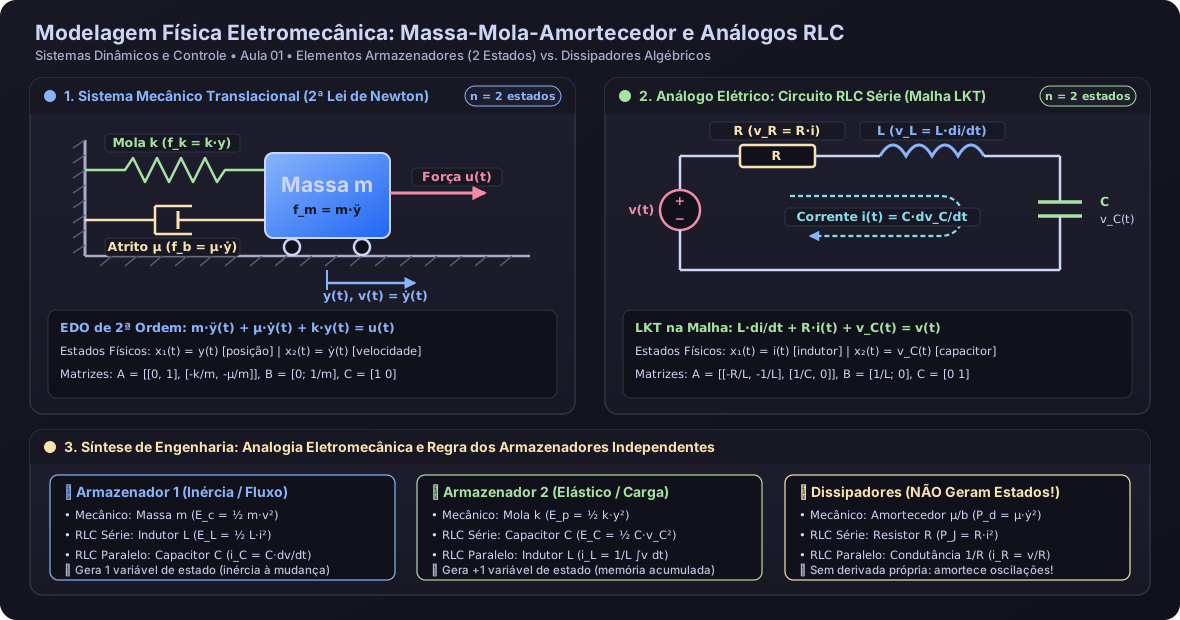
2.1 Sistema Mecânico Translacional Massa-Mola-Amortecedor
Aplicando a 2ª Lei de Newton a um corpo de massa conectado a uma mola de rigidez e a um amortecedor viscoso de coeficiente (ou ), submetido a uma força externa :
Isolando as forças reativas:
- Força de inércia da massa:
- Força de amortecimento viscoso (dissipativa):
- Força elástica restauradora da mola:
Igualando a soma das forças à excitação externa:
2.2 Circuitos Elétricos RLC e a Regra de Ouro dos Estados
Considere um circuito contendo uma fonte de tensão , um resistor , um indutor e um capacitor conectados em série. Pela Lei de Kirchhoff das Tensões (LKT):
Como , e : Substituindo em função da tensão no capacitor :
Regra de Ouro dos Armazenadores de Energia
O número mínimo de variáveis de estado necessárias e suficientes para caracterizar completamente um sistema dinâmico coincide exatamente com o número de elementos armazenadores de energia independentes:
- Sistemas Mecânicos: Cada massa/inércia armazena energia cinética (). Cada mola armazena energia potencial elástica ().
- Sistemas Elétricos: Cada indutor armazena energia em campo magnético (). Cada capacitor armazena energia em campo elétrico ().
- Elementos Dissipadores (Resistores e Amortecedores): Transformam energia em calor irreversivelmente. Por serem governados por equações puramente algébricas ( e ), NUNCA geram variáveis de estado próprias!
2.3 Tabela de Analogias Eletromecânicas (Maxwell vs. Firestone)
A equivalência matemática idêntica entre as equações permite mapear diretamente sistemas mecânicos em circuitos elétricos análogos:
| Grandeza / Elemento | Sistema Mecânico | Análogo Força-Tensão (Maxwell) | Análogo Força-Corrente (Firestone) |
|---|---|---|---|
| Sinal de Esforço | Força ou Torque | Tensão Elétrica | Corrente Elétrica |
| Sinal de Fluxo | Velocidade | Corrente Elétrica | Tensão Elétrica |
| Armazenador de Inércia | Massa ou Inércia | Indutância () | Capacitância () |
| Armazenador de Potencial | Elasticidade / Mola | Elastância () | Inversa da Indutância |
| Elemento Dissipador | Amortecedor ou | Resistência () | Condutância () |
| Lei de Conservação | Malhas de Kirchhoff (LKT) | Nós de Kirchhoff (LKC) |
3. A Abordagem Moderna: Formulação no Espaço de Estados
Enquanto a abordagem clássica (funções de transferência de Laplace) restringe-se a sistemas lineares invariantes no tempo com uma única entrada e uma única saída (SISO) sob condições iniciais nulas, a abordagem no Espaço de Estados (criada por Rudolf Kalman na década de 1960) opera diretamente no domínio do tempo e abrange naturalmente sistemas multivariáveis (MIMO), variantes no tempo e com condições iniciais não nulas.
3.1 Definições Fundamentais: Estado, Vetor de Estado e Trajetória
- Estado de um Sistema: É o conjunto mínimo de variáveis dinâmicas cujo conhecimento no instante inicial , associado ao conhecimento da entrada para todo , é suficiente para prever de forma exata e unívoca o comportamento futuro do sistema em qualquer instante posterior .
- Vetor de Estado : Vetor coluna de ordem que agrupa as variáveis de estado:
- Espaço de Estados: O espaço vetorial -dimensional gerado pelos eixos de coordenadas . Conforme o tempo evolui, o vetor desenha uma curva contínua denominada trajetória de estado.
3.2 O Modelo Matricial Canônico de Estado e Saída
Qualquer sistema dinâmico linear invariante no tempo de ordem , com entradas de controle e saídas mensuráveis, é formalizado por duas equações matriciais acopladas de primeira ordem:
As dimensões de cada operador matricial são rigorosamente vinculadas à física do sistema:
| Matriz | Símbolo e Denominação | Dimensão | Significado Físico em Engenharia |
|---|---|---|---|
| Vetor de Estado | Nível de energia acumulado nos armazenadores do sistema. | ||
| Vetor de Entrada (Controle) | Sinais externos de comando, fontes ou perturbações. | ||
| Vetor de Saída (Medição) | Sinais de interesse monitorados por sensores. | ||
| Matriz do Sistema (Dinâmica) | Governa a dinâmica natural interna e a estabilidade. | ||
| Matriz de Entrada (Atuação) | Acopla os sinais de controle aos derivadores de estado. | ||
| Matriz de Saída (Medição) | Mapeia os estados internos nas variáveis medidas. | ||
| Matriz de Transmissão Direta | Passagem direta instantânea da entrada para a saída ( em sistemas estritamente próprios). |
3.3 Conversão de EDOs de Ordem n para Variáveis de Fase (Matriz Companheira)
Dada uma EDO linear de ordem que relaciona uma entrada escalar à saída :
Adota-se a escolha clássica de Variáveis de Fase, em que o primeiro estado é a própria saída e os estados subsequentes são as derivadas sucessivas:
A derivada da última variável de estado é isolada a partir da EDO original:
Montando a representação matricial, obtém-se a célebre Forma Canônica Controlável (Matriz Companheira de Frobenius):
4. Diagramas de Blocos no Espaço de Estados e Álgebra de Redução
A representação gráfica em diagramas de blocos é uma ferramenta indispensável para visualizar a causalidade e a circulação de sinais num sistema dinâmico.
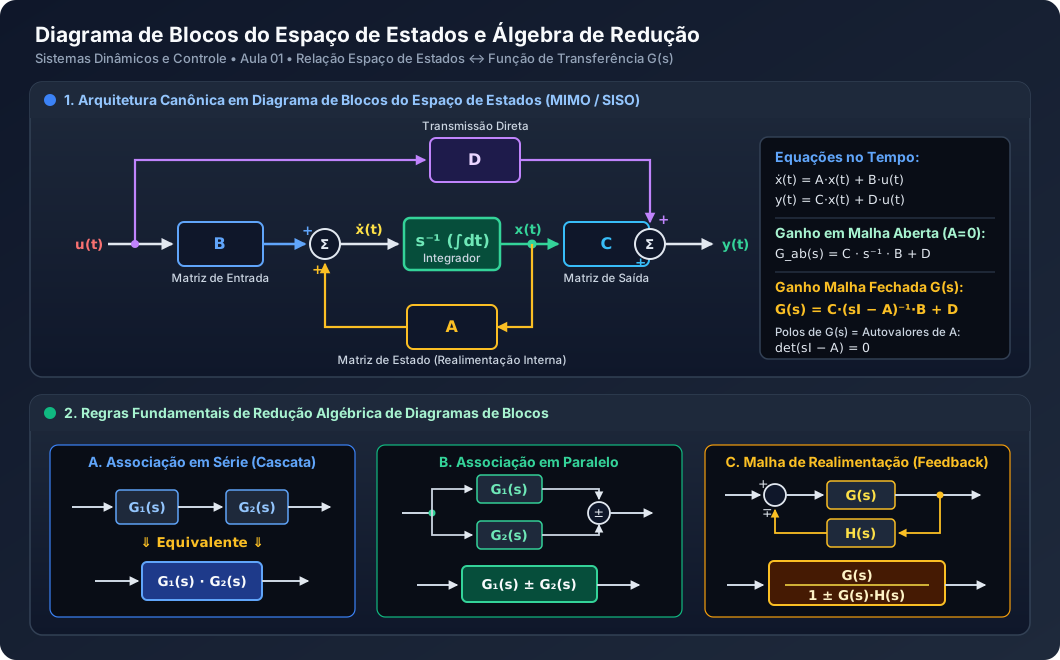
4.1 Topologia Canônica em Torno de Integradores
No domínio do tempo, o elemento dinâmico primordial de memória é o integrador puro (), representado no domínio da frequência complexa de Laplace pelo operador (ou ).
A equação de estado revela que a entrada do banco de integradores é o vetor de derivadas , e a saída imediata é o próprio vetor de estado :
- A entrada é ponderada pela matriz e entra num somador;
- O vetor de estados é realimentado internamente através da matriz e soma-se a , formando ;
- O vetor atravessa o integrador , resultando em ;
- A saída é montada ponderando por e somando à transmissão direta .
4.2 Dedução Analítica da Matriz de Transferência G(s)
Aplicando a Transformada de Laplace unilateral em ambos os lados das equações no espaço de estados, considerando condições iniciais nulas ():
Substituindo nas equações de estado e de saída:
Agrupando os termos em na primeira equação (onde é a matriz identidade de ordem ):
Multiplicando à esquerda pela matriz inversa :
Substituindo a expressão de diretamente na equação da saída :
Fatorando o vetor de entradas à direita, demonstra-se a relação fundamental:
Relação com a Matriz Adjunta
Pela álgebra linear, a inversa de uma matriz calcula-se por . Logo, a função de transferência expressa-se como: Consequência Capital: O denominador da função de transferência é rigorosamente o determinante . Portanto, os polos de malha aberta do sistema são os autovalores da matriz !
5. Estabilidade Interna no Espaço de Estados e Critério de Routh-Hurwitz
A estabilidade é a especificação primária e inegociável de qualquer projeto de controle. Um sistema instável diverge exponencialmente, podendo destruir equipamentos físicos e colocar vidas em risco.
5.1 Autovalores da Matriz de Dinâmica A
A resposta livre ou natural do sistema no espaço de estados é dada pela solução homogênea:
A matriz exponencial (denominada Matriz de Transição de Estados ) é composta por combinações lineares de funções modais do tipo , onde os escalares são os autovalores da matriz , calculados pela Equação Característica:
A classificação de estabilidade assintótica depende unicamente da localização desses autovalores no plano complexo :
- Assintoticamente Estável: Se e somente se todos os autovalores de possuírem parte real estritamente negativa (). Toda trajetória decai exponencialmente para a origem ().
- Instável: Se pelo menos um autovalor possuir parte real positiva (), ou se houver autovalores múltiplos sobre o eixo imaginário . O sinal cresce sem limite.
- Marginalmente Estável: Se existirem autovalores com parte real nula () de multiplicidade 1 (raízes imaginárias puras simples ) e nenhum autovalor no semiplano direito. O sistema oscila sustentadamente em amplitude constante.
5.2 Algoritmo e Construção da Tabela de Routh-Hurwitz
Para sistemas de ordem elevada (), calcular analiticamente as raízes de é inviável sem computador. O Critério de Routh-Hurwitz permite determinar quantos polos estão no semiplano direito (instáveis) sem fatorar o polinômio.
Dado o polinômio característico:
Condição Necessária (Critério de Stodola):
Todos os coeficientes devem ter o mesmo sinal algébrico (geralmente positivos) e nenhum coeficiente pode ser nulo. Se faltar algum termo em ou houver troca de sinal prévia, o sistema é imediatamente instável (ou marginalmente estável).
Condição Suficiente (Montagem da Tabela de Routh):
Constrói-se a tabela dispondo os coeficientes em zigue-zague nas duas primeiras linhas:
undefined