🎛️ 05 - Princípios de Análise no Domínio da Frequência: Resposta Senoidal, Diagramas de Bode e Estabilidade por Nyquist
Navegação Rápida & Integração Curricular
📍 Disciplina: 04 Sistemas Dinâmicos e Controle | 🏭 Área: 05 Eletrônica, Automação e Controle | 🏠 Hub Principal 📄 Apostila Base: Princípios de Análise no Domínio da Frequência (Prof. Raphael de Souza dos Santos) 🗺️ Roteiro de Estudos: Roteiro SM1 (Módulos 9 e 10 - Questões Q8 e Q10) ⬅️ Aula Anterior: 04 - Princípios de Análise no Domínio do Tempo (1ª e 2ª Ordem) | 🏠 MOC da Matéria: MOC Central — Sistemas Dinâmicos e Controle 💻 Script Computacional:
*sistemas_dinamicos_aulas02_a_05 (Material Complementar)*| 🕹️ Simulador Interativo:[[simulador_controle_pid_resposta_temporal_bode.html]]🎨 Diagramas Técnicos:[[dinamicos_aula05_bode_fatores_margens_estabilidade.svg]]|[[dinamicos_aula05_fase_nao_minima_nyquist.svg]]
🎯 Objetivos de Aprendizagem
- Compreender a Resposta em Frequência Senoidal em Regime Permanente: Demonstrar que para uma entrada senoidal de amplitude e frequência , a saída em regime permanente de um SLIT estável é uma senóide da mesma frequência , cuja amplitude é multiplicada por e cuja fase é defasada por .
- Construir Diagramas de Bode Assintóticos: Dominar o traçado manual e analítico das curvas de magnitude em decibéis () e fase em graus versus frequência em escala logarítmica ().
- Decompor os 4 Fatores Elementares de Bode: Aplicar as regras assintóticas de ganho constante , integradores e diferenciadores puros (), fatores de primeira ordem com frequência de corte e fatores quadráticos de segunda ordem com pico de ressonância .
- Determinar as Margens de Estabilidade Relativa: Localizar a Frequência de Cruzamento de Ganho () e a Frequência de Cruzamento de Fase (), calculando com precisão a Margem de Ganho () e a Margem de Fase ().
- Identificar Sistemas de Fase Não Mínima (Questão Q10 do SM1): Diferenciar sistemas com zeros no semiplano direito (SPD), demonstrando a defasagem angular excessiva e a ocorrência do fenômeno de resposta inversa (undershoot temporal).
- Aplicar o Critério Polar de Estabilidade de Nyquist: Traçar o diagrama polar , identificar o ponto crítico e aplicar a equação topological de Cauchy para determinar a estabilidade absoluta em malha fechada.
📌 Sumário do MOC
- 1. Resposta em Frequência Senoidal em Regime Permanente
- 2. Construção dos Diagramas de Bode: Os 4 Fatores Elementares
- 3. Estabilidade Relativa no Diagrama de Bode: Margem de Ganho e de Fase
- 4. Sistemas de Fase Não Mínima: O Efeito dos Zeros no Semiplano Direito
- 5. Diagramas Polares e o Critério de Estabilidade de Nyquist
- 6. 📝 Exercícios Resolvidos de Engenharia (Padrão Apostila 05 e Concursos)
- 7. 🎓 Verificando o Aprendizado (Questões de Fixação da Apostila 05 e Roteiro SM1)
1. Resposta em Frequência Senoidal em Regime Permanente
A análise no domínio da frequência consiste em excitar um sistema linear invariante no tempo com um sinal puramente senoidal e observar o comportamento da saída após o amortecimento completo de todos os transitórios naturais.
1.1 O Fasor de Transferência G(j)
Seja um SLIT assintoticamente estável com função de transferência , excitado por uma entrada senoidal:
Substituindo diretamente na função de transferência, obtém-se o número complexo , denominado Fasor de Transferência de Frequência:
A resposta no tempo em regime permanente () é dada por:
Onde:
- Ganho de Amplitude: A amplitude de saída é modulada por ;
- Defasagem Angular (Atraso/Avanço de Fase): A fase de saída é deslocada por:
1.2 A Escala Logarítmica: Decibéis e Décadas
Como a faixa de frequências e a variação de ganhos em sistemas reais cobrem várias ordens de magnitude (de frações de hertz a megahertz), adota-se a representação logarítmica proposta por Hendrik Wade Bode nos Laboratórios Bell (1938):
- Eixo Horizontal (Frequência ): Escala logarítmica decimal. Um intervalo em que a frequência se multiplica por 10 é denominado década (). Um intervalo em que a frequência dobra é uma oitava ().
- Eixo Vertical de Magnitude (Decibéis - dB):
- Ganho unitário () ;
- Dobro da amplitude () ;
- Atenuação de () ;
- Atenuação de () .
- Propriedade Aditiva: Como o logaritmo converte multiplicações em somas, o módulo em dB de fatores em cascata é simplesmente a soma algébrica das curvas individuais em dB, e a fase total é a soma algébrica das fases em graus!
2. Construção dos Diagramas de Bode: Os 4 Fatores Elementares
Qualquer função de transferência racional pode ser fatorada na Forma Canônica de Bode (Constante de Tempo):
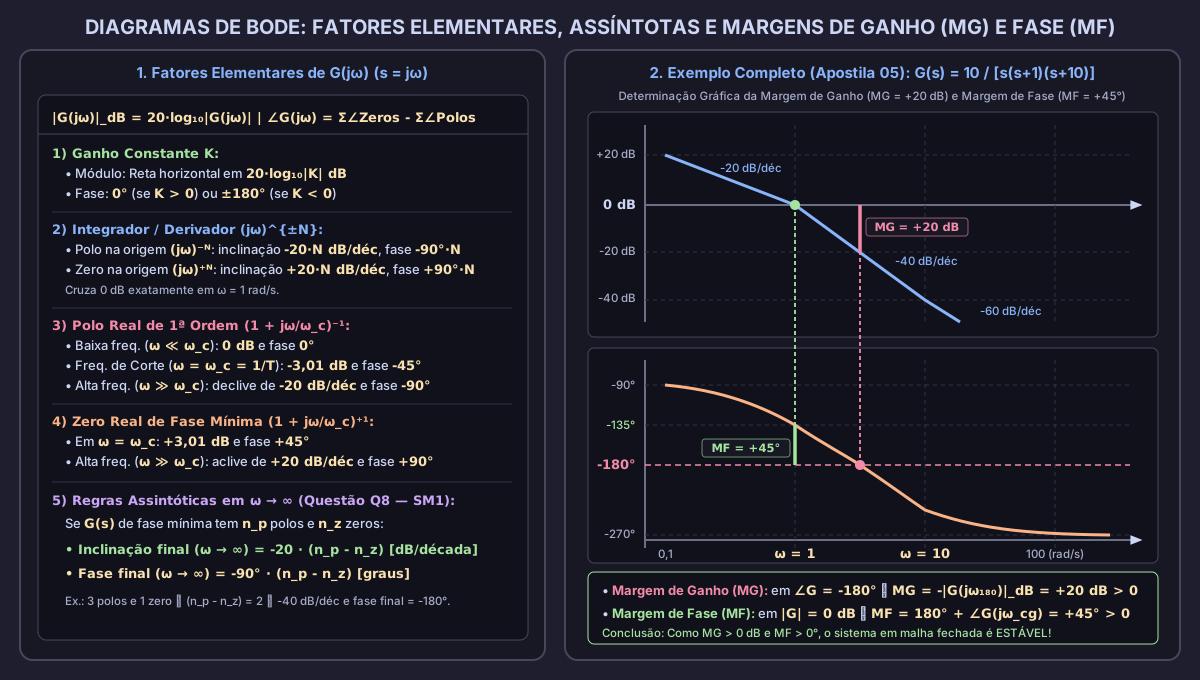
🕹️ Simulador Dinâmico Interativo: Diagrama de Bode , Margens de Estabilidade (GM/PM) e Sintonia PID
Na Aba 2 (Domínio da Frequência) do simulador, varie o ganho de malha aberta , desloque os polos de uma planta de 3ª ordem e adicione avanço de fase para visualizar em tempo real as curvas exata e assintótica de Bode, a frequência de cruzamento de ganho (), a frequência de cruzamento de fase (), as setas de Margem de Ganho () e Margem de Fase () e o limiar de instabilidade em malha fechada: 👉 ▶️ Clique para Abrir o Simulador em Tela Cheia no Navegador (Arquivo no cofre:
[[simulador_controle_pid_resposta_temporal_bode.html]])
2.1 Fator 1: Ganho Puro K
- Módulo: Reta horizontal plana em todo o espectro de frequências:
- Fase:
2.2 Fator 2: Integradores e Diferenciadores na Origem (j)^±n
- Integradores Puros :
- Módulo: Reta contínua com inclinação de , cruzando obrigatoriamente o nível de na frequência .
- Fase: Linha horizontal fixa em .
- Diferenciadores Puros :
- Módulo: Reta com inclinação positiva de , cruzando em .
- Fase: Linha horizontal fixa em .
2.3 Fator 3: Fatores de Primeira Ordem (1 + jT)^±1
- Polo Simples de 1ª Ordem (com ):
- Baixas Frequências (): Assíntota horizontal em .
- Altas Frequências (): Assíntota declinante com inclinação de .
- Frequência de Corte (): O valor exato vale .
- Curva de Fase: Inicia em (), passa exatamente por na frequência de corte , e atinge assintoticamente para .
- Zero Simples de 1ª Ordem :
- Comportamento rigorosamente inverso: assíntota de para , passando por e fase de na frequência de corte, convergindo para .
2.4 Fator 4: Fatores Quadráticos de Segunda Ordem e Ressonância
Para um par de polos complexos conjugados:
- Assíntotas: para e inclinação íngreme de para .
- Fase: Parte de , cruza em , e atinge em altas frequências.
- Pico de Ressonância (): Se o fator de amortecimento for baixo (), a curva real eleva-se acima da assíntota na Frequência de Ressonância:
3. Estabilidade Relativa no Diagrama de Bode: Margem de Ganho e de Fase
A estabilidade absoluta (saber apenas se o sistema é estável ou instável) é insuficiente em engenharia prática. É indispensável quantificar a Margem de Segurança (Estabilidade Relativa) que o sistema possui contra variações paramétricas, desgastes mecânicos e atrasos de transporte antes de entrar em oscilação sustentada.
3.1 Frequências Críticas de Cruzamento: e
- Frequência de Cruzamento de Ganho ( - Gain Crossover Frequency): É a frequência na qual a curva de magnitude cruza o eixo de (ganho unitário ):
- Frequência de Cruzamento de Fase ( - Phase Crossover Frequency): É a frequência na qual a curva de fase cruza o patamar crítico de defasagem de :
3.2 Definições Formais de MG e MF
-
Margem de Fase ( - Phase Margin): É o montante adicional de atraso de fase que pode ser introduzido na frequência de cruzamento de ganho () antes que o sistema atinja o limiar de instabilidade:
- Em projetos industriais robustos, exige-se tipicamente para garantir baixo sobressinal ().
-
Margem de Ganho ( - Gain Margin): É o fator pelo qual o ganho de malha aberta pode ser aumentado antes que o sistema se torne instável, medido na frequência onde a fase atinge ():
- Em projetos industriais, exige-se tipicamente (o ganho pode dobrar a quadruplicar antes da instabilidade).
3.3 Critério de Estabilidade para Sistemas de Fase Mínima
Para sistemas de malha aberta estáveis que não possuem polos ou zeros no semiplano direito (fase mínima):
- Sistema Estável em Malha Fechada: .
- Sistema no Limiar de Instabilidade (Marginalmente Estável): e .
- Sistema Instável: e .
4. Sistemas de Fase Não Mínima: O Efeito dos Zeros no Semiplano Direito
Um sistema é denominado de Fase Mínima se todos os seus polos e todos os seus zeros residirem estritamente no semiplano esquerdo do plano complexo ().
Se o sistema contiver pelo menos um zero ou polo no semiplano direito (SPD / ) ou atraso de transporte puro (), ele é classificado como de Fase Não Mínima (destaque da Questão Q10 do Roteiro SM1).
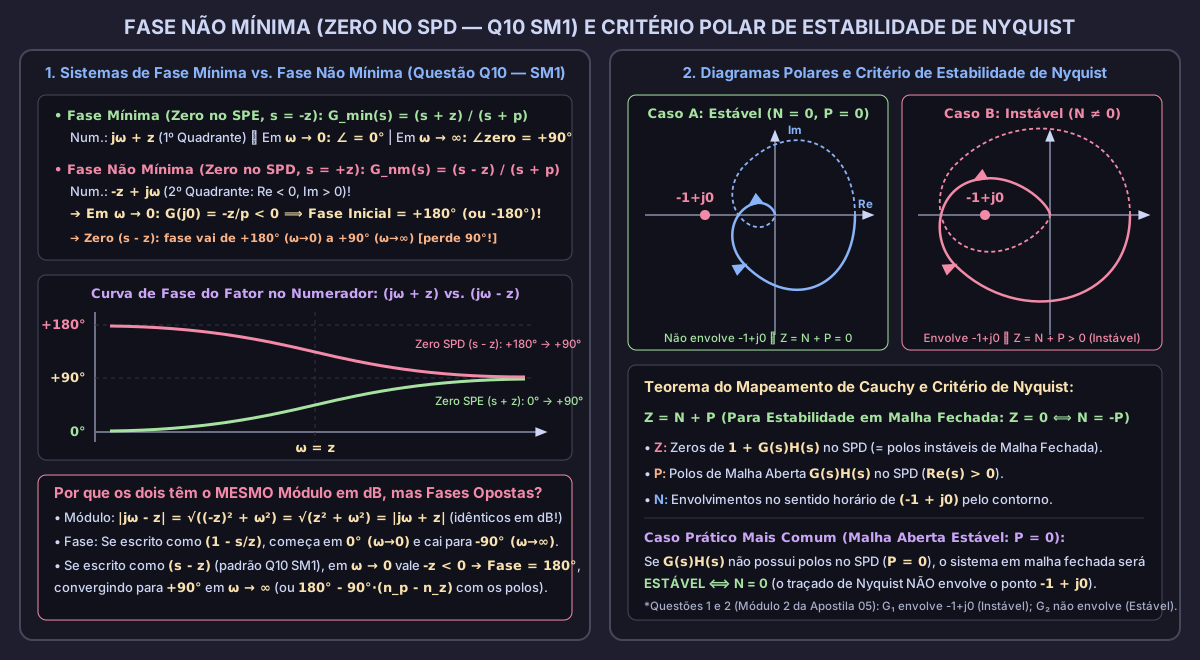
4.1 Módulo Idêntico com Defasagem Angular Adicional
Considere o fator de zero no SPD (com ), comparado ao seu equivalente de fase mínima :
- Magnitude: A curva de magnitude de Bode é RIGOROSAMENTE IDÊNTICA à de um zero comum no SPE!
- Fase: Ou, na forma normalizada : Enquanto um zero convencional no SPE adianta a fase em , o zero no semiplano direito ATRASA a fase em , atuando na curva de fase exatamente como se fosse um polo adicional!
4.2 Resposta Inversa no Tempo (Undershoot)
A presença de um zero no SPD impõe uma restrição termodinâmica severa de controle: no instante da aplicação de um degrau positivo, a resposta temporal inicialmente move-se na direção oposta (valor negativo) antes de inverter e convergir para o valor positivo final.
- Exemplos físicos reais: Manobra de elevação de profundor em aeronaves, caldeiras a vapor (efeito de encolhimento e estufamento) e navios de grande porte.
5. Diagramas Polares e o Critério de Estabilidade de Nyquist
Para sistemas que possuem polos em malha aberta instáveis ou atrasos de transporte, a determinação de estabilidade por Bode torna-se ambígua. O Critério de Estabilidade de Nyquist (desenvolvido por Harry Nyquist em 1932) fornece uma resposta analítica exata baseada na teoria das variáveis complexas.
5.1 O Traçado Polar de Nyquist
O Diagrama de Nyquist é um gráfico polar traçado no plano complexo , no qual o vetor fasorial é plotado conforme a frequência angular varia continuamente de até através do Caminho de Nyquist que contorna todo o semiplano direito.
5.2 O Ponto Crítico -1 + j0 e o Princípio do Argumento de Cauchy
A equação característica de um sistema com realimentação unitária é .
O ponto complexo (módulo 1 e ângulo ) é o Ponto Crítico de Nyquist. Toda a análise gira em torno de verificar quantas vezes a curva de malha aberta circunda esse ponto crítico!
5.3 A Equação Fundamental Z = N + P
Pelo Teorema do Argumento de Cauchy, a estabilidade de malha fechada é regida pela relação invariante:
Onde:
- : Número de polos de malha aberta de que residem no semiplano direito (SPD) (polos instáveis da planta desalimentada);
- : Número de envolvimentos / voltas completas que a curva de Nyquist realiza ao redor do ponto crítico no SENTIDO HORÁRIO (envolvimentos no sentido anti-horário contam com sinal negativo: );
- : Número de polos de malha fechada situados no semiplano direito (SPD).
Teorema de Estabilidade de Nyquist
Para que o sistema em malha fechada seja estável, não pode existir nenhum polo no semiplano direito (). Logo:
- Se a planta em malha aberta for estável (): O sistema em malha fechada será estável se e somente se a curva de Nyquist NÃO envolver o ponto crítico ()!
- Se a planta em malha aberta for instável com polos no SPD: Para estabilizar a malha, a curva de Nyquist deve envolver obrigatoriamente o ponto exatamente vezes no SENTIDO ANTI-HORÁRIO ()!
6. 📝 Exercícios Resolvidos de Engenharia (Padrão Apostila 05 e Concursos)
Exercício Resolvido 1 — Traçado Assintótico de Bode e Cálculo de Margens de Estabilidade
Enunciado: Seja um sistema com realimentação unitária cuja função de transferência de malha aberta é: Determine: (a) A forma canônica de Bode de , identificando o ganho de Bode , os integradores e as frequências de corte; (b) A frequência de cruzamento de fase onde ; (c) O ganho em decibéis nessa frequência e a Margem de Ganho () do sistema, classificando a estabilidade em malha fechada.
Solução Passo a Passo:
(a) Forma Canônica de Bode (Constante de Tempo): Colocando os termos na forma :
- Ganho de Bode: ;
- Integrador na origem: (inclinação inicial de );
- Frequências de corte dos polos de 1ª ordem: e .
(b) Frequência de Cruzamento de Fase (): Expressão da fase: Igualando a : Pela identidade trigonométrica :
(c) Margem de Ganho () e Estabilidade: Módulo de em : Em decibéis: Calculando a Margem de Ganho: Como (e a fase em resulta em ), o sistema em malha fechada é estável! (O ganho de malha aberta pode subir no máximo antes que o sistema entre em oscilação sustentada).
Exercício Resolvido 2 — Critério de Estabilidade de Nyquist com Ganho Crítico
Enunciado: Um sistema de controle de processos possui função de malha aberta , com realimentação unitária negativa. Determine: (a) As interseções da curva de Nyquist com o eixo real; (b) O valor limite do ganho para o qual o sistema permanece assintoticamente estável em malha fechada.
Solução Passo a Passo:
- Substituição de :
- Racionalização (Multiplicação pelo conjugado): Cancelando :
- Interseção com o Eixo Real ():
- Ponto de Cruzamento no Eixo Real: Substituindo na parte real:
- Aplicação do Critério de Nyquist:
- A planta em malha aberta não possui polos no semiplano direito ().
- Para estabilidade em malha fechada (), a curva não pode envolver o ponto ().
- Logo, o ponto de cruzamento no eixo real negativo deve estar à direita de : O ganho crítico vale . Se , o ponto é envolvido duas vezes no sentido horário ( polos instáveis).
7. 🎓 Verificando o Aprendizado (Questões de Fixação da Apostila 05 e Roteiro SM1)
Bloco 1: Diagramas de Bode e Fatores Elementares
Questão 1 — Inclinação Assintótica de Polo Duplo no Diagrama de Bode (Apostila 05 / Módulo 1)
Enunciado: Analise o comportamento assintótico de magnitude de um sistema de controle que possui uma função de transferência do tipo , para frequências muito superiores à frequência de corte (). A taxa de decaimento do módulo de magnitude por década de frequência é de:
A)
B)
C) (Correta)
D)
E)Justificativa Técnica Oficial:
Alternativa C está correta ().
Cada polo simples no semiplano esquerdo contribui com uma inclinação assintótica de após sua frequência de corte. Sendo um polo duplo de multiplicidade no denominador (), a taxa de decaimento dobra, resultando em:
Questão 2 — Comportamento de Fase de Integrador Puro (Apostila 05 / Módulo 1)
Enunciado: No traçado de um diagrama de Bode, a presença de um termo integrador puro na origem, expresso no domínio da frequência por , introduz na curva de fase uma contribuição:
A) Variável de até
B) Constante e igual a
C) Constante e igual a
D) Constante e igual a (Correta)
E) Linearmente decrescente deJustificativa Técnica Oficial:
Alternativa D está correta (constante e igual a ).
Como , o argumento de vale: Essa defasagem é perfeitamente fixa e independe do valor da frequência angular .
Bloco 2: Margens de Estabilidade Relativa
Questão 3 — Condição de Estabilidade pelas Margens de Ganho e Fase (Apostila 05 / Módulo 1)
Enunciado: Para um sistema linear de fase mínima com realimentação unitária, foram extraídos do diagrama de Bode os seguintes parâmetros de estabilidade relativa: Margem de Ganho e Margem de Fase . A respeito do comportamento do sistema em malha fechada, afirma-se que o sistema é:
A) Instável, pois é excessivamente alto.
B) Marginalmente estável no limiar de oscilação.
C) Assintoticamente estável com excelente robustez a variações de ganho e atrasos. (Correta)
D) Instável com dois polos no semiplano direito.
E) De fase não mínima.Justificativa Técnica Oficial:
Alternativa C está correta.
Em sistemas de fase mínima, a condição necessária e suficiente para estabilidade em malha fechada é que tanto a Margem de Ganho quanto a Margem de Fase sejam estritamente positivas ( e ). Com (o ganho pode subir antes da instabilidade) e (amortecimento confortável com sobressinal moderado), o sistema opera em regime plenamente estável e robusto.
Bloco 3: Sistemas de Fase Não Mínima e Nyquist
Questão 4 — Características de Zero no Semiplano Direito (Roteiro SM1 / Questão Q10)
Enunciado: Um sistema dinâmico possui a função de transferência de malha aberta , apresentando um zero no semiplano direito em (sistema de fase não mínima). Em comparação a um sistema com zero de fase mínima em , pode-se afirmar que o sistema com zero no SPD apresenta:
A) Curva de magnitude diferente e menor atraso de fase.
B) Curva de magnitude idêntica, porém com atraso de fase substancialmente maior e resposta temporal inversa (undershoot). (Correta)
C) Instabilidade inevitável em malha aberta.
D) Uma curva de fase que inicia em e atinge .
E) Impossibilidade de realimentação negativa.Justificativa Técnica Oficial:
Alternativa B está correta.
- Módulo: Como , o módulo em decibéis é perfeitamente idêntico ao do sistema com zero no SPE.
- Fase: O fator de fase não mínima atrasa a fase em adicionais em vez de adiantá-la, reduzindo dramaticamente a Margem de Fase do sistema.
- Resposta no Tempo: Zeros no semiplano direito impõem o fenômeno de resposta inversa (undershoot), onde a variável controlada inicialmente cai em sentido oposto ao comando do degrau antes de subir.
Questão 5 — Aplicação do Critério de Nyquist para Planta Estável em Malha Aberta (Apostila 05 / Módulo 2)
Enunciado: Uma planta industrial possui todos os seus polos de malha aberta no semiplano esquerdo (). Ao traçar o diagrama polar de Nyquist do sistema com realimentação unitária, constatou-se que a curva resultante realiza uma volta completa no sentido horário ao redor do ponto crítico (). O número de polos instáveis em malha fechada () e a classificação de estabilidade do sistema em malha fechada são:
A) (Estável)
B) (Estável)
C) (Instável com 1 polo no semiplano direito) (Correta)
D) (Instável com 2 polos no semiplano direito)
E) Sistema marginalmente estávelJustificativa Técnica Oficial:
Alternativa C está correta (, Instável).
Pela equação fundamental de Nyquist:
- Como a planta em malha aberta é estável, ;
- Como a curva envolveu o ponto uma vez no sentido horário, ;
Logo: O sistema em malha fechada possui exatamente um polo instável no semiplano direito (), tornando o sistema em malha fechada instável.