🎛️ 05 Microprocessadores
1. Visão Geral da Disciplina
A disciplina de Microprocessadores e Sistemas Embarcados constitui a ponte definitiva de convergência entre a arquitetura computacional, a eletrônica digital de circuitos integrados e a engenharia de software aplicada ao controle de processos industriais em tempo real. Seu escopo estende-se desde os modelos estruturais de fluxo de dados de Von Neumann e Harvard até o desenvolvimento de firmware em nível de registrador e linguagem C de alto desempenho, abrangendo temporização de hardware, amostragem de dados analógicos por aproximações sucessivas, comunicação serial por barramentos síncronos e assíncronos e o projeto de circuitos condicionadores para acionamento de potência com isolamento galvânico.
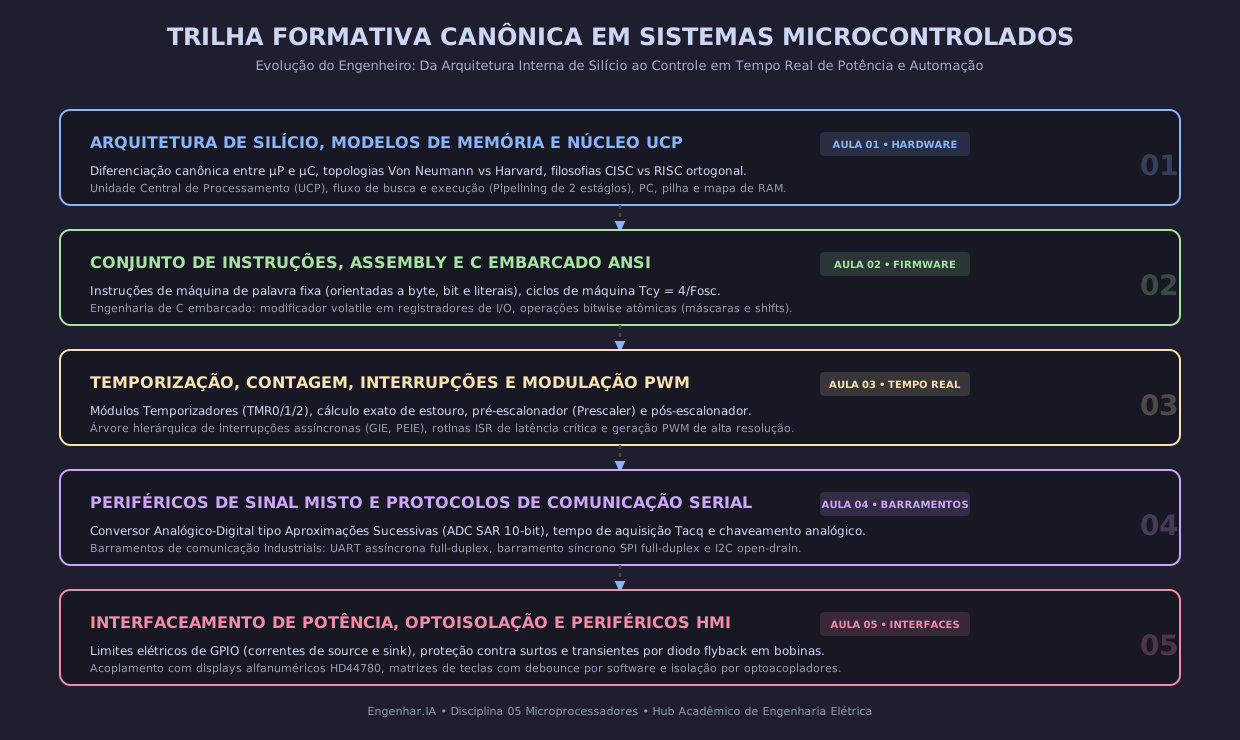
2. Mapa Estruturado das Aulas (Gold Standard)
A matriz programática desta disciplina foi integralmente padronizada no padrão de excelência acadêmica, contendo modelagem físico-matemática exaustiva, equacionamento rigoroso em KaTeX, esquemáticos e curvas em vetores SVG padronizados na paleta Catppuccin Mocha e banco de questões comentadas de concursos públicos federais e ENADE:
| Aula | Título da Aula | Tópicos Centrais e Modelagem | Artefato Vetorial SVG Integrado |
|---|---|---|---|
| 01 | Arquitetura de Computadores e UCP | Evolução histórica, de propósito geral vs de chip único, arquitetura Von Neumann e gargalo clássico vs Harvard com barramentos independentes; filosofias CISC vs RISC; blocos da UCP (PC, Stack, IR, ULA, WREG e STATUS); ciclo de máquina e pipelining; organização de memória RAM em bancos SFR e GPR. | micro_aula01_arquitetura_harvard_von_neumann_ucp.svg |
| 02 | Conjunto de Instruções e C Embarcado | 35 instruções de máquina RISC de tamanho fixo de 14 bits (orientadas a byte, bit, literais e controle); modos de endereçamento imediato, direto e indireto via ponteiros FSR/INDF; migração para linguagem C embarcada e norma MISRA/C99 <stdint.h>; significado físico do modificador volatile; manipulação de bits bitwise (`&, | , ^, ~, <<, >>`); fusíveis de configuração (fuses) e cadeia de desenvolvimento (toolchain, linker e gravação ICSP). |
| 03 | Temporizadores, Interrupções e PWM | Modos temporizador () vs contador assíncrono externo; módulos Timer0 (8b), Timer1 (16b) e Timer2 (8b com PR2); cálculo analítico do tempo de estouro e valor de recarga com prescaler; árvore hierárquica de interrupções (GIE, PEIE, IE, IF), vetor , salvamento de contexto na ISR e retorno atômico com RETFIE; módulo CCP e geração de modulação por largura de pulso (PWM) com resolução de 10 bits. | micro_aula03_temporizadores_prescaler_pwm_interrupcoes.svg |
| 04 | Conversores ADC e Barramentos Seriais | Conversor ADC por Aproximações Sucessivas (SAR) de 10 bits; circuito Sample & Hold e capacitor ; cálculo rigoroso de resolução quântica ; janela normativa do relógio de conversão (); registradores ADCON0, ADCON1 e justificação ADFM; comunicação serial assíncrona UART/USART (enquadramento, Baud Rate com SPBRG e tolerância de erro ); barramentos síncronos SPI (4 fios, mestre-escravo full-duplex) e I2C (2 fios em dreno aberto com resistores de pull-up e arbitragem). | micro_aula04_adc_quantizacao_comunicacao_serial.svg |
| 05 | Interfaceamento Externo e Atuadores | Limites elétricos e térmicos de GPIO (); displays alfanuméricos com controlador HD44780 (linhas RS, RW, E e modo 4 bits com sequência temporal de inicialização); teclados matriciais por varredura de linhas e algoritmo de debounce contra repiques mecânicos (); acionamento de cargas indutivas (relés) com TBJ na saturação e diodo de roda-livre (flyback) contra sobretensão ; isolação galvânica por optoacopladores e acionamento de rede CA com TRIAC e opto-triac zero-crossing (MOC3041). | micro_aula05_interfaceamento_sensores_lcd_atuadores.svg |
🕹️ Simulador Dinâmico Interativo: Amostragem de Nyquist-Shannon, Efeito Aliasing e Quantização ADC ( bits)
Experimente na prática o funcionamento do conversor ADC variando a frequência de amostragem , a frequência do sinal analógico e a resolução de a , visualizando a escada Sample & Hold, o ruído de quantização e a reconstrução fantasma por Aliasing: 👉 ▶️ Clique para Abrir o Simulador em Tela Cheia no Navegador (Arquivo no cofre:
[[simulador_fourier_thd_amostragem_nyquist_adc.html]])
3. Prontuário de Fórmulas e Relações Canônicas
3.1 Ciclos Temporais e Capacidade de Processamento
- Período do Ciclo de Máquina:
- Capacidade Nominal de Processamento (Throughput):
3.2 Temporizadores e Contadores
- Tempo de Estouro do Timer0 (8 Bits):
- Valor Inicial para Carga no Timer0:
- Tempo de Estouro do Timer1 (16 Bits):
3.3 Modulação por Largura de Pulso (PWM)
- Período e Frequência do PWM (com Timer2 e PR2):
- Largura de Pulso em Nível Alto ():
- Razão Cíclica (Duty Cycle Percentual):
- Resolução Máxima em Bits do PWM:
3.4 Conversão Analógico-Digital (ADC)
- Resolução de Quantização (Quantum):
- Palavra Digital de Saída do ADC:
- Janela Normativa de Clock ADC:
3.5 Comunicação Serial UART
- Geração de Baud Rate (com BRGH = 1):
- Erro Percentual de Transmissão:
3.6 Dimensionamento de Driver de Carga Indutiva
- Corrente de Coletor em Saturação:
- Resistor de Base para Saturação Garantida:
4. Integração Multidisciplinar e Conexões no Vault
A disciplina de Microprocessadores conecta-se diretamente com:
- 02 Eletrônica Digital: A base lógica de contadores, registradores de deslocamento, memórias e circuitos aritméticos (ULA) constitui os blocos internos de silício da CPU.
- 01 Eletrônica Analógica: O condicionamento de sinal com Amp-Ops e filtros anti-aliasing Sallen-Key é indispensável antes da entrada nos pinos do conversor ADC.
- 06 Projetos e Códigos Arduino: Aplicação prática com o microcontrolador AVR ATmega328P, onde registradores como DDRx, PORTx, TCCR1A/B e ADMUX operam sob os conceitos de temporização e barramentos estudados nesta disciplina.
- 09 Sistemas de Proteção e Medição: Os relés digitais IED utilizam núcleos de processamento digital de sinal (DSP/ARM) para amostragem fasorial com conversores ADC e temporização por interrupção.
5. Referências Bibliográficas Normativas
- PEREIRA, Fábio. Microcontroladores PIC: Programação em C. 7ª ed. São Paulo: Érica, 2011.
- MAZIDI, Muhammad Ali; MCKINLAY, Rolin D.; CAUSEY, Danny. PIC Microcontroller and Embedded Systems: Using Assembly and C for PIC18. Pearson, 2008.
- STALLINGS, William. Arquitetura e Organização de Computadores. 10ª ed. São Paulo: Pearson, 2017.
- VALVANO, Jonathan W. Embedded Systems: Introduction to ARM Cortex-M Microcontrollers. 5th ed. Austin: CreateSpace, 2017.
- MICROCHIP TECHNOLOGY. PIC16F87XA Data Sheet: 28/40-Pin 8-Bit CMOS FLASH Microcontrollers. Document DS39582C, 2003.