Aula 05 - Interfaceamento com Periféricos Externos, Displays e Acionamentos
1. Princípios de Interfaceamento Físico e Limites Elétricos
Um sistema embarcado não opera isolado: sua utilidade prática reside na capacidade de interagir com o ambiente físico externo, capturando comandos humanos, apresentando informações visuais de processo e acionando atuadores de potência (motores, relés, válvulas solenoides e resistores de aquecimento).
No entanto, as portas de entrada e saída de uso geral (GPIO) dos microcontroladores de silício possuem limites elétricos e térmicos estritos que jamais devem ser ultrapassados:
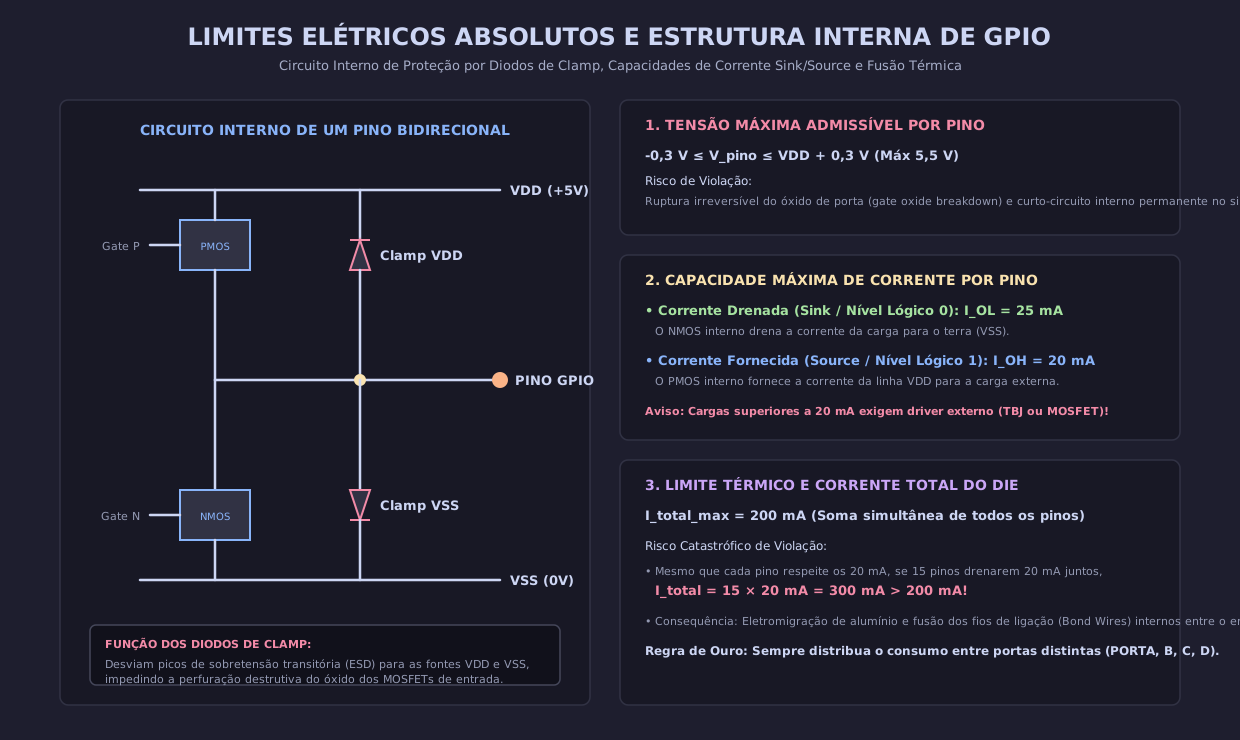
Consequentemente, cargas elétricas que demandem correntes superiores a ou tensões acima de exigem circuitos condicionadores de interface física com transistores, optoacopladores e relés.
2. Interface com Usuário: Displays Alfanuméricos e Teclados
2.1 Displays LCD Alfanuméricos (Controlador HD44780)
O padrão industrial definitivo para exibição de texto em sistemas microcontrolados baseia-se no controlador Hitachi HD44780 (módulos e caracteres).
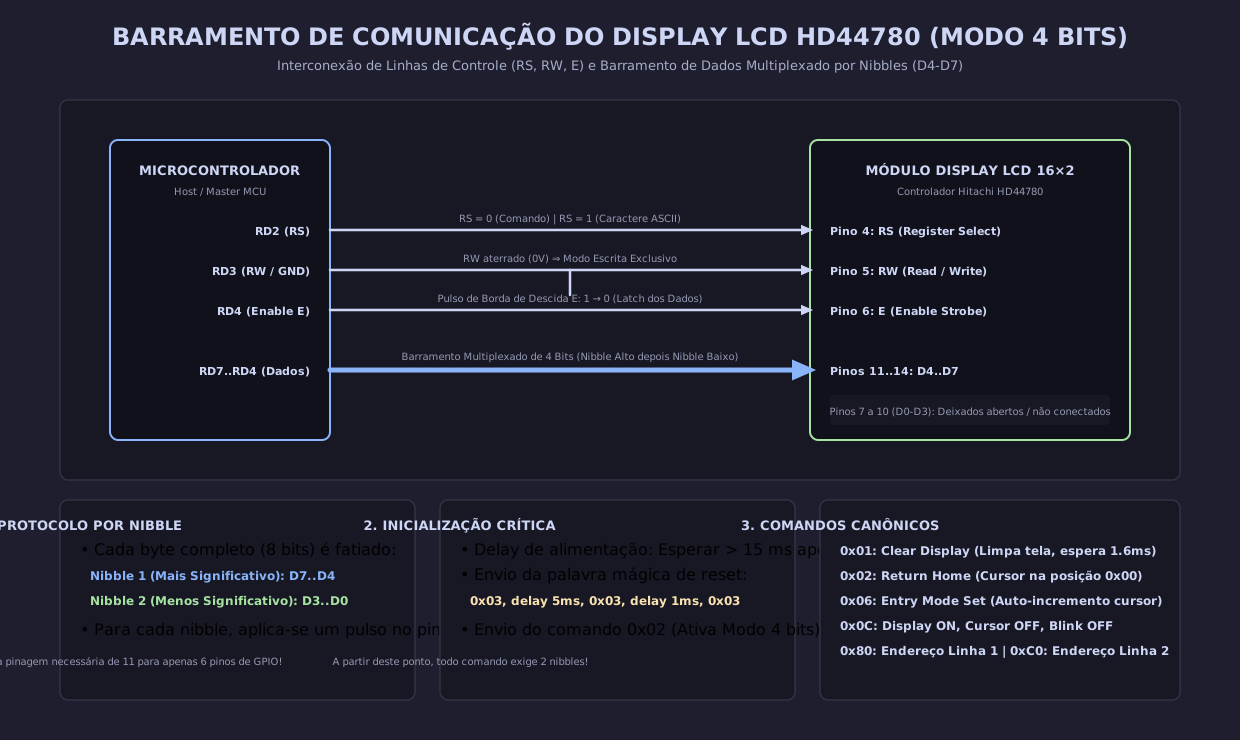
Sinais de Controle:
- RS (Register Select):
- : Instrução ou comando de configuração (limpar display, posicionar cursor, mudar modo);
- : Dado de caractere ASCII a ser impresso na tela;
- RW (Read/Write):
- : Escrita de dados no display (operação padrão, frequentemente aterrado diretamente);
- : Leitura de dados ou do flag de ocupado (Busy Flag BF);
- E (Enable): Pulso de clock de controle. Os dados presentes nas linhas D0-D7 são travados nos registradores internos do display na borda de descida do pulso de Enable (), com largura mínima de .
Modo de Operação em 4 Bits:
Para economizar 4 pinos GPIO do microcontrolador, o LCD é comumente configurado no modo de 4 bits: cada caractere de 8 bits é transmitido sequencialmente em dois pacotes de 4 bits (nibble superior D7-D4 seguido pelo nibble inferior D3-D0) utilizando exclusivamente as linhas D4 a D7.
Rotina de Inicialização por Software (Obrigatória no Power-On):
Como o display opera com circuito interno de reset lento, o firmware deve executar uma sequência de tempo crítica na partida:
- Aguardar pelo menos após atingir ;
- Enviar o comando três vezes consecutivas com intervalos de ;
- Enviar o comando para fixar a comunicação em Modo 4 bits;
- Enviar
Function Set(): 2 linhas, matriz de caracteres ; - Enviar
Display Control(): Liga display, desliga cursor, desliga piscar; - Enviar
Clear Display(): Limpa a memória DDRAM e aguarda ; - Enviar
Entry Mode Set(): Deslocamento automático do cursor para a direita.
2.2 Teclados Matriciais e o Tratamento de Repique (Debounce)
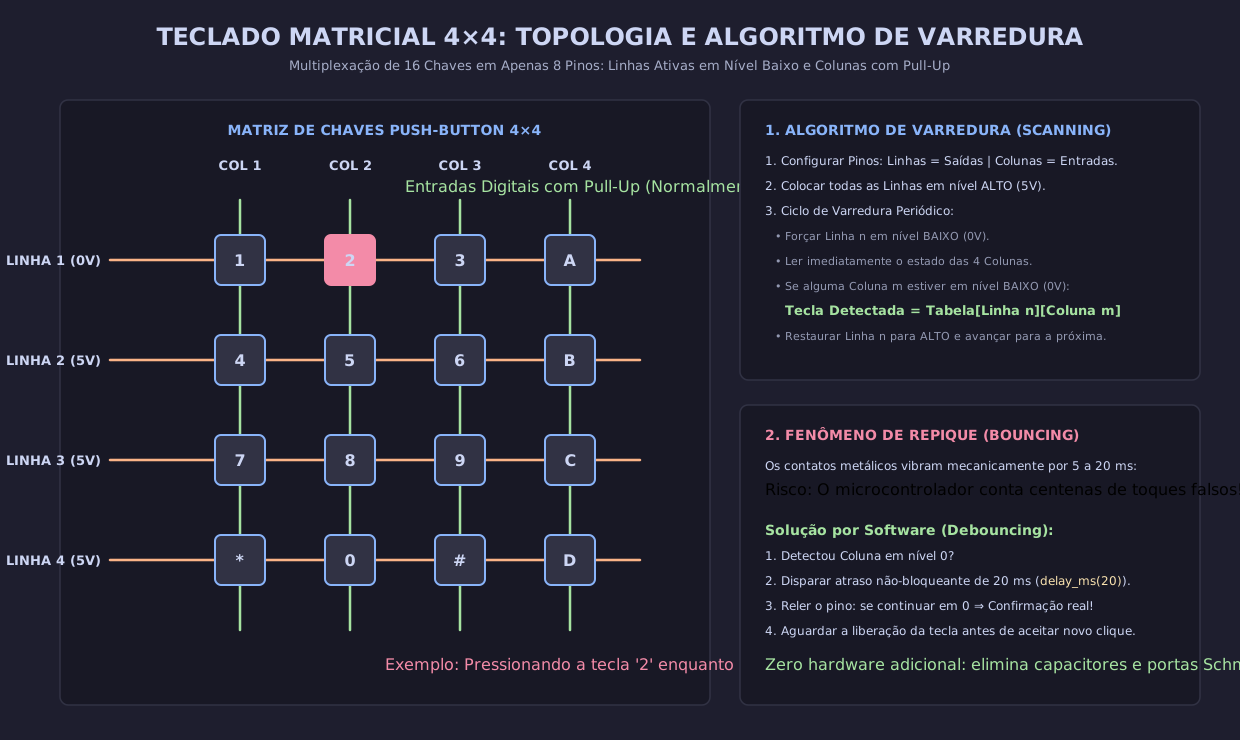
Para conectar 16 teclas utilizando apenas 8 pinos do microcontrolador, organiza-se o circuito em uma matriz de 4 linhas e 4 colunas:
- As 4 linhas () são configuradas como saídas digitais;
- As 4 colunas () são configuradas como entradas digitais com resistores de elevação (pull-up) internos ativados.
Algoritmo de Varredura por Software (Row Scanning):
- Todas as linhas são mantidas em nível alto ();
- O microcontrolador coloca nível lógico baixo () na primeira linha () e lê o estado das quatro colunas;
- Se alguma coluna apresentar leitura em nível baixo (), a tecla correspondente à interseção daquela linha com aquela coluna foi pressionada;
- O processo repete-se ciclicamente para e .
O Fenômeno do Repique Mecânico (Contact Bounce):
Quando os contatos metálicos de uma chave mecânica colidem, a elasticidade do material faz com que os terminais vibrem e quiquem mecanicamente durante um intervalo de antes de estabelecerem contato contínuo estável. Sem tratamento, a UCP interpretaria essa sequência de dezenas de transições como dezenas de toques consecutivos na mesma tecla!
A técnica de Debounce por Software resolve o problema sem componentes extras:
3. Acionamento de Cargas Indutivas: Relés, Solenoides e Motores CC
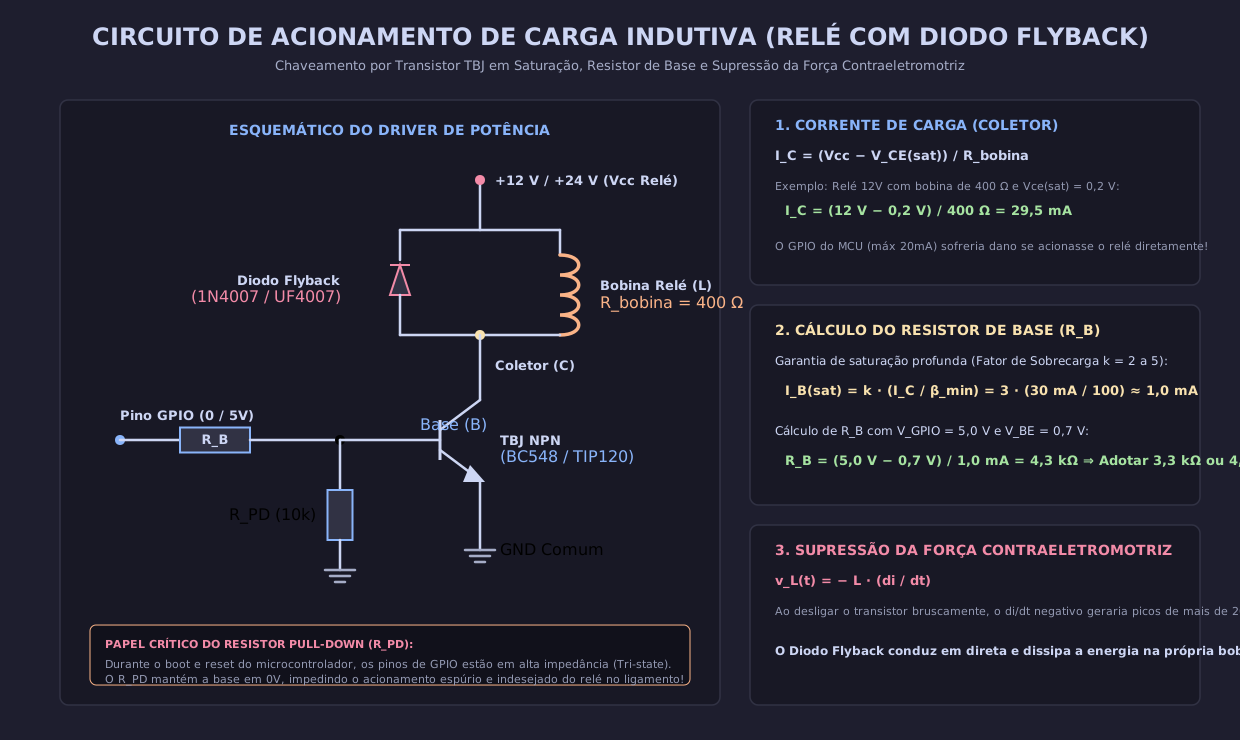
Microcontroladores não fornecem corrente suficiente para acionar diretamente bobinas de relés industriais ( em ). Utiliza-se um transistor bipolar (TBJ NPN) operando em corte e saturação como chave estática:
3.1 Dimensionamento Rigoroso do Resistor de Base ()
Para garantir que o transistor opere firmemente na região de saturação garantindo queda mínima coletor-emissor () mesmo perante dispersões de fabricação e variações de temperatura, impõe-se a regra de sobredirecionamento de base:
A corrente necessária para saturar a bobina é:
Aplicando a Lei de Kirchhoff na malha de entrada da base:
Onde:
- é a tensão de saída em nível alto do microcontrolador ( ou );
- é a queda direta na junção base-emissor saturada ().
3.2 O Diodo de Roda-Livre (Flyback / Freewheeling Diode)
A bobina de um relé ou enrolamento de um motor armazena energia em seu campo magnético ().
No instante em que o transistor corta ( bruscamente), a Lei de Faraday-Lenz impõe que o indutor oponha-se à variação de corrente induzindo uma força contraeletromotriz reversa violenta:
Como o tempo de desligamento do transistor é de nanossegundos (), a tensão induzida atinge facilmente centenas ou milhares de Volts no coletor, superando a tensão de ruptura do transistor e destruindo-o instantaneamente.
O Diodo de Roda-Livre (diodo retificador comum como 1N4007 colocado em paralelo reverso com a bobina):
- Permanece reversamente polarizado e desligado durante o funcionamento normal do relé;
- Na abertura do circuito, polariza-se diretamente pela tensão induzida reversa, oferecendo um caminho fechado de recirculação da corrente da bobina;
- Grampeia a tensão de pico no coletor em no máximo , garantindo segurança absoluta ao transistor e ao microcontrolador.
4. Isolação Galvânica com Optoacopladores e Acionamento de CA
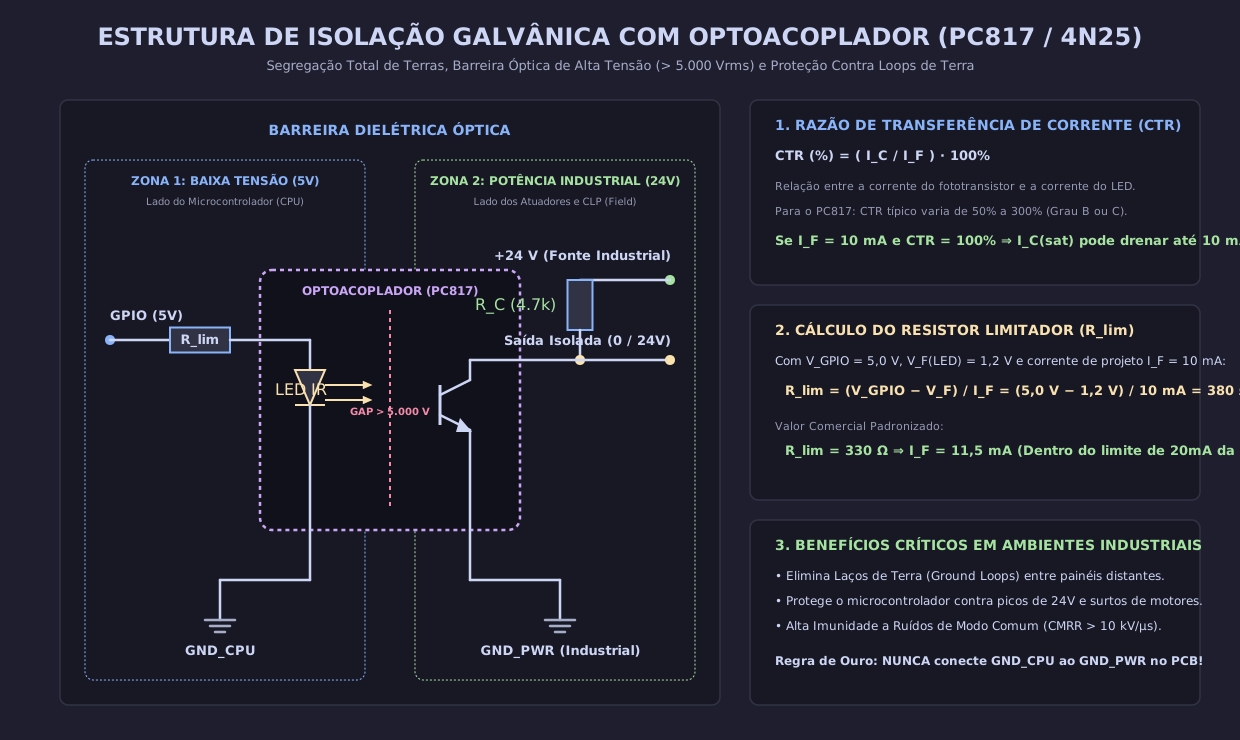
Em ambientes fabris com inversores de frequência e motores pesados, ruídos induzidos nas fiações de potência podem ser conduzidos de volta ao microcontrolador através da malha de terra, provocando travamentos de CPU (hangs), resets espúrios e destruição da porta GPIO.
A solução canônica é a Isolação Galvânica, que elimina qualquer ligação condutiva direta entre o circuito digital sensível e a malha de força.
4.1 Acionamento de Cargas de Corrente Alternada com TRIAC
Para comutar cargas de corrente alternada ( ou a ), como lâmpadas, aquecedores ou motores de indução monofásicos, utiliza-se um tiristor bidirecional (TRIAC) comandado por um optoacoplador com saída a foto-triac:
- Opto-TRIAC com Detector de Cruzamento por Zero (Zero-Crossing, ex: MOC3041): O circuito interno só permite o disparo do TRIAC principal quando a senoide da rede elétrica passa exatamente por zero volts (). Isso anula as correntes de pico de partida e elimina por completo a geração de interferência eletromagnética (EMI/RFI) de alta frequência.
5. Diagrama Arquitetural Consolidado
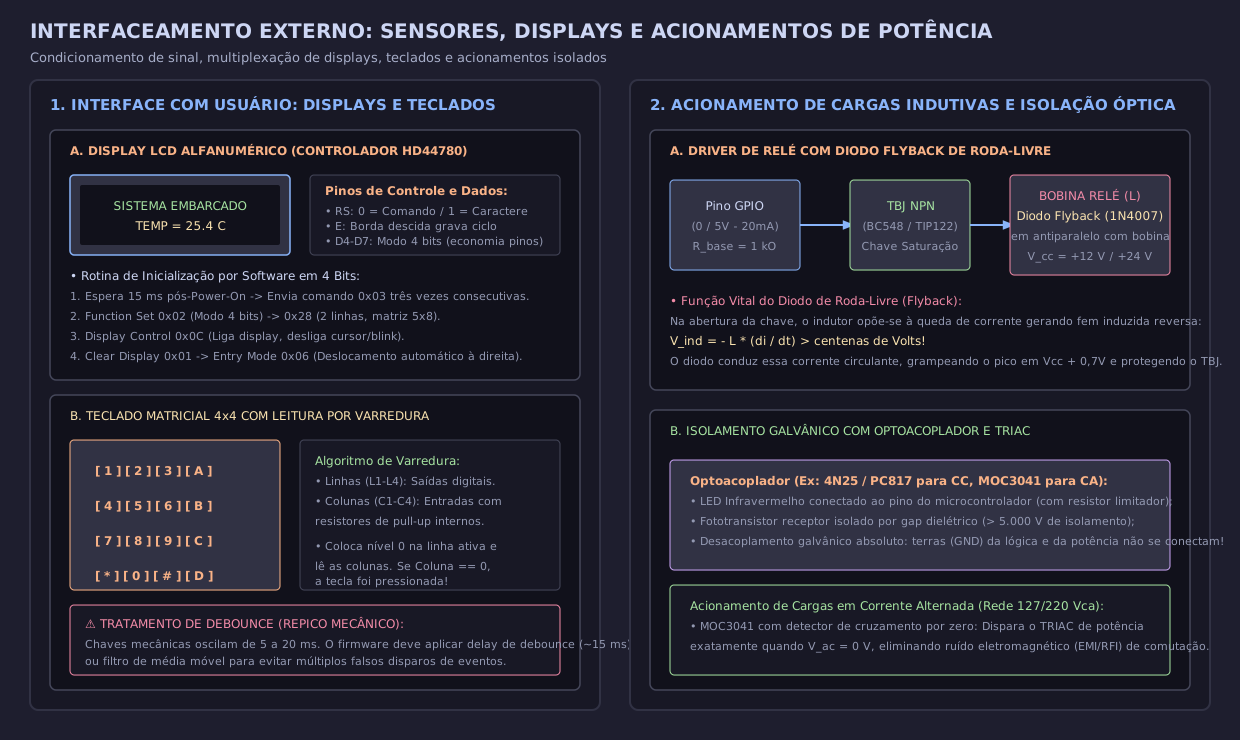
O diagrama técnico vetorial a seguir ilustra a integração dos periféricos externos ao microcontrolador: interface com display LCD alfanumérico e teclado matricial com rotina de debounce, driver de relé indutivo com proteção por diodo flyback e desacoplamento óptico para cargas de potência:
6. Exercícios Resolvidos e Aplicações em Concursos
Exercício 1 (Petrobras - Engenharia Elétrica / CESGRANRIO)
Enunciado: Um pino de saída digital de um microcontrolador operando com nível lógico deve acionar a bobina de um relé de controle de cuja resistência interna do enrolamento é . O acionamento é realizado por um transistor TBJ NPN com , e ganho de corrente em saturação conservador .
- Calcule a corrente de coletor de saturação drenada pela bobina do relé e a corrente mínima de base exigida.
- Dimensione o valor máximo do resistor de base e selecione o valor comercial padronizado E24 inferior mais próximo.
- Determine a potência dissipada pelo resistor de base e pelo transistor em condução permanente.
Resolução Passo a Passo:
-
Corrente de Coletor Saturada: Corrente de base requerida para garantir saturação estrita com : Como (limite do pino GPIO), o microcontrolador aciona a base com total margem de segurança!
-
Dimensionamento do Resistor de Base (): Adota-se na série comercial normalizada E24 o valor padrão imediatamente inferior: Com :
-
Dissipação de Potência nos Componentes:
- No resistor de base: Um resistor convencional de filme de carbono de () opera friamente.
- No transistor saturado: Dissipação desprezível perante o limite de de um transistor BC548.
Exercício 2 (Marinha do Brasil - Corpo de Engenheiros)
Enunciado: Em uma ponte de tiristores ou relé estático utilizado em sistemas navais de controle, um projetista omitiu a instalação do optoacoplador e do circuito snubber/diodo flyback em um atuador indutivo comandado por microcontrolador. Analise tecnicamente as consequências físicas dessa falha de projeto sobre a integridade do circuito integrado e cite três sintomas operacionais que se manifestarão no sistema.
Resolução Técnica Estruturada:
- Ausência do Diodo Flyback: Ao cortar a corrente da bobina indutiva, a tensão gerada por indução magnética reversa atingirá centenas de Volts no terminal do transistor. Sem o diodo para derivar essa corrente, a junção coletor-base do transistor entrará em avalanche destrutiva por sobretensão, curto-circuitando o transistor e mantendo a carga permanentemente ligada ou fundindo o semicondutor em circuito aberto.
- Ausência de Isolação Óptica (Acoplamento de Ruído e Transientes): Sem desacoplamento galvânico, o pulso transitório de alta frequência gerado pela comutação indutiva propaga-se diretamente através das trilhas de terra e das capacitâncias parasitas das portas de saída para o interior do chip de silício do microcontrolador.
- Três Sintomas Operacionais Críticos:
- Travamento da UCP (Firmware Lockup): O ruído elétrico corrompe os dados nas linhas internas do barramento de instruções, fazendo a UCP buscar instruções inválidas e cair em loops mortos de exceção;
- Resets Espúrios (Brown-out / Power Glitch): O afundamento momentâneo de tensão ou o pico de ruído injetado no pino de alimentação dispara o circuito interno de detecção de queda de tensão (Brown-out Reset - BOR), reiniciando o microcontrolador no meio do processo produtivo;
- Corrupção de Registradores e Memória RAM: Flutuações de potencial nos substratos de silício alteram o estado de flip-flops em registradores de controle e variáveis na memória SRAM, levando a comportamentos anômalos de atuadores e acionamentos acidentais perigosos.