🤖 06 Projetos e Códigos Arduino
Navegação Rápida
📍 Área: 05 Eletrônica, Automação e Controle | 🏠 Hub Principal
Visão Geral da Disciplina
Disciplina aplicada de engenharia mecatrônica, instrumentação digital e desenvolvimento de sistemas embarcados. Consolida os fundamentos teóricos de hardware e software através da plataforma Arduino baseada no microcontrolador Microchip/Atmel ATmega328P a . Abrange a arquitetura interna do microcontrolador RISC de 8 bits, registradores de I/O de alta velocidade, técnicas não-bloqueantes de eliminação de ruído mecânico (debounce) via máquinas de estados e temporização por
millis(), modulação por largura de pulso (PWM) por hardware, digitalização analógica com ADC de aproximações sucessivas de 10 bits, protocolos de comunicação serial assíncrona (UART) e síncrona (I2C/TWI com display gráfico OLED SSD1306), culminando no acionamento de potência de motores de corrente contínua em ponte H, servomotores PPM, motores de passo com micropasso e relés isolados opticamente para automação industrial.
📌 Sumário do MOC
- 🎯 Matriz de Competências e Habilidades de Engenharia
- ⚡ Prontuário de Fórmulas e Modelos Matemáticos
- 🖼️ Galeria Técnica de Diagramas Esquemáticos (Catppuccin Mocha)
- 🎓 Grade de Aulas Padronizadas da Disciplina
- 🔌 Mapeamento de Hardware e Pinout do ATmega328P
- 🔗 Integração Interdisciplinar
- 📚 Bibliografia e Normas Técnicas
🎯 Matriz de Competências e Habilidades de Engenharia
| Domínio de Competência | Habilidades Técnicas Desenvolvidas |
|---|---|
| Arquitetura de Hardware | Compreensão da arquitetura Harvard de 8 bits do ATmega328P, registradores de controle DDRx, PORTx, PINx, fluxo de alimentação ( e ) e supressão de ruídos em barramentos. |
| Firmware de Tempo Real | Eliminação de bloqueios (delay()), implementação de máquinas de estados finitos (FSM) assíncronas temporizadas por millis() e micros(), e filas circulares operadas por interrupções. |
| Instrumentação e Sensores | Condicionamento de transdutores resistivos (NTC, LDR), sensores piezoelétricos ultrassônicos e analógicos de tensão/temperatura (LM35), com calibração analítica e resolução de quantização. |
| Comunicação Industrial | Projeto de enlaces seriais ponto-a-ponto UART com cálculo de taxa de erro de Baud Rate e redes mestres multiponto I2C/TWI com terminação analítica e display OLED . |
| Eletrônica de Potência e Atuação | Projeto de pontes H (L298N) com cálculo de dissipação térmica, drivers microstepping (A4988) para motores de passo e isolamento galvânico por optoacopladores para manobra de cargas CA. |
⚡ Prontuário de Fórmulas e Modelos Matemáticos
Base de Tempo e Temporizadores por Hardware
-
Período do Ciclo de Máquina:
-
Frequência de PWM por Hardware:
- Timer 0 (Pinos 5 e 6 - Fast PWM 8 bits):
- Timer 1 (Pinos 9 e 10) e Timer 2 (Pinos 3 e 11) - Phase-Correct PWM:
Conversão Analógico-Digital (ADC 10 bits)
-
Degrau de Quantização ():
- Modo
DEFAULT(): - Modo
INTERNAL():
- Modo
-
Tensão Analógica Reconstruída:
-
Fórmula de Tempo de Trânsito Ultrassônico (Sensor HC-SR04 a ):
Comunicação Serial UART e Gerador de Baud Rate
-
Divisor UBRR0 (Modo Normal ):
-
Taxa Real Sintetizada e Erro Relativo:
-
Tempo Máximo para Estouro do Buffer Circular (64 bytes):
Barramento I2C e Dimensionamento de Resistores de Pull-Up
-
Resistor de Pull-Up Mínimo ( — Limite de Corrente ): Para , e :
-
Resistor de Pull-Up Máximo ( — Limite de Tempo de Subida ): Para Standard-Mode (, ) com :
Controle de Atuadores Eletromecânicos
-
Velocidade Angular de Motor de Passo com Micropasso ():
-
Ajuste de Corrente no Driver A4988:
-
Posicionamento Angular de Servomotor PPM ():
-
Potência Dissipada na Ponte H L298N:
🖼️ Galeria Técnica de Diagramas Esquemáticos (Catppuccin Mocha)
A disciplina conta com 5 diagramas esquemáticos de padrão industrial, auditados com de conformidade em legibilidade e tipografia sem colisões de texto:
1. Arquitetura de Hardware do Arduino Uno e ATmega328P
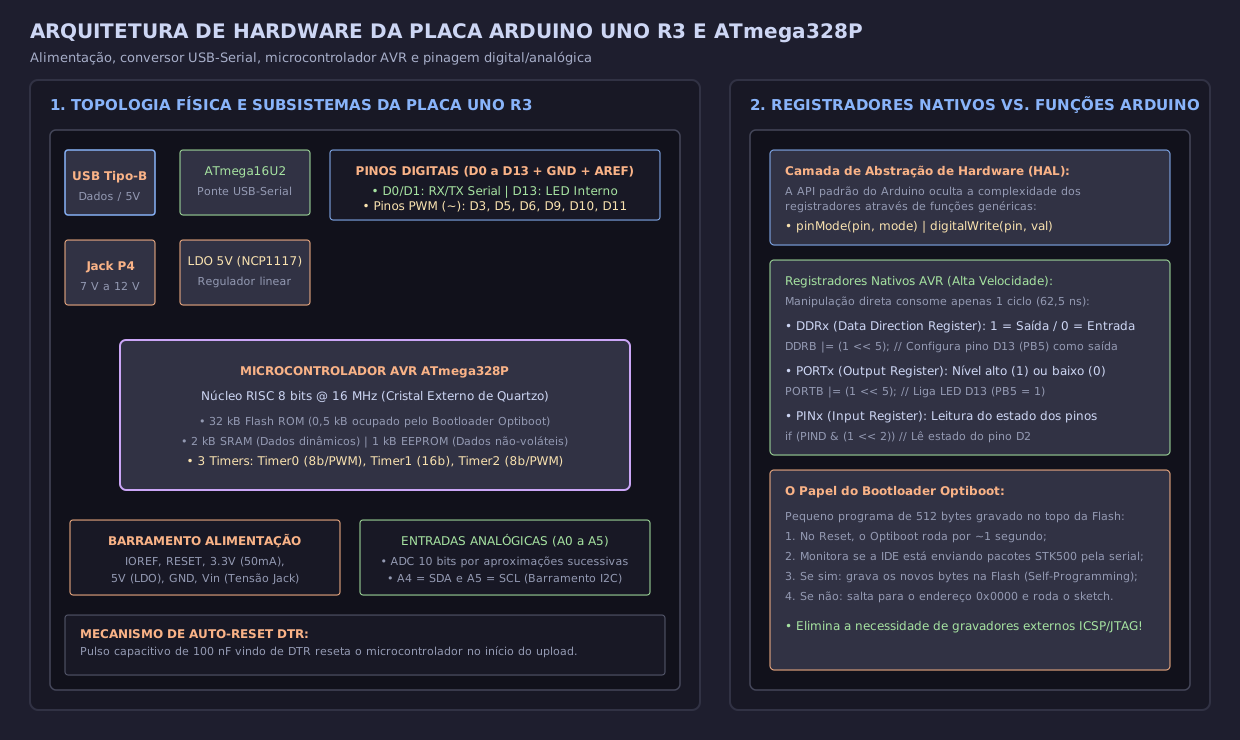 Subsistemas de alimentação, conversão USB-Serial ATmega16U2/CH340, barramento de pinos e pinagem do microcontrolador ATmega328P.
2. GPIOs Digitais, Pull-Up, Debounce Não-Bloqueante e PWM
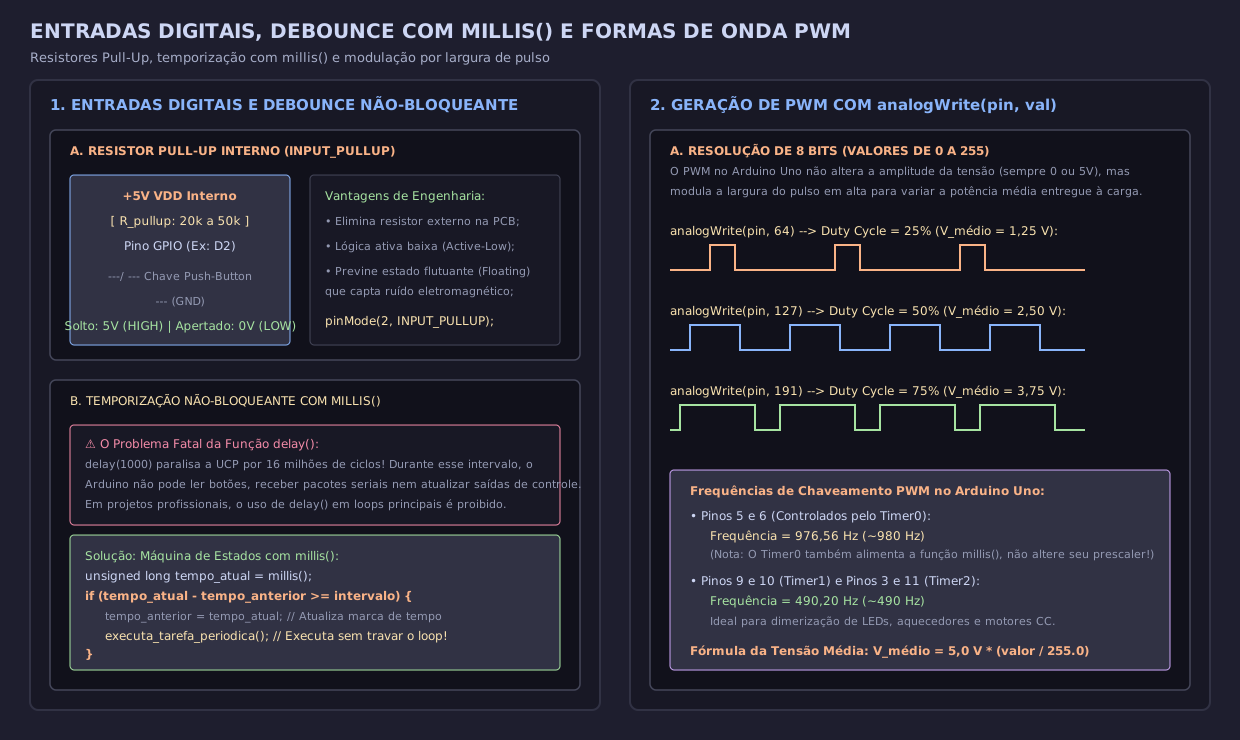 Circuito elétrico do botão com pull-up, formas de onda com repique mecânico versus sinal filtrado por software, e modulação PWM em 490 Hz e 976 Hz.
3. Digitalização ADC e Condicionamento de Sensores Industriais
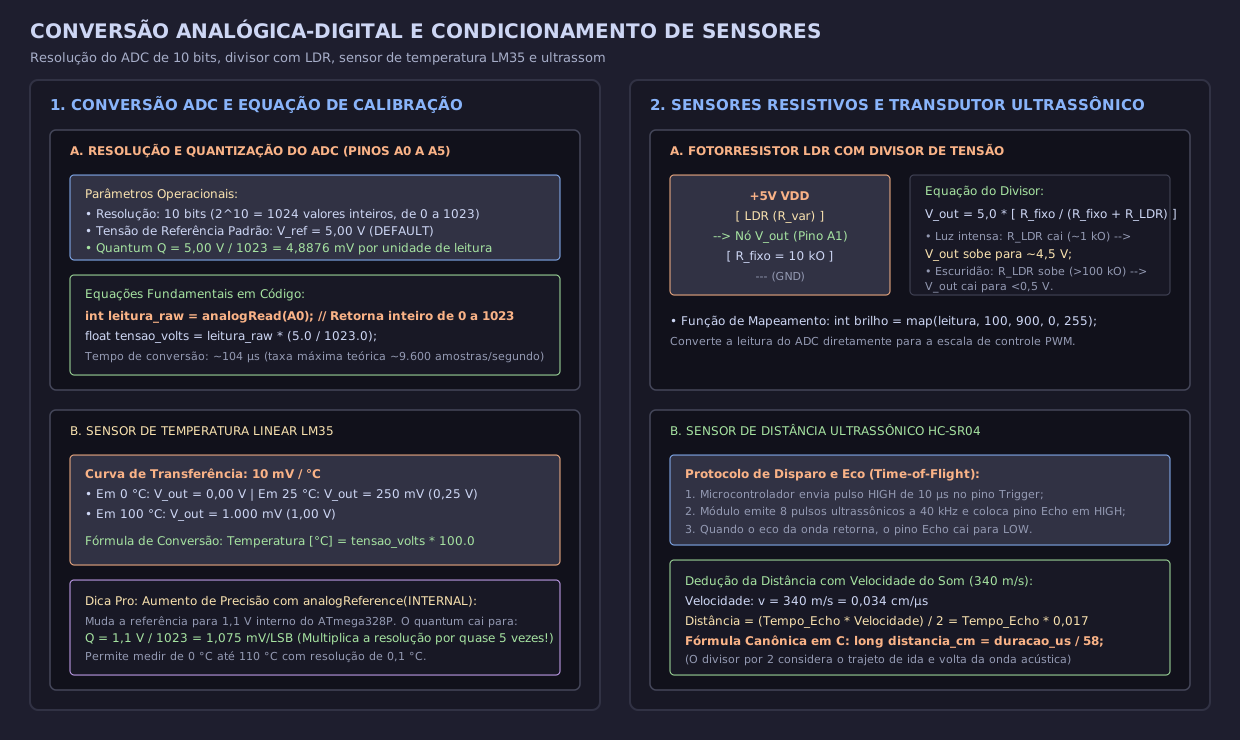 Topologia do conversor SAR de 10 bits, chave analógica de amostragem e retenção (), circuitos condicionadores para LDR, LM35 e sensor ultrassônico HC-SR04.
4. Comunicação Serial UART, Barramento I2C e Display Gráfico OLED
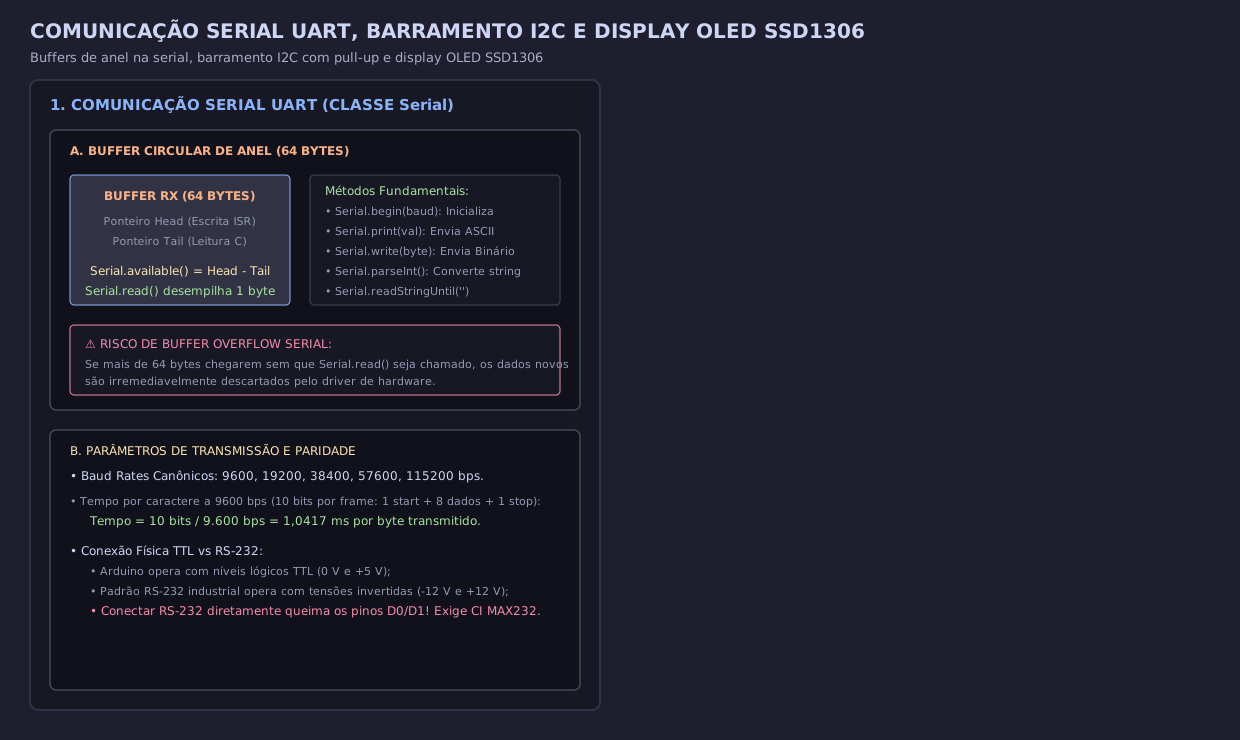 Quadro assíncrono 8N1 com buffer circular de recepção gerenciado por interrupção, topologia open-drain I2C com resistores de pull-up e mapeamento de GDDRAM do SSD1306.
5. Acionamento de Potência: Ponte H L298N, Servos, Passos e Relés
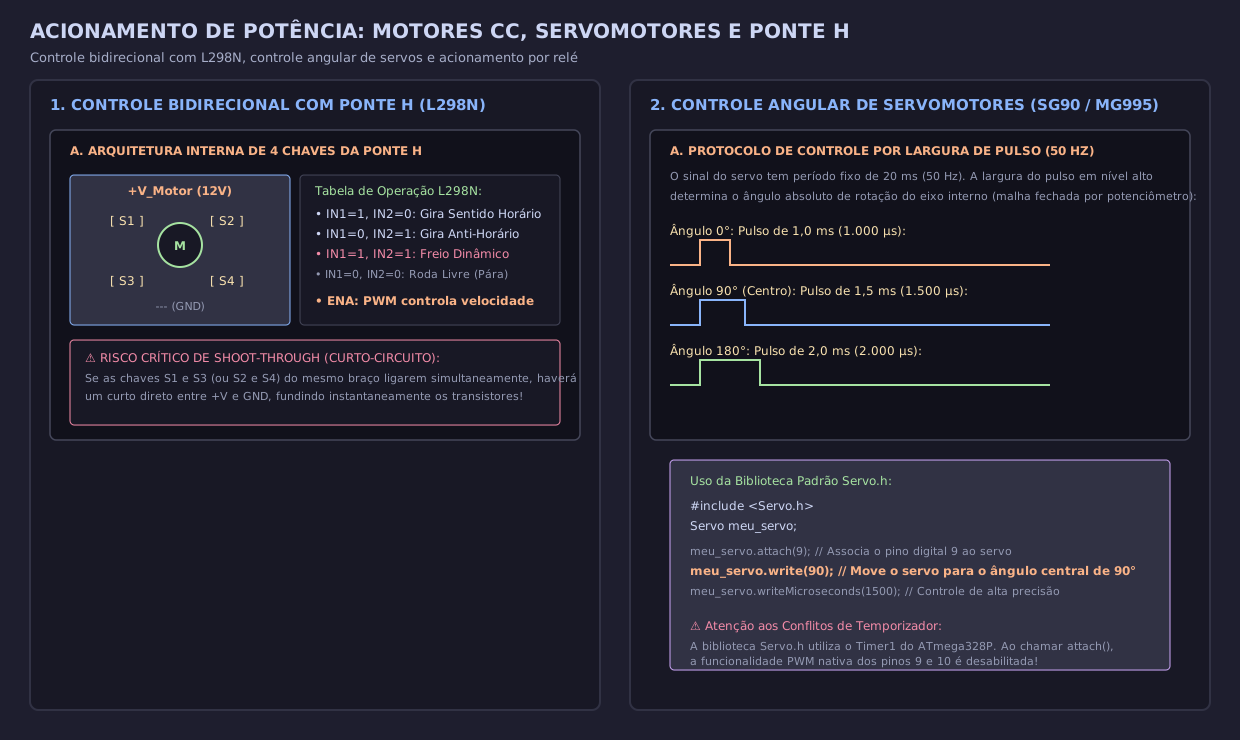 Estágio de potência em ponte H com diodos de roda-livre, trem de pulsos PPM de servomotores a 50 Hz, driver microstepping A4988 e canal de relé optoacoplado active-low.
🎓 Grade de Aulas Padronizadas da Disciplina
Aula 01 - Plataforma Arduino, Arquitetura do Hardware e Primeiros Códigos
- Tópicos: Especificações elétricas do microcontrolador ATmega328P (, Flash, SRAM, EEPROM), reguladores de tensão LDO, pinos de alimentação (, , ), bootloader Optiboot, estrutura canônica
setup()eloop(), registradores de baixo nívelDDRB,PORTB, e análise temporal do ciclo de clock (). - Artefato SVG Integrado:
arduino_aula01_arquitetura_hardware_uno_atmega328p.svg - Banco de Concursos: Questões resolvidas sobre corrente máxima em pinos GPIO e taxa de transferência de bootloader.
Aula 02 - Entradas e Saídas Digitais, Debounce de Botões e Modulação PWM
- Tópicos: Modos
INPUT,OUTPUTeINPUT_PULLUP, resistores internos de , física do repique de contatos mecânicos (contact bounce), filtragem por máquina de estados emillis(), temporizadores Timer 0, 1 e 2, e síntese de tensão analógica contínua equivalente por PWM viaanalogWrite(). - Artefato SVG Integrado:
arduino_aula02_gpio_pullup_debounce_millis_pwm.svg - Banco de Concursos: Questões analíticas sobre duty cycle, frequências de chaveamento de timers e estados transitórios de botões.
Aula 03 - Aquisição de Sinais Analógicos, ADC e Sensores Industriais
- Tópicos: Arquitetura do conversor A/D por aproximações sucessivas (SAR), tempo de amostragem , degrau de quantização com referências de e (
INTERNAL), linearização analítica versus funçãomap(), transdutores NTC, LM35 (), divisores de tensão com LDR, e física de ecolocalização do sensor HC-SR04 (). - Artefato SVG Integrado:
arduino_aula03_adc_amostragem_sensores_ldr_lm35_ultrassom.svg - Banco de Concursos: Resolução de ruído de quantização, calibração de escala e amostragem de sinais analógicos.
Aula 04 - Comunicação Serial UART, Barramento I2C e Displays OLED
- Tópicos: Transmissão assíncrona UART 8N1, gerador de Baud Rate
UBRR0, análise de erro de frequência com cristal de , buffer circular de anel de 64 bytes (HardwareSerial), barramento I2C (TWI) em dreno-aberto, cálculo dos limites mínimo e máximo de , e arquitetura da memória GDDRAM do display OLED SSD1306 () com otimização de SRAM via macroF(). - Artefato SVG Integrado:
arduino_aula04_comunicacao_uart_i2c_oled_ssd1306.svg - Banco de Concursos: Cálculo de baud rate real, dimensionamento de resistores de pull-up I2C e impacto de framebuffers gráficos na SRAM.
Aula 05 - Acionamento de Motores (CC, Servo, Passo), Relés e Projeto Integrado
- Tópicos: Controle em 4 quadrantes de motores CC em ponte H (L298N), frenagem eletrodinâmica ativa, dissipação de calor em transistores bipolares, servomotores PPM () e conflito de hardware com o Timer 1 nos pinos 9 e 10, drivers A4988 com micropasso em motores de passo NEMA 17, canais de relé ópticos Active-Low com diodo flyback, e arquitetura integrada de automação.
- Artefato SVG Integrado:
arduino_aula05_ponte_h_l298n_servomotor_passo_rele.svg - Banco de Concursos: Cinemática de motores de passo com fuso de esferas, balanço térmico de ponte H e diagnóstico de conflito de temporizadores no ATmega328P.
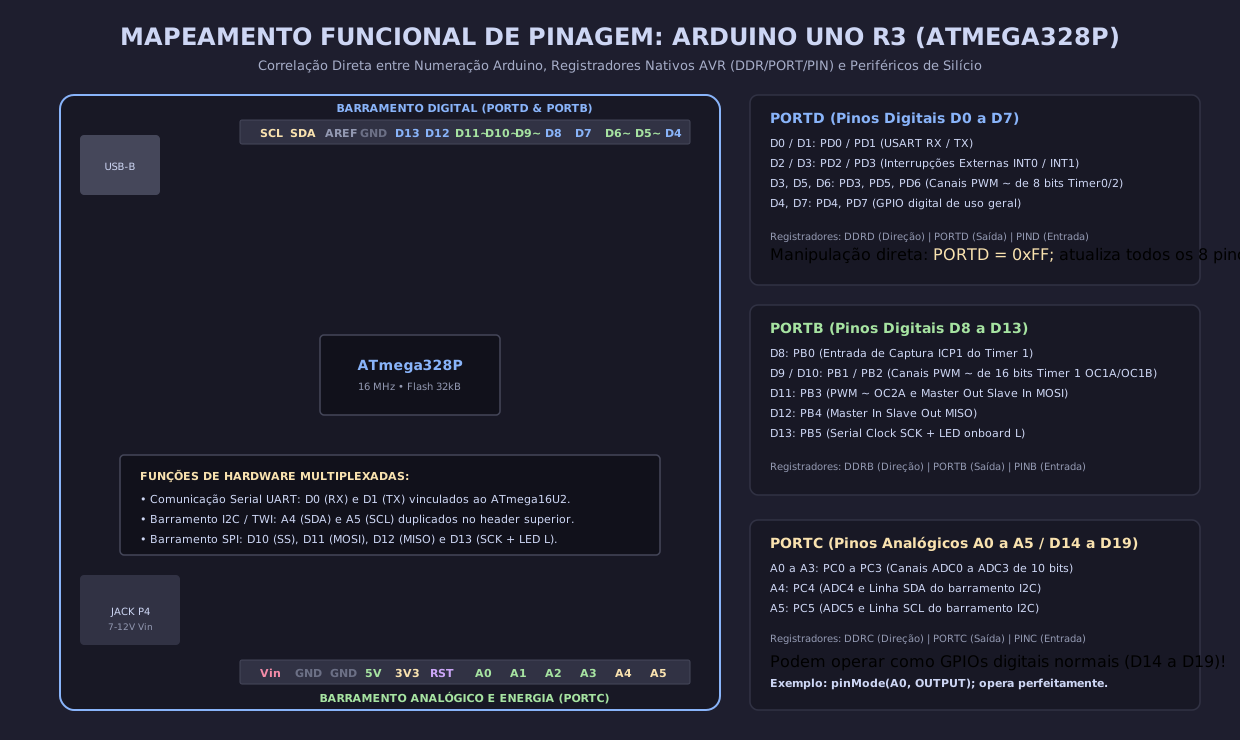
🔌 Mapeamento de Hardware e Pinout do ATmega328P
🔗 Integração Interdisciplinar
graph TD
    A["06 Projetos e Códigos Arduino"] --> B["02 Eletrônica Digital"]
    A --> C["01 Eletrônica Analógica"]
    A --> D["05 Microprocessadores"]
    A --> E["08 Máquinas Elétricas e Acionamentos"]
    A --> F["04 Sistemas Dinâmicos e Controle"]

    B -.->|"Portas lógicas, flip-flops, registradores"| A
    C -.->|"Transistores, amplificadores operacionais, filtros"| A
    D -.->|"Arquitetura Harvard, interrupções, timers, ADC"| A
    E -.->|"Pontes H, motores CC, passo e servomotores"| A
    F -.->|"Malhas de controle PID, amostragem e estabilidade"| A
📚 Bibliografia e Normas Técnicas
- ATMEL / MICROCHIP. ATmega328P 8-bit AVR Microcontroller with 32K Bytes In-System Programmable Flash Datasheet. Document DS40002061B, 2018.
- NXP SEMICONDUCTORS. UM10204: I2C-bus specification and user manual. Rev. 7.0, 2021.
- SOLOMON SYSTECH. SSD1306: 128 x 64 Dot Matrix OLED/PLED Segment/Common Driver with Controller Datasheet. Rev. 1.1, 2008.
- MONK, Simon. Programação com Arduino: Começando com Sketches. 2. ed. Porto Alegre: Bookman, 2017.
- MARGOLIS, Michael. Arduino Cookbook: Recipes to Begin, Expand, and Enhance Your Projects. 3. ed. Sebastopol: O’Reilly Media, 2020.
- BANZI, Massimo; SHILOH, Michael. Getting Started with Arduino: The Open Source Electronics Prototyping Platform. 4. ed. Maker Media, 2022.
- ALLEGRO MICROSENSORS. A4988: DMOS Microstepping Driver with Translator and Overcurrent Protection Datasheet. Document A4988-DS Rev. 5, 2017.
- STMICROELECTRONICS. L298 Dual Full-Bridge Driver Datasheet. DocID 1773 Rev 8, 2000.