🎛️ 04 - Princípios de Análise no Domínio do Tempo: Sistemas de 1ª e 2ª Ordem, Resposta Transitória e Solução de Estados
Navegação Rápida & Integração Curricular
📍 Disciplina: 04 Sistemas Dinâmicos e Controle | 🏭 Área: 05 Eletrônica, Automação e Controle | 🏠 Hub Principal 📄 Apostila Base: Princípios de Análise no Domínio do Tempo (Prof. Raphael de Souza dos Santos) 🗺️ Roteiro de Estudos: Roteiro SM1 (Módulos 7 e 8) ⬅️ Aula Anterior: 03 - Conversão FT ↔ Espaço de Estados (Formas Canônicas) | ➡️ Próxima Aula: 05 - Princípios de Análise no Domínio da Frequência (Bode e Nyquist) 💻 Script Computacional:
*sistemas_dinamicos_aulas02_a_05 (Material Complementar)*| 🕹️ Simulador Interativo:[[simulador_controle_pid_resposta_temporal_bode.html]]🎨 Diagramas Técnicos:[[dinamicos_aula04_resposta_1a_2a_ordem_especificacoes.svg]]|[[dinamicos_aula04_matriz_transicao_convolucao_estados.svg]]
🎯 Objetivos de Aprendizagem
- Caracterizar Sistemas de 1ª Ordem: Determinar a constante de tempo , o ganho estático e equacionar a resposta temporal ao degrau unitário () e ao impulso unitário ().
- Equacionar Sistemas de 2ª Ordem na Forma Padrão: Identificar a Frequência Natural Não Amortecida () e o Coeficiente de Amortecimento (), classificando a resposta nos 4 regimes fundamentais: Subamortecido (), Criticamente Amortecido (), Sobreamortecido () e Não Amortecido ().
- Calcular as Especificações de Desempenho Transitório: Deduzir e calcular o Tempo de Subida (), Tempo de Pico (), Sobressinal Percentual Máximo () e o Tempo de Acomodação ().
- Resolver as Equações no Espaço de Estados via Transformada de Laplace: Decompor a resposta de estado e de saída na soma analítica da Resposta à Entrada Nula (Zero-Input Response) e da Resposta ao Estado Nulo (Zero-State Response).
- Calcular a Matriz de Transição de Estados : Dominar os métodos de cálculo da matriz exponencial via inversa de Laplace () e expansão em série de potências.
- Integrar a Resposta Total no Tempo via Convolução: Formular a equação integral de estado , compreendendo o acoplamento dinâmico das variáveis físicas.
📌 Sumário do MOC
- 1. Resposta Temporal de Sistemas de 1ª Ordem
- 2. Resposta Temporal de Sistemas de 2ª Ordem
- 3. Solução das Equações de Estado no Domínio da Frequência (Laplace)
- 4. Solução das Equações de Estado no Domínio do Tempo: Matriz Exponencial
- 5. 📝 Exercícios Resolvidos de Engenharia (Padrão Apostila 04 e Concursos)
- 6. 🎓 Verificando o Aprendizado (Questões de Fixação da Apostila 04 Comentadas)
1. Resposta Temporal de Sistemas de 1ª Ordem
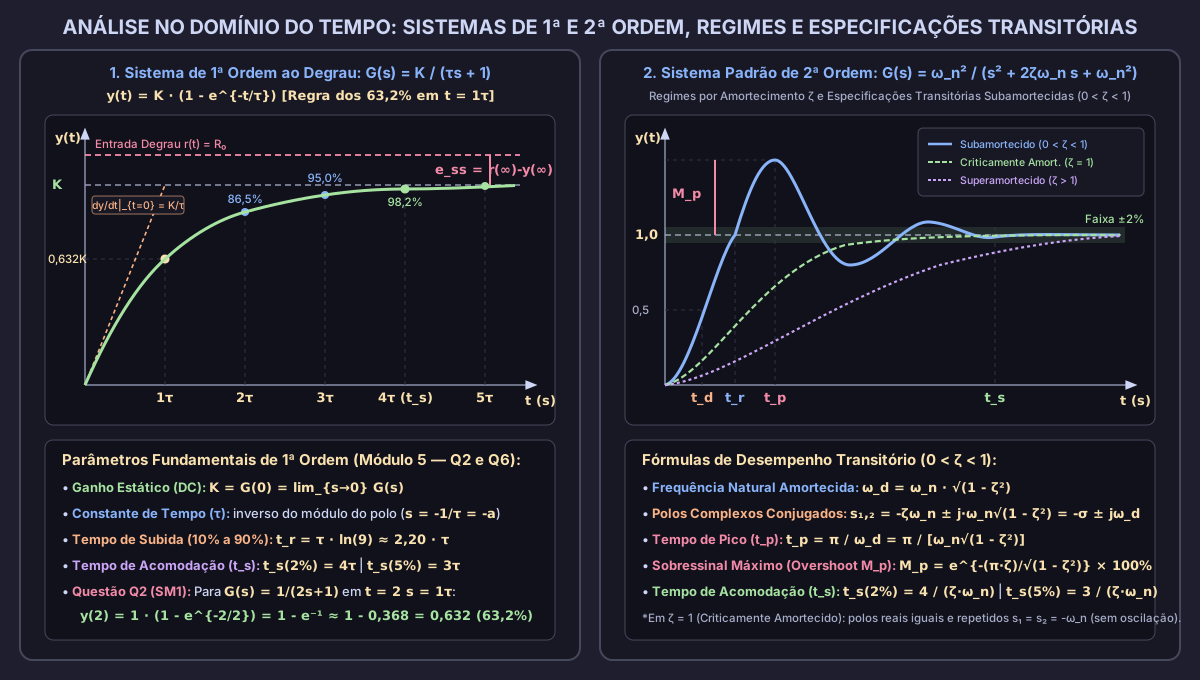
Os sistemas de primeira ordem representam plantas dinâmicas governadas por um único elemento armazenador de energia independente (como circuitos RC, RL, tanques de nível e sistemas térmicos).
1.1 Modelo Canônico e Constante de Tempo
A função de transferência padronizada de um sistema de 1ª ordem é expressa na forma de ganho-constante de tempo:
Onde:
- : Ganho Estático / Ganho DC em regime permanente ();
- : Constante de Tempo do sistema (medida em segundos). O polo da planta localiza-se exatamente em .
1.2 Resposta ao Degrau e Marcos Percentuais no Tempo
Submetendo o sistema a uma entrada em degrau unitário ():
Aplicando a transformada inversa de Laplace :
A constante de tempo determina com precisão a velocidade de subida da resposta:
| Instante Temporal () | Expressão Analítica | Percentual da Saída Final () | Significado em Engenharia |
|---|---|---|---|
| Inclinação inicial máxima da reta tangente: $\left.\frac{dy}{dt}\right | |||
| Marco padrão de identificação experimental de em laboratório. | |||
| O transitório perde mais de 80% de sua amplitude residual. | |||
| Entrada na faixa de tolerância de . | |||
| Tempo de acomodação prático (Critério de ): . | |||
| Considera-se o regime permanente plenamente estabelecido. |
1.3 Resposta ao Impulso Unitário
Para uma entrada impulsiva :
A saída salta instantaneamente no instante para o pico máximo de e decai exponencialmente para zero com constante de tempo .
2. Resposta Temporal de Sistemas de 2ª Ordem
Sistemas de segunda ordem constituem o pilar central da engenharia de controle, pois descrevem sistemas com troca de energia entre dois armazenadores (cinética potencial ou indutiva capacitiva) e modelam o par de polos dominantes de plantas de ordem superior.
🕹️ Simulador Dinâmico Interativo: Resposta Temporal de 2ª Ordem, Sintonia PID e Diagramas de Bode
Experimente em tempo real o impacto do amortecimento e da frequência natural nas métricas transitórias (), observe o deslocamento dos polos dominantes no plano complexo e sintonize os ganhos de um controlador PID em malha fechada (zere o erro estacionário com a ação integral e amorteça o sobressinal com a ação derivativa): 👉 ▶️ Clique para Abrir o Simulador em Tela Cheia no Navegador (Arquivo no cofre:
[[simulador_controle_pid_resposta_temporal_bode.html]])
2.1 A Equação Canônica Padronizada
A forma canônica universal de um sistema de 2ª ordem estritamente próprio com ganho DC unitário é:
Onde:
- : Frequência Natural Não Amortecida (), representando a velocidade intrínseca de oscilação do sistema se não houvesse dissipação de energia.
- (zeta): Coeficiente de Amortecimento (adimensional), que quantifica a proporção de energia dissipada a cada ciclo oscilatório.
A Equação Característica é obtida igualando-se o denominador a zero:
2.2 Geometria dos Polos no Plano-s e os 4 Regimes de Amortecimento
A localização das raízes no plano complexo define univocamente o regime físico de operação:
| Regime de Amortecimento | Faixa de | Localização dos Polos no Plano- | Equação da Resposta ao Degrau | Comportamento Físico |
|---|---|---|---|---|
| 1. Não Amortecido | Polos imaginários puros: | Oscilação senoidal pura sustentada sem decaimento (marginalmente estável). | ||
| 2. Subamortecido | Polos complexos conjugados: | Oscilações transitórias amortecidas que convergem para 1 com sobressinal. | ||
| 3. Criticamente Amortecido | Polos reais negativos iguais: (polo duplo) | A transição mais rápida possível para o regime permanente sem nenhum sobressinal. | ||
| 4. Sobreamortecido | Dois polos reais negativos distintos: | Resposta lenta, sem oscilações, governada pelo polo dominante (mais próximo da origem). |
Definições Geométricas no Plano Complexo para o Caso Subamortecido:
- Atenuação / Amortecimento Real: (distância do polo ao eixo imaginário);
- Frequência Natural Amortecida: (frequência de oscilação real observada na saída);
- Ângulo de Amortecimento: , onde é o ângulo entre a reta do polo à origem e o semieixo real negativo.
2.3 Especificações de Desempenho Transitório Subamortecido
Para uma entrada em degrau unitário em sistemas subamortecidos (), definem-se quatro métricas rigorosas de desempenho:
-
Tempo de Subida ( - Rise Time): Tempo necessário para a resposta passar de para do valor final (ou de a em sistemas subamortecidos):
-
Tempo de Pico ( - Peak Time): Instante exato em que a resposta atinge seu primeiro pico máximo de oscilação:
-
Sobressinal Percentual Máximo ( ou - Maximum Overshoot): Magnitude percentual com que o primeiro pico ultrapassa o valor final de regime permanente: (O sobressinal depende exclusivamente de , sendo completamente independente da frequência natural !).
-
Tempo de Acomodação ( - Settling Time): Tempo necessário para a curva de resposta entrar e permanecer definitivamente dentro de uma faixa de tolerância em torno do valor de regime permanente:
- Critério de ():
- Critério de ():
3. Solução das Equações de Estado no Domínio da Frequência (Laplace)
Retomando o modelo canônico no espaço de estados com condições iniciais não nulas:
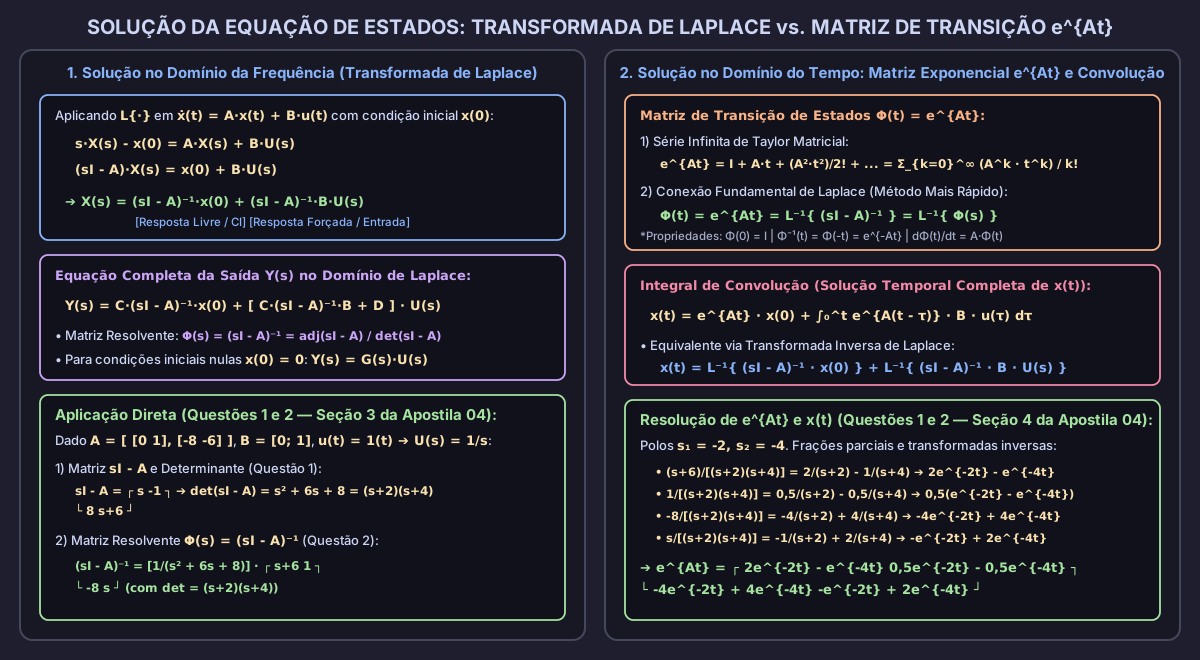
Aplicando a Transformada de Laplace:
Multiplicando à esquerda pela matriz resolvente :
3.1 Resposta à Entrada Nula vs. Resposta ao Estado Nulo
- Resposta à Entrada Nula (Zero-Input Response - ZIR): Representa o movimento livre do sistema governado exclusivamente pelas condições iniciais sob entrada nula (). É a solução homogênea do sistema.
- Resposta ao Estado Nulo (Zero-State Response - ZSR): Representa a resposta forçada provocada pela entrada , assumindo que todos os elementos armazenadores partiram do repouso (). É a solução particular.
3.2 Equação Completa da Saída Y(s)
Substituindo a expressão de diretamente na equação algébrica de saída :
4. Solução das Equações de Estado no Domínio do Tempo: Matriz Exponencial
Para obter a trajetória do vetor de estado diretamente no domínio do tempo sem passar por Laplace, estende-se o conceito da solução escalar para a álgebra matricial.
4.1 A Matriz de Transição de Estados
A matriz exponencial , denominada Matriz de Transição de Estados , é formalmente definida pela expansão infinita em série de Taylor:
Pelo Teorema da Inversão de Laplace, coincide exatamente com a transformada inversa da matriz resolvente:
4.2 Propriedades Capitais de
A matriz de transição de estados satisfaz propriedades analíticas notáveis que fundamentam todo o controle ótimo e preditivo moderno:
- Condição Inicial: (Matriz Identidade);
- Propriedade da Inversa: ;
- Propriedade do Semigrupo: ;
- Diferenciação Temporal: ;
- Transição Contínua: Se o estado em é , então em qualquer instante (sob entrada nula): .
4.3 A Integral de Convolução para Entrada Arbitrária
Pelo método do fator integrante, multiplicando a equação à esquerda por :
Integrando ambos os lados de até :
Multiplicando à esquerda por e aplicando a propriedade distributiva:
E a resposta de saída no domínio do tempo é dada por:
5. 📝 Exercícios Resolvidos de Engenharia (Padrão Apostila 04 e Concursos)
Exercício Resolvido 1 — Projeto de Especificações Transitórias de Sistema de 2ª Ordem
Enunciado: Um sistema de servoposicionamento em malha fechada possui a seguinte função de transferência: O sistema é excitado a partir do repouso por um degrau unitário . Determine: (a) A frequência natural não amortecida , o coeficiente de amortecimento e a frequência amortecida ; (b) O tempo de subida , o tempo de pico e o sobressinal percentual máximo ; (c) O tempo de acomodação para os critérios de e de .
Solução Passo a Passo:
(a) Parâmetros Fundamentais: Comparando com o modelo canônico :
- (Regime Subamortecido, pois )
- Frequência amortecida:
- Atenuação real: .
(b) Especificações Transitórias ():
- Tempo de Pico ():
- Sobressinal Máximo ():
- Tempo de Subida ( aproximado):
(c) Tempos de Acomodação ():
- Critério de :
- Critério de :
Exercício Resolvido 2 — Cálculo Analítico da Matriz de Transição e Resposta Livre
Enunciado: Um sistema dinâmico sem entrada externa () parte da condição inicial , com matriz de dinâmica: Determine: (a) A matriz resolvente inversa ; (b) A Matriz de Transição de Estados no tempo ; (c) A trajetória livre no tempo do vetor de estados .
Solução Passo a Passo:
(a) Matriz : Invertendo a matriz :
(b) Expansão em Frações Parciais e Transformada Inversa :
- Termo :
- Termo :
- Termo :
- Termo :
Agrupando os termos: (Verificação de consistência: para , conferindo 100% de exatidão!).
(c) Trajetória Livre dos Estados ():
6. 🎓 Verificando o Aprendizado (Questões de Fixação da Apostila 04 Comentadas)
Bloco 1: Sistemas de 1ª Ordem
Questão 1 — Resposta Impulsiva em Circuito RC (Apostila 04 / Módulo 1)
Enunciado: Considere um circuito elétrico série resistor-capacitor com resistência e capacitância . Sabendo que o sinal de entrada de tensão é um impulso unitário (), o valor de pico instantâneo da tensão no capacitor no instante inicial será igual a:
A) (Correta)
B)
C)
D)
E)Justificativa Técnica Oficial:
Alternativa A está correta ().
A função de transferência do circuito RC com saída no capacitor é: Para entrada impulsiva : No instante :
Questão 2 — Tempo de Descarga de Circuito RC sob Excitação Impulsiva (Apostila 04 / Módulo 1)
Enunciado: Considerando o mesmo circuito RC da questão anterior ( excitado por impulso unitário, cuja tensão decai segundo ), determine o tempo aproximado necessário para que a tensão no capacitor se reduza para um valor igual ou inferior a (adote ):
A)
B)
C)
D)
E) (Correta)Justificativa Técnica Oficial:
Alternativa E está correta ().
Igualando a equação da tensão ao patamar desejado: Como .
(Em , a tensão vale exatamente ).
Bloco 2: Sistemas de 2ª Ordem e Especificações
Questão 3 — Cálculo do Tempo de Pico em Sistema Subamortecido (Apostila 04 / Módulo 2)
Enunciado: Considere um sistema dinâmico de segunda ordem com coeficiente de amortecimento e frequência natural não amortecida . É correto afirmar que o tempo estimado para a resposta atingir o seu primeiro pico () será de:
A)
B)
C)
D) (Correta)
E)Justificativa Técnica Oficial:
Alternativa D está correta ().
Calculando a frequência natural amortecida : Aplicando a fórmula do tempo de pico:
Questão 4 — Localização de Polos em Sistema Criticamente Amortecido (Apostila 04 / Módulo 2)
Enunciado: Um sistema de segunda ordem criticamente amortecido possui função de transferência canônica . Em relação ao eixo real do plano complexo , os polos desse sistema estão localizados na posição:
A)
B) (Correta)
C)
D)
E)Justificativa Técnica Oficial:
Alternativa B está correta (polo duplo em ).
No sistema criticamente amortecido, . O denominador fatora-se como trinômio quadrado perfeito: As raízes são reais, negativas e coincidentes, localizadas exatamente sobre o eixo real na coordenada .
Bloco 3: Solução de Estados via Laplace
Questão 5 — Determinante Característico no Espaço de Estados (Apostila 04 / Módulo 3)
Enunciado: Um sistema dinâmico linear possui matriz de estados . O determinante característico necessário para o cálculo resolvente é:
A)
B)
C)
D)
E) (Correta)Justificativa Técnica Oficial:
Alternativa E está correta ().
Montando a matriz : Calculando o determinante:
Bloco 4: Matriz de Transição de Estados no Tempo
Questão 6 — Cálculo da Matriz de Transição de Estados Exponencial (Apostila 04 / Módulo 4)
Enunciado: Seja um sistema desprovido de acoplamento dinâmico cuja matriz de estados é diagonal: . A Matriz de Transição de Estados é expressa por:
A)
B)
C)
D)
E) (Correta)Justificativa Técnica Oficial:
Alternativa E está correta.
Para qualquer matriz puramente diagonal , a matriz exponencial resulta imediatamente na diagonal das exponenciais individuais: Via transformada inversa: .