🎛️ Sistemas Dinâmicos e Controle
Navegação Rápida
📍 Área: 05 Eletrônica, Automação e Controle | 🏠 Hub Principal
Visão Geral da Disciplina
Disciplina culminante do núcleo analítico de 05 Eletrônica, Automação e Controle. Fundamenta a modelagem matemática, análise e projeto de sistemas dinâmicos lineares e invariantes no tempo (LTI). Abrange a representação no domínio da frequência via Transformada de Laplace e Funções de Transferência , a formulação moderna no domínio do tempo em Espaço de Estados (), a resposta transitória de sistemas de 1ª e 2ª ordem (sobressinal , tempo de pico , tempo de acomodação ), critérios rigorosos de estabilidade absoluta (Routh-Hurwitz e Lyapunov), análise de resposta em frequência por Diagramas de Bode e Nyquist, e técnicas avançadas de controle clássico (PID) e controle moderno por realimentação de estados e alocação de polos via Fórmula de Ackermann.
📌 Sumário do MOC
- 📚 Materiais Didáticos e Materiais Teóricos de Referência
- 🎓 Aulas e Apresentações Completas da Disciplina
- Módulo 1: Equações Dinâmicas Lineares e Espaço de Estados (Apostila 01)
- Módulo 2: Modelagem no Domínio da Frequência e Laplace (Apostila 02)
- Módulo 3: Conversão e Equivalência entre Domínios (Apostila 03)
- Módulo 4: Análise Temporal e Estabilidade (Apostila 04)
- Módulo 5: Resposta em Frequência e Diagramas de Bode (Apostila 05)
- 🎨 Galeria de Diagramas Técnicos Validados (100% Catppuccin Mocha, Sem Text Overflows)
📚 Materiais Didáticos e Materiais Teóricos de Referência
- Livro - Engenharia de Controle Moderno (5ª Edição) - Ogata (Livro Texto de Referência - Katsuhiko Ogata)
- Equações dinâmicas de sistemas lineares (Material Teórico de Referência 01 - Prof. Raphael dos Santos)
- Modelagem no Domínio da Frequência (Material Teórico de Referência 02 - Prof. Raphael dos Santos)
- Modelagem no Domínio do Tempo (Material Teórico de Referência 03 - Prof. Raphael dos Santos)
- Princípios de Análise no Domínio do Tempo (Material Teórico de Referência 04 - Prof. Raphael dos Santos)
- Princípios de Análise no Domínio da Frequência (Material Teórico de Referência 05 - Prof. Raphael dos Santos)
🎓 Aulas e Apresentações Completas da Disciplina
Módulo 1: Equações Dinâmicas Lineares e Espaço de Estados (Apostila 01)
- ✅ Aula 01: 01 - Equações Dinâmicas, Espaço de Estados e Diagramas de Blocos
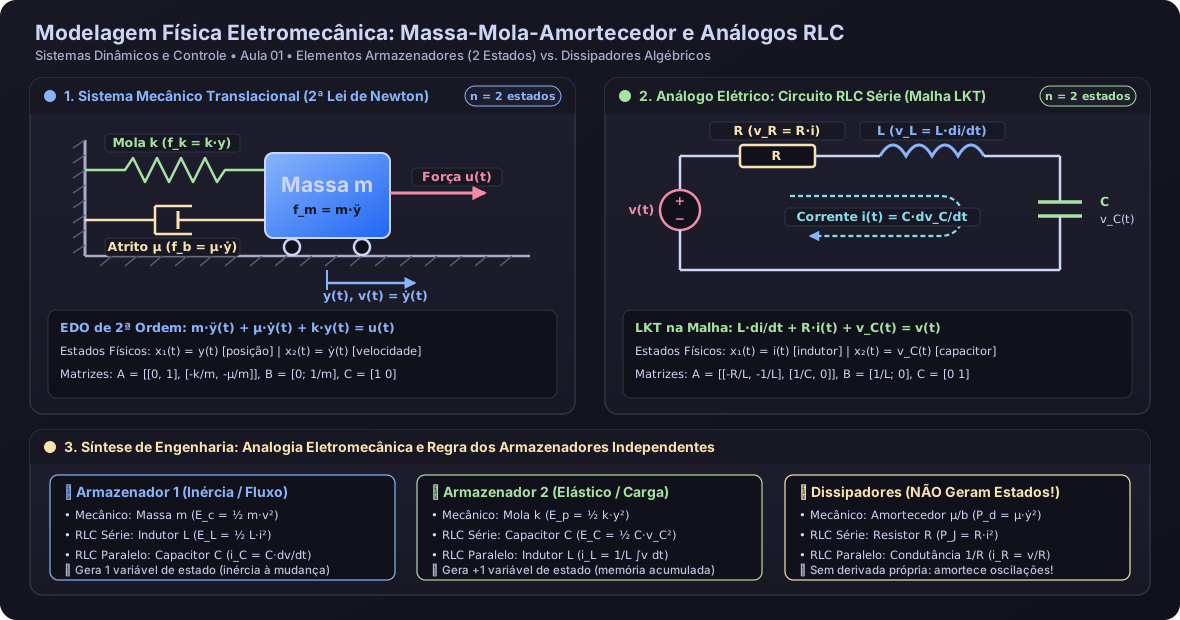
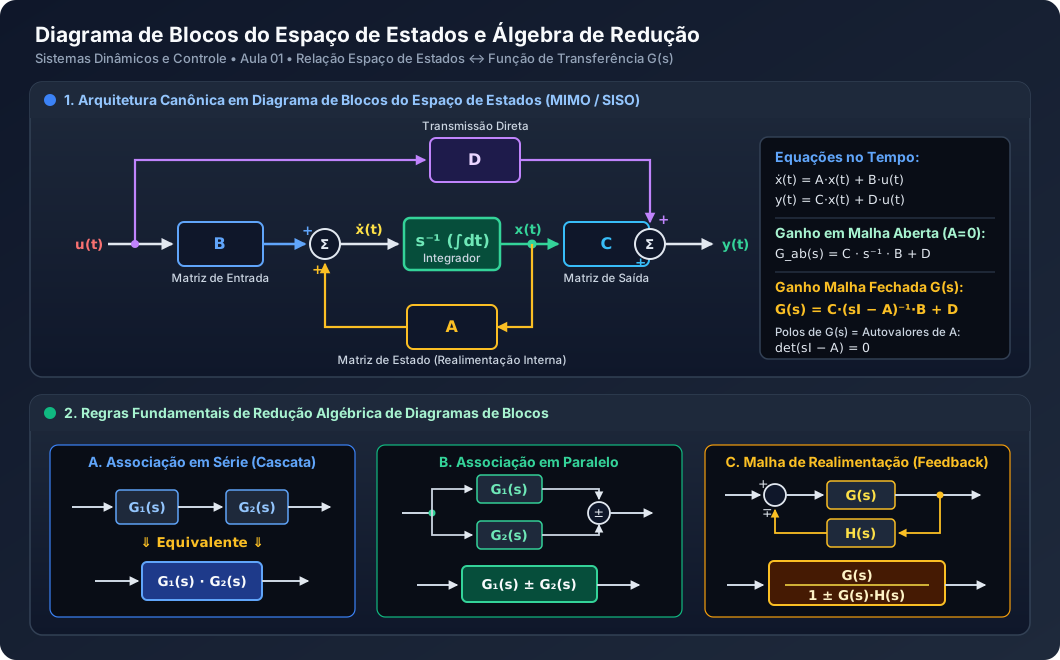
- Conteúdo: Equações diferenciais de sistemas mecânicos, elétricos e térmicos, variáveis de estado, vetores e matrizes , linearização em torno do ponto de operação por Série de Taylor e álgebra de diagramas de blocos e grafos de fluxo de Mason.
- Visuais Integrados:
[[modelagem_massa_mola_analogia_rlc.svg]],[[diagrama_blocos_espaco_estados_reduzido.svg]]
Módulo 2: Modelagem no Domínio da Frequência e Laplace (Apostila 02)
- ✅ Aula 02: 02 - Modelagem no Domínio da Frequência: Laplace e Função de Transferência
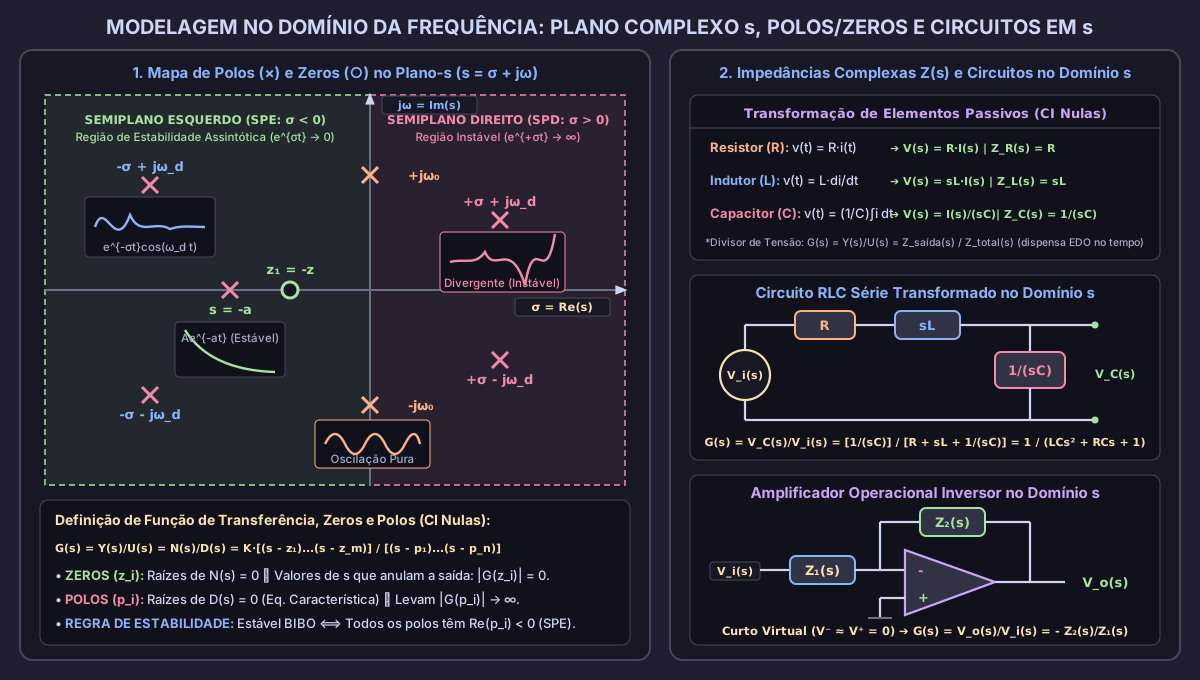
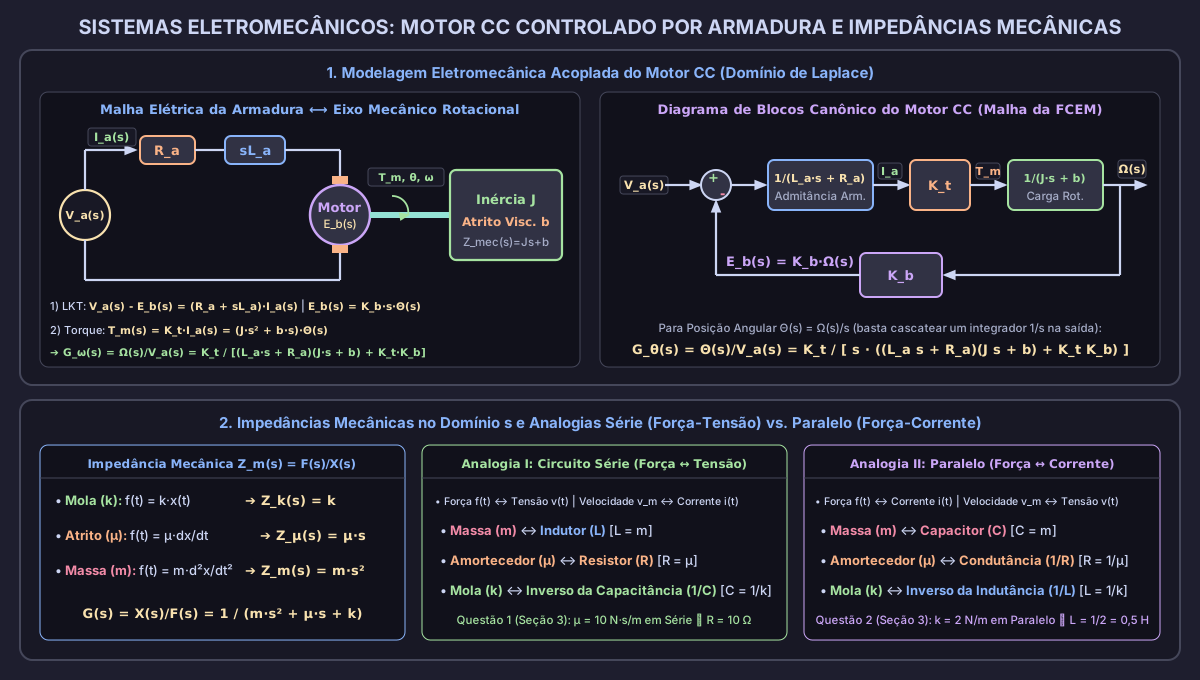
- Conteúdo: Transformada de Laplace unilateral, propriedades fundamentais (diferenciação, convolução, teoremas do valor inicial e final), função de transferência , mapeamento de polos e zeros no plano , impedâncias operacionais e modelagem eletromecânica completa do motor CC controlado por armadura.
- Visuais Integrados:
[[dinamicos_aula02_laplace_plano_s_polos_zeros.svg]],[[dinamicos_aula02_motor_cc_analogias_eletromecanicas.svg]]
Módulo 3: Conversão e Equivalência entre Domínios (Apostila 03)
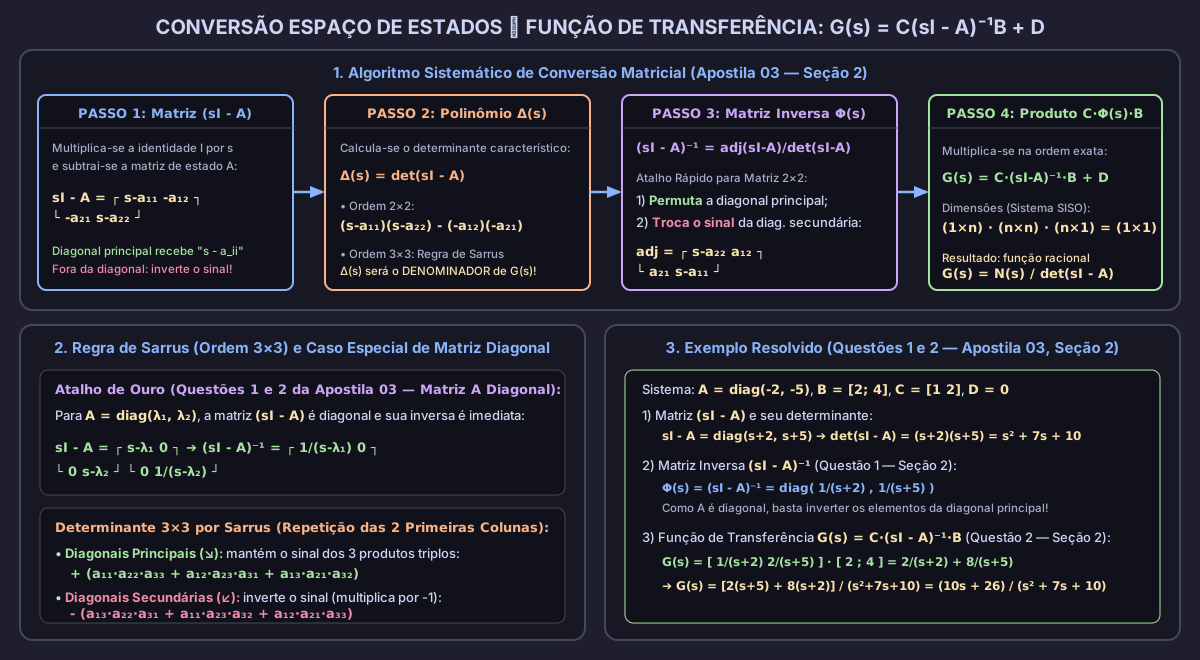
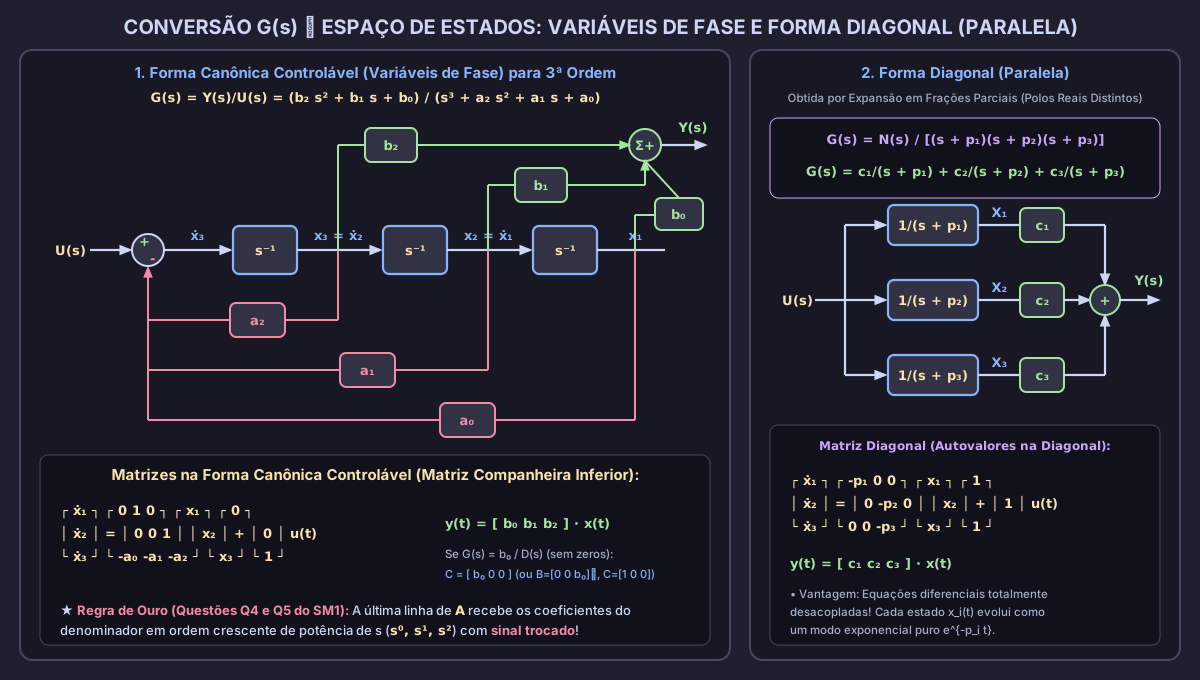
- ✅ Aula 03: 03 - Conversão Função de Transferência e Espaço de Estados
- Conteúdo: Dedução analítica da inversão matricial , obtenção de espaço de estados a partir de , formas canônicas de representação (Canônica Controlável, Canônica Observável e Diagonal/Jordan desacoplada), transformações de similaridade linear () e invariância de autovalores.
- Visuais Integrados:
[[dinamicos_aula03_conversao_bidirecional_ft_ee.svg]],[[dinamicos_aula03_formas_canonicas_fluxo_sinal.svg]]
Módulo 4: Análise Temporal e Estabilidade (Apostila 04)
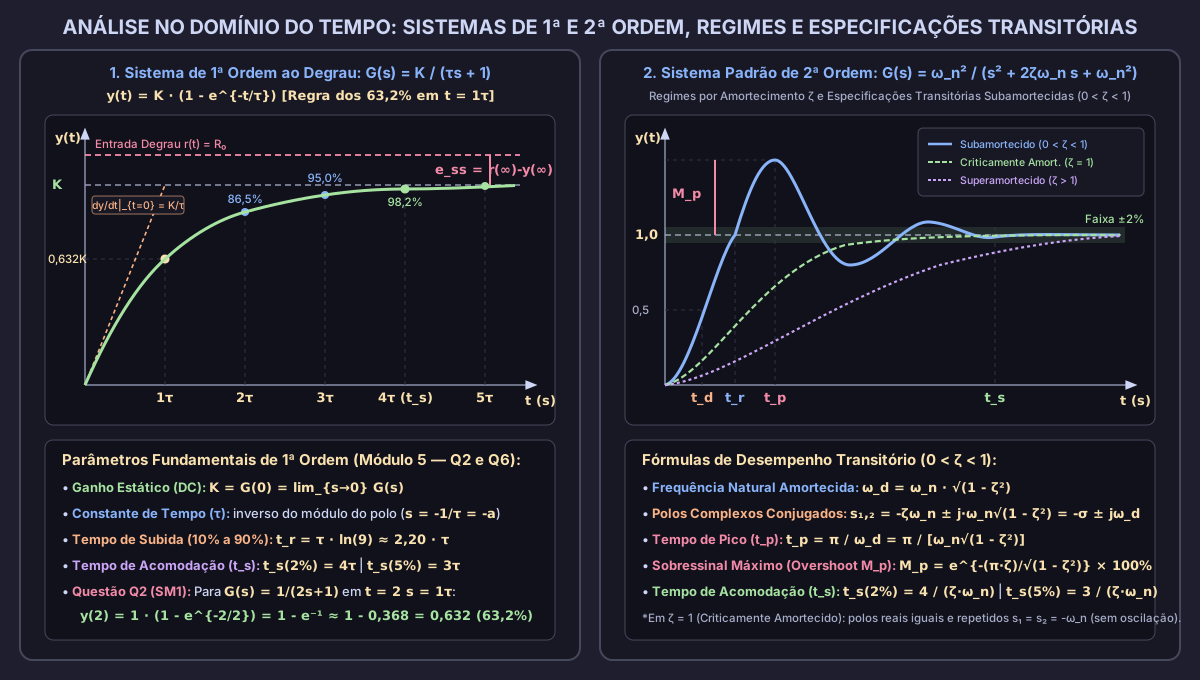
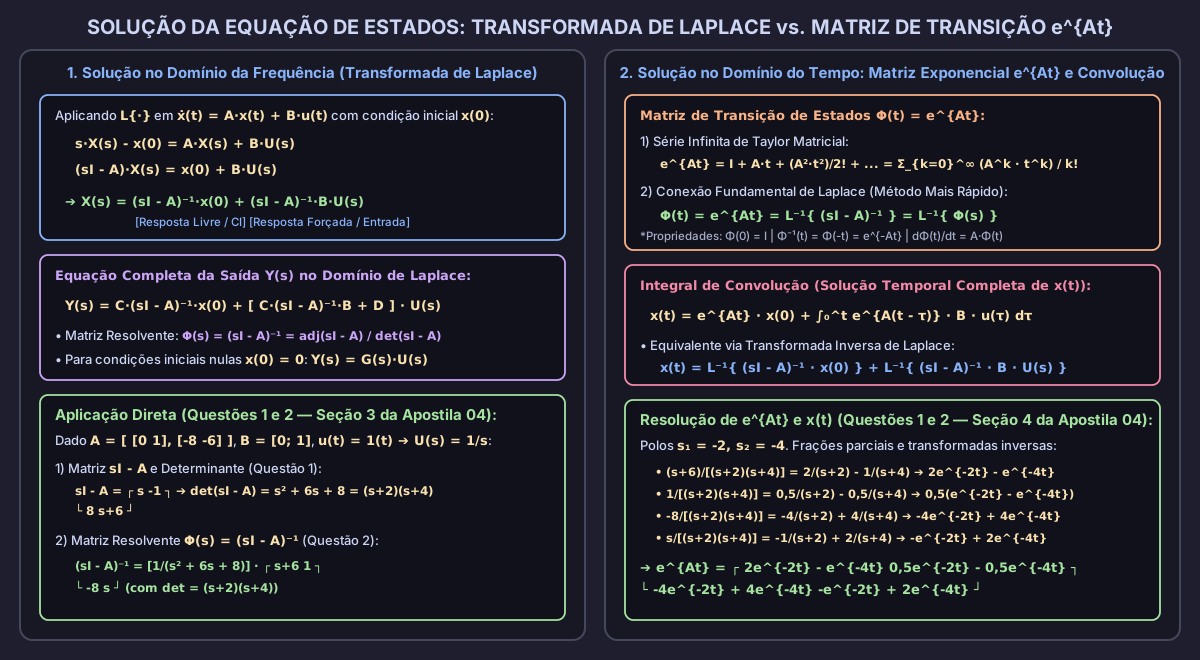
- ✅ Aula 04: 04 - Análise Temporal de 1ª e 2ª Ordem e Matriz de Transição de Estados
- Conteúdo: Resposta ao degrau e ao impulso de sistemas de 1ª ordem () e 2ª ordem protótipo (), métricas transitórias exatas (), matriz de transição de estados , integral de convolução para entradas arbitrárias, critério de estabilidade algébrica de Routh-Hurwitz e coeficientes de erro estático ().
- Visuais Integrados:
[[dinamicos_aula04_resposta_1a_2a_ordem_especificacoes.svg]],[[dinamicos_aula04_matriz_transicao_convolucao_estados.svg]] - Laboratório Virtual:
[[simulador_controle_pid_resposta_temporal_bode.html]]
Módulo 5: Resposta em Frequência e Diagramas de Bode (Apostila 05)
- ✅ Aula 05: 05 - Resposta em Frequência, Diagramas de Bode e Margens de Estabilidade
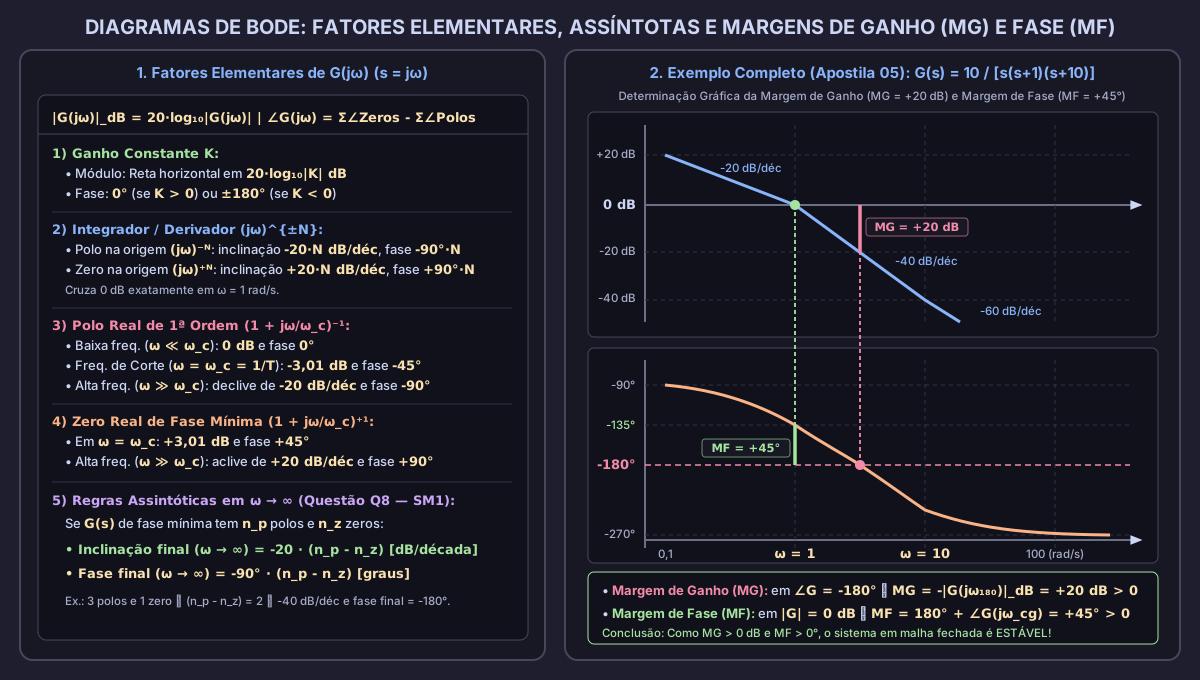
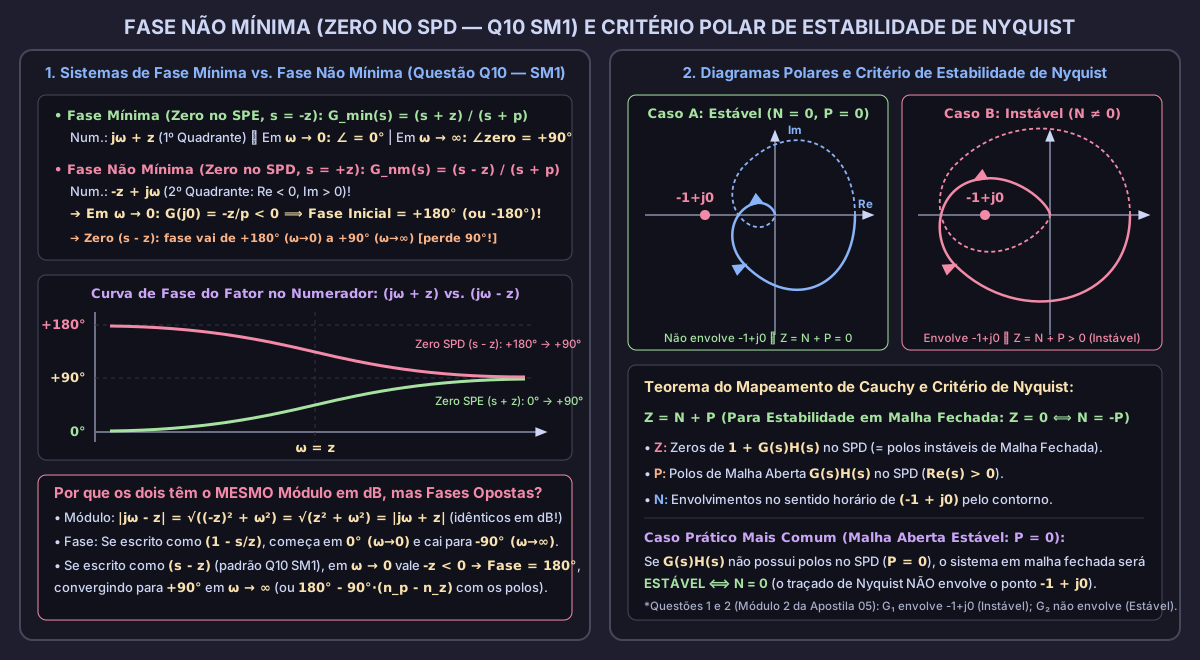
- Conteúdo: Resposta em regime permanente senoidal , traçado assintótico de magnitude (dB) e fase (graus) para os 4 fatores elementares de Bode, frequência de cruzamento de ganho () e de fase (), cálculo de Margem de Fase () e Margem de Ganho (), sistemas de fase não-mínima e introdução aos diagramas polares de Nyquist.
- Visuais Integrados:
[[dinamicos_aula05_bode_fatores_margens_estabilidade.svg]],[[dinamicos_aula05_fase_nao_minima_nyquist.svg]] - Laboratório Virtual:
[[simulador_controle_pid_resposta_temporal_bode.html]]
🕹️ Simulador Dinâmico Interativo: Resposta Temporal de 2ª Ordem, Sintonia PID e Estabilidade de Bode
Simulador em HTML5/SVG 100% offline com duas abas interativas: (Aba 1) Sistema canônico de 2ª ordem () e malha fechada com controlador PID (), resposta ao degrau com métricas em tempo real () e mapeamento de polos/zeros no plano complexo ; (Aba 2) Diagrama de Bode de magnitude e fase de planta de 3ª ordem com compensador de avanço de fase e setas diretas de Margem de Ganho () e Margem de Fase (): 👉 ▶️ Clique para Abrir o Simulador em Tela Cheia no Navegador (Arquivo no cofre:
[[simulador_controle_pid_resposta_temporal_bode.html]])
🎨 Galeria de Diagramas Técnicos Validados (100% Catppuccin Mocha, Sem Text Overflows)
| Imagem / Diagrama | Resolução & ViewBox | Aula de Aplicação | Conceitos Técnicos Ilustrados |
|---|---|---|---|
| modelagem_massa_mola_analogia_rlc.svg | 1180 × 620 | Aula 01 | Analogia eletromecânica Força-Tensão (Massa , Amortecedor , Mola ), equações dinâmicas e equivalência de circuitos. |
| diagrama_blocos_espaco_estados_reduzido.svg | 1060 × 660 | Aula 01 | Topologia matricial do Espaço de Estados () com integradores vetoriais e malhas de realimentação. |
| dinamicos_aula02_laplace_plano_s_polos_zeros.svg | 1200 × 680 | Aula 02 | Mapeamento no Plano Complexo , regiões de convergência (ROC), estabilidade BIBO no semiplano esquerdo (SPE) e efeito geométrico de polos e zeros. |
| dinamicos_aula02_motor_cc_analogias_eletromecanicas.svg | 1200 × 680 | Aula 02 | Diagrama esquemático completo de servomotor CC controlado por armadura com acoplamento mecânico, força contraeletromotriz () e blocos de Laplace. |
| dinamicos_aula03_conversao_bidirecional_ft_ee.svg | 1200 × 660 | Aula 03 | Fluxograma analítico bidirecional: inversão da resolvente e síntese de matrizes a partir de funções de transferência racionais. |
| dinamicos_aula03_formas_canonicas_fluxo_sinal.svg | 1200 × 680 | Aula 03 | Grafos de fluxo de sinal e diagramas de simulação para Forma Canônica Controlável, Forma Canônica Observável e Forma Diagonal (Jordan) desacoplada. |
| dinamicos_aula04_resposta_1a_2a_ordem_especificacoes.svg | 1200 × 680 | Aula 04 | Curva de resposta ao degrau unitário com cotas explícitas de , , e faixa de tolerância de 2% para , além da correlação paramétrica com e . |
| dinamicos_aula04_matriz_transicao_convolucao_estados.svg | 1200 × 660 | Aula 04 | Decomposição gráfica da resposta no tempo em Resposta à Entrada Nula (ZIR com ) e Resposta ao Estado Nulo (ZSR via integral de convolução). |
| dinamicos_aula05_bode_fatores_margens_estabilidade.svg | 1200 × 680 | Aula 05 | Traçado assintótico e curvas reais de magnitude (dB) e fase (graus) no Diagrama de Bode, identificando frequências de quebra e assíntotas de . |
| dinamicos_aula05_fase_nao_minima_nyquist.svg | 1200 × 660 | Aula 05 | Identificação gráfica de Margem de Ganho () e Margem de Fase (), comparação de fase entre sistemas de fase mínima e não-mínima, e contorno no plano polar. |