⚡ 07 - Motores Monofásicos e Máquinas para Aplicações Especiais: Universal, Fase Dividida, Capacitor, Relutância, Passo e BLDC
Navegação Rápida & Integração Curricular
📍 Disciplina: 08 Máquinas Elétricas e Acionamentos | 🏭 Área: 04 Sistemas Elétricos de Potência e Eletrotécnica | 🏠 Hub Principal 🎬 Videoaula Base (Playlist Prof. Igor Pizetta — Chapman Cap. 9):
- Vídeo 09 — Máquinas Elétricas: Motores monofásicos e para aplicações especiais 📖 Livros-Texto e Materiais de Referência:
- Stephen J. Chapman, Fundamentos de Máquinas Elétricas, 5ª Edição, Capítulo 9.
- UFPR — Conversão Eletromecânica de Energia I (TE323 / TE146): Capítulo 6 — Motores de Passo (
TE 323- Capitulo 6 - Motores de passo.pdf). ⬅️ Aula Anterior: 06 - Sistemas de Acionamento e Comandos Elétricos
🎯 Objetivos de Aprendizagem
- Compreender o princípio físico e construtivo do Motor Universal (motor série CA/CC), explicando por que a inversão simultânea da corrente de armadura e do fluxo de campo mantém o conjugado unidirecional em CA, suas diferenças de desempenho entre CC e CA, e seu controle por tiristores (SCR/TRIAC).
- Dominar a Teoria do Duplo Campo Girante (e a Teoria do Campo Cruzado) dos Motores de Indução Monofásicos, demonstrando matematicamente por que o campo pulsante estacionário se decompõe em dois campos girantes opostos ( e ) que resultam em conjugado de partida nulo () em repouso ().
- Comparar técnica e construtivamente as 5 topologias de partida de motores de indução monofásicos: Fase Dividida (Split-Phase), Capacitor de Partida, Capacitor Permanente (PSC), Dois Capacitores (Partida e Marcha) e Polos Sombreados (Shaded-Pole), incluindo métodos de reversão e controle de velocidade.
- Equacionar o Circuito Equivalente do Motor de Indução Monofásico em termos das impedâncias de sequência progressiva (, escorregamento ) e retrógrada (, escorregamento ).
- Analisar em profundidade os Motores Síncronos Sem Excitação CC (Motor de Relutância e Motor de Histerese), os Motores de Passo (Stepper Motors) — incluindo rotores de Relutância Variável (VR), Ímã Permanente (PM) e Híbrido (HB), bobinados Unipolar (5/6 fios), Bipolar em Ponte H (4 fios) e Bifilar (8 fios), modos Wave Drive, Full-Step, Half-Step e Microstepping, curvas dinâmicas Pull-In / Pull-Out e acionamento Chopper PWM — e os Motores CC Sem Escovas (BLDC).
📌 Sumário do MOC
- 1. O Motor Universal: Máquina CC Série Operando em Corrente Alternada
- 2. Motores de Indução Monofásicos: A Teoria do Duplo Campo Girante
- 3. Classificação e Métodos de Partida dos Motores de Indução Monofásicos
- 4. Circuito Equivalente e Controle de Velocidade de Motores Monofásicos
- 5. Motores Síncronos de Pequeno Porte: Relutância e Histerese
- 6. Motores para Controle Digital e Alta Rotação: Passo (*Stepper*) e Sem Escovas (*BLDC*)
- 6.1 Motores de Passo (*Stepper Motors*) — Construção, Acionamento e Curvas Dinâmicas (UFPR — TE323 Cap. 6)
- 6.1.1 Topologias Construtivas de Rotor: Relutância Variável (VR), Ímã Permanente (PM) e Híbrido (HB)
- 6.1.2 Cinemática Exata do Ângulo de Passo, Resolução e Frequência de Pulsos
- 6.1.3 Arquiteturas de Bobinado e Drivers: Unipolar (5/6 Fios), Bipolar em Ponte H (4 Fios) e Bifilar (8 Fios)
- 6.1.4 Modos de Excitação Digital: Wave Drive, Full-Step, Half-Step e Microstepping
- 6.1.5 Curvas Dinâmicas Conjugado × Frequência (Pull-In, Pull-Out, Ressonância) e Controle Chopper PWM
- 6.1.6 Análise de Datasheets Industriais Reais (AK35BY12-7.5 e AK56H8/5-1.8 — UFPR TE323)
- 6.2 Motores CC Sem Escovas (*Brushless DC — BLDC*)
- 6.1 Motores de Passo (*Stepper Motors*) — Construção, Acionamento e Curvas Dinâmicas (UFPR — TE323 Cap. 6)
- 7. 📝 Exercícios Resolvidos de Engenharia (Chapman Cap. 9 & UFPR TE323 Cap. 6)
1. O Motor Universal: Máquina CC Série Operando em Corrente Alternada
Em residências, comércios e pequenos escritórios, raramente há disponibilidade de rede trifásica para alimentar eletrodomésticos e ferramentas portáteis (geladeiras, liquidificadores, batedeiras, furadeiras, aspiradores de pó, air fryers). Isso exige motores capazes de operar diretamente a partir de uma fonte monofásica CA ( ou , ).
A abordagem mais direta para obter um motor monofásico de alto conjugado e alta rotação é alimentar um Motor CC Série com tensão alternada, dando origem ao Motor Universal.
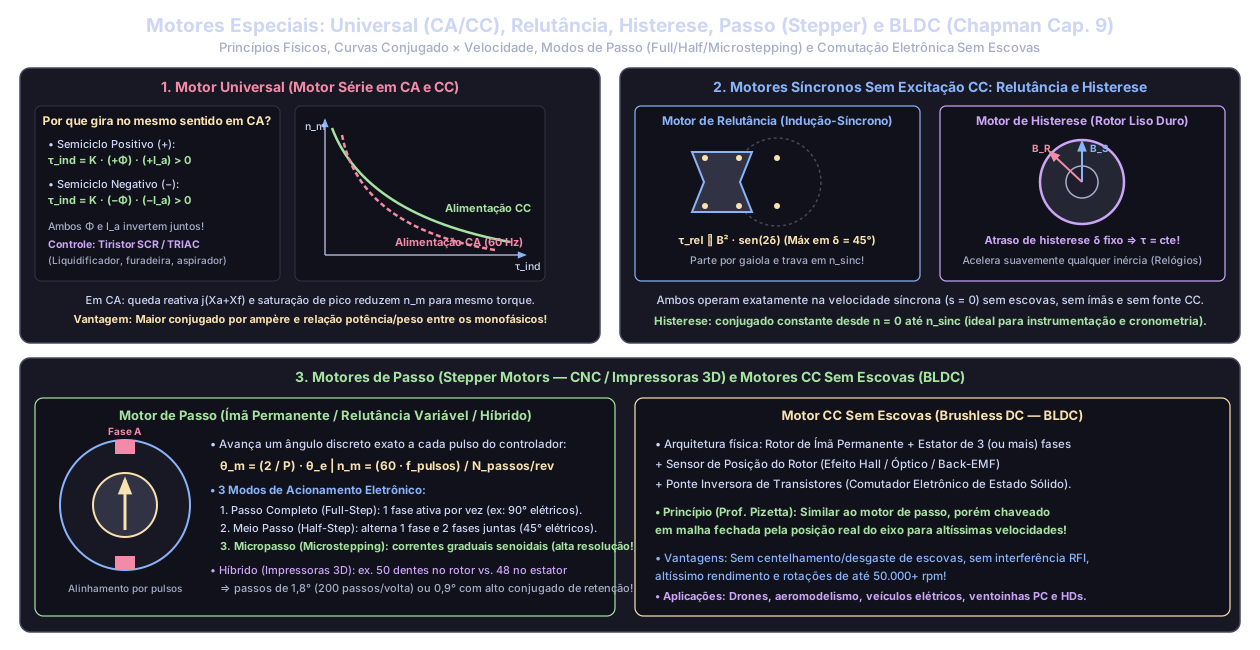
1.1 Por que um Motor CC Série Funciona em Corrente Alternada?
Na máquina CC série, o enrolamento de campo está conectado em série com a armadura, de modo que a mesma corrente instantânea produz tanto o fluxo magnético dos polos quanto a corrente nos condutores do rotor . Pela equação do conjugado induzido:
- No Semiciclo Positivo da Rede CA (): O fluxo é positivo () e a corrente de armadura é positiva (), logo:
- No Semiciclo Negativo da Rede CA (): A polaridade da tensão de entrada inverte! O sentido da corrente de armadura inverte () e, simultaneamente, a corrente no enrolamento de campo série também inverte, invertendo a direção do fluxo magnético dos polos ():
O Conjugado Unidirecional Pulsante em
Como o produto de dois sinais negativos é positivo, o conjugado induzido mantém sempre o mesmo sentido de rotação durante todo o ciclo CA, pulsando em uma frequência dupla () entre zero (nos cruzamentos por zero da corrente) e o valor de pico.
1.2 Adaptações Construtivas e Diferenças Operacionais (CC vs. CA)
Para que um motor série funcione de forma viável em , três modificações construtivas são obrigatórias:
- Laminação Completa do Estator (Polos e Culatra): Em CC pura o fluxo no estator é constante, mas em CA o fluxo varia a . Sem chapas de aço-silício laminadas nos polos e na carcaça, as correntes parasitas de Foucault derreteriam o estator.
- Minimização das Espiras de Campo e Enrolamento de Compensação: Para reduzir a queda de tensão reativa em , projeta-se o campo série com poucas espiras e baixa indutância.
- Escovas de Alta Resistência de Contato: Como o fluxo alternado induz tensão por efeito transformador nas bobinas em curto-circuito sob as escovas, o centelhamento no comutador em CA é mais severo do que em CC.
Para uma mesma tensão eficaz (), a curva conjugado-velocidade do motor universal operando em CA fica abaixo da curva em CC por dois motivos:
- A grande queda de tensão reativa nas reatâncias de armadura e de campo () subtrai tensão útil de ;
- A corrente de pico em CA é , provocando saturação magnética próximo aos picos da senoide e reduzindo o fluxo eficaz médio por ciclo.
1.3 Aplicações e Controle de Velocidade do Motor Universal
- Principal Vantagem: Fornece mais conjugado por ampère e possui a maior relação potência/peso dentre todos os motores monofásicos existentes (pois opera em rotações altíssimas, de , reduzidas por caixa de engrenagens).
- Aplicações Típicas: Furadeiras elétricas, serras circulares, liquidificadores, mixers, batedeiras e aspiradores de pó.
- Inversão de Rotação: Não adianta inverter a tomada CA! Para inverter o giro de um motor universal, deve-se inverter as conexões apenas das escovas (armadura) em relação ao campo série.
- Controle de Velocidade: Realizado de forma extremamente simples e barata por dispositivos de estado sólido (SCR de meia onda ou TRIAC de onda completa), que cortam o ângulo de disparo da senoide CA para variar o valor eficaz da tensão aplicada ao motor.
2. Motores de Indução Monofásicos: A Teoria do Duplo Campo Girante
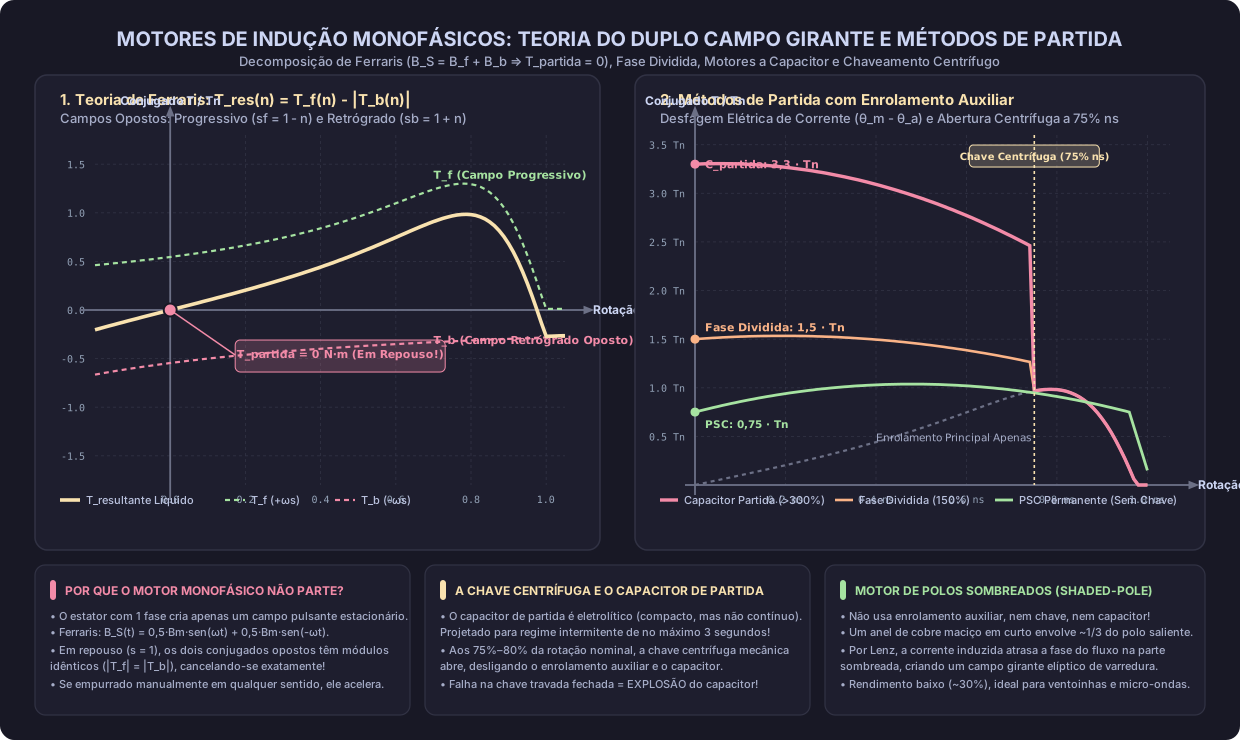 Figura 7.1: Decomposição analítica do campo magnético pulsante em dois campos contragirantes de Ferraris e as características das 4 topologias de partida monofásica.
🕹️ Simulador Dinâmico Interativo (Laboratório Virtual de Motores Monofásicos)
Acompanhe a animação vetorial contínua da rotação dos dois campos girantes contragirantes de Ferraris ( e ) e alterne entre as topologias de partida (Fase Dividida, Capacitor de Partida, PSC Permanente e Dois Capacitores) com visualização em tempo real do ponto de operação e desligamento da chave centrífuga aos :
👉 ▶️ Clique para Abrir o Simulador de Motores Monofásicos em Tela Cheia no Navegador (Arquivo no cofre:
[[simulador_motores_monofasicos_campos_girantes.html]])
Diferentemente do motor trifásico (onde 3 fases defasadas de no espaço e no tempo criam o campo girante de Ferraris), um Motor de Indução Monofásico com rotor em gaiola de esquilo possui apenas um enrolamento principal no estator. Quando alimentado por uma corrente senoidal , esse enrolamento produz um campo magnético estacionário que apenas pulsa no espaço ao longo do eixo da bobina:
2.1 Decomposição Matemática do Campo Pulsante em Dois Campos Girantes Opostos
Conforme explica a Teoria do Duplo Campo Girante (Chapman Cap. 9 / Prof. Igor Pizetta), qualquer campo magnético estacionário pulsante pode ser decomposto exatamente na soma de dois campos magnéticos girantes de módulo constante igual à metade do pico () que giram na velocidade síncrona em sentidos opostos:
- Campo Girante Progressivo (Forward, — sentido anti-horário):
- Campo Girante Retrógrado (Backward, — sentido horário):
Somando vetorialmente , as componentes horizontais cancelam-se em todos os instantes e as componentes verticais somam-se reproduzindo perfeitamente !
2.2 Por Que o Motor de Indução Monofásico Não Possui Conjugado de Partida Próprio?
Cada um dos dois campos girantes ( e ) induz correntes na gaiola do rotor e produz sua própria curva de conjugado assíncrono ( no sentido anti-horário e no sentido horário):
- Com o rotor parado (): Ambos os campos e têm exatamente a mesma intensidade e cortam o rotor parado na mesma velocidade relativa . Portanto, os conjugados opostos têm módulos idênticos: (Fisicamente, em , o motor é um transformador monofásico com o secundário em curto: as forças no rotor são puramente radiais/simétricas, sem componente tangencial de giro. Se ligado sem sistema de partida, o motor apenas zumbe e queima por sobrecorrente!).
- Com o rotor impulsionado em um sentido (, escorregamento ): Assim que o rotor recebe um empurrão inicial no sentido progressivo (a favor de ), o escorregamento em relação ao campo progressivo cai para (onde a reatância do rotor é baixa e o conjugado é elevado e próximo de ), enquanto o escorregamento em relação ao campo retrógrado sobe para (onde a reatância do rotor na frequência quase dupla é altíssima, a corrente retrógrada é muito defasada e a reação de armadura do rotor enfraquece drasticamente o campo retrógrado !). Logo, e o motor acelera sozinho até próximo da velocidade síncrona!
A Teoria Alternativa: Teoria do Campo Cruzado ( Cross-Field Theory)
Outra forma equivalente de explicar a manutenção do giro após o impulso inicial é a Teoria do Campo Cruzado: quando o rotor gira dentro do campo pulsante vertical , induzem-se tensões rotacionais nas barras do rotor que fazem circular correntes cujo eixo magnético é horizontal (cruzado a no espaço). Como a reatância do rotor em movimento é indutiva (), essa corrente rotórica atrasa-se de quase no tempo, criando um campo magnético cruzado defasado de no espaço e no tempo em relação a , formando um campo girante elíptico que sustenta o torque!
3. Classificação e Métodos de Partida dos Motores de Indução Monofásicos
Para dar a partida automática ao motor de indução monofásico, utiliza-se uma entre duas estratégias físicas: (A) adicionar um segundo enrolamento auxiliar (de partida) deslocado de elétricos no estator para criar um sistema bifásico desbalanceado, ou (B) sombrear parte da face polar com um anel em curto-circuito.
| Tipo de Motor Monofásico | Mecanismo de Partida | Conjugado de Partida () | Fator de Potência e Rendimento | Aplicações Típicas |
|---|---|---|---|---|
| 1. Fase Dividida (Split-Phase) | Enrolamento auxiliar de fio fino (alta relação ) + Chave Centrífuga (abre em de ). Defasagem . | Moderado ( a ) | Moderado () | Ventiladores, sopradores, bombas centrífugas e máquinas de lavar. |
| 2. Capacitor de Partida (Capacitor-Start) | Capacitor eletrolítico alto () em série com o enrolamento auxiliar + Chave Centrífuga. Corrente adiantada (). | Altíssimo ( a ) | Moderado em marcha (igual ao fase dividida após abrir a chave) | Cargas pesadas: Compressores de geladeira/ar, bombas a pistão, esteiras. |
| 3. Capacitor Permanente (PSC) | Capacitor a óleo permanente () em série com o enrolamento auxiliar (sem chave centrífuga!). | Baixo ( a ) | Alto (opera quase como bifásico equilibrado no ponto nominal!) | Ventiladores de teto, condicionadores de ar, portões eletrônicos. |
| 4. Dois Capacitores (Cap-Start Cap-Run) | Capacitor eletrolítico grande ( desligado por chave centrífuga) em paralelo com capacitor permanente (). | Altíssimo () | Máximo rendimento e alto FP em regime | Compressores industriais monofásicos, serras e bombas de recalque. |
| 5. Polos Sombreados (Shaded-Pole) | Polos salientes sem enrolamento auxiliar; uma espira de cobre em curto envolve de cada polo, atrasando o fluxo na região sombreada. | Muito Baixo () | Muito Baixo (, alto escorregamento) | Exaustores, ventoinha de micro-ondas, fundo de geladeira e air fryer. |
Como Inverter o Sentido de Rotação de Cada Motor Monofásico?
- Fase Dividida, Capacitor de Partida e Dois Capacitores: Trocar entre si os dois terminais do enrolamento auxiliar (ou do enrolamento principal , nunca ambos ao mesmo tempo!) com o motor parado (antes da chave centrífuga abrir).
- Capacitor Permanente (PSC): Pode ser revertido até em movimento comutando o capacitor da série com um enrolamento para o outro (muito usado em motores de portão eletrônico e máquinas de lavar).
- Polos Sombreados: O sentido de giro é fixo por construção (sempre da parte não sombreada para a parte sombreada do polo). Não pode ser invertido eletricamente, a menos que possua duas bobinas de sombreamento chaveáveis.
4. Circuito Equivalente e Controle de Velocidade de Motores Monofásicos
4.1 Modelo do Circuito Equivalente de Duplo Campo Girante
Com o motor girando em um escorregamento (e apenas o enrolamento principal conectado após a abertura da chave centrífuga), o circuito equivalente monofásico consiste na impedância do estator () em série com duas metades de circuito de rotor em série:
- Impedância do Campo Progressivo (, com escorregamento ):
- Impedância do Campo Retrógrado (, com escorregamento ):
- Corrente do Estator:
- Potências de Entreferro Progressiva (), Retrógrada () e Líquida ():
- Conjugado Induzido Líquido () e Potência Mecânica Convertida ():
4.2 Controle de Velocidade em Motores de Indução Monofásicos
Assim como nos motores trifásicos, a velocidade pode ser controlada variando a frequência elétrica, o número de polos ou (em cargas tipo ventilador onde ) variando a tensão terminal aplicada (já que ) por três meios:
- Autotransformador variável (Variac);
- Controlador de tensão CA de estado sólido (TRIAC);
- Resistor ou capacitor com taps em série com o estator (típico de chaves seletoras de 3 velocidades de ventiladores de teto).
5. Motores Síncronos de Pequeno Porte: Relutância e Histerese
Figura 7.2: Máquinas elétricas especiais: motor universal CA/CC, motor de passo de relutância variável e motor BLDC.
Existem aplicações que exigem rotação estritamente síncrona () sem o custo de anéis coletores ou fonte CC no rotor:
5.1 Motor de Relutância (Motor de Indução-Síncrono)
- Construção: O rotor possui polos salientes laminados (alta permeabilidade no eixo direto e alta relutância no eixo em quadratura ), sem enrolamento de campo CC, mas equipados com barras amortecedoras em gaiola de esquilo para partida.
- Funcionamento: Na partida, acelera como um motor de indução comum até de . Nesse ponto, o conjugado de relutância (, máximo em elétricos) puxa os polos salientes do rotor para o sincronismo exato com o campo girante do estator!
5.2 Motor de Histerese
- Construção: O rotor é um cilindro perfeitamente liso de material ferromagnético magneticamente duro (aço-cobalto ou alnico de largo laço de histerese), sem ranhuras, sem dentes e sem enrolamentos!
- Funcionamento: Quando o campo girante do estator varre o rotor em velocidade subsíncrona (), induzem-se correntes parasitas e uma magnetização interna que fica atrasada de um ângulo de histerese constante em relação a (pois o ângulo de atraso de histerese depende apenas do material do cilindro, e não da velocidade!).
- Resultado: O motor desenvolve um conjugado absolutamente constante desde o repouso () até a velocidade síncrona (), podendo acelerar suavemente qualquer carga de alta inércia cujo torque resistente seja menor que , operando em silêncio absoluto (usado em relógios elétricos analógicos, temporizadores e toca-discos de alta fidelidade).
6. Motores para Controle Digital e Alta Rotação: Passo (Stepper) e Sem Escovas (BLDC)
6.1 Motores de Passo (Stepper Motors) — Construção, Acionamento e Curvas Dinâmicas (UFPR — TE323 Cap. 6)
O Motor de Passo (Stepper Motor) é um conversor eletromecânico síncrono incremental projetado para converter uma sequência de pulsos digitais de comando em deslocamentos angulares mecânicos discretos e altamente repetíveis (), operando tipicamente em malha aberta sem necessidade de encoder de realimentação (desde que respeitados os limites dinâmicos de conjugado). Suas aplicações abrangem impressoras 3D, centros de usinagem CNC de bancada, scanners ópticos, robótica médica, mesas cartesianas , atuadores de válvulas industriais e instrumentação aeroespacial.
🕹️ Simulador Dinâmico Interativo: Motores de Passo — Modos Digitais e Curvas Dinâmicas Pull-In / Pull-Out
Experimente em tempo real o chaveamento das bobinas estatóricas nos modos Wave Drive (1 Fase), Full-Step (2 Fases), Half-Step (Meio-Passo) e Microstepping (1/8 Senoidal), altere o número de dentes do rotor () e compare o ganho de torque em alta velocidade do Driver Chopper PWM () contra o Driver clássico () nas zonas Pull-In, Slew e Stall: 👉 ▶️ Clique para Abrir o Simulador em Tela Cheia no Navegador (Arquivo no cofre:
[[simulador_motores_passo_modos_curva_dinamica.html]])
6.1.1 Topologias Construtivas de Rotor: Relutância Variável (VR), Ímã Permanente (PM) e Híbrido (HB)
Conforme sistematizado no Capítulo 6 de Conversão Eletromecânica de Energia I (UFPR — TE323), os motores de passo dividem-se em três famílias construtivas fundamentais segundo a natureza magnética do rotor:
-
Motor de Passo de Relutância Variável (Variable Reluctance — VR):
- Construção: O estator possui polos salientes laminados com bobinas concentradas (tipicamente ou fases), enquanto o rotor é construído inteiramente de aço-silício doce laminado com dentes salientes, sem qualquer ímã permanente ou gaiola.
- Princípio Físico: Baseia-se na minimização da relutância magnética do entreferro (maximização da indutância da fase energizada):
- Características: Como , o sentido de rotação independe da polaridade da corrente nas fases (depende exclusivamente da ordem sequencial de energização das fases, ex.: vs. ). Apresenta baixíssimo momento de inércia rotórico (alta aceleração), mas não possui torque de detenção (detent torque nulo) quando desenergizado e desenvolve menor relação torque/volume que os motores com ímãs.
-
Motor de Passo de Ímã Permanente (Permanent Magnet — PM ou Tipo Can-Stack):
- Construção: O rotor é um cilindro cerâmico (ferrite ou terras-raras) magnetizado radialmente com múltiplos pares de polos alternados () ao longo de sua circunferência, sem dentes finos usinados. O estator frequentemente utiliza carcaças estampadas com polos em formato de garras (claw-poles / can-stack).
- Princípio Físico: O conjugado resulta da interação coulombiana/lorentziana entre o campo estatórico e os polos permanentes do rotor (), exigindo distinção de polaridade do fluxo para atrair ou repelir o polo rotórico.
- Características: Devido à limitação física de magnetizar dezenas de polos radiais em pequenos diâmetros, apresenta ângulos de passo relativamente grandes (tipicamente , , , ou , correspondendo a ou ). Em compensação, possui baixo custo e conjugado de detenção (detent torque) mesmo com as bobinas desligadas.
-
Motor de Passo Híbrido (Hybrid — HB — Padrão Industrial NEMA 17, 23, 34):
- Construção: Reúne as vantagens dos tipos VR e PM! O rotor é composto por um ímã permanente cilíndrico magnetizado axialmente (ao longo do eixo longitudinal da máquina) prensado entre duas calotas (copos) de ferro doce finamente dentadas ( dentes por calota, tipicamente dentes). Uma calota inteira funciona como polo Norte () e a outra como polo Sul (), sendo os dentes da calota Sul deslocados mecanicamente de meio passo de dente () em relação aos dentes da calota Norte!
- Estator: Possui polos principais divididos em fases ( polos por fase), cada polo contendo pequenos dentes usinados na face polar.
- Características: A combinação do fluxo axial do ímã permanente com o efeito vernier dos microdentes laminados proporciona altíssima resolução angular ( para dentes, ou para dentes), elevado torque de retenção e excelente eficiência dinâmica.
| Critério Comparativo | Relutância Variável (VR) | Ímã Permanente (PM) | Híbrido (HB — NEMA) |
|---|---|---|---|
| Geometria do Rotor | Ferro doce dentado (sem ímã) | Cilindro liso magnetizado radialmente | Ímã axial + 2 calotas dentadas defasadas |
| Ângulo de Passo Típico () | () | () | |
| Torque de Detenção (Detent, sem corrente) | Nulo () | Presente ( de ) | Presente ( de ) |
| Torque de Retenção (Holding, energizado) | Baixo | Moderado | Muito Alto |
| Sensibilidade à Polaridade da Corrente | Insensível () | Sensível () | Sensível () |
| Custo de Fabricação | Moderado | Muito Baixo (Automotivo/Periféricos) | Moderado a Alto (CNC/Impressoras 3D/Robótica) |
6.1.2 Cinemática Exata do Ângulo de Passo, Resolução e Frequência de Pulsos
-
Equação Geral do Ângulo de Passo Mecânico () e Resolução (): Em um motor de passo com fases independentes no estator (ou bipolares equivalentes a de passo completo por dente do rotor) e dentes (ou pares de polos) no rotor: Em motores de Relutância Variável (VR) de passo simples onde o estator possui polos salientes e o rotor possui dentes (), o avanço angular por pulso obedece à relação diferencial (vernier): (Exemplo clássico UFPR TE323: Estator de com e rotor com ; se e , ou .)
-
Relação entre Frequência de Pulsos () e Velocidade Rotacional ( e ): Se o controlador digital envia uma frequência de comando de , a velocidade angular mecânica do eixo é estritamente proporcional a :
6.1.3 Arquiteturas de Bobinado e Drivers: Unipolar (5/6 Fios), Bipolar em Ponte H (4 Fios) e Bifilar (8 Fios)
A forma como as bobinas de fase são construídas e conectadas aos transistores de potência do driver define a utilização do cobre e a curva de conjugado do motor (UFPR — TE323 Cap. 6):
-
Configuração Unipolar (5 ou 6 Fios):
- Cada um dos 2 enrolamentos de fase possui uma derivação central (Center-Tap — CT) ligada permanentemente ao barramento positivo da fonte (em motores de 6 fios, os dois center-taps saem separados; em motores de 5 fios, os dois center-taps são unidos internamente num único fio comum).
- Circuito de Acionamento: Extremamente simples! Requer apenas 1 chave semicondutora low-side por semibobina ( transistores TBJ NPN/Darlington como no CI ULN2003/ULN2803, ou MOSFETs Canal N). Para inverter o campo magnético de uma fase, basta desligar o transistor da metade superior da bobina e ligar o transistor da metade inferior — a corrente no fio sempre flui do center-tap para a extremidade aterrada!
- Desvantagem: Em qualquer instante, apenas do volume de cobre de cada fase conduz corrente. Por conseguinte, para a mesma dissipação térmica nominal (), o motor unipolar produz apenas do conjugado de retenção de um motor bipolar equivalente!
-
Configuração Bipolar (4 Fios):
- Cada fase consiste em um único enrolamento contínuo sem derivação central ().
- Circuito de Acionamento: Como não há center-tap, inverter o sentido do campo magnético exige inverter fisicamente o sentido da corrente elétrica dentro da bobina. Isso requer duas Pontes H completas (, implementados em CIs como L298N, A4988, DRV8825 ou TMC2209).
- Vantagem: Utiliza do cobre da fase, entregando () mais conjugado que a ligação unipolar na mesma carcaça!
-
Configuração Bifilar Universal (8 Fios):
- O motor possui sub-bobinas totalmente independentes ( meios-enrolamentos isolados por fase, totalizando acessíveis na caixa de ligação). Isso permite que o engenheiro configure o mesmo motor de 3 maneiras distintas conforme a necessidade de torque em baixa ou alta velocidade:
| Modo de Ligação (Motor de 8 Fios) | Corrente Nominal de Fase () | Resistência por Fase () | Indutância por Fase () | Conjugado de Retenção () | Comportamento em Alta Rotação |
|---|---|---|---|---|---|
| 1. Unipolar (6/5 fios equiv.) | (Base) | Bom (baixa indutância ) | |||
| 2. Bipolar Série | (Altíssima!) | () | Ruim ( alto derruba o torque cedo) | ||
| 3. Bipolar Paralelo | ( menor que Série!) | () | Excelente! (Máximo torque em baixa e alta velocidade) |
Por que a Ligação Bipolar Paralelo é a Preferida em Máquinas CNC?
Ao ligar as duas meias-bobinas de cada fase em paralelo, a indutância cai para um quarto () do valor da ligação Bipolar Série ( vs. , já que ). Isso permite que a corrente suba rapidamente mesmo em frequências de pulso altíssimas, mantendo o conjugado elevado em altas rotações, ao custo de exigir um driver capaz de fornecer o dobro da corrente ( vs. ).
6.1.4 Modos de Excitação Digital: Wave Drive, Full-Step, Half-Step e Microstepping
Considere um motor de passo de 2 fases (ou 4 fases unipolares identificadas pelas semibobinas , onde formam o eixo horizontal e formam o eixo vertical):
- Acionamento de 1 Fase por Vez (Wave Drive / Passo Completo Normal — 4 Estados):
- Energiza-se apenas uma bobina por vez na sequência cíclica:
- Características: Menor consumo de potência da fonte; passo angular nominal ; desenvolve apenas do torque do modo de 2 fases.
- Acionamento de 2 Fases Simultâneas (Full-Step High-Torque — 4 Estados):
- Energizam-se duas bobinas adjacentes simultaneamente em todos os passos:
- Características: O rotor alinha-se na bissetriz ( elétricos) entre os polos ativos. O ângulo de passo permanece exatamente igual a , mas a soma vetorial ortogonal dos dois campos () produz um conjugado resultante maior (no motor bipolar) ao custo do dobro da potência elétrica consumida.
- Acionamento em Meio Passo (Half-Step — Sequência de 8 Estados):
- Intercala os estados de 1 fase ligada com os estados de 2 fases ligadas:
- Características: Dobra a resolução mecânica do motor (, passando de para num motor de ) e reduz drasticamente as vibrações e o risco de ressonância mecânica! (Nota: como alterna entre 1 e 2 fases ativas, o módulo do conjugado oscila entre e a cada meio passo, a menos que o driver compense a corrente).
| Passo | Modo Wave Drive () | Modo Full-Step () | Modo Half-Step () | Posição Elétrica () no Half-Step |
|---|---|---|---|---|
| 1 | ||||
| 2 | ||||
| 3 | ||||
| 4 | ||||
| 5 | (Repete 1) | (Repete 1) | ||
| 6 | — | — | ||
| 7 | — | — | ||
| 8 | — | — |
- Acionamento em Micropasso (Microstepping):
- Em vez de chavear correntes em degraus tudo-ou-nada, o driver controla as correntes das fases e em quadratura senoidal/cossenoidal escalonada via PWM:
- Isso mantém o módulo do vetor fluxo resultante estritamente constante () e gira seu ângulo em micro-incrementos ( até de passo), proporcionando movimento contínuo, silencioso e livre de ressonância em baixa velocidade.
6.1.5 Curvas Dinâmicas Conjugado × Frequência (Pull-In, Pull-Out, Ressonância) e Controle Chopper PWM
O desempenho dinâmico de um motor de passo é especificado pela Curva Conjugado × Frequência de Pulsos (), que delimita duas fronteiras operacionais críticas:
- Curva de Entrada em Sincronismo (Pull-In Torque Curve):
- Define o conjugado máximo de carga contra o qual o motor consegue partir instantaneamente do repouso (), parar ou inverter o sentido de giro sem perder passos, quando submetido abruptamente a uma frequência de pulsos .
- A frequência máxima de partida a vazio () chama-se Frequência Máxima de Partida (Maximum Pull-In Rate).
- Curva de Saída de Sincronismo (Pull-Out Torque Curve):
- Uma vez que o motor já entrou em movimento dentro da região Pull-In, a frequência de pulsos pode ser aumentada gradualmente (rampa de aceleração controlada). A curva Pull-Out define o conjugado máximo que o motor consegue sustentar em regime naquela velocidade sem perder o sincronismo!
- Região de Slew (Aceleração em Rampa — Entre as Curvas Pull-In e Pull-Out):
- Na faixa de frequências situada acima da curva Pull-In e abaixo da curva Pull-Out, o motor jamais consegue partir diretamente do repouso (se receber pulsos diretamente nessa frequência, a inércia do rotor não acompanha o campo e o motor trava zumbindo!). Para operar na região de Slew, o microcontrolador deve partir numa frequência baixa (dentro da zona Pull-In) e aplicar uma rampa de aceleração gradual () até atingir a velocidade desejada, realizando uma rampa de desaceleração simétrica antes de parar.
- Controle de Corrente Chopper PWM e Overdriving ():
- Cada fase do motor é um circuito indutivo cuja corrente sobe segundo , onde a constante de tempo elétrica é .
- Em altas frequências de pulso (), se alimentarmos o motor com sua tensão nominal CC de placa (, ex.: a ), a corrente não tem tempo de atingir antes do próximo passo e o conjugado despenca!
- Solução Industrial (Driver Chopper PWM): Alimenta-se o driver com uma tensão de barramento 5 a 20 vezes superior à tensão nominal do motor (ex.: ou para um motor de ). Como , a corrente sobe quase verticalmente até atingir o valor nominal ; nesse instante, um comparador com resistor shunt () recorta (chops) a tensão via PWM a , mantendo a corrente cravada em sem queimar o enrolamento e estendendo a curva Pull-Out para altas rotações!
6.1.6 Análise de Datasheets Industriais Reais (AK35BY12-7.5 e AK56H8/5-1.8 — UFPR TE323)
Nas notas de aula da UFPR (TE323 Cap. 6), são analisadas as folhas de dados (datasheets) de dois motores comerciais representativos do mercado:
| Especificação de Catálogo | Motor PM Unipolar AK35BY12-7.5 | Motor Híbrido Bifilar (8 Fios) AK56H8/5-1.8 (NEMA 23) |
|---|---|---|
| Tecnologia Constrangida | Ímã Permanente (PM), Unipolar 6 fios | Híbrido (HB), Bifilar Universal de 8 fios |
| Ângulo de Passo () | () | () |
| Corrente Nominal por Fase () | () | Unipolar: | Bipolar Paralelo: | Bipolar Série: |
| Resistência por Fase () | Unipolar: | Bipolar Paralelo: | Bipolar Série: | |
| Indutância por Fase () | Unipolar: | Bipolar Paralelo: | Bipolar Série: | |
| Torque de Retenção (Holding Torque) | () | Unipolar: | Bipolar (Série ou Paralelo): () |
| Torque de Detenção (Detent Torque) | () | () |
| Inércia do Rotor () |
6.2 Motores CC Sem Escovas (Brushless DC — BLDC)
Como destacou o Prof. Igor Pizetta (Vídeo 09), o Motor BLDC opera sob o mesmo princípio de alinhamento sequencial de bobinas do motor de passo, mas projetado para girar continuamente em altíssimas velocidades (até ) com realimentação instantânea da posição do eixo:
- 4 Componentes Básicos do Sistema BLDC:
- Rotor de Ímãs Permanentes de alta energia (Neodímio-Ferro-Boro — NdFeB);
- Estator Polifásico (tipicamente de 3 fases ligadas em ou );
- Sensor de Posição do Rotor (sensores de Efeito Hall, encoder óptico ou detecção sensorless da força contra-eletromotriz Back-EMF na fase desligada);
- Inversor Eletrônico de Estado Sólido (ponte trifásica de 6 MOSFETs ou IGBTs), que substitui o comutador mecânico e as escovas, chaveando o par de bobinas ótimo a cada elétricos para manter o campo do estator sempre a à frente do rotor!
7. 📝 Exercícios Resolvidos de Engenharia (Chapman Cap. 9 & UFPR TE323 Cap. 6)
Exercício Resolvido 1 — Circuito Equivalente do Motor de Indução Monofásico (Chapman Cap. 9)
Enunciado: Um motor de indução monofásico de , , , opera com um escorregamento de (). Os parâmetros do seu circuito equivalente (após abertura da chave centrífuga) são:
- Estator: ,
- Rotor e Magnetização: , ,
- Perdas no núcleo e perdas por atrito e ventilação .
Determine para : (a) As impedâncias dos campos progressivo () e retrógrado (); (b) A corrente de entrada e o fator de potência; (c) A potência de entreferro líquida , a potência convertida , o conjugado induzido e o rendimento .
Solução Passo a Passo: (a) Cálculo de () e ():
- Como , e :
- No ramo progressivo: . Fazendo o paralelo :
- No ramo retrógrado: . Fazendo o paralelo : (Observe como é 20 vezes maior que a de escorregamento!)
(b) Impedância Total, Corrente e Fator de Potência:
(c) Potências, Conjugado e Rendimento ():
- Potência de entrada: .
- Potência de entreferro líquida:
- Potência mecânica convertida e Conjugado induzido:
- Potência útil de saída e Rendimento (descontando ):
Exercício Resolvido 2 — Resolução Angular e Velocidade de um Motor de Passo (Chapman Cap. 9)
Enunciado: Um motor de passo de 3 fases possui um rotor de . (a) Qual é o ângulo de passo mecânico no modo Passo Completo (Full-Step) e no modo Meio Passo (Half-Step), e quantos passos por revolução completa o motor executa em cada modo? (b) Se o controlador envia uma frequência de no modo meio passo, qual é a velocidade de rotação do eixo em ?
Solução Passo a Passo: (a) Ângulo de Passo e Passos por Revolução:
- Em um estator de , o avanço elétrico no modo Passo Completo é (ou se unipolar simples; considerando bipolar de 6 estados por ciclo elétrico, , e no Meio Passo ):
- Passo Completo ():
- Meio Passo ():
(b) Velocidade de Rotação em (Meio Passo, ):
Exercício Resolvido 3 — Cinemática de Motores de Passo VR e Híbrido em Fuso de Esferas CNC (UFPR — TE323 Cap. 6)
Enunciado: (a) Um motor de passo de Relutância Variável (VR) possui um estator de com salientes e um rotor laminado com . Calcule o passo polar do estator (), o passo dental do rotor (), o ângulo de passo em operação de passo completo e o número de passos por revolução. (b) Um eixo linear de uma fresadora CNC utiliza um motor de passo híbrido NEMA 23 de no rotor ( bipolares / de passo completo por dente) acoplado diretamente a um fuso de esferas recirculantes com passo linear . Se o driver for configurado no modo Micropasso de (), determine:
- A resolução linear por pulso (, em );
- A frequência de pulsos (em ) que o controlador CNC deve gerar para movimentar a mesa na velocidade de avanço rápido de ().
Solução Passo a Passo: (a) Motor de Relutância Variável (, , ):
- Passo polar do estator e passo dental do rotor:
- Ângulo de passo e número de passos por volta:
(b) Motor Híbrido NEMA 23 ( dentes) com Micropasso em Fuso de :
- Resolução angular e linear por pulso:
- Em passo completo (), o motor possui:
- Com micropasso de , o número de micropassos por volta sobe para:
- Portanto, o avanço linear da mesa a cada pulso digital é:
- Frequência de pulsos para avanço linear :
- Rotação necessária no fuso:
- Frequência de pulsos exigida do controlador CNC:
Exercício Resolvido 4 — Dimensionamento de Acionamento Bifilar 8 Fios e Constante de Tempo (Datasheet AK56H8/5-1.8 — UFPR TE323)
Enunciado: Considere o motor de passo híbrido bifilar de 8 fios
AK56H8/5-1.8(, ), cujos parâmetros de catálogo para cada meia-bobina individual (correspondente ao modo Unipolar) são , e . (a) Compare a constante de tempo elétrica , a tensão nominal CC em repouso () e a potência dissipada no cobre por fase quando o motor é ligado em Bipolar Série () versus Bipolar Paralelo (). (b) Se o motor em Bipolar Série for alimentado diretamente por uma fonte simples na sua tensão nominal (sem chopper) e girar a (), qual fração da corrente nominal de a bobina consegue atingir durante o tempo de um passo ()? Compare com o tempo de subida quando se utiliza um Driver Chopper PWM alimentado em na ligação Bipolar Paralelo.Solução Passo a Passo: (a) Comparação de Parâmetros Elétricos (Bipolar Série vs. Bipolar Paralelo):
- Em Bipolar Série (, , ):
- Em Bipolar Paralelo (, , ): (Nota física fundamental: embora a constante de tempo intrínseca e a dissipação térmica de sejam idênticas nas duas ligações, a indutância em paralelo é 4 vezes menor que em série, o que faz toda a diferença sob acionamento com tensão de barramento fixa !)
(b) Dinâmica de Subida da Corrente a ():
- Caso 1: Bipolar Série sem Chopper (, ): Ao final de um passo (), a corrente atinge apenas: (Com apenas da corrente nominal, o conjugado do motor cai para menos de do nominal e o motor perde sincronismo imediatamente!)
- Caso 2: Bipolar Paralelo com Driver Chopper PWM em (, ): A taxa inicial de subida da corrente sob é: O tempo necessário para a corrente atingir os nominais é de apenas: (Ou seja, em menos de do tempo de um passo a corrente já atingiu de e o chopper PWM a mantém constante no restante do passo, garantindo conjugado pleno em alta velocidade!)