⚙️ Motor de Indução Trifásico Gaiola de Esquilo (MIT - Classes IE3 e IE4)
Navegação do Atlas
1. Identificação Normativa e Características Comparativas
O Motor de Indução Trifásico com Rotor em Gaiola de Esquilo (conhecido mundialmente como Squirrel-Cage Induction Motor - SCIM) é o cavalo de batalha eletromecânico indiscutível da indústria global, respondendo por mais de de todo o consumo de energia elétrica no setor produtivo industrial. O motor opera com base no princípio da indução eletromagnética formulado por Michael Faraday e no conceito de campo magnético girante concebido por Nikola Tesla e Galileo Ferraris.
Com o avanço dos padrões internacionais de eficiência energética (normas IEC 60034-30-1, NBR 17094-1 e NEMA MG-1), os motores de indução modernos migraram obrigatoriamente dos antigos padrões de rendimento padrão (IE1) para as classes de alto rendimento (IE3 - Premium Efficiency) e rendimento super premium (IE4 - Super Premium Efficiency), exigindo geometrias eletromagnéticas refinadas, aços magnéticos com perdas por histerese e correntes parasitas drasticamente reduzidas e fatores de preenchimento de ranhura maximizados.
graph LR
    subgraph "Simbologia Técnica do Motor de Indução Trifásico"
        IEC["<b>Padrão IEC 60617</b><br/>Círculo M com 3~ e rotor gaiola"]
        ANSI["<b>Padrão ANSI / NEMA MG-1</b><br/>Círculo M com indicação de terminais U-V-W"]
        TERMINAIS["<b>Placa de Bornes</b><br/>6 Terminais (U1-V1-W1 / U2-V2-W2)<br/>Ligação Estrela (Y) ou Triângulo (Δ)"]
    end
Tabela Comparativa de Classes de Rendimento e Tecnologias de Motores
| Parâmetro Técnico | Classe IE1 (Padrão Antigo) | Classe IE2 (Alto Rendimento) | Classe IE3 (Premium Efficiency) | Classe IE4 (Super Premium) |
|---|---|---|---|---|
| Norma de Referência | IEC 60034-30-1 / NBR 17094 | IEC 60034-30-1 / NBR 17094 | IEC 60034-30-1 / NBR 17094-1 | IEC 60034-30-1 / NEMA MG-1 |
| Rendimento Típico (, 4 polos, ) | a | a | ||
| Material do Rotor | Barras de Alumínio Injetado Padrão | Barras de Alumínio de Alta Pureza | Alumínio de Alta Pureza / Cobre | Gaiola de Cobre Fundido / Rotor Híbrido |
| Chapa Magnética Estatórica | Aço carbono / Silício padrão () | Aço silício grão não orientado () | Aço silício descarbonetado () | Aço silício nobre laminado ultrafino () |
| Elevação de Temperatura Térmica | Classe F () operando no limite | Classe F / B () | Classe B () com isolamento Classe H () | Classe B (), baixa taxa de degradação térmica |
| Relação (Corrente de Partida) | a | a | a | a (exige coordenação de proteção) |
| Comportamento com Inversor (VFD) | Vulnerável a descargas de rolamento | Isolamento reforçado básico | Fio esmaltado classe H (), anel AEGIS | Isolamento de pico , blindagem de eixo |
2. Aspecto Visual e Seção Transversal Técnica
O diagrama vetorial abaixo apresenta a seção longitudinal em meio-corte de um motor de indução trifásico moderno classe IE3/IE4 com refrigeração TEFC (Totally Enclosed Fan-Cooled - IP55/IP66), evidenciando o estator bobinado com chapas de baixas perdas, o rotor gaiola com barras inclinadas para atenuação de cogging e ruído magnético, os mancais de rolamento com anéis de aterramento de eixo e o sistema de ventilação forçada bidirecional.
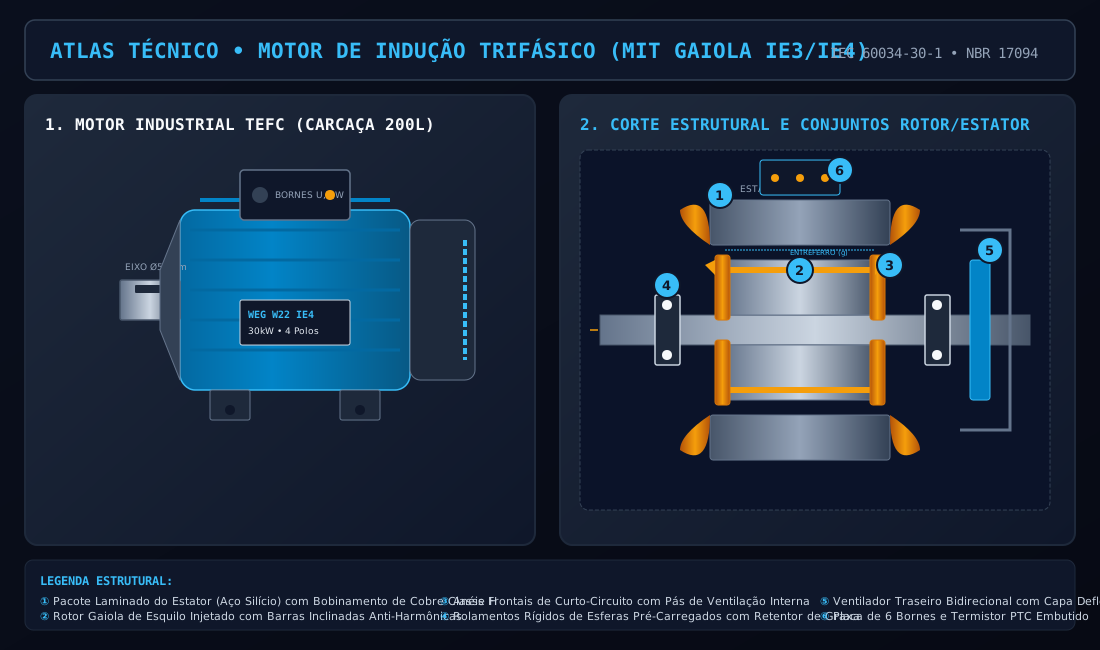
Elementos Construtivos Indicados no Corte:
- ① Estator Magnético com Enrolamento Distribuído: Pacote de lâminas de aço-silício com ranhuras isoladas por filme de poliester/aramida (Nomex) e bobinas de cobre eletrolítico esmaltado duplo (grau 2, ), impregnadas a vácuo e pressão (VPI).
- ② Rotor Gaiola de Esquilo Injetado: Cilindro laminado com barras condutoras de alumínio de alta purega ou cobre fundido interligadas em curto-circuito em ambas as extremidades por anéis frontais maciços. As barras possuem inclinação axial (skewing) para cancelar harmônicos espaciais de ranhura.
- ③ Entreferro Magnético Calibrado (): Folga radial microscópica extremamente uniforme e concêntrica, minimizada para reduzir a corrente magnetizante reativa () e elevar o fator de potência () em vazio e em carga.
- ④ Eixo de Transmissão Mecânica: Aço forjado usinado (SAE 1045 ou 4140) com chaveta normalizada para transmissão de conjugado pleno sem folga e concentricidade micrométrica.
- ⑤ Mancais de Rolamento e Anéis de Proteção de Eixo (AEGIS): Rolamentos rígidos de esferas de precisão lubrificados a graxa de poliureia com canal de engraxamento e anel de microfibras condutivas para drenagem de correntes induzidas capacitivas de alta frequência geradas por inversores de frequência (EDM - Electrical Discharge Machining).
- ⑥ Carcaça Robusta Aletada e Refrigeração (IC 411): Estrutura de ferro fundido cinzento FC-200 ou nodular com aletas longitudinais de troca térmica, caixa de ligação terminal orientável em e hélice de ventilação axial montada no eixo protegida por defletor de chapa estampada.
3. Princípios Físicos de Operação e Equacionamento Detalhado
flowchart TD
    subgraph "Conversão Eletromecânica de Energia no MIT"
        ALIM["Tensão Trifásica Equilibrada (U, V, W)"] --> FLUXO_GIRANTE["Campo Magnético Girante no Estator (ns = 120 f / P)"]
        FLUXO_GIRANTE --> INDUCAO["Indução de FEM nas Barras do Rotor (e = B · l · v_rel)"]
        INDUCAO --> CORRENTE_ROTOR["Circulação de Corrente Rotórica de Curto-Circuito (I2)"]
        CORRENTE_ROTOR --> FORCA_LORENTZ["Força Eletromecânica de Lorentz (dF = I2 × B)"]
        FORCA_LORENTZ --> CONJUGADO["Conjugado Mecânico Eletromagnético (Te) e Rotação do Rotor (n < ns)"]
    end
3.1 Campo Magnético Girante e Velocidade Síncrona
Quando as três fases do estator, defasadas espacialmente no enrolamento em geométricos, são percorridas por um sistema trifásico de correntes alternadas equilibradas de frequência angular , surge um campo magnético resultante de amplitude constante igual a que gira no entreferro com velocidade síncrona :
onde:
- : Frequência da rede elétrica em Hertz ();
- : Número total de polos magnéticos do enrolamento estatórico (número inteiro par: 2, 4, 6, 8…).
3.2 Escorregamento () e Frequência das Correntes Rotóricas
Para que haja indução eletromagnética segundo a Lei de Faraday-Neumann-Lenz, é imprescindível haver movimento relativo entre o campo magnético girante estatórico e os condutores do rotor. Se o rotor atingisse a velocidade síncrona (), a taxa de variação de fluxo magnético concatenado pelas espiras rotóricas seria nula, cessando a corrente induzida e, consequentemente, o conjugado. Portanto, o motor de indução gira sempre a uma velocidade mecânica inferior a .
O escorregamento adimensional () é definido rigorosamente por:
A velocidade do rotor é então:
A frequência das correntes e tensões induzidas nas barras do rotor () é proporcional ao escorregamento:
Em operação nominal contínua, situa-se tipicamente na faixa de a ( a ), o que faz com que a frequência rotórica seja extremamente baixa ( para ), resultando em perdas magnéticas no núcleo do rotor praticamente desprezíveis em regime permanente. Na partida a plena tensão (), e .
3.3 Circuito Equivalente Exato por Fase (Modelo de Steinmetz)
O comportamento elétrico e eletromecânico estacionário do MIT é modelado por fase referida ao estator pelo circuito equivalente de Steinmetz:
      R1         X1                     X2'
  o---\/\/\-----UUUU--------+----------UUUU-------+---o
  +                         |                     |
                            |                     \
  V1                       [Rc]                  [R2'/s]
                            |                     /
  -                         |                     \
  o-------------------------+---------------------+---o
Onde:
- : Tensão de fase aplicada ao enrolamento estatórico ();
- : Resistência ôhmica do enrolamento do estator por fase ();
- : Reatância de dispersão do estator ();
- : Resistência representativa das perdas no ferro (histerese e correntes parasitas no estator);
- : Reatância de magnetização do entreferro ();
- : Reatância de dispersão do rotor referida ao estator ();
- : Resistência total do rotor referida ao estator dividida pelo escorregamento.
A impedância rotórica pode ser decomposta em duas parcelas cruciais:
- : Resistência ôhmica real das barras do rotor, responsável direta pelas perdas Joule no cobre/alumínio do rotor ().
- : Resistência fictícia de carga equivalente, cuja potência elétrica absorvida corresponde exatamente à potência mecânica interna desenvolvida ().
3.4 Balanço de Potência e Relação Fundamental de Potências
graph LR
    Pelec["Potência Elétrica de Entrada (Pel = √3 · VL · IL · cosφ)"] --> Pj1["Perdas no Cobre do Estator (Pj1 = 3 · I1² · R1)"]
    Pelec --> Pfe["Perdas no Ferro do Estator (Pfe)"]
    Pelec --> Pag["Potência do Entreferro (Pag = Pel - Pj1 - Pfe)"]
    Pag --> Pjr["Perdas no Cobre do Rotor (Pjr = s · Pag)"]
    Pag --> Pmec["Potência Mecânica Desenvolvida (Pmec = (1 - s) · Pag)"]
    Pmec --> Patr["Perdas Mecânicas (Atrito e Ventilação Pmec_loss)"]
    Pmec --> Pout["Potência Mecânica Útil no Eixo (Pout = Pmec - Pmec_loss)"]
As equações analíticas que governam a transferência de potência são exatas:
3.5 Equação Analítica do Conjugado e Fórmula de Kloss
O conjugado eletromagnético desenvolvido internamente no motor é obtido pela razão entre a potência do entreferro () e a velocidade síncrona angular ():
onde , e são os parâmetros equivalentes de Thévenin vistos a partir dos terminais do rotor.
O escorregamento de conjugado máximo ( ou ) ocorre quando a resistência aparente do rotor se iguala à impedância de Thévenin:
O conjugado máximo de tombamento ( ou ) independe do valor da resistência do rotor , dependendo apenas das reatâncias de dispersão e da tensão aplicada:
Desprezando a resistência do estator (), o conjugado eletromagnético para qualquer escorregamento pode ser expresso diretamente em relação ao conjugado máximo através da clássica Fórmula de Kloss:
4. Esquema de Aplicação e Controle de Acionamento
O circuito abaixo ilustra o acionamento industrial de um motor de indução trifásico acoplado a um Inversor de Frequência Vetorial (Variable Frequency Drive - VFD), demonstrando a cadeia completa de proteção contra surtos, filtro de saída e malha de controle de velocidade por controle orientado pelo campo (FOC):
graph LR
    subgraph "Rede e Proteção de Entrada"
        REDE["Rede Trifásica 380V / 60Hz"] --> SECC["Seccionadora com Fusíveis Ultrarrápidos (aR)"]
        SECC --> CONT["Contator Geral de Linha (AC-3)"]
        CONT --> REAT_IN["Reator de Linha de Entrada (3% a 5% L)"]
    end

    subgraph "Conversor de Frequência (VFD)"
        REAT_IN --> RETIF["Ponte Retificadora Hexafásica"]
        RETIF --> LINK_DC["Barramento CC (Capacitores + Chopper de Frenagem)"]
        LINK_DC --> INV_IGBT["Inversor Trifásico IGBT PWM (2 a 16 kHz)"]
        CONTROLE["DSP de Controle Vetorial Sensorless / FOC"] -.-> INV_IGBT
    end

    subgraph "Filtragem e Motorização"
        INV_IGBT --> FILTRO_DVDT["Filtro dV/dt (Limita dV/dt < 500 V/µs)"]
        FILTRO_DVDT --> CABO_SHIELD["Cabo Simétrico Blindado VFD (3F + 3T)"]
        CABO_SHIELD --> MIT["Motor MIT Classe IE3 / IE4 com Termistores PTC"]
        MIT --> ANEL_AEGIS["Anel de Aterramento de Eixo (AEGIS)"]
        ANEL_AEGIS --> CARGA_MEC["Carga Mecânica Industrial (Bomba / Ventilador)"]
    end
5. Metodologia de Dimensionamento e Projeto Numérico Completo
5.1 Dados de Entrada do Projeto Industrial
Dimensionar e especificar integralmente o sistema de acionamento eletromecânico e a proteção elétrica para uma bomba centrífuga de captação de água bruta industrial:
- Potência mecânica requerida pela bomba no ponto de operação: a ;
- Conjugado resistente da carga: Quadrático com a velocidade ();
- Tensão nominal da rede industrial: (linha-linha), trifásica, ;
- Regime de operação: Contínuo S1 (, );
- Temperatura ambiente máxima de instalação: ;
- Altitude do sítio industrial: acima do nível do mar;
- Grau de proteção mecânica exigido: IP55 / Carcaça aletada de ferro fundido.
5.2 Passo 1: Seleção da Potência Comercial e Derating Térmico/Altitude
A potência comercial de placa do motor () deve atender a potência da carga considerando os fatores de correção por temperatura ambiente () e por altitude (), conforme a norma NBR 17094-1 / IEC 60034-1:
- Fator de correção de temperatura (): Para temperatura ambiente de em motores com isolamento classe F e elevação classe B ():
- Fator de correção de altitude (): Para altitude de (acima de ):
- Fator combinado de derating ():
- Potência mínima de catálogo requerida ():
Decisão de Especificação: Seleciona-se o motor comercial padrão de (), 4 polos (), carcaça NBR/IEC 225M/S, classe de rendimento IE3 Premium.
5.3 Passo 2: Cálculo dos Parâmetros Nominais Elétricos e Mecânicos
Dados de catálogo do motor , 4 polos, , :
- Rendimento nominal classe IE3: ();
- Fator de potência nominal: ;
- Rotação nominal a plena carga: ;
- Relação de corrente de partida: ;
- Relação de conjugado com carga: ; ;
- Momento de inércia do rotor: .
A) Velocidade Síncrona e Escorregamento Nominal
B) Conjugado Nominal de Eixo ()
C) Corrente Elétrica Nominal de Linha ()
A potência elétrica absorvida da rede trifásica é:
A corrente nominal de linha é:
D) Corrente de Partida Direta ()
5.4 Passo 3: Verificação do Tempo de Aceleração e Partida ()
A inércia total referida ao eixo do motor (motor + acoplamento + bomba cheia de fluido) é:
O tempo de aceleração mecânica é determinado pela integração da equação dinâmica de rotação:
Adotando o método do conjugado médio acelerador ():
- Conjugado médio desenvolvido pelo motor na partida:
- Conjugado médio resistente da bomba centrífuga durante a partida:
- Conjugado acelerador médio:
O tempo de partida direta resulta em:
Como o tempo de partida () é drasticamente inferior ao tempo de rotor bloqueado a quente suportado pelo motor (), a partida direta não provocará estresse térmico perigoso nos enrolamentos. No entanto, para evitar golpe de aríete hidráulico nas tubulações e queda de tensão na barra, recomenda-se acionamento por Soft-Starter com rampa de tensão de ou Inversor de Frequência.
5.5 Passo 4: Dimensionamento da Proteção e dos Condutores de Potência
Conforme NBR 5410 e NBR 17094-1:
- Condutores de Alimentação:
- Critério da capacidade de corrente: ;
- Para cabo unipolar de cobre com isolamento XLPE , método de instalação B1 (eletroduto embutido):
- Bitola comercial selecionada: (capacidade de condução: );
- Condutor de proteção (PE): de cobre.
- Disjuntor Caixa Moldada (Proteção Contra Curto-Circuito e Sobrecarga):
- Disjuntor termomagnético com disparador eletrônico LSI;
- Corrente nominal ajustada: ;
- Ajuste magnético de curto-circuito instantâneo: (evita disparo intempestivo no pico de partida transitória).
6. FMEA, Diagnóstico de Falhas e Manutenção Preventiva
Matriz FMEA (Failure Mode and Effects Analysis)
| Modo de Falha | Causa Raiz Física | Efeito no Sistema | Método de Detecção / Diagnóstico | Ação Mitigadora e Preventiva |
|---|---|---|---|---|
| Quebra de Barras do Rotor da Gaiola | Fadiga mecânica térmica por partidas sucessivas e vibração radial | Aumento de vibração na frequência de passagem de polos, perda de torque e oscilação de corrente | Análise Espectral de Corrente do Motor (MCSA - Motor Current Signature Analysis detecta bandas laterais ) | Limitar número de partidas por hora (máximo 2 consecutivas a frio, 1 a quente conforme IEC 60034-1) |
| Erosão por Descarga Elétrica nos Rolamentos (EDM) | Tensões induzidas de modo comum no eixo geradas por transitórios PWM de alta frequência do VFD | Piteamento das pistas de rolamento (fluting), estrias mecânicas, ruído sonoro agudo e travamento | Medição de tensão de pico no eixo com osciloscópio; análise de vibração em alta frequência (envelope de aceleração) | Instalação de anel de microfibras condutivas de aterramento de eixo (AEGIS) e mancal traseiro isolado cerâmico |
| Degradação do Isolamento Interespira | Descargas parciais induzidas por frentes de onda e reflexão em cabos longos | Curto-circuito fase-fase ou espira-espira, queima catastrófica do enrolamento | Teste de Surto (Surge Test), Medição de Descargas Parciais (PD) e Resistência de Isolamento (Megômetro a ) | Uso de filtro de saída no VFD e cabos simétricos blindados com comprimento |
| Sobreaquecimento do Estator | Obstrução das aletas de refrigeração por poeira/lama ou operação prolongada em baixa rotação com VFD | Aceleração da degradação térmica do isolamento (Regra de Montsinger: cada acima dobra taxa de envelhecimento) | Monitoramento contínuo por sondas termorresistivas PT100 no núcleo e termografia infravermelha | Limpeza periódica das aletas e instalação de ventilação forçada independente (kit forçador) quando acionado por VFD |
Documento homologado em estrita conformidade com IEC 60034-1, IEC 60034-30-1, NBR 17094-1 e NEMA MG-1.