💻 Aula 01: Pirâmide da Automação, Redes Determinísticas e Requisitos de Tempo Real
Navegação Rápida
📍 Disciplina: 05 Redes Industriais | 🗺️ Área: 06 Computação e Telecomunicações | 🏠 Hub Principal ⬅️ Aula Anterior: Início da Disciplina | ➡️ Próxima Aula: Aula 02 - Camada Física Industrial
📌 Sumário da Aula
- 🧠 1. Pirâmide da Automação Industrial (Norma ISA-95 / IEC 62264)
- ⏱️ 2. Determinismo Temporal e Sistemas de Tempo Real (Hard vs Soft)
- 📐 3. Modelação Matemática do Tempo de Varredura, Latência e Jitter
- 🔄 4. Topologias Físicas e Protocolos de Redundância Industrial
- 📊 5. Mapa Visual da Pirâmide da Automação e Determinismo
- 📝 6. Questões de Fixação e Concursos Comentadas Passo a Passo
- 📚 7. Referências Bibliográficas e Normas Técnicas
🧠 1. Pirâmide da Automação Industrial (Norma ISA-95 / IEC 62264)
No contexto da automação predial, manufatura e sistemas de geração, transmissão e distribuição de energia elétrica (SEPs), a integração de dispositivos heterogêneos requer uma organização hierárquica bem definida. A norma internacional ISA-95 (incorporada pela IEC 62264) estabelece a estrutura conceitual clássica conhecida como Pirâmide da Automação, estruturada em cinco níveis hierárquicos:
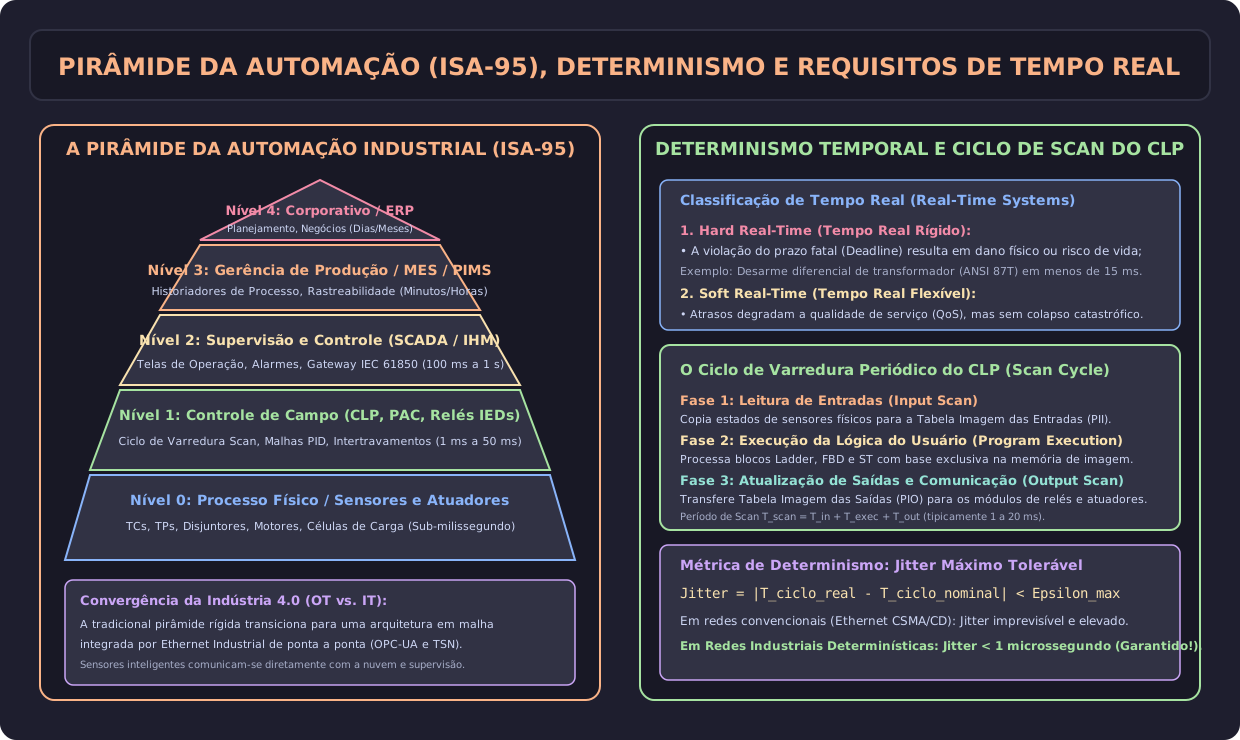
1.1 Detalhamento Funcional por Nível
-
Nível 0 — Chão de Fábrica e Processo Físico (Field/Process Level):
- Dispositivos: Sensores discretos (indutivos, capacitivos, fim de curso), transmissores analógicos (pressão, temperatura, vazão com sinal analógico ou ), atuadores de potência (relés, contatores, válvulas proporcionais, solenoides, servomotores).
- Comunicação: Malhas de corrente analógicas, redes de sensores ponto a ponto ou multiponto de baixo custo, como AS-Interface (Actuator Sensor Interface) e IO-Link.
- Requisito Temporal: Resposta praticamente instantânea, com constantes de tempo elétricas e mecânicas da ordem de microssegundos a poucos milissegundos.
-
Nível 1 — Controle de Campo (Control Level):
- Dispositivos: Controladores Lógicos Programáveis (CLPs), Controladores de Automação Programáveis (PACs), Sistemas Digitais de Controle Distribuído (SDCD/DCS), Relés Digitais Microprocessados de Proteção (IEDs — Intelligent Electronic Devices), inversores de frequência e acionamentos servo-assistidos.
- Função: Execução do laço de controle direto (PID, malhas fechadas de torque/velocidade, lógica booleana de intertravamento e proteção).
- Comunicação: Barramentos de campo (Fieldbuses), como Profibus-DP, Modbus RTU/TCP, CANopen, Profinet RT/IRT, EtherCAT.
- Requisito Temporal: Ciclos de varredura cíclicos e determinísticos estritos ().
-
Nível 2 — Supervisão e Aquisição de Dados (Supervisory Level):
- Dispositivos: Servidores SCADA (Supervisory Control and Data Acquisition), Interfaces Homem-Máquina (IHMs industriais), historiadores locais (Data Historians).
- Função: Apresentação sinótica do estado da planta em tempo real, reconhecimento e registro de alarmes, intervenções manuais de operadores (ajuste de setpoints, abertura/fechamento manual de disjuntores), geração de curvas de tendência.
- Comunicação: Redes baseadas em pilha TCP/IP sobre Ethernet Industrial, protocolos Modbus/TCP, DNP3, IEC 60870-5-104, IEC 61850 MMS (Manufacturing Message Specification), OPC UA (Open Platform Communications Unified Architecture).
- Requisito Temporal: Tempo de resposta na ordem de centenas de milissegundos a segundos ().
-
Nível 3 — Gerenciamento da Produção (MES - Manufacturing Execution Systems):
- Função: Planejamento operacional de médio prazo, controle de lotes (batch), rastreabilidade de matérias-primas, cálculo de OEE (Overall Equipment Effectiveness), controle de manutenção preventiva e preditiva.
- Comunicação: Redes corporativas Ethernet padrão, bancos de dados relacionais (SQL), protocolos baseados em Web Services, REST APIs e mensagens pub/sub (MQTT, AMQP).
-
Nível 4 — Planejamento Corporativo e Estratégico (ERP - Enterprise Resource Planning):
- Função: Gestão empresarial global (SAP, TOTVS, Oracle), faturamento, compras de insumos, análise de balanço financeiro e vendas.
- Convergência IT/OT: A integração entre as redes de tecnologia da informação (IT — Níveis 3 e 4) e as redes operacionais (OT — Níveis 0, 1 e 2) exige zonas de segurança física e lógica rigorosas delimitadas por zonas desmilitarizadas (DMZ) e firewalls industriais em conformidade com a norma ISA/IEC 62443.
⏱️ 2. Determinismo Temporal e Sistemas de Tempo Real (Hard vs Soft)
A principal distinção técnica entre as redes de computadores de escritório (Information Technology - IT) e as redes de comunicação industrial (Operational Technology - OT) reside no determinismo temporal.
2.1 Conceito Rigoroso de Determinismo
Definição de Rede Determinística
Uma rede é dita determinística quando é possível garantir matematicamente que uma mensagem transmitida por um nó no instante será entregue e disponibilizada na camada de aplicação do nó de destino dentro de um intervalo de tempo máximo rigorosamente limitado e previsível , onde é o deadline (prazo limite), independentemente das condições de carga ou tráfego concorrente da rede.
Em contraste, as redes de escritório convencionais (como a internet comercial e a Ethernet IEEE 802.3 pura) são projetadas segundo o princípio do esforço máximo (Best-Effort). Nessas redes, a métrica de otimização é a vazão média (Throughput); caso ocorram colisões ou sobrecarga nos roteadores, os pacotes sofrem atrasos variáveis em filas ou são descartados para posterior retransmissão, violando qualquer garantia de prazo fixo.
2.2 Classificação dos Sistemas de Tempo Real
Os sistemas e redes de tempo real subdividem-se em duas categorias críticas:
| Parâmetro | Tempo Real Rígido (Hard Real-Time) | Tempo Real Suave (Soft Real-Time) |
|---|---|---|
| Consequência da Perda de Prazo | Catastrófica: Perda de vidas humanas, danos a equipamentos de alta tensão, colapso de estabilidade mecânica ou de rede elétrica. | Degradação de Desempenho: Redução da qualidade de serviço (QoS), incômodo operacional momentâneo sem danos físicos. |
| Tolerância a Violação | Zero: Uma única resposta entregue com equivale a uma resposta matematicamente incorreta ou falha total. | Estatística: Tolera-se percentual pequeno de pacotes fora do prazo dentro de médias aceitáveis. |
| Exemplos em Engenharia Elétrica | • Disparo de proteção diferencial de barramento (IEC 61850 GOOSE, ). • Amostragem digital de corrente de falta de (Sampled Values). • Controle de chaveamento PWM de inversor multinível. • Controle de robô manipulador em linha de montagem. | • Atualização de tela de tela sinótica no SCADA (). • Log de histórico de temperatura de mancais de gerador. • Transmissão de relatórios de medição de faturamento horo-sazonal. • Download de dados de oscilografia pós-falta. |
📐 3. Modelação Matemática do Tempo de Varredura, Latência e Jitter
3.1 Componentes do Atraso de Comunicação Fim-a-Fim
O tempo total gasto desde a geração de um evento em um sensor até a sua atuação na malha de controle é modelado pela soma dos seguintes atrasos:
Onde:
- Atraso de Transmissão (): Tempo necessário para colocar todos os bits da mensagem no meio físico à taxa de transmissão nominal (bps):
- Atraso de Propagação (): Tempo que a onda eletromagnética leva para percorrer o cabo de comprimento na velocidade de propagação ( no cobre ou fibra):
- Atraso de Enfileiramento (): Tempo que o pacote aguarda em buffers de switches ou placas de rede antes de ser serializado. Em redes não-determinísticas, é uma variável aleatória com cauda pesada.
- Atraso de Processamento Nodal (): Tempo consumido pela CPU do CLP/IED para decodificar o cabeçalho, calcular CRC e executar a rotina de controle.
3.2 Modelação de Jitter Temporal
O jitter () quantifica a variação estatística da latência de recepção entre mensagens consecutivas:
Em malhas de controle digital por realimentação de estados (como no controle de velocidade de um motor de indução trifásico alimentado por inversor), o jitter atua como uma perturbação aleatória no período de amostragem, podendo reduzir a margem de fase do sistema e provocar instabilidade dinâmica se .
3.3 Cálculo do Tempo de Varredura (Scan Time) em Redes Mestre-Escravo
No modelo determinístico de varredura cíclica (Master-Slave Polling), o mestre interroga sequencialmente escravos no barramento (como em redes Modbus RTU sobre RS-485 ou Profibus-DP). O tempo total do ciclo de varredura () é expresso analiticamente por:
Onde:
- e são os tamanhos em bits dos quadros de requisição do mestre e resposta do escravo ;
- é a distância física do mestre até o escravo ;
- é o tempo de turnaround do escravo (latência interna de processamento do firmware para montar a resposta);
- é o intervalo mínimo entre quadros exigido pela norma (ex.: tempos de caractere no Modbus RTU).
Estudo de Caso Prático: Dimensionamento de Barramento de Supervisão
Um barramento industrial RS-485 interliga multimedidores de grandezas elétricas a um CLP mestre operando a uma taxa de .
- Cada requisição Modbus possui (, considerando ).
- Cada resposta retorna ( de dados + de envelope ).
- O tempo médio de processamento do escravo é .
- O intervalo de silêncio ( caracteres a ) é .
- O atraso de propagação é desprezível ().
O tempo de ciclo por escravo é:
Logo, o tempo total de atualização de todos os 32 medidores na tela do operador é: Isso demonstra matematicamente que o polling serial RS-485 atende perfeitamente ao Nível 2 (Soft Real-Time), mas é totalmente inadequado para proteção do Nível 1 (onde se exige resposta sub-10 ms).
🔄 4. Topologias Físicas e Protocolos de Redundância Industrial
A escolha da topologia física impacta diretamente a disponibilidade operacional, o custo de cabeamento e a tolerância a falhas do sistema elétrico.
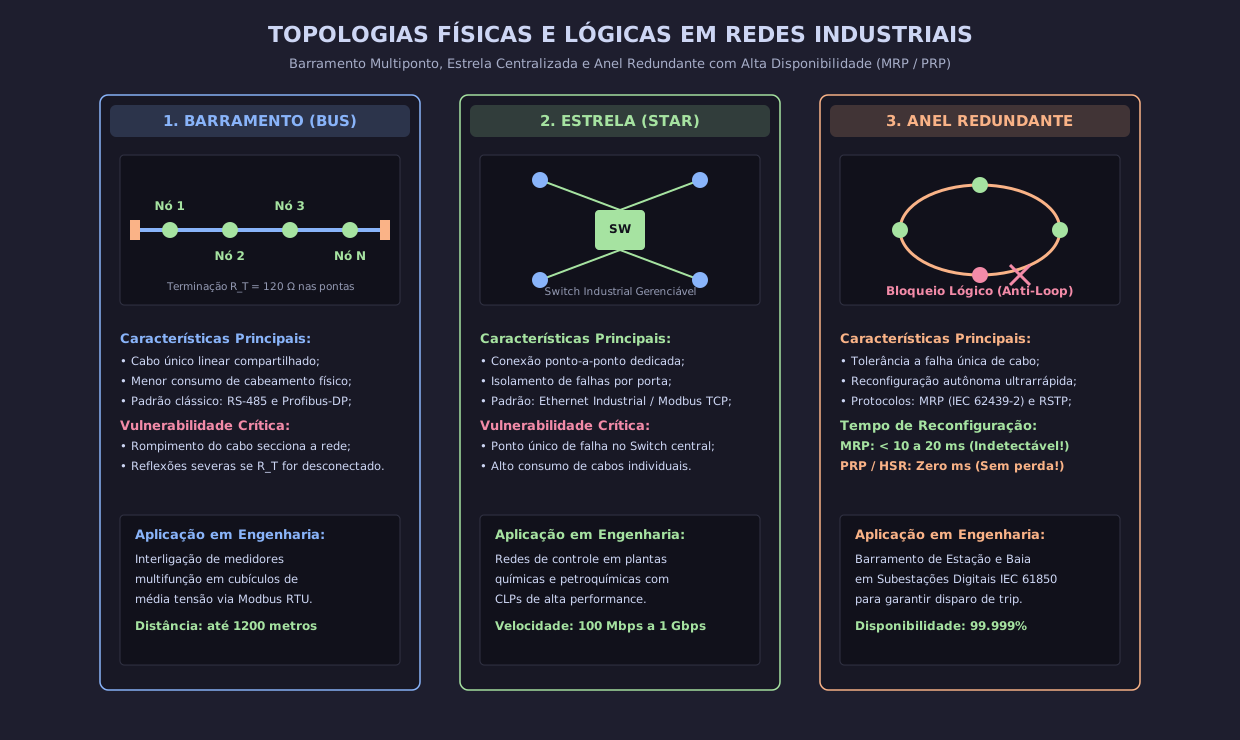
4.1 Comparativo de Topologias
-
Topologia em Barramento (Bus / Daisy-Chain):
- Todos os dispositivos compartilham um único cabo linear terminado em ambas as extremidades com resistores .
- Vantagem: Menor custo de infraestrutura e facilidade de extensão em esteiras ou calhas.
- Desvantagem: Um corte físico no cabo interrompe a comunicação de todos os nós a jusante e causa descasamento de impedância, gerando reflexões que degradam o restante da rede.
-
Topologia em Estrela (Star):
- Cada nó é conectado individualmente a uma porta de um switch ou concentrador.
- Vantagem: Falha em um cabo afeta apenas o dispositivo conectado; isolamento de domínios de colisão e fácil diagnóstico de porta.
- Desvantagem: O switch central representa um ponto único de falha (Single Point of Failure - SPOF), exigindo arquitetura com fontes e switches duplicados.
-
Topologia em Anel (Ring):
- Os switches são interconectados em um laço fechado. Em operação normal, uma das portas é logicamente bloqueada para evitar tempestades de broadcast (Broadcast Storms).
- Quando ocorre rompimento em qualquer segmento do anel, o protocolo de redundância desbloqueia a porta de contingência em milissegundos.
4.2 Protocolos de Redundância em Tempo Real
A automação industrial e de subestações elétricas não tolera os tempos de reconvergência dos protocolos de TI convencionais:
| Protocolo | Norma Técnica | Tempo Típico de Reconvergência | Aplicação Industrial Típica |
|---|---|---|---|
| STP (Spanning Tree Protocol) | IEEE 802.1D | Obsoleto em ambiente industrial (inaceitável para automação). | |
| RSTP (Rapid Spanning Tree) | IEEE 802.1w | Redes de supervisão SCADA predial (inadequado para proteção). | |
| MRP (Media Redundancy Protocol) | IEC 62439-2 | Redes Profinet e anéis industriais de manufatura. | |
| PRP (Parallel Redundancy Protocol) | IEC 62439-3 Anexo A | (Tempo Zero) | Redes de subestações de alta tensão IEC 61850 (redes LAN A e LAN B duplicadas e independentes). |
| HSR (High-availability Seamless Redundancy) | IEC 62439-3 Anexo B | (Tempo Zero) | Anéis de proteção de subestação com transmissão simultânea de quadros em dois sentidos. |
📊 5. Mapa Visual da Pirâmide da Automação e Determinismo
O diagrama a seguir sintetiza a relação hierárquica da norma ISA-95, as camadas de comunicação, os requisitos de determinismo e o mapeamento de latência admissível:
📝 6. Questões de Fixação e Concursos Comentadas Passo a Passo
Questão 01 — Petrobras / Cesgranrio (Engenheiro de Automação)
Enunciado: Em uma planta de refino de petróleo, o sistema de controle de processos industriais é estruturado segundo os preceitos da norma ANSI/ISA-95. Um engenheiro precisa interligar a malha de proteção rápida contra sobrepressão de um reator químico e o sistema de planejamento de compras de matéria-prima da companhia. A respeito do determinismo e dos requisitos de tempo real nessa arquitetura, avalie as afirmativas: I. O sistema de proteção rápida opera tipicamente nos Níveis 0 e 1 da Pirâmide da Automação, requerendo características de Hard Real-Time, em que o desrespeito ao deadline temporal implica colapso operacional catastrófico. II. O sistema de planejamento de recursos empresariais (ERP) localiza-se no Nível 4, onde o determinismo temporal estrito é mandatário, operando com taxas de ciclo sub-milissegundo. III. O protocolo de esforço máximo (Best-Effort) da Ethernet tradicional sem extensões de prioridade é amplamente adequado para atuar nos laços fechados de controle do Nível 1, visto que sua vazão nominal de garante ausência de atrasos.
Assinale a alternativa correta:
- (A) Apenas a afirmativa I está correta.
- (B) Apenas a afirmativa II está correta.
- (C) Apenas as afirmativas I e III estão corretas.
- (D) Apenas as afirmativas II e III estão corretas.
- (E) Todas as afirmativas estão corretas.
Resolução Detalhada:
- Análise da Afirmativa I: CORRETA. A malha de proteção de sobrepressão é uma função crítica de segurança de processo (Safety Instrumented System - SIS), situada nos Níveis 0 (sensores e válvulas de alívio) e 1 (Controlador de Segurança / CLP de Segurança). Trata-se de um sistema Hard Real-Time, onde a ultrapassagem do tempo de resposta seguro acarreta explosão ou danos estruturais graves.
- Análise da Afirmativa II: INCORRETA. O ERP reside no Nível 4 e gerencia transações comerciais, suprimentos e finanças. Ele opera em escalas de horas, dias ou meses, e não requer determinismo estrito e muito menos ciclos sub-milissegundo.
- Análise da Afirmativa III: INCORRETA. Largura de banda () não é sinônimo de determinismo. O algoritmo de acesso ao meio CSMA/CD da Ethernet clássica e o enfileiramento padrão Best-Effort introduzem latência estocástica imprevisível sob congestionamento. Por isso, utilizam-se soluções como Profinet IRT, EtherCAT ou TSN para o Nível 1.
Resolução Analítica Passo a Passo: A
Questão 02 — Transpetro / Cesgranrio (Engenheiro Elétrico)
Enunciado: Considere uma subestação automatizada sob a norma IEC 61850, na qual relés microprocessados de proteção (IEDs) precisam enviar um comando de disparo (Trip) para abertura de um disjuntor de linha de em caso de curto-circuito franco. A norma estipula que a mensagem GOOSE correspondente deve ser entregue em tempo inferior a . Caso a rede de comunicação da subestação venha a apresentar falha em um de seus enlaces, qual protocolo de redundância em camada 2 deve ser selecionado para assegurar que a entrega dessa mensagem não sofra nenhuma perda de pacote e apresente tempo de recuperação nulo ()?
- (A) Spanning Tree Protocol (STP - IEEE 802.1D).
- (B) Rapid Spanning Tree Protocol (RSTP - IEEE 802.1w).
- (C) Parallel Redundancy Protocol (PRP - IEC 62439-3).
- (D) Media Redundancy Protocol (MRP - IEC 62439-2).
- (E) Open Shortest Path First (OSPF - IETF RFC 2328).
Resolução Detalhada:
- O STP (opção A) consome entre e para restaurar um caminho bloqueado.
- O RSTP (opção B) reduz o tempo de restauração para , o que ainda é intolerável para proteção elétrica de alta tensão (onde a falta deve ser extinta em menos de ).
- O MRP (opção D) comuta em cerca de , o que ainda provocaria a perda de mensagens em tempo real crítico.
- O OSPF (opção E) atua na Camada 3 (Rede) para roteamento IP e leva vários segundos para convergir.
- O PRP (opção C), normatizado pela IEC 62439-3 (Anexo A), opera na Camada 2 transmitindo cópias idênticas e simultâneas do mesmo quadro Ethernet por duas redes de comunicação totalmente separadas (LAN A e LAN B). O receptor aceita o primeiro quadro que chegar e descarta a réplica atrasada. Se um dos cabos ou switches falhar, a comunicação continua sem qualquer interrupção, proporcionando um tempo de convergência rigorosamente nulo:
Resolução Analítica Passo a Passo: C
Questão 03 — Caderno Oficial de Redes Industriais (Questão Extraída do Módulo 01)
Enunciado: As redes industriais são essenciais para que os processos industriais sejam implementados de maneira adequada, permitindo a comunicação entre os diversos periféricos utilizados no processo produtivo. Entre as características das redes industriais, aquela que relaciona a capacidade da rede de garantir que as trocas de informações ocorram rigorosamente dentro de uma janela de tempo conhecida e delimitada, sem desvios imprevisíveis, denomina-se:
- (A) Throughput assintótico.
- (B) Determinismo.
- (C) Flexibilidade de cabeamento.
- (D) Taxa de modulação multinível.
- (E) Escalabilidade vertical.
Resolução Detalhada:
- O Throughput assintótico (opção A) mede a capacidade máxima de transferência contínua de dados em regime permanente.
- A Flexibilidade de cabeamento (opção C) refere-se à facilidade de implantar diferentes meios físicos (cabo de cobre, fibra óptica).
- O Determinismo (opção B) é a propriedade cardeal das redes industriais que estabelece garantias formais de tempo de trânsito previsível e repetível, elemento sine qua non para o controle de malhas fechadas.
Resolução Analítica Passo a Passo: B
📚 7. Referências Bibliográficas e Normas Técnicas
- IEC 62264-1:2013 / ANSI/ISA-95.00.01-2010: Enterprise-Control System Integration - Part 1: Models and Terminology. International Electrotechnical Commission.
- IEC 62439-3:2021: Industrial communication networks - High availability automation networks - Part 3: Parallel Redundancy Protocol (PRP) and High-availability Seamless Redundancy (HSR).
- IEC 61850-90-4: Communication networks and systems for power utility automation - Part 90-4: Network engineering guidelines.
- GALLOWAY, B.; HANCKEL, G. P.: Introduction to Industrial Automation and Control Systems: Concepts and Network Architecture. IEEE Communications Surveys & Tutorials, 2013.
- KOPETZ, Hermann: Real-Time Systems: Design Principles for Distributed Embedded Applications. 2nd ed. Springer, 2011.
- MORAES, Cícero C.; CASTRUCCI, Plínio B. L.: Engenharia de Automação Industrial. 2ª ed. Rio de Janeiro: LTC, 2007.