⚡ Aula 04 — Mapeamento de Memória, Registradores de Hardware e Interrupções em C
Navegação Rápida
📍 Disciplina: 03 Programação Aplicada a Sistemas Elétricos | 🗺️ Área: 06 Computação e Telecomunicações | 🏠 Hub Principal ⬅️ Aula Anterior: Aula 03 - Ponteiros e Endereçamento | ➡️ Próxima Aula: Aula 05 - Algoritmos Numéricos em C e Python
📌 Sumário da Aula
- 🧠 1. Paradigma de Entrada e Saída Mapeada em Memória (MMIO)
- 🏗️ 2. A Abstração CMSIS: Estruturas struct de Hardware em C
- ⚡ 3. O Controlador de Interrupções Vetorizadas (NVIC)
- 🔄 4. Anatomia do Ciclo de Interrupção: Stacking e Latência
- 🛡️ 5. Boas Práticas em ISRs: Atomicidade e Seções Críticas
- 📊 6. Diagrama de Memory-Mapped I/O e Ciclo de Execução da ISR
- 📝 7. Questões de Concursos e Problemas Avançados Resolvidos
- 🔗 8. Conexões e Referências Cruzadas
🧠 1. Paradigma de Entrada e Saída Mapeada em Memória (MMIO)
Na arquitetura de computadores, existem dois métodos clássicos para comunicação entre a Unidade Central de Processamento (CPU) e os circuitos periféricos externos:
- Entrada e Saída Mapeada por Portas (PMIO - Port-Mapped I/O): Utilizada na arquitetura legada Intel x86, onde os periféricos residem em um espaço de endereçamento separado de , acessados exclusivamente por instruções de máquina especiais (
INeOUT). - Entrada e Saída Mapeada em Memória (MMIO - Memory-Mapped I/O): Padrão universal adotado nas arquiteturas RISC e nos microcontroladores industriais (ARM Cortex-M, RISC-V, ESP32).
No modelo MMIO, não existem instruções especiais para periféricos. Os registradores de controle, status e dados de todos os módulos de hardware (portas GPIO, conversores ADC, temporizadores de alta resolução, interfaces CAN e USART) ocupam posições específicas dentro do mapa linear de endereços de 32 bits ():
flowchart TD
    MemLinear["Espaço Linear de Memória de 32 bits (4 GiB)"] --> Flash["0x08000000: Memória Flash ROM (Código e Vetores)"]
    MemLinear --> SRAM["0x20000000: Memória SRAM Volátil (Variáveis e Pilha)"]
    MemLinear --> Perif["0x40000000: Barramento de Periféricos MMIO (APB/AHB)"]

    Perif --> GPIOA["0x40020000: Porta GPIO A (Controle de Disjuntores)"]
    Perif --> TIM1["0x40010000: Temporizador Avançado PWM (Inversor)"]
    Perif --> ADC1["0x40012000: Conversor ADC 12-bits (Telemedição Fasorial)"]
Uma leitura ou escrita em um registrador de hardware é realizada exatamente como um acesso a qualquer variável comum na memória RAM, utilizando as instruções assembly genéricas LDR (Load Register) e STR (Store Register).
🏗️ 2. A Abstração CMSIS: Estruturas struct de Hardware em C
Manipular registradores através de números hexadecimais brutos e coerções diretas de ponteiros espalhadas pelo código é propenso a erros catastróficos de digitação. Para padronizar a programação de baixo nível em microcontroladores industriais, a ARM desenvolveu o CMSIS (Cortex Microcontroller Software Interface Standard).
O padrão CMSIS mapeia os blocos de registradores de cada periférico através da sobreposição de uma estrutura struct da linguagem C sobre o endereço físico base do barramento.
2.1 Mapeamento Estruturado da Porta GPIO
Considere o periférico GPIO do microcontrolador STM32F4 (ARM Cortex-M4), cujos registradores de 32 bits estão dispostos sequencialmente com deslocamentos (offsets) regulares de 4 bytes:
/* Definição Padrão CMSIS para Bloco de Registradores GPIO */
typedef struct {
    volatile uint32_t MODER;    // Offset 0x00: Modo de operação (Entrada/Saída/Analógico)
    volatile uint32_t OTYPER;   // Offset 0x04: Tipo de saída (Push-pull ou Open-drain)
    volatile uint32_t OSPEEDR;  // Offset 0x08: Velocidade de comutação do slew-rate
    volatile uint32_t PUPDR;    // Offset 0x0C: Resistores de Pull-up / Pull-down
    volatile uint32_t IDR;      // Offset 0x10: Registrador de dados de entrada (Leitura)
    volatile uint32_t ODR;      // Offset 0x14: Registrador de dados de saída (Escrita)
    volatile uint32_t BSRR;     // Offset 0x18: Set/Reset atômico de pinos
    volatile uint32_t LCKR;     // Offset 0x1C: Travamento de configuração de pinos
    volatile uint32_t AFR[2];   // Offset 0x20 e 0x24: Funções alternativas de pinos
} GPIO_TypeDef;
2.2 Associação ao Endereço Físico de Barramento
O arquivo de cabeçalho do fabricante define o endereço base do periférico no barramento AHB e faz a coerção para um ponteiro constante para a estrutura:
#define PERIPH_BASE       0x40000000UL
#define AHB1PERIPH_BASE   (PERIPH_BASE + 0x00020000UL)
#define GPIOA_BASE        (AHB1PERIPH_BASE + 0x0000UL) // 0x40020000

#define GPIOA             ((GPIO_TypeDef *) GPIOA_BASE)
No código do engenheiro, acionar a bobina de abertura de um disjuntor conectado ao pino PA5 torna-se uma instrução elegante, legível e otimizada pelo compilador:
// Coloca o pino PA5 em nível alto através do registrador de saída
GPIOA->ODR |= (1U << 5);

// Ou com garantia de atomicidade total através do BSRR (Bit Set/Reset Register):
GPIOA->BSRR = (1U << 5); // Seta o bit 5 em 1 ciclo de instrução sem read-modify-write!
⚡ 3. O Controlador de Interrupções Vetorizadas (NVIC)
Nos sistemas de automação de proteção de sistemas de potência, a CPU não pode desperdiçar tempo verificando continuamente em um laço infinito se ocorreu um curto-circuito (Polling).
O NVIC (Nested Vectored Interrupt Controller) é um módulo de hardware integrado diretamente ao núcleo do processador ARM Cortex-M que gerencia dezenas de fontes de interrupção com baixa latência determinística e aninhamento preemptivo por prioridades.
flowchart TD
    Polling["Abordagem por Polling:<br/>while(1) { if (sensor_disparou) ... }<br/>Desperdiça 99% da CPU<br/>Latência imprevisível e alta"]
    Interrupt["Abordagem Orientada a Interrupção (NVIC):<br/>CPU executa cálculos numéricos em segundo plano.<br/>Hardware suspende o código em < 12 ciclos ao detectar falta.<br/>Atendimento imediato e determinístico"]
3.1 A Tabela de Vetores de Interrupção
A Tabela de Vetores reside na memória Flash ROM, iniciando obrigatoriamente no endereço base 0x08000000 (ou 0x00000000 após o remap de boot):
- A posição
0x00000000armazena o endereço inicial do ponteiro de pilha (Initial Main Stack Pointer - MSP); - A posição
0x00000004armazena o endereço da rotina de Reset (Reset_Handler); - As posições subsequentes contêm os endereços de memória (ponteiros de função) para cada manipulador de interrupção:
NMI_Handler,HardFault_Handler,SysTick_Handler,EXTI0_IRQHandler,ADC_IRQHandler, etc.
🔄 4. Anatomia do Ciclo de Interrupção: Stacking e Latência
Quando um sinal elétrico transita na linha de disparo (por exemplo, um relé de sobrecorrente emite um pulso de nível alto no pino conectado à interrupção externa EXTI0), o processador executa mecanicamente uma sequência de ações em hardware:
sequenceDiagram
    autonumber
    participant App as Código Principal (main / Thread Mode)
    participant HW as Núcleo da CPU / Hardware NVIC
    participant Stack as Pilha de Memória (SRAM Stack)
    participant ISR as Rotina de Atendimento EXTI0_IRQHandler

    App->>HW: Executando algoritmo de fluxo de carga
    HW->>HW: Evento Físico Assíncrono detectado na linha EXTI0!
    HW->>Stack: 1. STACKING AUTOMÁTICO (12 ciclos):<br/>Empilha registradores r0-r3, r12, LR, PC, xPSR
    HW->>HW: 2. VECTOR FETCH: Lê endereço da ISR na tabela de vetores
    HW->>ISR: 3. Salta para a função EXTI0_IRQHandler (Handler Mode)
    ISR->>ISR: Executa comando de desarme imediato do disjuntor (< 1 ms)
    ISR->>ISR: Limpa a flag de interrupção pendente: EXTI->PR = bit0
    ISR->>HW: Executa instrução de retorno (BX LR com EXC_RETURN)
    HW->>Stack: 4. UNSTACKING AUTOMÁTICO:<br/>Desempilha os registradores originais
    HW->>App: Retoma a execução exata do fluxo de carga sem corrupção!
4.1 O Mecanismo de Salvamento de Contexto (Stacking)
Em apenas 12 ciclos de clock (o que representa em uma CPU a ), o hardware empilha automaticamente oito registradores da CPU na pilha apontada pelo registrador SP:
- Registradores de uso geral voláteis:
r0,r1,r2,r3; - Registrador intra-chamada:
r12; - Registrador de ligação:
LR(Link Register); - Contador de programa:
PC(Program Counter com o endereço da próxima instrução a ser retomada); - Registrador de status do processador:
xPSR(contendo as flags aritméticas e lógicas).
Graças a esse empilhamento automático realizado pelos barramentos de hardware, uma rotina de interrupção em C (ISR) pode ser escrita como uma função comum sem argumentos e sem retorno:
void EXTI0_IRQHandler(void) {
    // Código da ISR
}
🛡️ 5. Boas Práticas em ISRs: Atomicidade e Seções Críticas
5.1 As Quatro Leis de Ouro para Rotinas de Interrupção
- Breve e Determinística: Uma ISR deve executar apenas as ações estritamente imediatas (como comandar a abertura de um disjuntor ou ler um registrador de dados do ADC) e terminar o mais rápido possível.
- Sem Laços Bloqueantes: É expressamente proibido utilizar funções de atraso (
delay()), laçoswhilede espera por transmissão externa ou operações pesadas de formatação de strings (comosprintfouprintfserial). - Comunicação por Variáveis
volatile: Qualquer variável global modificada dentro da ISR e lida pelo laço principalmain()deve ser declarada obrigatoriamente com o qualificadorvolatile. - Limpeza Mandatória da Flag Pendente: O hardware seta a flag de requisição de interrupção (ex:
EXTI->PR). A ISR é estritamente obrigada a limpar essa flag no periférico antes de terminar. Se a flag não for limpa, a CPU reentrará na mesma ISR indefinidamente assim que retornar, travando a execução do programa em um laço infinito de interrupção.
5.2 Condições de Corrida (Race Conditions) e Seções Críticas
Considere uma variável global de 64 bits que acumula o consumo de energia em Watt-hora:
volatile uint64_t energia_total_wh = 0;
Em um processador de 32 bits, a leitura ou escrita dessa variável requer duas instruções assembly consecutivas de 32 bits (LDRD ou dois LDR).
Se a ISR for disparada exatamente no intervalo entre a leitura da primeira palavra (32 bits inferiores) e a leitura da segunda palavra (32 bits superiores) pelo laço main(), os dados lidos estarão corrompidos (inconsistência temporal).
Para evitar essa condição de corrida, o acesso deve ser encapsulado em uma Seção Crítica Atômica, desabilitando temporariamente as interrupções mascaráveis durante os nanossegundos da cópia:
uint64_t ler_energia_segura(void) {
    uint64_t valor_copia;

    // Entra na seção crítica: salva o estado anterior das interrupções e desabilita
    uint32_t primask = __get_PRIMASK();
    __disable_irq();

    valor_copia = energia_total_wh; // Cópia atômica garantida sem preempção

    // Sai da seção crítica: restaura o estado original das interrupções
    __set_PRIMASK(primask);

    return valor_copia;
}
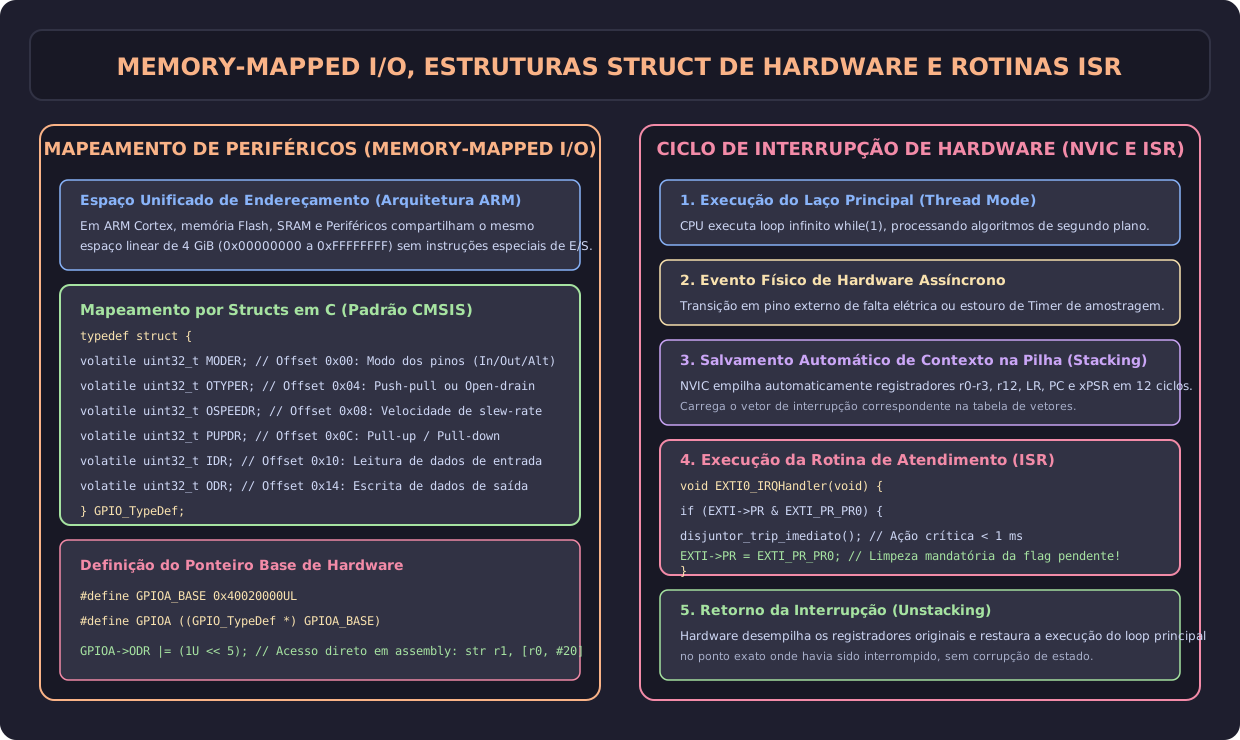
📊 6. Diagrama de Memory-Mapped I/O e Ciclo de Execução da ISR
O diagrama técnico abaixo ilustra a arquitetura do mapeamento MMIO por estruturas em C e a linha temporal do ciclo de interrupção por hardware no NVIC:
📝 7. Questões de Concursos e Problemas Avançados Resolvidos
Questão 1 (Banca CESGRANRIO - Engenheiro de Equipamentos Eletrônica / Petrobras)
Em sistemas microcontrolados baseados na arquitetura ARM Cortex-M, o mecanismo de salvamento de contexto executado automaticamente pelo hardware do processador durante o atendimento a uma solicitação de interrupção externa (processo de stacking) descarrega na pilha de execução do sistema um conjunto específico de registradores internos antes de invocar a Rotina de Serviço de Interrupção (ISR). Assinale a alternativa que relaciona corretamente os registradores empilhados automaticamente pelo hardware nessa arquitetura:
Alternativas:
A) Apenas os registradores de uso geral r4, r5, r6, r7 e r8.
B) Os registradores r0, r1, r2, r3, r12, LR, PC e xPSR.
C) Todos os dezesseis registradores de r0 a r15 obrigatoriamente.
D) Apenas o contador de programa PC e o apontador de pilha SP.
E) Os registradores de controle do periférico e a tabela de vetores de interrupção.
Gabarito Comentado:
- Alternativa correta: B.
- Justificativa Detalhada: O padrão de arquitetura ARM Cortex-M define formalmente o empilhamento básico de 8 palavras de 32 bits (Basic Stack Frame) realizado inteiramente por hardware pelo NVIC nos primeiros 12 ciclos de clock:
- Argumentos e retorno da ABI:
r0,r1,r2,r3; - Registrador de chamada temporária:
r12(IP); - Registrador de retorno:
LR(carregado com o código mágicoEXC_RETURN); - Próximo endereço de instrução:
PC; - Estado das flags aritméticas/lógicas da ALU:
xPSR. Os registradoresr4ar11são considerados preservados pelo chamador (callee-saved) conforme a norma AAPCS (ARM Architecture Procedure Call Standard) e só são empilhados pelo compilador se a própria função ISR decidir utilizá-los internamente.
- Argumentos e retorno da ABI:
Questão 2 (Banca FCC - Analista de Sistemas e Automação de Subestações)
Um engenheiro de proteção desenvolve o firmware de um relé digital de sobrecorrente e programa a interrupção externa de um pino de disparo de falta no pino PA0. Após realizar os primeiros testes em bancada, ele observa que, quando o primeiro pulso elétrico de falta é injetado, o relé executa a rotina de desarme, mas entra em travamento permanente, impedindo que qualquer outra tarefa do sistema operacional ou do laço principal volte a ser executada. Ao inspecionar o código da ISR, o engenheiro depara-se com a seguinte implementação:
void EXTI0_IRQHandler(void) {
    acionar_bobina_disjuntor();
    salvar_evento_memoria_flash(); // Rotina lenta que grava na Flash
}
Qual é a falha primária responsável pelo travamento do microcontrolador e qual é a correção mandatória?
Resolução e Análise Crítica:
- Identificação da Falha Primária: A função
EXTI0_IRQHandlercometeu o erro mortal de não limpar a flag de solicitação de interrupção pendente no registrador do periférico EXTI (EXTI->PR). - Consequência no Hardware: Quando o processador executa o retorno da interrupção (Unstacking), o NVIC verifica que a linha de interrupção correspondente ainda possui a flag de requisição em nível lógico alto (
1). O NVIC imediatamente interrompe o processador de novo antes mesmo que ele consiga executar uma única instrução do código principal, criando um laço infinito de interrupção. - Agravante de Projeto: A chamada
salvar_evento_memoria_flash()viola o princípio da brevidade determinística em ISRs, pois operações de escrita e apagamento de blocos de memória Flash duram milissegundos e bloqueiam os barramentos de memória interna. - Correção Mandatória em Linguagem C:
void EXTI0_IRQHandler(void) {
    if (EXTI->PR & (1U << 0)) {
        acionar_bobina_disjuntor(); // Ação crítica ultrarrápida (< 1 µs)
        flag_salvar_flash_pendente = 1; // Notifica o loop principal para salvar depois
        EXTI->PR = (1U << 0); // LIMPEZA MANDATÓRIA (em ARM, escreve-se 1 para limpar!)
    }
}
Questão 3 (Problema Prático de Engenharia - Cálculo de Latência de Resposta de Proteção)
Um microcontrolador ARM Cortex-M4 operando com frequência de clock de é utilizado no comando de um disjuntor a vácuo em uma subestação de média tensão (). O sinal elétrico de sobrecorrente é detectado por um comparador de hardware externo ultrarrápido que gera uma borda de subida no pino EXTI. Sabe-se que:
- O hardware do NVIC leva exatamente 12 ciclos de clock para concluir o stacking e saltar para a primeira instrução da ISR;
- A ISR executa 15 instruções assembly elementares (cada uma consumindo em média 1 ciclo de clock) para validar o código de falta e escrever
1no registradorGPIOA->BSRR; - A saída física do pino GPIO comanda um circuito de optoacoplador e driver de potência com tempo de atraso de propagação eletrônico de ;
- O tempo mecânico de deslocamento dos contatos e extinção do arco na câmara a vácuo do disjuntor é de .
Calcule:
- O tempo de resposta digital puro do microcontrolador () desde a borda de falta até o chaveamento elétrico no pino do chip em nanossegundos ().
- O tempo total decorrido desde a ocorrência da sobrecorrente até a interrupção física definitiva do arco elétrico no disjuntor.
Resolução Passo a Passo:
-
Cálculo do Período de Clock da CPU ():
-
Cálculo dos Ciclos de Processamento Digital:
- Ciclos de Stacking no NVIC:
- Ciclos de execução das instruções da ISR:
- Total de ciclos da CPU até a instrução de saída:
-
Tempo de Resposta Digital do Microcontrolador ():
-
Tempo Total até a Extinção Física do Arco (): Somam-se todos os tempos em cascata:
Conclusão de Engenharia: A tomada de decisão computacional do microcontrolador através de interrupções de hardware ocorre em meros , representando menos de do tempo total de desarme, o qual é completamente dominado pela inércia mecânica dos contatos do disjuntor de média tensão (, equivalente a da rede de ).
🔗 8. Conexões e Referências Cruzadas
Disciplinas Vinculadas:
- Aula 02: Modificador
volatilee registradores de controle. - Aula 03: Coerção de ponteiros para estruturas CMSIS.
- 05 Microprocessadores: Arquitetura interna do NVIC e prioridades de exceção.
- 09 Sistemas de Proteção e Medição: Tempos de atuação de relés de sobrecorrente e coordenação de proteção.
Materiais Didáticos Oficiais da Disciplina:
- Arquivo de Curso:
01 - Bases Para Programação de Sistemas Embarcados.pdf - Arquivo de Curso:
04 - Linguagem C Nos Sitemas Embarcados.pdf - Arquivo de Apoio:
00 - Plano de Ensino.pdf