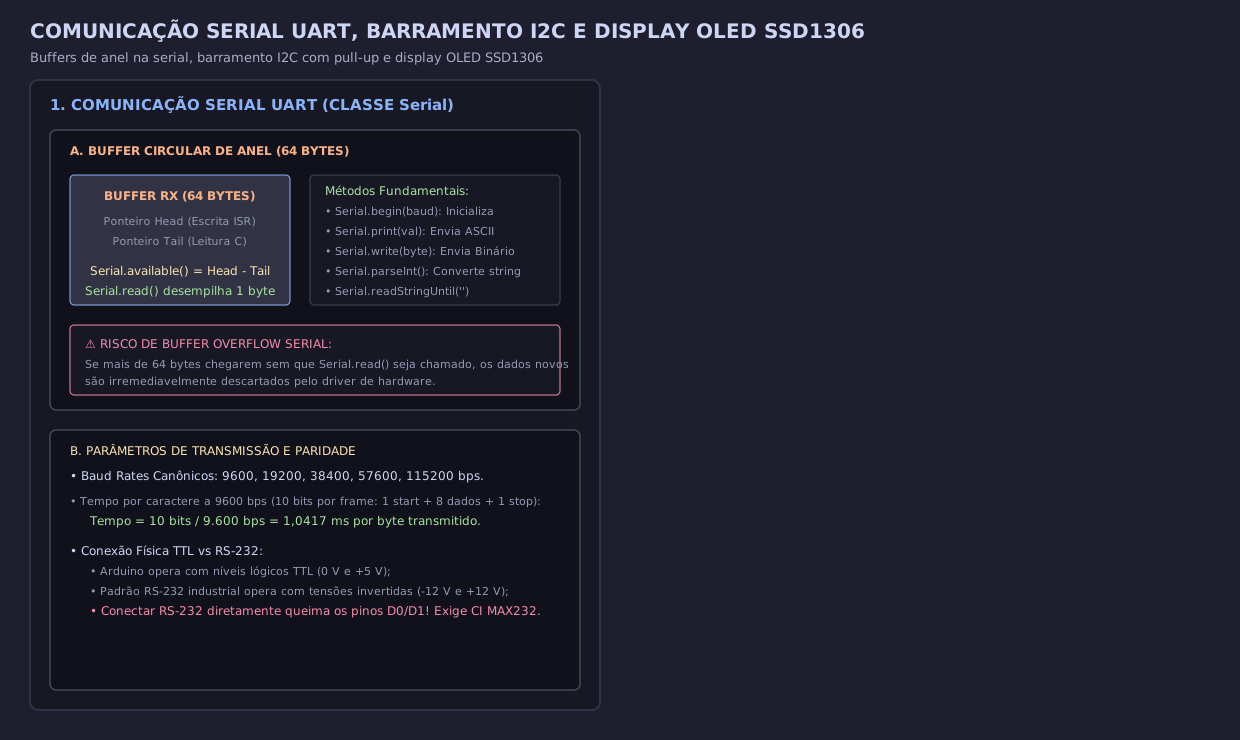
Em sistemas embarcados modernos e instrumentação industrial, microcontroladores raramente operam isolados. A transferência contínua de dados de telemetria, recepção de comandos de supervisórios e interfaceamento com periféricos visuais exigem protocolos de comunicação padronizados, com determinismo temporal e integridade de sinal garantidos.
Esta aula estuda os dois barramentos seriais fundamentais da plataforma Arduino Uno (baseada no microcontrolador Microchip/Atmel ATmega328P): a UART (Universal Asynchronous Receiver-Transmitter) e o barramento I2C (Inter-Integrated Circuit), concluindo com o interfaceamento do display gráfico OLED monocromático de alta definição baseado no chip controlador SSD1306.
Ao término desta aula, o engenheiro será capaz de:
Dimensionar os registradores geradores de Baud Rate (UBRR0H:UBRR0L) e calcular o desvio percentual de frequência de transmissão para qualquer cristal oscilador.
Compreender o mecanismo interno de filas circulares (ring buffers) operadas por interrupção na recepção serial da classe HardwareSerial.
Dimensionar os limites mínimo e máximo dos resistores de terminação (pull-up) de linhas I2C (SDA e SCL) sob restrições de capacitância parasita e tempos de subida normatizados pela especificação NXP UM10204.
Implementar algoritmos eficientes de varredura (I2C Scanner) e renderização em display OLED SSD1306 (128×64 pixels), gerenciando rigorosamente os 2048 bytes de SRAM do ATmega328P.
📋 2. Sumário Executivo dos Tópicos
UART Assíncrona: Formato de quadro (frame) serial 8N1 (1 start bit, 8 data bits, sem paridade, 1 stop bit). Recepção acionada por borda de descida com sobreamostragem de 16× no centro do bit.
Divisor UBRR: Equacionamento do divisor de clock para taxas industriais padrão (9600, 19200, 38400, 57600, 115200 bps) operando a 16 MHz.
Buffer Circular (Ring Buffer): Fila FIFO de 64 bytes em software gerenciada pela rotina de serviço de interrupção (USART_RX_vect), isolando a latência do laço principal (loop).
Barramento I2C (TWI - Two Wire Interface): Estrutura física dreno-aberto (open-drain) bidirecional com apenas dois condutores (SDA e SCL). Endereçamento de 7 bits, sinalizações de START, STOP, ACK/NACK e técnica de retenção de clock (clock stretching).
Dimensionamento Elétrico de Rp: Limite inferior definido pela corrente máxima de afundamento IOL do transistor NMOS; limite superior determinado pelo tempo de subida tr e pela capacitância de linha Cb.
Display OLED SSD1306: Painel autoemissivo de 128×64diodos orgânicos. Memória GDDRAM estruturada em 8 páginas de 128 colunas com organização vertical de bytes. Buffer de vídeo em RAM de 1024 bytes (50% da SRAM do ATmega328P).
⚡ 3. Fundamentação Teórica e Modelagem Matemática
3.1 Protocolo UART Assíncrono e Cálculo do Gerador de Baud Rate
A comunicação serial assíncrona por UART não compartilha uma linha física de clock entre transmissor e receptor. Para garantir a integridade dos dados transmitidos, ambos os dispositivos devem concordar previamente com uma taxa de transmissão idêntica denominada Baud Rate (símbolos por segundo, correspondente a bits por segundo na codificação binária direta NRZ).
3.1.1 Estrutura do Quadro Serial (Frame 8N1)
No estado de repouso (idle), a linha serial permanece em nível lógico alto (VCC=5 V). A transmissão de um caractere obedece rigorosamente à seguinte sequência temporal:
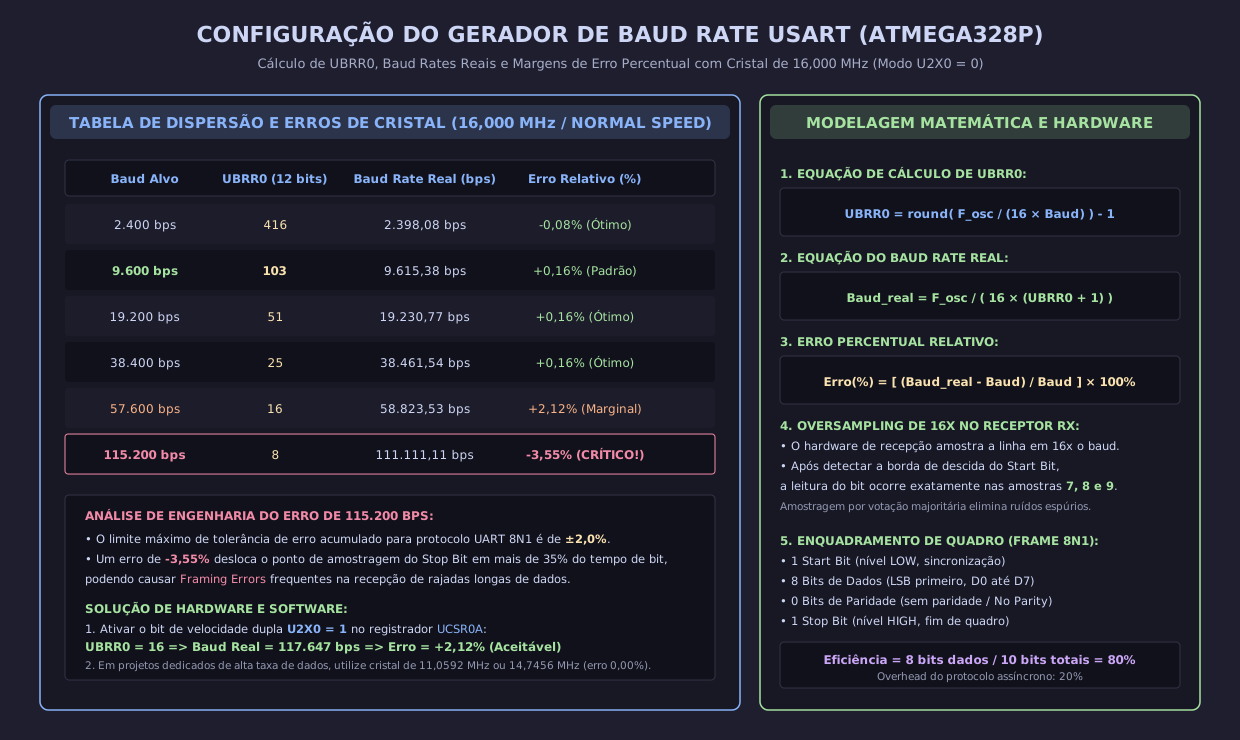
Start Bit: Transição de nível alto para baixo (1→0) com duração de 1 Tbit. O receptor detecta a borda de descida e sincroniza seu contador interno de sobreamostragem.
Bits de Dados (Payload): 8 bits transmitidos sequencialmente, do menos significativo (LSB - D0) ao mais significativo (MSB - D7).
Bit de Paridade (Opcional): Bit de redundância para detecção de erro em canal ruidoso. No padrão 8N1, o bit de paridade é omitido.
Stop Bit: Nível lógico alto (1) com duração mínima de 1 ou 2 tempos de bit (1 Tbit ou 2 Tbit), garantindo que a linha retorne ao estado idle antes do próximo start bit.
O tempo total de transmissão de um quadro de Nbits=10 bits (1 start + 8 dados + 1 stop) à taxa B é dado por:
Tquadro=BNbits=B10
Para B=9600 bps, Tquadro=960010≈1,0417 ms. Para B=115200 bps, Tquadro=11520010≈86,81μs.
3.1.2 Gerador de Baud Rate no ATmega328P
A USART0 do ATmega328P divide a frequência do oscilador mestre (Fosc=16 MHz) por meio de um contador pré-divisor programável de 12 bits formado pelos registradores UBRR0H (4 bits mais significativos) e UBRR0L (8 bits menos significativos).
No Modo Normal (com o bit U2X0=0 no registrador UCSR0A), a lógica de recepção opera com sobreamostragem de 16×:
No Modo Dupla Velocidade (U2X0=1), a sobreamostragem é reduzida para 8×, permitindo taxas superiores com menor divisor:
Baud=8(UBRR0+1)Fosc⟹UBRR0=round(8⋅BaudFosc−1)
Como UBRR0 assume apenas valores inteiros (0≤UBRR0≤4095), a taxa real gerada Baudreal difere ligeiramente da taxa nominal desejada Baudalvo:
Baudreal=16(UBRR0calculado+1)Fosc
O erro percentual relativo é formalmente definido por:
εbaud=(BaudalvoBaudreal−Baudalvo)⋅100%
Critério de Nyquist e Janela de Tolerância Assíncrona
Na recepção UART, a amostragem de cada bit ocorre no centro do intervalo de tempo teórico (pulso 8 de 16 da sobreamostragem). Para um quadro de 10 bits (Start + 8 dados + Stop), o acúmulo de desvio de temporização entre os dois relógios assíncronos não pode deslocar o ponto de amostragem do último bit (Stop bit) para fora de sua janela válida (±50%). Isso impõe um limite teórico máximo de tolerância de ±4,5%. No entanto, em ambientes industriais com ruído eletromagnético e jitter, adota-se rigorosamente ∣εbaud∣≤2,0%. Para 115200 bps com Fosc=16 MHz, o modo normal gera −3,55% de erro, sendo altamente recomendado ativar o modo U2X0=1 (UBRR0=16, Baudreal=117647 bps, erro de +2,12%) ou utilizar cristais de frequência harmônica específica (ex.: 14,7456 MHz ou 18,4320 MHz com erro de 0,00%).
3.2 Dinâmica do Buffer Circular de Recepção por Interrupção
O núcleo da biblioteca HardwareSerial do ecossistema Arduino implementa uma estrutura de dados de fila circular (ring buffer) gerenciada por interrupção de hardware para desacoplar a chegada física dos dados seriais da execução do laço principal loop().
3.2.1 Mecanismo de Interrupção USART_RX_vect
Sempre que a USART0 conclui a deserialização de um byte no registrador de deslocamento interno, a flag RXC0 (Receive Complete) no registrador UCSR0A é acionada, disparando o vetor de interrupção USART_RX_vect:
A CPU suspende a instrução corrente e empilha o Contador de Programa (PC).
A rotina ISR lê o byte armazenado no registrador físico UDR0.
O dado é inserido no vetor _rx_buffer na posição apontada pelo índice de cabeça (_rx_buffer_head).
O índice de cabeça avança circularmente:
next_head=(head+1)(modNbuffer)
Caso next_head==tail, ocorre overflow de buffer: o novo byte é descartado e uma flag de perda é configurada. Caso contrário, head←next_head.
3.2.2 Leitura em Nível de Aplicação com Serial.available() e Serial.read()
No espaço de execução do usuário, a função Serial.available() calcula a quantidade de bytes pendentes de leitura através da aritmética modular de ponteiros:
Δbytes=(head−tail+Nbuffer)(modNbuffer)
Na implementação padrão do Arduino AVR Core:
Nbuffer=64 bytes (definido por SERIAL_RX_BUFFER_SIZE).
A leitura via Serial.read() extrai o dado da posição _rx_buffer_tail e incrementa o ponteiro:
tail=(tail+1)(modNbuffer)
Se o laço principal permanecer bloqueado por chamadas imperativas como delay(100) durante uma recepção a 115200 bps (11520 bytes/s), o buffer de 64 bytes transborda e sofre perda catastrófica de dados em apenas:
toverflow=Taxa de BytesNbuffer=1152064≈5,55 ms
Daí a exigência mandatória de estruturas assíncronas baseadas em máquinas de estados e temporização por millis().
3.3 Protocolo Síncrono I2C / TWI e Dimensionamento de Resistores de Pull-Up
O barramento I2C (Inter-Integrated Circuit), padronizado pela NXP Semiconductors (especificação UM10204), é um barramento serial síncrono, mestre-escravo, multimestre e bidirecional a dois fios:
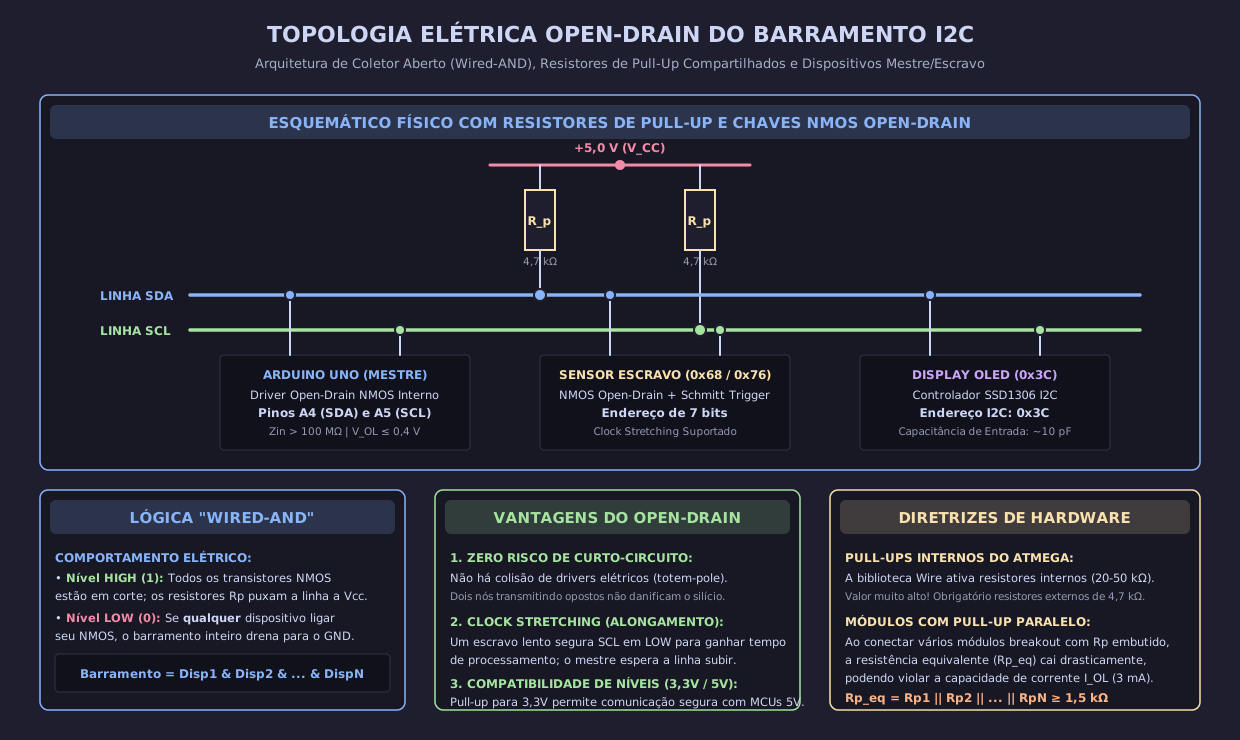
SDA (Serial Data): Linha de dados bidirecional. No Arduino Uno, mapeada fisicamente no pino analógico A4 (ou pino dedicado SDA no conector superior).
SCL (Serial Clock): Linha de sincronismo gerada pelo mestre. Mapeada no pino analógico A5 (ou conector SCL).
3.3.1 Condições Físicas de Sinalização
O barramento utiliza transistores com estágio de saída dreno-aberto (open-drain ou coletor-aberto). Nenhum dispositivo pode forçar a linha para nível lógico alto ativamente; o nível 1 é garantido passivamente pelos resistores de pull-up Rp. Essa topologia cria uma porta lógica Wired-AND inerente, eliminando curto-circuitos e viabilizando a arbitragem de múltiplos mestres e o recurso de clock stretching.
Regra de Estabilidade de Dados: Durante o semi-ciclo em que SCL=HIGH, o nível lógico em SDA deve permanecer estritamente estável. Mudanças de estado em SDA só são autorizadas quando SCL=LOW.
Condição de START (S): Transição de HIGH→LOW na linha SDA enquanto SCL permanece em nível HIGH.
Condição de STOP (P): Transição de LOW→HIGH na linha SDA enquanto SCL permanece em nível HIGH.
Byte de Endereço e Bit R/W: O mestre transmite 7 bits de endereço seguidos pelo 8º bit que define a operação:
R/W=0: Operação de Escrita (Write).
R/W=1: Operação de Leitura (Read).
Acknowledge (ACK/NACK): No 9º pulso de clock gerado pelo mestre, o transmissor libera a linha SDA. O dispositivo receptor puxa ativamente SDA para nível LOW para confirmar o recebimento do byte (ACK). Se a linha permanecer em nível HIGH, sinaliza-se NACK (dispositivo ausente, ocupado ou fim de transmissão).
3.3.2 Dimensionamento Rigoroso dos Resistores de Pull-Up (Rp)
O dimensionamento de Rp é delimitado por duas restrições físicas concorrentes:
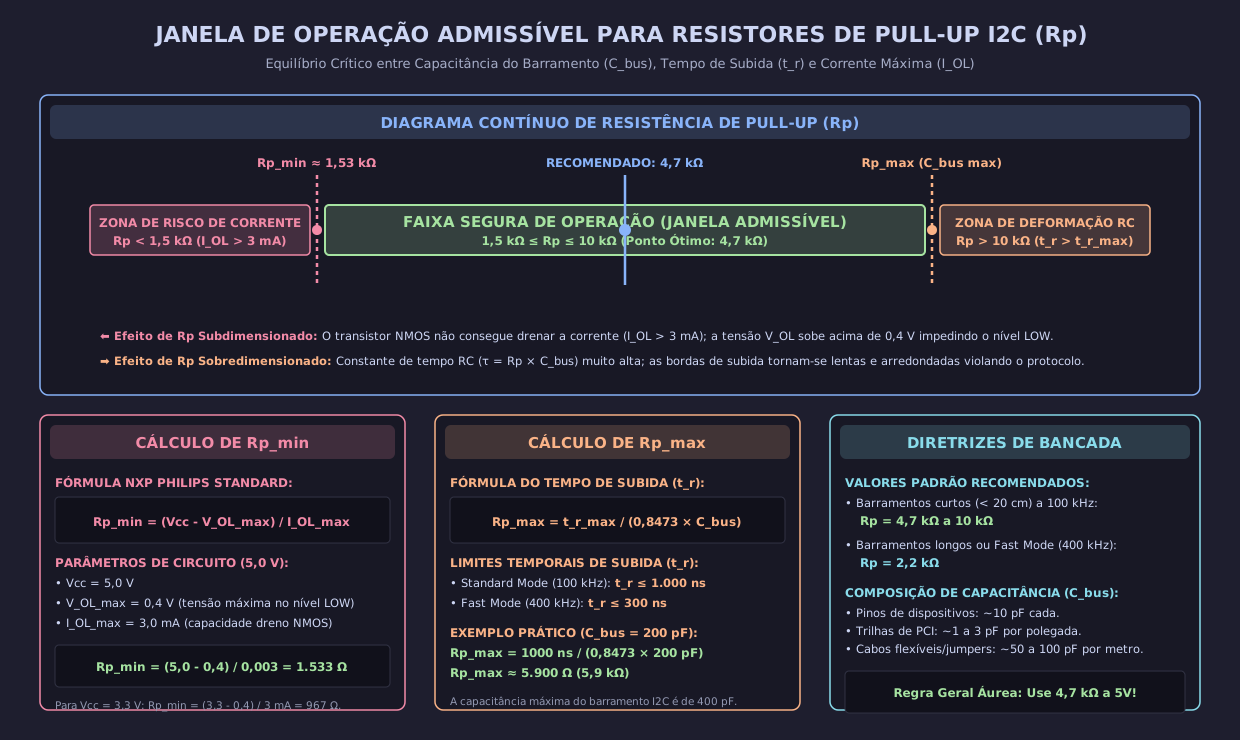
1. Limite Inferior (Rp,min — Proteção de Corrente e Tensão VOL)
Quando um transistor NMOS interno entra em saturação para puxar a linha para nível baixo, a corrente de afundamento (sink current) IOL não deve exceder a especificação máxima do componente (IOL≤3 mA em barramento I2C Standard-Mode), mantendo a tensão residual de nível baixo abaixo de VOL,max=0,4 V:
2. Limite Superior (Rp,max — Tempo de Subida tr e Capacitância Parasita Cb)
A transição de nível lógico baixo para alto ocorre exclusivamente através do carregamento da capacitância parasita distribuída do barramento (Cb, formada pelas trilhas da PCB, pinos dos circuitos integrados e cabos) através de Rp. A equação diferencial de carga é:
V(t)=VCC(1−e−RpCbt)
Pela norma NXP UM10204, os limiares lógicos de transição são definidos em:
VIL=0,3⋅VCC (nível de início da transição de subida)
VIH=0,7⋅VCC (nível de fim da transição de subida)
O tempo de subida normatizado tr=t2−t1 resulta em:
tr=(1,2040−0,3567)⋅RpCb=0,8473⋅RpCb
Isolando o resistor de pull-up máximo permissível:
Rp,max=0,8473⋅Cbtr,max
Para barramento operando em Modo Padrão (Standard-mode, 100 kHz), a norma especifica tr,max=1000 ns e capacitância máxima de barramento Cb,max=400 pF. Para uma linha típica com Cb=200 pF:
Os resistores de pull-up internos ativados pela biblioteca Wire.h possuem valor nominal entre 20 kΩ e 50 kΩ. Como esse valor supera expressivamente o Rp,max normatizado para Cb>50 pF, o uso isolado dos pull-ups internos resulta em bordas de subida excessivamente lentas e falhas crônicas de comunicação em frequências acima de 100 kHz. É mandatório incluir resistores externos de 4,7 kΩ (para 100 kHz) ou 2,2 kΩ (para 400 kHz).
3.4 Arquitetura do Controlador Gráfico OLED SSD1306 e Mapeamento de GDDRAM
O display OLED de 0,96 polegadas é amplamente utilizado em painéis de instrumentação devido ao seu contraste infinito (tecnologia emissiva onde cada subpixel é um diodo orgânico individual) e reduzido consumo de corrente.
3.4.1 Organização da Memória GDDRAM
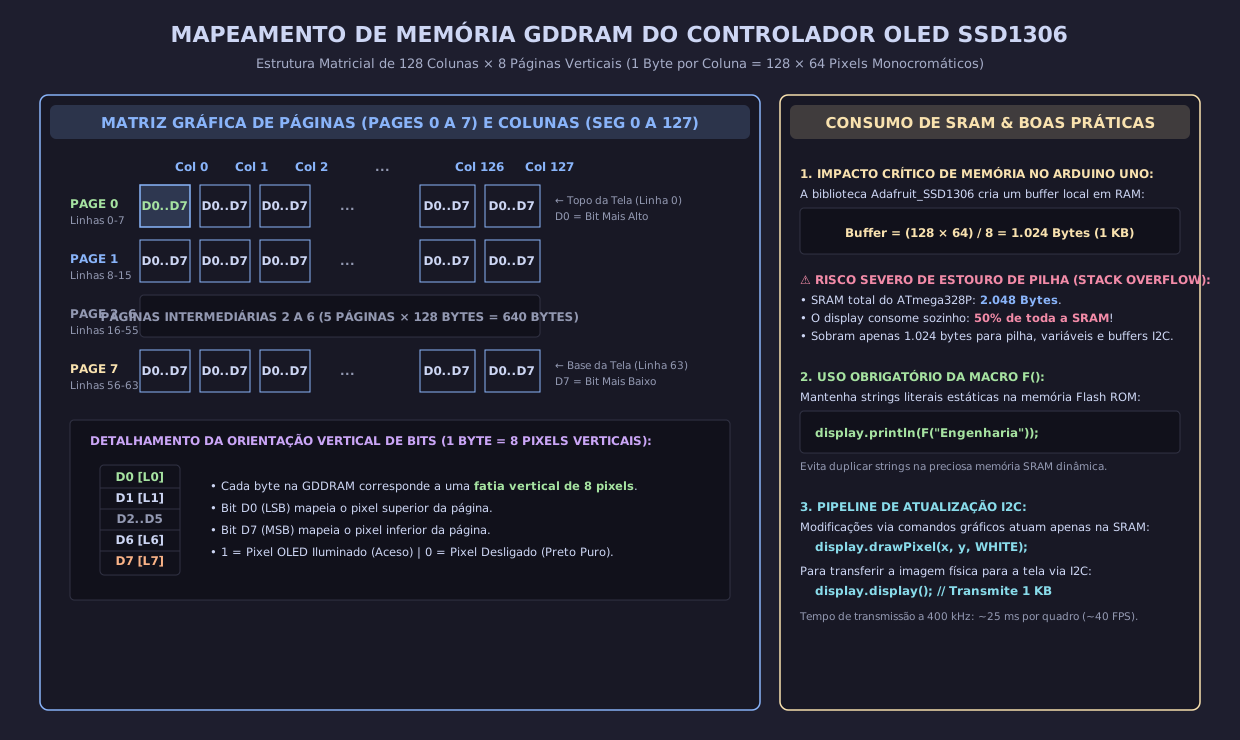
O chip controlador Solomon Systech SSD1306 possui uma memória estática interna de vídeo denominada GDDRAM (Graphic Display Data RAM) de 128×64 bits=8192 bits=1024 bytes.
A memória é mapeada em 8 Páginas horizontais (PAGE0 a PAGE7). Cada página possui 128 colunas de largura por 8 pixels de altura:
Cada byte transmitido preenche uma coluna vertical de 8 pixels em uma determinada página.
O bit D0 corresponde ao pixel superior da página; o bit D7 ao pixel inferior da mesma página.
Um display monocromático de 128×64 exige um buffer espelho (framebuffer) de:
Tamanho do Framebuffer=8128⋅64=1024 bytes=1 KiB
3.4.2 Impacto Crítico na Memória SRAM do ATmega328P
O microcontrolador ATmega328P dispõe de exatamente 2048 bytes (2 KiB) de memória de dados SRAM. A biblioteca Adafruit_SSD1306 aloca dinamicamente o buffer completo de tela na RAM para permitir operações gráficas avançadas (desenho de retas, círculos e texto proporcional com buffer duplo):
Ocupac¸a˜o do Buffer de Vıˊdeo=2048 bytes1024 bytes=50% da SRAM total
Restam apenas 1024 bytes para:
Pilha de execução (Stack - retorno de funções e interrupções);
Variáveis globais e estáticas do programa;
Buffers de comunicação da UART (64 bytes para RX +64 bytes para TX =128 bytes);
Buffers internos da biblioteca Wire (32 bytes×2=64 bytes).
Alerta de Stack Overflow e a Macro F()
Qualquer uso descuidado de strings literais (Serial.println("Mensagem muito longa...");) consome SRAM preciosa, pois o compilador C++ copia todas as strings da Flash para a RAM durante o boot. O esgotamento da memória causa colisão imediata entre a pilha (Stack) e a área de dados globais (Heap), resultando em travamentos intermitentes e reinicializações espontâneas por watchdog. A diretiva de engenharia obrigatória é encapsular todas as strings na macro F():
Serial.println(F("Texto alocado exclusivamente na memoria Flash ROM"));
🖼️ 4. Diagrama Esquemático Integrado
O diagrama técnico a seguir sintetiza a arquitetura completa abordada nesta aula: o fluxo assíncrono do receptor UART com buffer circular de 64 bytes e a topologia física de barramento I2C com resistores de pull-up externos acionando o display gráfico OLED SSD1306:
💻 5. Implementação de Software e Algoritmos de Comunicação
5.1 Scanner de Endereços I2C com Tratamento de Erros
O algoritmo fundamental de diagnóstico em barramentos I2C realiza a varredura sistemática dos 127 endereços válidos de 7 bits (0x01 a 0x7F), transmitindo um quadro de controle vazio e monitorando a resposta de ACK:
#include <Wire.h>void setup() { Serial.begin(115200); while (!Serial); // Aguarda conexao do terminal USB nativo Wire.begin(); // Inicializa o modulo TWI como mestre Wire.setClock(400000L); // Configura barramento I2C para Fast-Mode (400 kHz) Serial.println(F("========================================")); Serial.println(F(" VARREDURA DO BARRAMENTO I2C (TWI) ")); Serial.println(F("========================================"));}void loop() { byte statusRetorno; int dispositivosEncontrados = 0; Serial.println(F("Iniciando varredura de enderecos 0x01 a 0x7E...")); for (byte endereco = 1; endereco < 127; endereco++) { // Envia condicao de START e byte de endereco com bit R/W = 0 (Escrita) Wire.beginTransmission(endereco); // Finaliza transmissao e captura o status do nono bit (ACK/NACK) statusRetorno = Wire.endTransmission(); if (statusRetorno == 0) { Serial.print(F(" -> Dispositivo detectado no endereco: 0x")); if (endereco < 16) Serial.print(F("0")); Serial.print(endereco, HEX); // Identificacao de perifericos comuns de instrumentacao if (endereco == 0x3C || endereco == 0x3D) { Serial.println(F(" (Display OLED SSD1306)")); } else if (endereco == 0x27 || endereco == 0x3F) { Serial.println(F(" (Expansor PCF8574 para LCD 16x2)")); } else if (endereco == 0x68) { Serial.println(F(" (RTC DS3231 ou IMU MPU-6050)")); } else { Serial.println(); } dispositivosEncontrados++; } else if (statusRetorno == 4) { Serial.print(F(" -> Erro critico de barramento no endereco: 0x")); if (endereco < 16) Serial.print(F("0")); Serial.println(endereco, HEX); } } if (dispositivosEncontrados == 0) { Serial.println(F("Nenhum periferico I2C respondeu com ACK.")); Serial.println(F("Verifique as linhas SDA/SCL e os resistores de pull-up.")); } else { Serial.print(F("Varredura concluida. Dispositivos ativos: ")); Serial.println(dispositivosEncontrados); } Serial.println(F("Aguardando 10 segundos para nova varredura...\n")); delay(10000);}
5.2 Parser Serial Não-Bloqueante com Proteção de Overflow
Em automação, comandos seriais enviados por sistemas SCADA chegam como cadeias ASCII terminadas em nova linha (\n). O código a seguir implementa uma máquina de recepção assíncrona com buffer local e proteção estrita contra estouro de memória:
#include <Arduino.h>const byte BUFFER_CMD_SIZE = 32;char bufferComando[BUFFER_CMD_SIZE];byte indiceBuffer = 0;bool comandoCompleto = false;void processarComando(const char* cmd) { Serial.print(F("[SUPERVISORIO] Comando recebido: ")); Serial.println(cmd); if (strcmp(cmd, "RELE_ON") == 0) { digitalWrite(13, HIGH); Serial.println(F("STATUS:OK;VAL:1")); } else if (strcmp(cmd, "RELE_OFF") == 0) { digitalWrite(13, LOW); Serial.println(F("STATUS:OK;VAL:0")); } else if (strncmp(cmd, "PWM=", 4) == 0) { int valorPWM = atoi(&cmd[4]); valorPWM = constrain(valorPWM, 0, 255); analogWrite(6, valorPWM); Serial.print(F("STATUS:OK;PWM:")); Serial.println(valorPWM); } else { Serial.println(F("STATUS:ERRO_COMANDO_INVALIDO")); }}void setup() { pinMode(13, OUTPUT); pinMode(6, OUTPUT); Serial.begin(115200); Serial.println(F("UART Parser Ativo @ 115200 bps. Envie comandos terminados em \\n."));}void loop() { // Leitura assincrona nao-bloqueante da fila serial do hardware while (Serial.available() > 0 && !comandoCompleto) { char caractereRecebido = (char)Serial.read(); if (caractereRecebido == '\n' || caractereRecebido == '\r') { if (indiceBuffer > 0) { bufferComando[indiceBuffer] = '\0'; // Finalizador de string C comandoCompleto = true; } } else { if (indiceBuffer < (BUFFER_CMD_SIZE - 1)) { bufferComando[indiceBuffer++] = caractereRecebido; } else { // Tratamento preventivo de overflow de buffer local indiceBuffer = 0; Serial.println(F("ALERTA: Buffer de comando estourado. Linha descartada.")); } } } // Executa a acao quando a mensagem estiver integralmente no buffer if (comandoCompleto) { processarComando(bufferComando); indiceBuffer = 0; comandoCompleto = false; } // O laço principal permanece livre para tarefas de tempo real e controle}
5.3 Dashboard Gráfico com Display OLED SSD1306 e Otimização de RAM
A aplicação a seguir coleta a tensão de um transdutor analógico no pino A0, desenha uma interface visual com barra de progresso gráfica proporcional e transmite os dados para a UART, utilizando 100% das constantes de texto na memória Flash:
#include <Wire.h>#include <Adafruit_GFX.h>#include <Adafruit_SSD1306.h>#define SCREEN_WIDTH 128#define SCREEN_HEIGHT 64#define OLED_RESET -1 // Compartilha reset com o microcontrolador#define I2C_ADDRESS 0x3C // Endereco tipico do display OLED 0.96"// Aloca o buffer de tela de 1024 bytes na memoria SRAMAdafruit_SSD1306 display(SCREEN_WIDTH, SCREEN_HEIGHT, &Wire, OLED_RESET);unsigned long ultimoUpdate = 0;const unsigned long INTERVALO_REFRESH_MS = 100; // Taxa de atualizacao de 10 Hzvoid desenharInterface(int leituraBruta, float tensaoVolts) { display.clearDisplay(); // Limpa o buffer de video // Cabecalho estilizado display.setTextSize(1); display.setTextColor(SSD1306_WHITE); display.setCursor(0, 0); display.print(F("TELEMETRIA ELETRICA")); display.drawFastHLine(0, 10, SCREEN_WIDTH, SSD1306_WHITE); // Leituras numericas principais display.setCursor(0, 16); display.print(F("Tensao ADC: ")); display.print(tensaoVolts, 2); display.print(F(" V")); display.setCursor(0, 28); display.print(F("Cod. Digital: ")); display.print(leituraBruta); display.print(F(" / 1023")); // Desenho de Barra Grafica Horizontal Dinamica // Moldura externa da barra: x=0, y=42, w=128, h=14 display.drawRect(0, 42, 128, 14, SSD1306_WHITE); // Preenchimento interno proporcional (0 a 124 pixels de largura) int larguraBarra = map(leituraBruta, 0, 1023, 0, 124); display.fillRect(2, 44, larguraBarra, 10, SSD1306_WHITE); // Linha inferior de status display.setCursor(0, 57); display.print(F("I2C 400kHz | Modo Seguro")); // Transfere o buffer completo de 1024 bytes via barramento I2C para a GDDRAM display.display();}void setup() { Serial.begin(115200); // Inicializacao do display com inicializacao da tensao interna via charge-pump if (!display.begin(SSD1306_SWITCHCAPVCC, I2C_ADDRESS)) { Serial.println(F("ERRO CRITICO: Falha na alocacao ou conexao do OLED SSD1306.")); for (;;); // Trava o sistema por seguranca } Wire.setClock(400000L); // Ajusta I2C para 400 kHz para transmissao veloz do framebuffer display.clearDisplay(); display.display(); Serial.println(F("Sistema OLED Inicializado com Sucesso."));}void loop() { unsigned long agora = millis(); if (agora - ultimoUpdate >= INTERVALO_REFRESH_MS) { ultimoUpdate = agora; int adcValor = analogRead(A0); float tensao = (adcValor * 5.0) / 1023.0; desenharInterface(adcValor, tensao); }}
📝 6. Banco de Questões de Fixação e Concursos Auditados
Questão 01 — Erro de Temporização e Tolerância de Baud Rate na USART do ATmega328P
(Petrobras — Engenharia Eletrônica / Adaptada)
Um microcontrolador ATmega328P operando com frequência de clock de Fosc=16,000 MHz deve estabelecer comunicação serial assíncrona no padrão 8N1 a uma taxa nominal de 115200 bps.
a) Calcule o valor inteiro que deve ser configurado no registrador de 12 bits UBRR0 operando no modo normal (U2X0=0).
b) Determine a taxa de transmissão real (Baudreal) obtida e o respectivo erro percentual εbaud.
c) Avalie se a comunicação é viável em ambientes ruidosos sob a ótica da tolerância máxima aceitável de temporização assíncrona.
💡 Resolução Analítica Passo a Passo:
a) Cálculo de UBRR0 no modo normal (U2X0=0):
A fórmula fundamental do divisor é:
UBRR0=round(16⋅BaudFosc−1)
Substituindo os valores:
UBRR0=16⋅11520016⋅106−1=1152001⋅106−1≈8,6805−1=7,6805
Arredondando para o inteiro mais próximo:
UBRR0=8
b) Cálculo da taxa real e do erro percentual:
A taxa efetivamente sintetizada pelo hardware com UBRR0=8 é:
Baudreal=16⋅(8+1)16⋅106=9106≈111111,11 bps
O erro percentual relativo é:
εbaud=(BaudalvoBaudreal−Baudalvo)⋅100%=(115200111111,11−115200)⋅100%εbaud=(115200−4088,89)⋅100%≈−3,55%
c) Avaliação de Integridade:
Embora o erro teórico de −3,55% esteja estritamente dentro do limite assintótico teórico de falha catastrófica (±4,5%), ele ultrapassa o limite de confiabilidade industrial (±2,0%). Qualquer desvio térmico no cristal oscilador de quartzo ou ruído na borda do start bit resultará em amostragem fora da janela do Stop bit, gerando erros recorrentes de Frame Error (bit FE0 ativo). Recomenda-se ativar o modo U2X0=1, onde UBRR0=16 resulta em Baudreal=117647 bps com erro reduzido de +2,12%.
Questão 02 — Dimensionamento Analítico dos Resistores de Pull-Up do Barramento I2C
(Marinha do Brasil — Corpo de Engenheiros / Eletrônica)
Um barramento de instrumentação I2C operando em Fast-Mode (fSCL=400 kHz) com nível de alimentação de VCC=5,0 V conecta um mestre ATmega328P a três sensores inteligentes e um display OLED. Medições de bancada revelam que a capacitância total distribuída no barramento (trilhas, conectores e pinos de entrada) é de Cb=180 pF.
Sabendo que os transistores NMOS de saída dos componentes garantem VOL,max=0,4 V sob corrente de dreno de IOL=3 mA, e que a norma NXP UM10204 estipula tempo de subida máximo de tr,max=300 ns para a faixa de 0,3VCC a 0,7VCC:
a) Calcule a faixa admissível [Rp,min,Rp,max] para os resistores de pull-up do barramento.
b) Selecione o valor comercial padrão (série E12) ótimo e calcule o tempo de subida tr resultante.
Limite Superior (Rp,max):
A constante de proporcionalidade da equação diferencial de carga para a faixa de 30% a 70% de VCC é:
k=ln(0,7)−ln(0,3)=ln(0,30,7)=ln(2,3333)≈0,8473
Logo:
Rp,max=0,8473⋅Cbtr,max=0,8473⋅180⋅10−12300⋅10−9=0,1525300≈1967Ω≈1,97 kΩ
A faixa admissível é:
1,53 kΩ≤Rp≤1,97 kΩ
b) Seleção de Componente Comercial:
Na série comercial E12 (10%), o valor padronizado contido rigorosamente no intervalo [1,53 kΩ,1,97 kΩ] é:
Rp=1,8 kΩ
O tempo de subida real proporcionado por esse resistor será:
tr=0,8473⋅Rp⋅Cb=0,8473⋅1800⋅180⋅10−12≈274,5 ns
Como 274,5 ns<300 ns, o critério da norma NXP é plenamente atendido.
Questão 03 — Análise de Alocação de Memória RAM para Display SSD1306
(ENADE — Engenharia de Controle e Automação / Adaptada)
Considere um sistema baseado no microcontrolador ATmega328P (2048 bytes de SRAM) que utiliza um display gráfico OLED SSD1306 (128×64 pixels monocromático).
a) Calcule o consumo exato em bytes do framebuffer de vídeo mantido na SRAM pela biblioteca gráfica Adafruit SSD1306.
b) Se a aplicação declara variáveis globais estáticas totalizando 450 bytes e utiliza a porta serial com buffers padrão (128 bytes no total), determine o espaço restante disponível para a pilha de execução (Stack).
c) Explique a consequência técnica caso o desenvolvedor declare uma matriz local de números de ponto flutuante float dados[150]; no escopo da função loop().
💡 Resolução Analítica Passo a Passo:
a) Cálculo do Framebuffer:
O display possui 128 colunas e 64 linhas, onde cada pixel ocupa exatamente 1 bit (ligado ou desligado):
Bits de Vıˊdeo=128×64=8192 bits
Convertendo para bytes:
Bytes=88192=1024 bytes(1 KiB)
b) Balanço de Memória SRAM:
A alocação estática e de periféricos soma:
Framebuffer OLED: 1024 bytes
Buffers de hardware UART (RX + TX): 64+64=128 bytes
Variáveis globais do sistema: 450 bytesMemoˊria Ocupada=1024+128+450=1602 bytes
Espaço residual para o Stack e variáveis locais dinâmicas:
SRAM Restante=2048−1602=446 bytes
c) Análise de Falha por Stack Overflow:
A declaração de uma variável local no escopo de uma função aloca espaço diretamente no topo da pilha (Stack). Em sistemas AVR de 8 bits, cada elemento do tipo float (padrão IEEE 754 de precisão simples) ocupa exatamente 4 bytes.
Portanto, a matriz exige:
Memoˊria da Matriz=150×4 bytes=600 bytes
Como a pilha dispõe de apenas 446 bytes, a tentativa de alocação de 600 bytes causa um transbordamento imediato de pilha (Stack Overflow): o ponteiro de pilha SP (Stack Pointer) invade e sobrescreve a área de variáveis globais e o final do framebuffer do display. Os sintomas observados na bancada são: corrupção visual instantânea da tela OLED, travamento do laço de controle ou reinicialização em laço infinito (bootloop) causada pelo corrompimento do endereço de retorno desempilhado pelo microcontrolador.