📘 Modelagem Matemática: Aula 06
📌 Sumário da Aula
- Interpolação Polinomial (Lagrange, Newton, Splines) e Ajuste de Curvas por Mínimos Quadrados (MMQ) em Python
- Diagrama 1: Interpolação Polinomial, Diferenças Divididas e Fenômeno de Runge
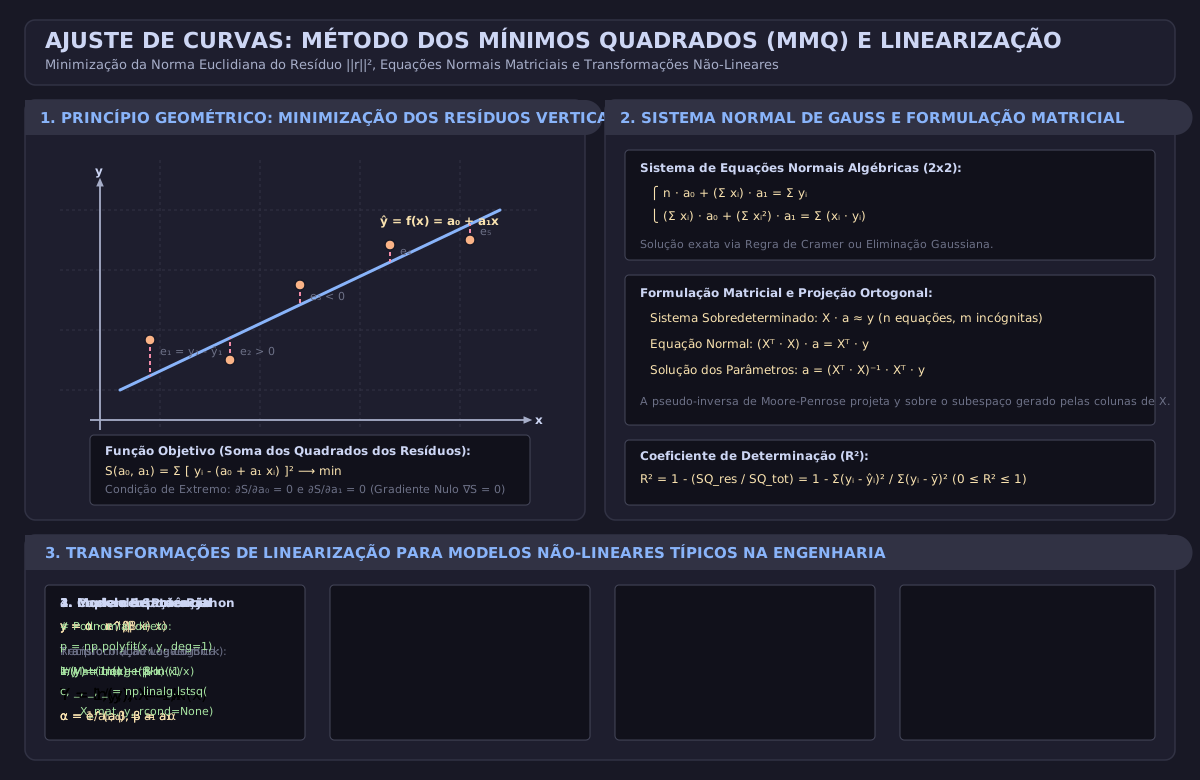
- Diagrama 2: Método dos Mínimos Quadrados (MMQ) e Linearização de Modelos
- 2.1 Formulação Clássica de Lagrange
- 2.2 Formulação de Newton por Diferenças Divididas
- 2.3 Fenômeno de Runge e Splines Cúbicas
- 3.1 Dedução Analítica da Reta de Regressão Linear
- 3.2 Formulação Matricial Geral e Projeção Ortogonal
- 3.3 Linearização de Modelos Não Lineares
- 3.4 Avaliação Estatística da Qualidade do Ajuste ($R^2$ e RMSE)
- Atividade 1 (Apostila 02 - Seção 3 / Atividade 2): Polinômio Interpolador de Lagrange para Dois Pontos
- Atividade 2 (Apostila 02 - Seção 3 / Atividade 3): Levantamento Altimétrico para Rede Elétrica
- Atividade 3 (Apostila 02 - Seção 3 / Atividade 4): Polinômio Interpolador de Newton para Três Pontos
- Atividade 4 (Apostila 02 - Seção 3 / Atividade 5): Vantagem Incremental de Newton com Novo Ponto Experimental
- Atividade 5 (Apostila 02 - Seção 4 / Atividade 1): Princípio Fundamental do MMQ
- Atividade 6 (Apostila 02 - Seção 4 / Atividade 2): Dimensão da Matriz de Projeto no Ajuste Polinomial
- Atividade 7 (Apostila 02 - Seção 4 / Atividade 3): Ensaio Térmico de Resistência de Liga Metálica
- 📚 Referências Bibliográficas
Interpolação Polinomial (Lagrange, Newton, Splines) e Ajuste de Curvas por Mínimos Quadrados (MMQ) em Python
Navegação Rápida no Cofre
📍 Disciplina: Modelagem Matemática | 📚 MOC: 01 Matemática e Estatística | 🏠 Início: Hub Principal 📄 Apostila Base: Sistemas de Equações Lineares e Ajuste de Curvas em Python (Seções 3 e 4) ⬅️ Aula Anterior: Aula 05 - Sistemas Lineares (Diretos e Iterativos) ➡️ Próxima Aula: Aula 07 - Integração Numérica 🖼️ Diagramas Técnicos: modelagem_interpolacao_lagrange_newton_runge.svg | modelagem_ajuste_curvas_minimos_quadrados.svg
🎯 Objetivos de Aprendizagem
Ao final desta aula, você será capaz de:
- Compreender a distinção fundamental entre Interpolação e Ajuste de Curvas: reconhecer quando os dados experimentais possuem incerteza estocástica (ruído de medição MMQ) versus quando se exige que a curva passe estritamente por cada ponto tabular (tabelas termodinâmicas, cartas de condutores Interpolação).
- Dominar a Interpolação Polinomial de Lagrange:
- Construir os polinômios de base com a propriedade delta de Kronecker .
- Deduzir a forma linear, quadrática e de ordem , avaliando custo computacional e sensibilidade.
- Dominar o Método de Diferenças Divididas de Newton:
- Construir a tabela triangular de diferenças divididas de ordem .
- Avaliar polinômios de forma eficiente pelo Algoritmo de Horner.
- Compreender a modularidade incremental: adicionar novos pontos de amostragem sem recalcular os coeficientes anteriores.
- Analisar as Limitações de Alta Ordem e o Fenômeno de Runge:
- Identificar a instabilidade e divergência periférica de polinômios interpoladores de grau elevado em malhas uniformes.
- Mitigar oscilações espúrias via Nós de Chebyshev e Splines Cúbicas (Natural, Fixada e Periódica).
- Dominar o Método dos Mínimos Quadrados (MMQ):
- Formular a minimização dos resíduos verticais via função de erro quadrático .
- Deduzir o Sistema de Equações Normais de Gauss através de derivadas parciais () e na forma matricial via projeção ortogonal.
- Executar transformações de linearização para modelos físicos não lineares clássicos: exponencial (), potência () e crescimento saturado/Michaelis-Menten ().
- Quantificar a qualidade do ajuste através do Coeficiente de Determinação () e erro quadrático médio (RMSE).
- Implementar e Validar Rotinas Científicas em Python:
- Utilizar
scipy.interpolate(lagrange,interp1d,CubicSpline) enumpy.linalg(polyfit,lstsq).
- Utilizar
📊 1. Diagramas Técnicos Estruturais
Abaixo estão os esquemas conceituais completos que sintetizam a teoria de interpolação e a dedução geométrica do ajuste por mínimos quadrados.
Diagrama 1: Interpolação Polinomial, Diferenças Divididas e Fenômeno de Runge
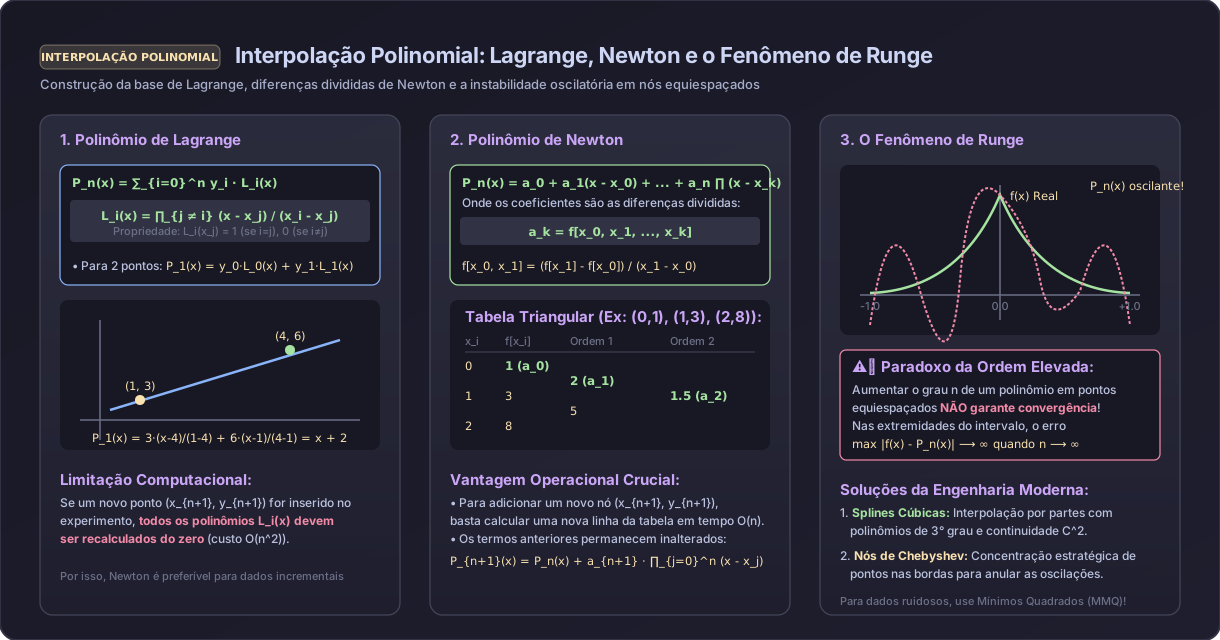
Diagrama 2: Método dos Mínimos Quadrados (MMQ) e Linearização de Modelos
📐 2. PARTE I: Interpolação Polinomial
Dada uma tabela com pontos amostrais discretos e distintos:
O problema da interpolação polinomial consiste em encontrar um único polinômio de grau no máximo que coincida rigorosamente com os dados em todos os nós:
Teorema da Existência e Unicidade
Para qualquer conjunto de pontos com abcissas distintas, existe um e apenas um polinômio de grau menor ou igual a que interpola esses pontos. As formas de Vandermonde, Lagrange e Newton produzem algebricamente o mesmo polinômio, diferindo apenas na eficiência algorítmica e estabilidade numérica.
2.1 Formulação Clássica de Lagrange
A abordagem de Joseph-Louis Lagrange expressa o polinômio interpolador como uma combinação linear dos valores nodais , ponderados por funções de base polinomiais :
Onde cada polinômio de Lagrange é de grau e satisfaz a propriedade do Delta de Kronecker:
A expressão explícita de é dada pelo produtório:
Caso Particular: Interpolação Linear (, dois pontos e )
Limitação Operacional de Lagrange:
Se um novo par de medições for adquirido no laboratório, todas as bases devem ser completamente recalculadas do zero, pois o denominador e o numerador de cada incorporam o novo nó.
2.2 Formulação de Newton por Diferenças Divididas
Para contornar a rigidez de Lagrange, Sir Isaac Newton propôs expressar o polinômio na base triangularizada:
Os coeficientes correspondem exatamente às Diferenças Divididas de ordem :
Definição Recursiva de Diferenças Divididas:
- Ordem 0:
- Ordem 1:
- Ordem 2:
- Ordem Geral :
Tabela de Diferenças Divididas (exemplo para 4 pontos):
| 1ª Ordem | 2ª Ordem | 3ª Ordem | ||
|---|---|---|---|---|
Vantagem Superior de Newton: Adição Incremental
Os coeficientes do polinômio são simplesmente os elementos da primeira linha da tabela (em negrito). Se adicionarmos um novo ponto , apenas uma nova diagonal inferior é calculada na tabela; os coeficientes permanecem inalterados!
Avaliação Eficiente: Algoritmo de Horner Aninhado
Para avaliar computacionalmente com multiplicações (evitando o cálculo repetido de potências):
2.3 Fenômeno de Runge e Splines Cúbicas
Ao tentar aproximar funções contínuas por polinômios de grau elevado () em pontos igualmente espaçados, observa-se uma violenta instabilidade perto dos extremos do intervalo: À medida que , o erro de interpolação nos extremos diverge: . Isso é o Fenômeno de Runge.
Soluções de Engenharia para o Fenômeno de Runge:
- Nós de Chebyshev: concentrar as amostragens nas bordas do domínio usando as raízes do polinômio de Chebyshev:
- Splines Cúbicas (Interpolação Polinomial por Partes):
Em vez de ajustar um único polinômio de grau para todo o domínio, ajusta-se um polinômio cúbico em cada subintervalo , impondo continuidade até a 2ª derivada ():
- e (interpolação)
- (continuidade de inclinação/velocidade)
- (continuidade de curvatura/aceleração) A determinação dos coeficientes resulta em um sistema linear tridiagonal, resolvido em tempo linear via Algoritmo de Thomas.
📉 3. PARTE II: Ajuste de Curvas por Mínimos Quadrados (MMQ)
No mundo real dos sistemas elétricos (leituras de transformadores, curvas de painéis fotovoltaicos, dinâmica térmica de cabos condutores), os dados contêm ruído de medição e imprecisões de sensores. Forçar uma curva a passar exatamente por cada ponto pontual resultaria em sobreajuste (overfitting).
O objetivo do Ajuste de Curvas é encontrar uma função paramétrica , com , que capture a tendência física global subjacente.
3.1 Dedução Analítica da Reta de Regressão Linear
Seja o modelo linear de reta:
Para cada ponto amostrado , o resíduo vertical (erro individual) é:
O critério dos mínimos quadrados minimiza a soma dos quadrados dos resíduos :
Para encontrar o mínimo global, igualamos o vetor gradiente a zero ():
Isolando as incógnitas e , obtemos o Sistema de Equações Normais de Gauss:
undefined