📘 Controlador Lógico Programável (CLP Modular e PAC de Alta Disponibilidade)
Navegação do Atlas
⬅️ Voltar ao MOC da Área 9 | 📘 Hub Principal | ➡️ Próximo: Remote I/O
1. Identificação Normativa e Visão Geral
O Controlador Lógico Programável (CLP) (e sua evolução de alta densidade computacional, o PAC - Programmable Automation Controller) é o computador industrial de estado sólido em tempo real projetado especificamente para operar continuamente sob as condições ambientais mais hostis de temperatura, umidade, vibração e ruído eletromagnético da indústria, executando o controle determinístico de máquinas e processos contínuos complexos.
O CLP moderno rompeu as barreiras dos sistemas mecânicos baseados em relés dos anos 1970 para se transformar em um nó de processamento multinúcleo de alta velocidade com suporte nativo a controle discreto, malhas analógicas multivariáveis PID, controle avançado de movimento (Motion Control sincronizado com interpolação de eixos) e comunicação direta com sistemas corporativos (MES, ERP, OPC UA e Nuvem).
As normas técnicas internacionais determinantes que regem os controladores industriais são:
- IEC 61131-2: Controladores programáveis - Requisitos e ensaios de equipamentos (especifica imunidade a ruídos industriais nível 3/4, testes de queda, vibração e limites térmicos).
- IEC 61131-3: Linguagens de programação padronizadas (Diagrama Ladder - LD, Texto Estruturado - ST, Diagrama de Blocos de Funções - FBD, Lista de Instruções - IL e Sequenciamento Gráfico de Funções - SFC).
- IEC 61508 / IEC 62061: Segurança funcional de sistemas elétricos/eletrônicos programáveis (certificação para uso em paradas de emergência SIL 2 e SIL 3 com CPUs de segurança Fail-Safe).
graph TD
    subgraph "Ciclo de Varredura Determinístico do CLP (Scan Cycle)"
        P1["1. Leitura Física das Entradas (Input Image Update)"]
        P2["2. Execução Sequencial do Programa de Usuário (IEC 61131-3)"]
        P3["3. Diagnósticos Internos e Comunicação (Housekeeping & Tasks)"]
        P4["4. Atualização Física das Saídas (Output Image Write)"]

        P1 --> P2 --> P3 --> P4 --> P1
    end
Diferenciação Arquitetural: CLP Tradicional vs. PAC vs. CLP de Segurança (Fail-Safe)
| Parâmetro | CLP Modular Convencional | PAC (Programmable Automation Controller) | CLP de Segurança (Fail-Safe / SIL 3) |
|---|---|---|---|
| Arquitetura de CPU | Processador de 16/32 bits dedicado a instruções booleanas. | Processador de 32/64 bits multinúcleo com ponto flutuante avançado. | Arquitetura redundante multicanais (1oo2D ou 2oo3) com checagem cruzada de hardware. |
| Tempo de Execução Booleana | por instrução. | por instrução. | Idem ao PAC, com processamento em lockstep redundante. |
| Capacidade de Motion | Eixos básicos por trem de pulsos (PTO) ou analógica. | Sincronismo cinemático multieixos em barramento Ethernet Real-Time (IRT/EtherCAT). | Funções de parada segura (STO, SS1, SLS) integradas diretamente no barramento. |
| Comunicação Nativa | Protocolos proprietários ou fieldbus clássicos (Profibus, Modbus). | Servidor OPC UA embarcado, PROFINET, Ethernet/IP, MQTT para IoT. | Protocolos de perfil de segurança funcional encapsulados (PROFIsafe, CIP Safety). |
| Alta Disponibilidade | Redundância básica mestre-reserva via cabo serial/cobre. | Hot-Standby com espelhamento por fibra óptica (). | Redundância redundante quádrupla (Quad Redundancy) para plantas nucleares e offshore. |
2. Aspecto Físico e Corte Estrutural
O CLP modular é composto por um chassi estrutural montado em trilho DIN ou painel perfurado, onde se encaixam a fonte de alimentação, a unidade de processamento central (CPU) e dezenas de módulos de E/S digitais, analógicos e de comunicação. No corte transversal, evidenciam-se a separação galvânica rigorosa e o barramento traseiro de alta velocidade.
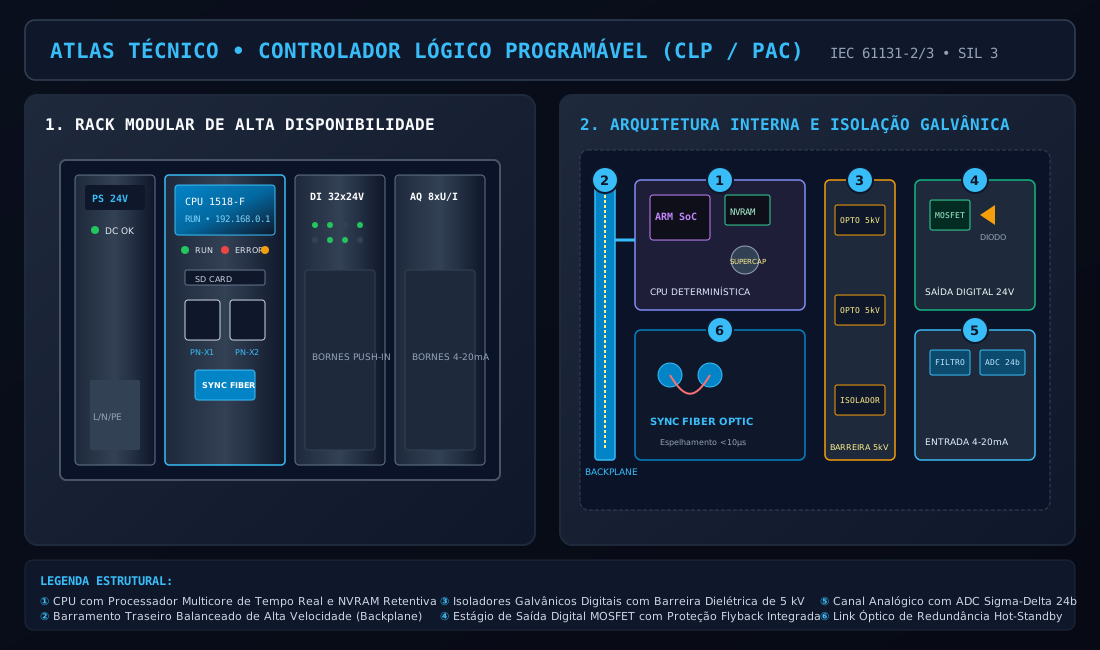
Elementos Construtivos do Corte Técnico
- ① Módulo de CPU com Processador Multicore de Tempo Real e NVRAM: Placa de processamento central contendo processador de alta velocidade com sistema operacional de tempo real (RTOS determinístico). Utiliza memória RAM magnética retentiva (NVRAM) ou SRAM apoiada por supercapacitor integrado, garantindo que o estado de todas as variáveis do processo seja congelado e preservado permanentemente sem a necessidade de baterias químicas de lítio suscetíveis a vazamentos.
- ② Barramento Traseiro Balanceado de Alta Velocidade (Backplane): Circuito impresso multicamadas de alta imunidade a ruídos com linhas de transmissão de impedância controlada ( diferencial), permitindo que a CPU se comunique com os módulos de E/S em taxas superiores a centenas de megabits por segundo sob latência sub-microssegundo.
- ③ Isoladores Galvânicos Digitais com Barreira Dielétrica de : Dispositivos de acoplamento óptico ou semicondutores com barreira de óxido de silício () capacitiva/magnética que separam eletricamente o circuito lógico de da CPU dos bornes de campo industriais de ou , impedindo que transientes e queimas externas atinjam a eletrônica de processamento.
- ④ Estágio de Saída Digital MOSFET com Proteção Flyback Integrada: Transistores de efeito de campo de potência tipo canal N/P associados a diodos internos de supressão de descarga indutiva (diodo flyback), proteção contra curto-circuito por limitação dinâmica de corrente e desligamento térmico em caso de bloqueio mecânico de válvulas ou contatores de campo.
- ⑤ Canal Analógico com ADC Sigma-Delta 24 bits e Amplificador de Instrumentação: Circuito analógico de alta exatidão com rejeição de modo comum superior a e conversores A/D com cancelamento de ruído industrial de , permitindo leitura metrológica de transdutores e termorresistências com erro inferior a .
- ⑥ Link Óptico de Redundância Hot-Standby: Interface dedicada para conexão de dois cabos de fibra óptica monomodo com transceptores laser de alta velocidade. Realiza a sincronização contínua bit a bit da tabela de dados e memória de programa entre duas CPUs gêmeas em tempo real (), permitindo a transferência do controle da máquina sem choque térmico ou mecânico (bump-free transfer) em caso de queima da CPU principal.
3. Princípio de Funcionamento Físico
3.1 O Ciclo de Varredura Determinístico (Scan Cycle)
O comportamento operacional do CLP difere fundamentalmente de um computador de uso geral (PC) porque o CLP opera sob um paradigma síncrono e determinístico:
                       CICLO TEMPORAL DE EXECUÇÃO
    |<------------------------- T_scan ------------------------->|
    +-------------+---------------------------+------------+-----+
    | Leitura I/O | Execução da Lógica        | Tasks Com. | Esc.|
    | (T_input)   | (T_prog = N_inst · t_inst)| (T_comm)   | E/S |
    +-------------+---------------------------+------------+-----+
- Atualização da Imagem das Entradas (): O CLP descarrega o estado elétrico de todos os canais de entrada físicos nos registradores de memória interna (Process Image Inputs - PII). Durante a execução subsequente da lógica, as variáveis de entrada permanecem inalteradas, mesmo que o botão físico de campo mude de estado.
- Execução do Programa do Usuário (): A CPU executa a lógica instrução por instrução sequencialmente do topo para a base da rotina. O tempo total é rigorosamente proporcional ao número e tipo de instruções matemáticas executadas:
- Comunicação e Autodiagnósticos (): Troca de pacotes de rede com IHM, supervisórios e monitoramento de temperatura do chassi.
- Escrita da Imagem das Saídas (): Os valores calculados na tabela de imagem de saídas (Process Image Outputs - PIO) são transferidos fisicamente aos transistores e relés dos módulos de saída.
O Tempo de Scan Total () é a soma desses intervalos:
3.2 O Conceito de Watchdog Timer (Temporizador de Cão de Guarda)
Para evitar que uma falha de software (como um loop infinito WHILE true DO) ou travamento de hardware congele as saídas do CLP em estado ligado provocando catástrofes industriais, o hardware integra um circuito analógico monoestável independente denominado Watchdog Timer (WDT).
- No início de cada scan, a CPU zera o registrador do WDT.
- Se o tempo do ciclo ultrapassar o tempo limite programado (, tipicamente parametrizado em ), o circuito do Watchdog dispara por hardware, cortando a alimentação dos barramentos de saída e forçando todas as máquinas para o estado seguro desenergizado (Safe State).
4. Esquema de Aplicação Prática Típica
O diagrama abaixo ilustra uma arquitetura de controle de Alta Disponibilidade (Hot-Standby) para um processo petroquímico contínuo crítico, utilizando duas CPUs redundantes sincronizadas por fibra óptica e controlando anéis de Remote I/O PROFINET redundantes através de switches gerenciáveis industriais.
graph TD
    subgraph "Nível de Controle - Arquitetura Hot-Standby Redundante"
        CPU_A["CPU Principal A (Mestre Ativo)"]
        CPU_B["CPU Reserva B (Standby Sincronizado)"]
        FIBER_SYNC["Link de Fibra Óptica Dedicado (Espelhamento < 10 µs)"]

        CPU_A <===> FIBER_SYNC <===> CPU_B
    end

    subgraph "Rede de Comunicação Industrial em Anel PROFINET MRP"
        SW_A["Switch Gerenciável A"]
        SW_B["Switch Gerenciável B"]

        CPU_A --- SW_A
        CPU_B --- SW_B
        SW_A <===> SW_B
    end

    subgraph "Nível de Campo - Ilhas de Periferia Descentralizada"
        RIO_1["Remote I/O 1 (Área de Fornos)"]
        RIO_2["Remote I/O 2 (Área de Compressores)"]
        RIO_3["Remote I/O 3 (Tancagem)"]

        SW_A --- RIO_1
        RIO_1 --- RIO_2
        RIO_2 --- RIO_3
        RIO_3 --- SW_B
    end

    subgraph "Sensores e Atuadores de Processo"
        VALV["Válvulas de Controle Proporcionais (4-20 mA)"]
        MOT["Motores de Indução com VFD"]
        SENS["Transmissores de Pressão e Temperatura HART"]

        RIO_1 ==> VALV
        RIO_2 ==> MOT
        RIO_3 ==> SENS
    end

    style CPU_A fill:#1e3a8a,stroke:#38bdf8,stroke-width:2px,color:#ffffff
    style CPU_B fill:#14532d,stroke:#22c55e,stroke-width:2px,color:#ffffff
    style FIBER_SYNC fill:#701a75,stroke:#f472b6,stroke-width:2px,color:#ffffff
5. Metodologia de Dimensionamento e Projeto Numérico
O dimensionamento de engenharia para um sistema de CLP/PAC abrange:
- Balanço de Carga do Barramento e Fonte de Alimentação Interna: Verificação de que o consumo de corrente somado de todas as placas de E/S no barramento não excede a capacidade de fornecimento de corrente da fonte do rack ().
- Cálculo Analítico do Tempo de Scan Real (): Garantia de que a taxa de amostragem e controle é suficientemente rápida perante a constante de tempo do processo dinâmico ().
- Dimensionamento Térmico do Painel: Dissipação total de calor por efeito Joule nos cartões para cálculo de ventilação forçada ou ar-condicionado de painel.
- Verificação de Redundância e Transição sem Choque (Bump-Free): Garantia de que a comutação entre CPUs ocorre em tempo menor do que o atraso de desligamento de contatores de campo.
5.1 Fórmulas Matemáticas de Projeto
1. Balanço de Potência da Fonte do Rack ()
A fonte interna do chassi fornece energia para os circuitos lógicos de todas as placas encaixadas no backplane ( e ):
2. Cálculo do Tempo de Varredura Teórico ()
Dada uma rotina contendo instruções booleanas (tempo unitário ), operações de inteiros e palavras (tempo ) e malhas com cálculos trigonométricos ou funções em ponto flutuante (tempo ):
Adicionando os tempos de atualização de E/S e sobrecarga de comunicação do sistema operacional:
5.2 Exemplo de Projeto 100% Resolvido
Cenário de Engenharia: Dimensionar o processador e a fonte de alimentação do chassi para o sistema de controle da caldeira de recuperação e turbogerador de uma usina termoelétrica. A planta requer a leitura e comando determinístico das seguintes grandezas com tempo de resposta máximo exigido de :
- Entradas Digitais de (8 módulos de canais, consumindo cada um no barramento de ).
- Saídas Digitais a Transistor de (4 módulos de canais, consumindo cada um no barramento de ).
- Entradas Analógicas de de (8 módulos de canais, consumindo cada um no barramento de ).
- Saídas Analógicas de de (4 módulos de canais, consumindo cada um no barramento de ).
- 2 Módulos de Comunicação PROFINET redundantes (consumindo cada um no barramento).
- CPU selecionada: PAC industrial de alta velocidade (consumo próprio de barramento ; tempo por instrução booleana ; tempo por instrução de ponto flutuante ; overhead de sistema fixo ).
- O programa do processo é composto por: instruções booleanas de intertravamento de segurança e lógica sequencial + blocos de cálculo PID e algoritmos matemáticos complexos em ponto flutuante (cada bloco consome uma média de operações matemáticas flutuantes).
Passo 1: Cálculo da Corrente Total Requisitada no Barramento ()
Somando os consumos de todos os módulos na linha lógica de do backplane:
- CPU:
- Módulos DI ():
- Módulos DQ ():
- Módulos AI ():
- Módulos AQ ():
- Módulos PROFINET ():
Potência lógica consumida no barramento:
Seleção da Fonte do Rack: Seleciona-se um módulo de fonte de alimentação do sistema com capacidade nominal de saída no barramento imediatamente superior com margem de segurança mínima de :
Passo 2: Cálculo Analítico do Tempo de Execução do Programa ()
- Tempo consumido pelas instruções booleanas ():
- Número total de operações em ponto flutuante ():
Tempo total de computação de programa de usuário:
Passo 3: Cálculo do Tempo Total de Varredura ()
Somando os tempos de atualização das imagens de E/S, comunicação de rede e overhead do sistema operacional ():
Comparando com o requisito máximo exigido pelo controle da turbina ():
Passo 4: Ajuste do Watchdog Timer
Para evitar paradas indevidas por pequenas variações estatísticas de comunicação (jitter de rede), o tempo de Watchdog é ajustado para aproximadamente 5 a 10 vezes o tempo médio de scan:
Se qualquer anomalia reter o processador por mais de , o sistema cortará as saídas instantaneamente antes de comprometer o controle da turbina.
6. Modos de Falha, Diagnóstico e Manutenção
Tabela FMEA de Modos de Falha
| Modo de Falha | Causa Física / Fenômeno Raiz | Efeito no Sistema | Método de Diagnóstico | Ação Mitigadora / Manutenção |
|---|---|---|---|---|
| Atuação do Watchdog Timer (WDT Timeout) | Loop de código recursivo não finalizado; falha de endereçamento em ponteiro de memória RAM corrompido. | A CPU desliga imediatamente todas as saídas de campo e entra em modo STOP (Falha Fatal). | LED vermelho frontal “ERROR” ou “DEF”; log de buffer de diagnóstico (Diagnostic Buffer) com indicação de estouro de ciclo. | Revisar código fonte (bloquear loops infinitos); substituir placa de CPU se for erro de barramento físico. |
| Curto-Circuito em Canal de Saída Digital | Cabo de comando esmagado na porta do painel ou bobina de válvula solenoide queimada em curto. | O canal individual corta por proteção eletrônica térmica; risco de aquecimento se não houver fusível individual. | LED do canal na placa pisca em vermelho; diagnóstico de “Short-Circuit to Ground” enviado para o supervisório via canal. | Substituição do atuador defeituoso; a saída desarma eletronicamente sem danificar o restante do cartão. |
| Corrupção de Variáveis Retentivas após Queda de Energia | Degradação do supercapacitor de backup após 10 anos de operação contínua em temperaturas elevadas (). | Na reinicialização pós-blecaute, valores de setpoints e contadores voltam para o padrão de fábrica zero. | Alarme de perda de retentividade no boot; discrepância de parâmetros no sistema SCADA. | Substituição do módulo de CPU ou substituição de bateria/supercapacitor conforme manual do fabricante. |
| Perda de Pacotes e Jitter no Barramento de E/S | Mau contato nos pinos do conector do backplane devido a vibração industrial contínua ou corrosão atmosférica por enxofre (). | Módulos de E/S caem ciclicamente; entradas piscam aleatoriamente. | LED “BF” (Bus Fault) acende; contador de erros CRC cresce na página de diagnósticos web da CPU. | Reaperto e limpeza química dos contatos; utilização de cartões com verniz de proteção conformal (Conformal Coating ISA G3). |
Diretrizes de Boas Práticas e Segurança Operacional
- Separação de Calhas de Cabos: Cabos de sinais analógicos e barramentos de comunicação industrial (PROFINET / Modbus) devem trafegar obrigatoriamente em eletrocalhas metálicas aterradas separadas por uma distância física mínima de em relação a cabos de potência de motores acionados por inversores de frequência.
- Procedimento de Atualização de Firmware (Patching): Em sistemas de alta disponibilidade redundantes, as atualizações de firmware da CPU devem ser executadas no modo Firmware Update in RUN, atualizando primeiramente a CPU Standby, sincronizando os dados e transferindo o controle antes de reiniciar a segunda CPU, mantendo a planta em produção ininterrupta.