Aula 05 - Atuadores Eletromecânicos Lineares, Solenoides e Sistemas de Levitação Magnética
Navegação Rápida
📍 Disciplina: 02 Conversão Eletromecânica de Energia | 🏠 Hub Principal
Metadados da Aula
- Área: 04 Sistemas Elétricos de Potência e Eletrotécnica
- Carga Horária Equivalente: 4 horas-aula teóricas e analíticas
- Pré-requisitos: Aula 02 - Balanço Energético, Teoria de Controle Clássico (Espaço de Estados e Linearização de Taylor), Equações Diferenciais Ordinárias Acopladas
📌 Sumário da Aula
- 🧭 1. Contextualização e Objetivos de Aprendizagem
- 📋 2. Sumário Executivo e Síntese Conceitual
- ⚡ 3. Modelagem Matemática de Atuadores Lineares Acoplados
- 🧲 4. Solenoides Industriais de Corrente Contínua e Alternada
- 🚅 5. Sistemas de Levitação Magnética e Teorema de Earnshaw
- 🏭 6. Estudo de Caso Prático: Projeto e Controle de um Mancal Magnético Ativo (AMB)
- 📝 7. Banco de Questões de Fixação e Concursos Auditados
- 📚 8. Referências Bibliográficas e Normas Técnicas
🧭 1. Contextualização e Objetivos de Aprendizagem
Enquanto as máquinas elétricas rotativas convertem energia em regime permanente cíclico contínuo, uma imensa gama de dispositivos eletromecânicos fundamentais opera com deslocamento linear finito ou sustentação sem contato:
- Atuadores solenoides industriais: controlam válvulas proporcionais e on-off em plantas químicas, injetores de combustível common-rail de alta precisão em usinas termelétricas a diesel e mecanismos de desengate rápido de disjuntores de alta tensão;
- Contatores e relés magnéticos: realizam a manobra de cargas elétricas de grande potência sujeitos a requisitos severos de confiabilidade mecânica e ausência de repique;
- Mancais Magnéticos Ativos (Active Magnetic Bearings - AMB): suspendem eixos de compressores de gás natural e turbomáquinas girando a mais de sem nenhum contato mecânico, eliminando atrito, óleo lubrificante e desgaste mecânico;
- Trens de Levitação Magnética (MagLev): utilizam levitação eletromagnética atrativa (EMS) ou eletrodinâmica repulsiva (EDS) para transporte de passageiros em velocidades superiores a .
Todos esses dispositivos caracterizam-se por um forte acoplamento não-linear bidirecional entre as equações elétricas do circuito magnético e as equações mecânicas de movimento. Uma variação na posição mecânica altera instantaneamente a indutância da bobina, induzindo uma força contraeletromotriz de movimento que reage sobre a corrente elétrica, enquanto a força magnética resultante reage quadraticamente com a corrente e inversamente com o quadrado da distância.
Objetivos de Aprendizagem
- Formular o sistema de equações diferenciais ordinárias não-lineares que governam a dinâmica conjunta de atuadores eletromecânicos lineares.
- Identificar e quantificar a tensão induzida de transformação () e a tensão induzida de movimento ou velocidade ().
- Compreender a física dos solenoides de corrente alternada e a função estabilizadora do anel de sombreamento (shading coil) para eliminar a oscilação de força em .
- Compreender o Teorema de Earnshaw e demonstrar analiticamente por que sistemas de levitação por atração magnética possuem um polo no semiplano direito (), exigindo controle em malha fechada.
- Projetar um controlador em malha fechada (PD/PID) para estabilização de ponto de equilíbrio de mancais magnéticos.
📋 2. Sumário Executivo e Síntese Conceitual
| Parâmetro / Conceito | Expressão Matemática | Significado Físico | Impacto na Engenharia |
|---|---|---|---|
| Tensão Elétrica Total () | Soma da queda resistiva, tensão indutiva e FEM de velocidade | A velocidade do êmbolo limita o pico de corrente durante o fechamento. | |
| FEM de Movimento () | Tensão contraeletromotriz proporcional à velocidade de aproximação | Converte diretamente potência elétrica em potência mecânica (). | |
| Dinâmica Mecânica (Newton) | Balanço de forças inerciais, amortecimento, mola e campo | Resposta transiente altamente sensível à rigidez e amortecimento. | |
| Força Eletromagnética () | Força atrativa não-linear proporcional a e a | Não-linearidade severa que exige linearização em pequenos sinais. | |
| Rigidez Magnética Negativa () | $K_x = \left.\frac{\partial f_{\text{mag}}}{\partial x}\right | _0 = \frac{2 k_m I_0^2}{x_0^3}$ | Taxa de aumento de força atrativa com a aproximação |
| Ganho de Corrente () | $K_i = \left.\frac{\partial f_{\text{mag}}}{\partial i}\right | _0 = \frac{2 k_m I_0}{x_0^2}$ | Variação de força gerada por pequenas variações de corrente |
| Polos em Malha Aberta () | Raízes da equação característica não-controlada | O polo positivo real torna a sustentação espontânea fisicamente impossível. |
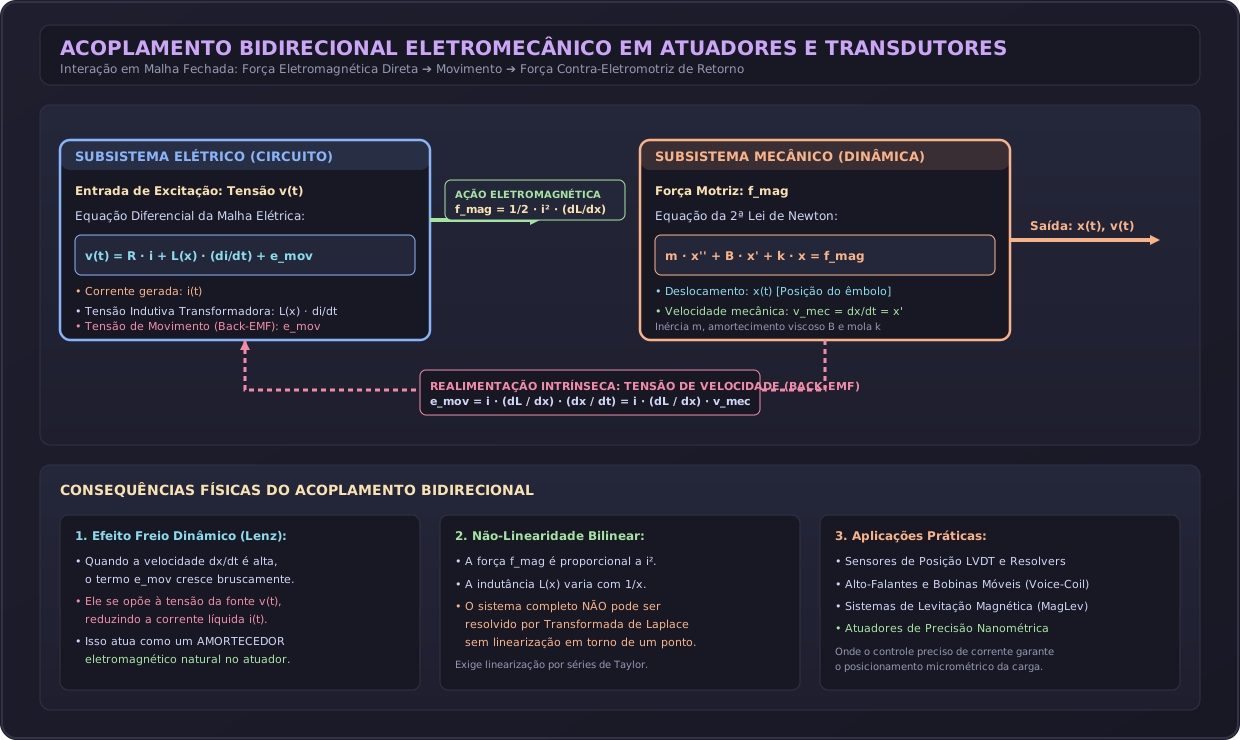
⚡ 3. Modelagem Matemática de Atuadores Lineares Acoplados
Equação Diferencial Elétrica e Força Eletromotriz de Movimento
Considere um atuador solenoide cilíndrico formado por uma carcaça ferromagnética estática e um êmbolo móvel cilíndrico de massa que se desloca na coordenada linear . O enrolamento de excitação possui resistência ôhmica e número de espiras .
A equação de Kirchhoff das tensões nos terminais elétricos da bobina é:
O fluxo magnético concatenado depende tanto da corrente instantânea quanto da posição instantânea do êmbolo , ou seja, . Para um sistema magneticamente linear:
Aplicando a regra da cadeia para a derivada total no tempo de :
Como depende do tempo unicamente através da posição mecânica :
Substituindo na equação de tensões:
Multiplicando cada termo pela corrente :
Analisando termo a termo:
- : Potência elétrica total instantânea absorvida da fonte externa ().
- : Potência térmica dissipada por efeito Joule no cobre ().
- : Taxa de variação temporal da energia magnética armazenada no entreferro.
- : Potência transferida entre os subsistemas elétrico e mecânico. Reconhecendo que a força eletromagnética é e a velocidade mecânica é : O restante da potência corresponde à variação de energia de campo devida exclusivamente ao movimento mecânico.
Equação Mecânica Translacional de Newton-Euler
Aplicando a Segunda Lei de Newton ao êmbolo móvel submetido à força magnética de atração (), a uma força elástica de retenção por mola linear de constante , a uma força de atrito viscoso com coeficiente e à gravidade ():
Sendo a força de origem magnética expressa analiticamente por:
Diagrama de Estados do Acoplamento Eletromecânico Bidirecional
Definindo o vetor de variáveis de estado do sistema eletromecânico composto por:
- (posição mecânica do êmbolo);
- (velocidade mecânica do êmbolo);
- (corrente elétrica no enrolamento).
O sistema de equações diferenciais ordinárias de primeira ordem não-lineares é:
undefined