⚡ Aula 05: Sistemas de Equações Lineares, Espaços Vetoriais, Base, Dimensão e Transformações Lineares
MOC da Disciplina • MOC da Área 01 ← Aula Anterior: Matrizes e Determinantes • Próxima Disciplina: Cálculo de Múltiplas Variáveis →
Integração Curricular & Contexto
- Disciplina: Geometria Analítica e Álgebra Linear
- Área: 01 Matemática e Estatística
- Material Oficial Base: Sistemas de Equações e Transformações Lineares
- Objetivo: Classificar e resolver sistemas de equações lineares através do escalonamento gaussiano e do Teorema de Rouché-Capelli, dominar os conceitos fundamentais de subespaços vetoriais, combinação linear, dependência e independência linear (LI/LD), base e dimensão, modelar transformações lineares no plano (rotação, reflexão, cisalhamento e projeção), determinar o núcleo e a imagem de operadores lineares, e introduzir o cálculo de autovalores e autovetores com aplicação direta nas Transformadas de Clarke/Park para controle vetorial de motores CA e análise modal de sistemas elétricos.
📌 Sumário da Aula
- 1. Classificação e Resolução de Sistemas de Equações Lineares
- 2. Espaços e Subespaços Vetoriais
- 3. Transformações Lineares no Plano e no Espaço
- 4. Autovalores e Autovetores (Eigenvalues e Eigenvectors)
- 5. Aplicações em Engenharia Elétrica: As Transformadas de Clarke e Park
- 6. 💻 Laboratório Computacional em Python (SymPy & NumPy)
- 7. 📚 Questões de Fixação Resolvidas das Apostilas (Auditadas)
- 8. Considerações Finais e Fechamento da Disciplina
1. Classificação e Resolução de Sistemas de Equações Lineares
1.1 Notação Matricial e Vetorial
Um sistema de equações lineares com incógnitas reais (): Pode ser compactado na representação matricial canônica: Onde é a matriz dos coeficientes, é o vetor das incógnitas e é o vetor dos termos independentes. A matriz aumentada ou estendida do sistema é dada por:
1.2 Classificação dos Sistemas Lineares
Quanto à existência e quantidade de soluções:
- Sistema Possível e Determinado (SPD): Admite uma única solução exata;
- Sistema Possível e Indeterminado (SPI): Admite infinitas soluções, dependentes de um ou mais parâmetros livres (graus de liberdade);
- Sistema Impossível (SI) ou Incompatível: Não admite nenhuma solução (as equações são mutuamente contraditórias).
1.3 Teorema de Rouché-Capelli
Seja o posto (número de linhas não nulas na matriz escalonada) da matriz dos coeficientes , e o posto da matriz aumentada:
- O sistema é compatível (possível) se, e somente se:
- Se (número de incógnitas): O sistema é SPD (solução única);
- Se : O sistema é SPI, com grau de liberdade dado por:
- O sistema é impossível (SI) se: (Ocorre quando surge uma linha do tipo com ).
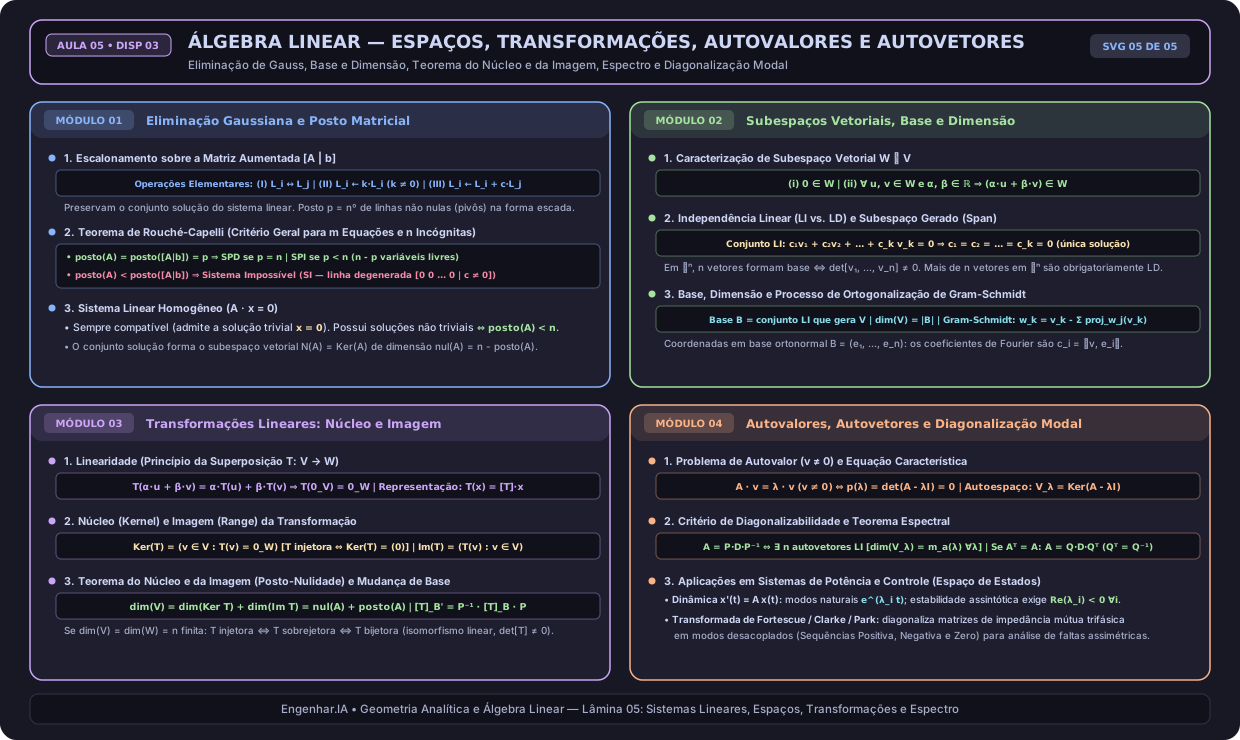 Figura 1: Espaços Vetoriais, Base, Dimensão, Transformações Lineares e Decomposição Espectral de Autovalores.
2. Espaços e Subespaços Vetoriais
2.1 Combinação Linear e Conjunto Gerador
Um vetor é combinação linear dos vetores se existirem escalares reais tais que: O conjunto de todas as combinações lineares possíveis é o espaço gerado:
2.2 Independência Linear (LI vs. LD)
O conjunto de vetores é dito Linearmente Independente (LI) se a única combinação linear que resulta no vetor nulo for a combinação com todos os coeficientes identicamente nulos: Caso contrário, se existir pelo menos um coeficiente , o conjunto é Linearmente Dependente (LD), o que significa que pelo menos um dos vetores pode ser escrito como combinação linear dos demais.
2.3 Base e Dimensão
Um conjunto de vetores é uma Base de um espaço vetorial se satisfizer cumulativamente duas condições:
- é Linearmente Independente (LI);
- gera o espaço ().
A Dimensão é o número de vetores de qualquer base de . Em , qualquer base possui exatamente vetores.
3. Transformações Lineares no Plano e no Espaço
3.1 Definição Axiomática
Sejam e dois espaços vetoriais reais. Uma função é uma Transformação Linear se preservar as operações de adição e multiplicação por escalar:
- ;
- .
Consequência imediata: toda transformação linear mapeia a origem na origem:
3.2 Matriz Canônica de um Operador Linear
Toda transformação linear pode ser representada por uma multiplicação matricial única em relação às bases canônicas: As colunas da matriz são as imagens dos vetores da base canônica: .
3.3 Principais Operadores Geométricos em
- Rotação Anti-horária por um Ângulo :
- Reflexão em torno do Eixo :
- Reflexão em torno da Origem:
- Cisalhamento Horizontal por Fator :
- Dilatação/Contração Uniforme por Fator :
4. Autovalores e Autovetores (Eigenvalues e Eigenvectors)
4.1 Equação Característica
Seja um operador linear. Um escalar é denominado autovalor de se existir um vetor não nulo tal que: Reorganizando: Para que este sistema linear homogêneo admita soluções não triviais (), a matriz deve ser singular. Daí decorre a Equação Característica:
As raízes do polinômio característico são os autovalores de . Para cada autovalor , o espaço vetorial das soluções não triviais de é o autoespaço associado.
5. Aplicações em Engenharia Elétrica: As Transformadas de Clarke e Park
5.1 O Desafio das Grandezas Trifásicas Senoidais
Em máquinas elétricas e inversores trifásicos, as correntes e tensões variam no tempo defasadas de : Controlar essas correntes senoidais diretamente no referencial estacionário é computacionalmente pesado e propenso a erros de rastreamento em malha fechada.
5.2 A Transformada de Clarke ()
É uma transformação linear ortogonal que projeta as três coordenadas em um plano cartesiano ortogonal bidimensional mais a componente de sequência zero:
5.3 A Transformada de Park ( / Matriz de Rotação)
Aplica sobre o plano a matriz de rotação síncrona com o campo magnético girante do rotor ():
Resultado Tecnológico Revolucionário: No referencial girante , as grandezas senoidais transformam-se em grandezas contínuas constantes em regime permanente!
- : Controla o Fluxo Magnético da máquina (análogo à corrente de excitação de uma máquina CC);
- : Controla o Torque Eletromagnético (conjugado motor). Toda a teoria de controle moderno de veículos elétricos (FOC - Field Oriented Control) repousa inteiramente sobre essa transformação linear!
6. 💻 Laboratório Computacional em Python (SymPy & NumPy)
O script a seguir implementa a resolução de sistemas lineares, cálculo de autovalores e simulação da Transformada de Clarke/Park:
Parâmetros de Projeto e Considerações Analíticas:
-
- Resolução e Escalonamento com SymPy
- Matriz aumentada [A | b]
- RREF (Forma Escalonada Reduzida)
-
- Autovalores e Autovetores
7. 📚 Questões de Fixação Resolvidas das Apostilas (Auditadas)
Abaixo, a resolução analítica rigorosa das Questões de Fixação da apostila 05 - Sistemas de Equações e Transformações Lineares.pdf:
Questão 1 — Identificação de Equação Linear
Questão 1 (Apostila 05 - Módulo 1)
Marque a alternativa que apresenta uma equação linear para as variáveis reais :
A)
B)
C)
D)
Gabarito Comentado e Dedução Passo a Passo
Alternativa Correta: C ()
Fundamentação Técnica: Por definição, uma equação linear em incógnitas é uma equação polinomial na qual todas as variáveis figuram estritamente no primeiro grau, não há produtos entre incógnitas (), potências não unitárias () ou raízes de variáveis (). Coeficientes irracionais reais como são perfeitamente válidos como escalares lineares.
Questão 2 — Verificação de Solução de Sistema Linear
Questão 2 (Apostila 05 - Módulo 1)
Verifique qual das alternativas apresenta uma solução para o sistema linear:
A)
B)
C)
D)
Gabarito Comentado e Dedução Passo a Passo
Alternativa Correta: B ( ou teste direto das equações)
Resolução Analítica: Substituindo a trinca :
- (Satisfeita!);
- (Satisfeita!);
- (Satisfeita!). Como a trinca satisfaz simultaneamente todas as três equações, ela é a solução do sistema.
Questão 3 — Classificação de Sistema Linear Incompatível (SI)
Questão 3 (Apostila 05 - Módulo 1)
Classifique o sistema de equações lineares:
A) Sistema Impossível (SI)
B) Sistema Possível e Determinado (SPD)
C) Sistema Possível e Indeterminado (SPI) com 1 grau de liberdade
D) Sistema Possível e Indeterminado (SPI) com 2 graus de liberdade
Gabarito Comentado e Dedução Passo a Passo
Alternativa Correta: A (Sistema Impossível)
Resolução Analítica: Multiplicando a primeira equação por 2: No entanto, a segunda equação afirma categoricamente que . Subtraindo as duas equações: Portanto, o posto da matriz dos coeficientes é , enquanto o posto da matriz aumentada é . Pelo Teorema de Rouché-Capelli, como , o sistema é Impossível.
Questão 4 — Matriz de Rotação de 90°
Questão 4 (Apostila 05 - Módulo 3)
A matriz de transformação linear que produz uma rotação anti-horária de () no plano é:
A)
B)
C)
D)
Gabarito Comentado e Dedução Passo a Passo
Alternativa Correta: A
Resolução Analítica: A matriz de rotação geral no plano é dada por: Para , sabemos que e :
Questão 5 — Cálculo de Autovalores de Matriz 2x2
Questão 5 (Apostila 05 - Módulo 4)
Determine os autovalores da matriz :
A) e
B) e
C) e
D) e
Gabarito Comentado e Dedução Passo a Passo
Alternativa Correta: A ( e )
Resolução Analítica:
- Monta-se a equação característica :
- Desenvolvendo o determinante:
- Fatorando o polinômio do segundo grau:
8. Considerações Finais e Fechamento da Disciplina
Com a conclusão desta Aula 05, finalizamos com pleno rigor a suíte da disciplina 03 Geometria Analítica e Álgebra Linear:
- Construímos o domínio do escalonamento, do Teorema de Rouché-Capelli e da classificação geométrica de sistemas lineares.
- Formalizamos as estruturas de espaços, subespaços, conjuntos geradores, bases ortonormais e dimensões.
- Investigamos as transformações lineares no plano e deduzimos a matriz de rotação, demonstrando seu papel estelar no controle vetorial moderno da Engenharia Elétrica (Transformadas de Clarke e Park).
- Desvendamos o cálculo de autovalores e autovetores, a base para análise modal de oscilações em redes de potência.
Na próxima disciplina da Área 01, avançaremos para o 04 Cálculo de Múltiplas Variáveis, onde integraremos as noções geométricas espaciais com o cálculo diferencial e integral multivariável (derivadas parciais, gradiente, integrais duplas, triplas, teoremas de Green, Stokes e Gauss).
Referências Bibliográficas Citadas
- BOLDRINI, José Luiz et al. Álgebra Linear. 3. ed. São Paulo: Harbra, 1986.
- KRAUSE, Paul C.; WASYNCZUK, Oleg; PEKAREK, Steven D. Analysis of Electric Machinery and Drive Systems. 3rd ed. IEEE Press / Wiley, 2013.
- LAY, David C. Álgebra Linear e Suas Aplicações. 4. ed. Rio de Janeiro: LTC, 2013.
- CERQUEIRA, Jorge Luís Rodrigues Pedreira de. Sistemas de Equações e Transformações Lineares. Material didático oficial, 2026.