Aula 05 - Vetores no Plano R2, Operações Matriciais, Determinantes e Sistemas Lineares
📌 Sumário da Aula
- 1. Grandezas Escalares vs Vetoriais e Fundamentos no Plano $\mathbb{R}^2$
- 2. Álgebra Vetorial e Trigonometria no Plano
- 3. Álgebra Matricial: Estrutura, Operações e Propriedades
- 4. Matrizes como Transformações Lineares no Plano
- 5. Diagrama Técnico Síntese da Geometria e Álgebra Matricial
- 6. Estudo de Caso e Aplicação Numérica
- 7. Resolução Integral das Questões de Fixação da Apostila
- Questão 1 (Módulo 1 — Vetor Oposto e Metade do Módulo)
- Questão 2 (Módulo 1 — Versor Unitário)
- Questão 3 (Módulo 2 — Força Resultante e Trigonometria)
- Questão 4 (Módulo 2 — Soma de Vetores Trigonométricos)
- Questão 5 (Módulo 3 — Combinação Linear de Matrizes)
- Questão 6 (Módulo 3 — Multiplicação Matricial)
- Questão 7 (Módulo 4 — Transformação Linear: Reflexão)
- Questão 8 (Módulo 4 — Transformação Linear Operadora Geral)
- 8. Conclusão e Resumo Técnico (Ponytail 5)
1. Grandezas Escalares vs Vetoriais e Fundamentos no Plano
Na engenharia, a descrição quantitativa de sistemas exige discernimento rigoroso entre dois tipos fundamentais de grandezas:
- Grandezas Escalares: Ficam perfeitamente determinadas por um único valor numérico associado à sua unidade física dimensional (e.g., temperatura , resistência , massa , potencial elétrico ).
- Grandezas Vetoriais: Exigem a especificação inequívoca de três atributos constitutivos:
- Magnitude (Módulo ou Norma): Intensidade quantitativa da grandeza.
- Direção: Reta suporte sobre a qual a grandeza atua (ângulo de inclinação em relação a um referencial).
- Sentido: Orientação do deslocamento ou ação sobre a reta suporte (indicado pela extremidade da seta).
1.1 Representação Algébrica e Equipolência
Geometricamente, um vetor é representado por um segmento de reta orientado , que parte da origem e atinge a extremidade . Dois segmentos orientados que possuem mesmo comprimento, mesma direção e mesmo sentido são denominados equipolentes e definem rigorosamente o mesmo vetor livre:
Quando a origem do vetor é transladada para a origem do sistema cartesiano , as coordenadas de sua extremidade coincidem exatamente com suas componentes .
1.2 Módulo (Norma Euclidiana) e Normalização
O módulo de um vetor bidimensional decorre diretamente do Teorema de Pitágoras:
O Versor (Vetor Unitário):
Em computação gráfica, robótica e eletromagnetismo, frequentemente interessa isolar a direção e o sentido puros de uma grandeza, sem a interferência de sua magnitude. Isso é obtido pela operação de normalização:
Propriedade axiomática do versor:
2. Álgebra Vetorial e Trigonometria no Plano
2.1 Operações Vetoriais Básicas
Dados , e um escalar :
- Adição Vetorial: Geometricamente corresponde à regra do paralelogramo ou à concatenação ponta-origem de vetores.
- Multiplicação por Escalar:
- Se : preserva direção e sentido; altera a norma por um fator .
- Se : preserva a direção, inverte o sentido; altera a norma por .
- Se : contração; se : dilatação.
2.2 Decomposição Polar-Cartesiana
Seja um vetor com norma orientado a um ângulo com o semi-eixo positivo das abscissas:
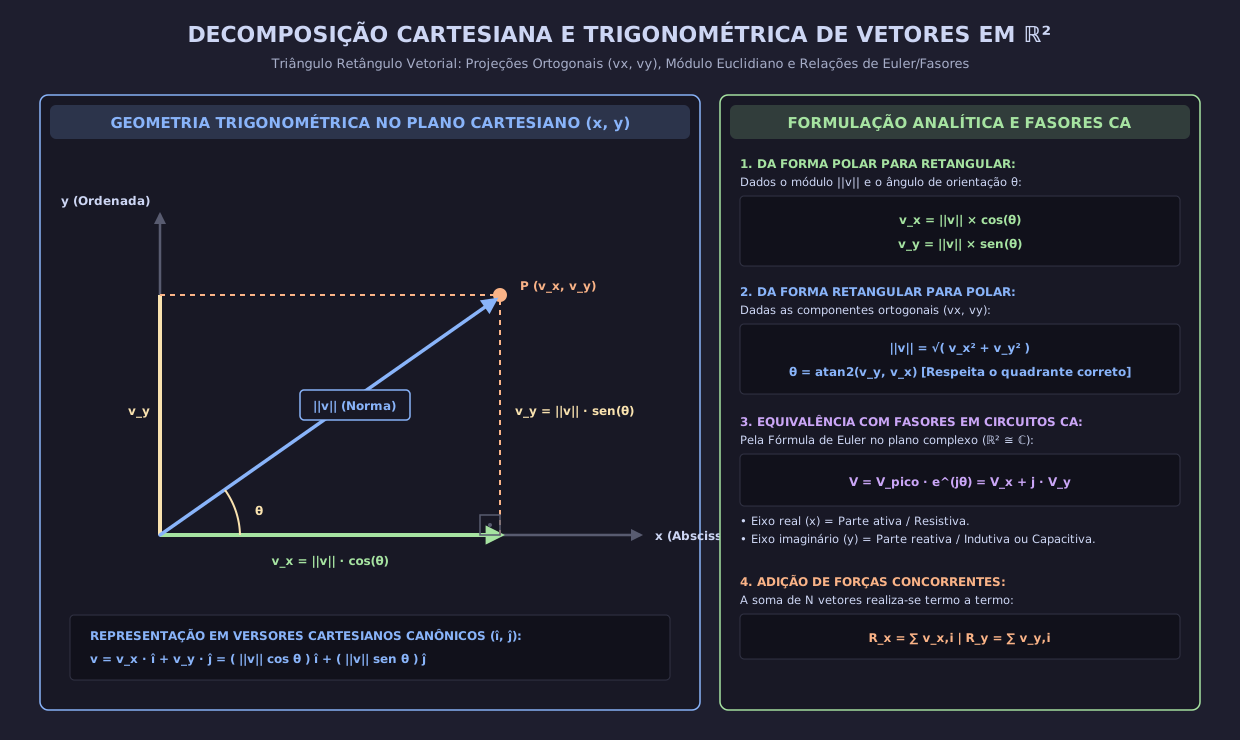
2.3 Superposição de Forças e Aplicação Fasorial em Circuitos CA
Em estática e dinâmica de estruturas, a força resultante que atua sobre um nó é a soma vetorial de todas as forças concorrentes:
Em engenharia elétrica, sinais de corrente alternada senoidais são modelados como fasores bidimensionais no plano complexo: A adição e a subtração de sinais senoidais de mesma frequência reduzem-se à mera adição vetorial em .
3. Álgebra Matricial: Estrutura, Operações e Propriedades
Uma matriz de ordem é uma tabela retangular de escalares dispostos em linhas e colunas:
3.1 Produto Matricial (Linha por Coluna)
O produto de duas matrizes e só é definido se o número de colunas da matriz à esquerda coincidir rigorosamente com o número de linhas da matriz à direita:
O elemento genérico da matriz produto resulta do produto escalar da -ésima linha de pela -ésima coluna de :
Propriedades Críticas:
- Não-Comutativo: Em regra geral, (mesmo quando ambas são matrizes quadradas).
- Associativo: .
- Distributivo: .
- Elemento Neutro: , onde é a matriz identidade.
4. Matrizes como Transformações Lineares no Plano
Um vetor coluna pode ser transformado em outro vetor através da ação de uma matriz quadrada de ordem :
4.1 Catálogo de Matrizes Operadoras Fundamentais
| Transformação Geométrica | Matriz Operadora | Ação no Ponto | Determinante |
|---|---|---|---|
| Rotação Anti-horária por | Gira o vetor em torno da origem por | ||
| Reflexão na Reta Bissetriz | Permuta as coordenadas: | ||
| Reflexão no Eixo | Inverte a coordenada vertical: | ||
| Reflexão no Eixo | Inverte a coordenada horizontal: | ||
| Escala / Dilatação Anisotrópica | Altera dimensões por fatores independentes | ||
| Inversão de Sentido Puro | Rotação de : |
Teorema da Área e Orientação
O módulo do determinante expressa a razão de transformação de áreas sob o mapeamento linear. Se , a orientação do plano é preservada; se , a orientação é invertida (efeito espelho).
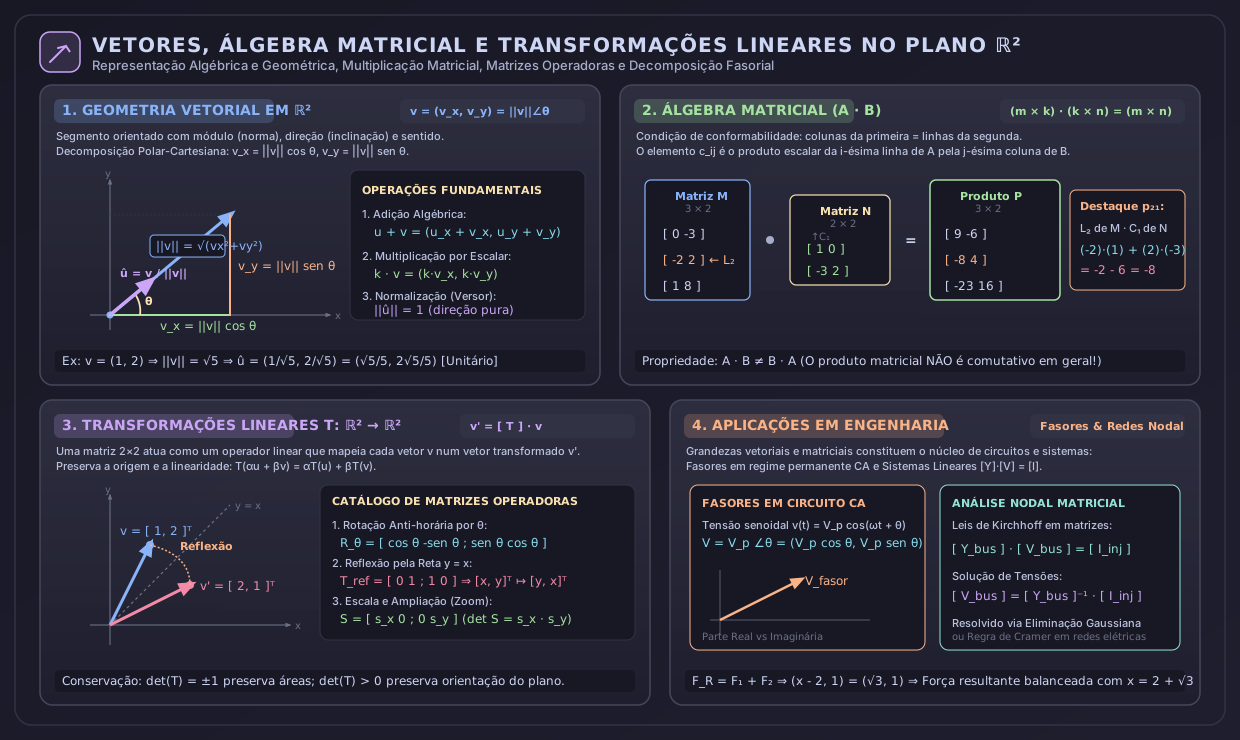
5. Diagrama Técnico Síntese da Geometria e Álgebra Matricial
Abaixo, o infográfico técnico estruturado sintetiza a álgebra de vetores, o algoritmo de multiplicação matricial, as transformações no plano e sua ponte com a engenharia elétrica e mecânica:
6. Estudo de Caso e Aplicação Numérica
O script a seguir implementa as operações fundamentais estudadas na apostila usando numpy, validando o produto matricial, o cálculo de versores e o efeito das transformações lineares:
Parâmetros de Projeto e Considerações Analíticas:
-
- Operações Vetoriais e Versores
-
- Resultante de Forças Concorrentes
- F1 = (x, 4), F2 = (-2, -3), FR = 2*(cos 30°, sen 30°)
- F1 + F2 = (x - 2, 1) = (sqrt(3), 1) => x = 2 + sqrt(3)
7. Resolução Integral das Questões de Fixação da Apostila
Abaixo, todas as 8 Questões de Fixação distribuídas ao longo dos 4 módulos da Apostila 05 são resolvidas rigorosamente passo a passo com justificativa física e algébrica.
Questão 1 (Módulo 1 — Vetor Oposto e Metade do Módulo)
Dado o vetor , um vetor na mesma direção e sentido oposto ao de e metade de seu módulo é:
- (A)
- (B)
- (C)
- (D)
- (E)
Resolução Passo a Passo
1. Identificação do Escalar Multiplicador: Para obter um vetor que compartilhe a mesma reta suporte (mesma direção), porém com sentido oposto, o escalar multiplicador deve ser estritamente negativo: . Como a sua intensidade deve ser reduzida à metade da norma original, a magnitude do escalar deve ser . Portanto, o escalar procurado é:
2. Aplicação do Produto por Escalar: Multiplicando cada componente do vetor original por :
Resolução Analítica Passo a Passo: Alternativa B .
Questão 2 (Módulo 1 — Versor Unitário)
O vetor unitário (de módulo igual a ) que tem a mesma direção e o mesmo sentido do vetor é:
- (A)
- (B)
- (C)
- (D)
- (E)
Resolução Passo a Passo
1. Cálculo da Norma do Vetor : O módulo do vetor dado é calculado pelo Teorema de Pitágoras: Como , o vetor não é unitário.
2. Normalização do Vetor: Para obter um vetor com mesma direção e mesmo sentido (paralelo e concordante) de norma unitária, multiplica-se pelo inverso de seu módulo:
3. Racionalização dos Denominadores: Multiplicando numerador e denominador por :
Resolução Analítica Passo a Passo: Alternativa C .
Questão 3 (Módulo 2 — Força Resultante e Trigonometria)
Sobre um corpo atuam duas forças representadas pelos vetores e . Sabendo que a força resultante é dada por , qual é o valor de ?
- (A)
- (B)
- (C)
- (D)
- (E)
Resolução Passo a Passo
1. Decomposição Cartesiana da Força Resultante: Conhecendo os valores notáveis e :
2. Soma Vetorial das Forças Concorrentes: Pelo princípio da superposição linear de forças:
3. Igualdade de Vetores: Igualando componente a componente:
- Componente vertical: (identidade satisfeita e consistente).
- Componente horizontal:
Resolução Analítica Passo a Passo: Alternativa A ().
Questão 4 (Módulo 2 — Soma de Vetores Trigonométricos)
Dados os vetores e , o vetor tem coordenadas:
- (A)
- (B)
- (C)
- (D)
- (E)
Resolução Passo a Passo
1. Avaliação Cartesiana de : Sabendo que e :
2. Avaliação Cartesiana de : Sabendo que e :
3. Soma Vetorial : Somando as componentes homólogas:
Resolução Analítica Passo a Passo: Alternativa B .
Questão 5 (Módulo 3 — Combinação Linear de Matrizes)
Sendo e , a matriz é dada por:
- (A)
- (B)
- (C)
- (D)
- (E)
Resolução Passo a Passo
1. Cálculo da Matriz Escalar : Multiplica-se cada entrada de pelo escalar :
2. Adição de Matrizes : Como ambas possuem a mesma dimensão , soma-se entrada a entrada:
Resolução Analítica Passo a Passo: Alternativa C.
Questão 6 (Módulo 3 — Multiplicação Matricial)
Dadas as matrizes de ordem e de ordem , o produto é dado por:
- (A)
- (B)
- (C)
- (D)
- (E)
Resolução Passo a Passo
1. Verificação de Conformabilidade e Dimensões: é de ordem e é de ordem . Como o número de colunas de () é igual ao número de linhas de (), o produto está perfeitamente definido e resultará em uma matriz de dimensão .
2. Cálculo das Entradas Linha por Coluna:
- Linha 1 de com colunas de :
- Linha 2 de com colunas de :
- Linha 3 de com colunas de :
Montando a matriz resultante:
Resolução Analítica Passo a Passo: Alternativa A.
Questão 7 (Módulo 4 — Transformação Linear: Reflexão)
Considere o vetor e a matriz de transformação . O vetor tal que é dado por:
- (A)
- (B)
- (C)
- (D)
- (E)
Resolução Passo a Passo
1. Aplicação do Produto Matriz-Vetor: Multiplica-se a matriz operadora pelo vetor coluna :
2. Cálculo das Coordenadas: Logo:
3. Significado Geométrico: A matriz é o operador de reflexão especular pela reta bissetriz dos quadrantes ímpares (). Ela permuta a coordenada com a coordenada , mapeando o ponto no ponto .
Resolução Analítica Passo a Passo: Alternativa C .
Questão 8 (Módulo 4 — Transformação Linear Operadora Geral)
Considere o vetor e a matriz de transformação . O vetor tal que é dado por:
- (A)
- (B)
- (C)
- (D)
- (E)
Resolução Passo a Passo
1. Multiplicação Linha por Coluna: Realizando o produto :
2. Cálculo da Primeira Coordenada:
3. Cálculo da Segunda Coordenada:
Portanto, o vetor transformado é:
Resolução Analítica Passo a Passo: Alternativa C .
8. Conclusão e Resumo Técnico (Ponytail 5)
A geometria analítica e a álgebra linear constituem o arcabouço computacional que unifica sistemas dinâmicos na engenharia:
- Vetores livres em desacoplam intensidade e orientação; a operação de normalização () viabiliza cálculos trigonométricos de projeção e a modelagem fasorial em corrente alternada.
- O produto matricial linha por coluna é intrinsecamente não-comutativo e formaliza a superposição e a cascata de sistemas multivariáveis.
- Matrizes como Operadores Lineares () implementam geometricamente rotações rígidas, reflexões e dilatações espaciais, sendo o pilar motor da computação gráfica, robótica e formulação nodal de redes de energia elétrica ().