Sensores Fotoelétricos Industriais (Barreira, Retroreflexivo e Laser ToF)
1. Identificação Normativa e Classificação Tecnológica
Os Sensores Fotoelétricos Industriais utilizam emissão de fótons no espectro visível ou infravermelho para detecção de presença, contagem, diferenciação de cores, medição contínua de distância e posicionamento sem contato mecânico. Com a introdução de emissores semicondutores laser VCSEL e receptores baseados em fotodiodos de avalanche de fóton único (SPAD), os sensores modernos Time-of-Flight (ToF) e de reflexão polarizada fornecem medições imunes à cor, textura e brilho superficial do alvo, transmitindo parâmetros diagnósticos via IO-Link.
Normas Técnicas Aplicáveis
- IEC 60947-5-2: Dispositivos de manobra e comando de baixa tensão — Dispositivos de comando e elementos de comutação — Sensores de proximidade.
- IEC 60825-1: Segurança de produtos a laser — Classificação de equipamentos e requisitos (Classe 1, 1M, 2 e 3R).
- IEC 61131-9: Controladores programáveis — Interface de comunicação digital ponto a ponto para pequenos sensores e atuadores (Padrão IO-Link V1.1).
- ISO 13849-1: Aplicações de sensoriamento monitorado para controle de automação e prevenção de colisões.
- IEC 60529: Graus de proteção providos por invólucros (IP67 e ensaio de jato de alta pressão e temperatura IP69K para indústrias alimentícias e farmacêuticas).
Tabela Comparativa de Princípios Ópticos de Sensoriamento
| Parâmetro Técnico | Barreira Unidirecional (Through-Beam) | Retroreflexivo com Filtro Polarizado | Difuso Energético / Triangulação | Laser Time-of-Flight (ToF) |
|---|---|---|---|---|
| Topologia Física | Emissor e Receptor em corpos separados | Emissor/Receptor integrados + Espelho Prismático | Emissor/Receptor integrados em corpo único | Emissor Laser + Matriz SPAD/CMOS integrada |
| Alcance Operacional | Até (ou ) | |||
| Sensibilidade à Cor/Alvo | Nula (apenas interrupção do feixe) | Mínima (imune a peças brilhantes por polarização cruzada) | Elevada (objeto escuro requer maior reflexão) | Praticamente Nula ( de refletância indistinta) |
| Excesso de Ganho Típico | Altíssimo ( a curta distância) | Alto () | Médio () | Processamento digital interno de pulso |
| Resolução / Repetibilidade | Todo o diâmetro do feixe | Aprox. metade do refletor | Submilimétrica () | |
| Custo de Cabeamento | Dobro (alimentação no Tx e no Rx) | Simples (alimentação em um único ponto) | Simples (um único cabo) | Simples (cabo M12 padrão 4 polos) |
| Ambientes Recomendados | Poeira densa, serragem, fundições | Embalagens, paletes, esteiras gerais | Detecção simples de presença próxima | Medição dimensional contínua, bobinas, nível |
Simbologia e Diagrama de Blocos de Sensor Laser ToF com IO-Link
graph LR
    subgraph Emissor Óptico Laser
        DRV["Driver de Pulso Picosegundo"] --> VCSEL["Diodo Laser VCSEL 650nm Classe 1"]
        VCSEL --> LENS_TX["Lente Colimadora Asférica"]
    end

    subgraph Trajeto Óptico e Alvo
        LENS_TX -.->|Pulso de Luz t_0| ALVO["Objeto Alvo (Refletância 6% a 90%)"]
        ALVO -.->|Fótons Refletidos t_1| LENS_RX["Lente Coletora Receptora"]
    end

    subgraph Receptor e Processamento Digital ToF
        LENS_RX --> FILT["Filtro Óptico Passa-Faixa (650nm)"]
        FILT --> SPAD["Matriz SPAD (Fotodiodos Avalanche Fóton Único)"]
        SPAD --> TDC["Conversor Tempo-Digital (TDC 20 ps)"]
        TDC --> DSP["DSP / Microcontrolador de Medição"]
    end

    subgraph Interface de Saída Industrial
        DSP --> IOLINK["Transceiver Físico IO-Link (Linha C/Q)"]
        DSP --> PUSH["Saída Push-Pull 24V (PNP/NPN Configurável)"]
        IOLINK --> M12["Conector M12 Industrial A-Coded"]
        PUSH --> M12
    end
2. Aspecto Físico Externo e Corte Estrutural Transversal
Os sensores fotoelétricos industriais modernos utilizam carcaças cilíndricas roscadas (padrão M18) em aço inoxidável AISI 316L ou invólucros prismáticos compactos em carcaça plástica de PBT/PMMI soldada a ultrassom para proteção IP69K contra lavagens químicas abrasivas.
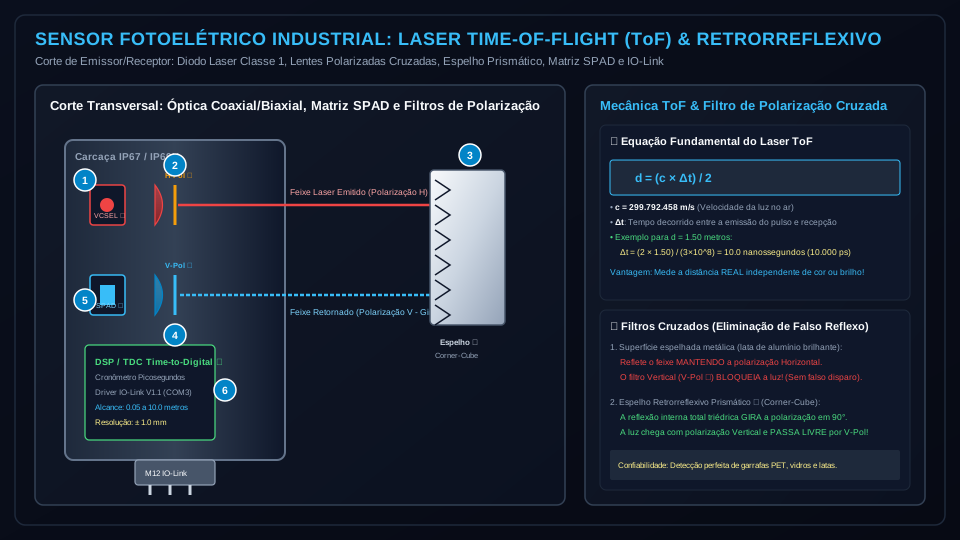
Elementos Construtivos do Corte Transversal
- ① Laser Semicondutor VCSEL Classe 1: Diodo laser de cavidade vertical de emissão superficial (, luz vermelha visível) com potência de pico pulsada estritamente limitada para segurança ocular sem necessidade de EPI especial.
- ② Lente Emissora com Filtro Polarizador Horizontal (): Colimador asférico que polariza linearmente as ondas eletromagnéticas da luz no plano horizontal ().
- ③ Refletor Prismático Triédrico (Corner-Cube Retroreflector): Conjunto de prismas de canto de cubo com três faces ortogonais em que giram o plano de polarização da luz incidente em exatamente antes de devolvê-la na mesma direção.
- ④ Lente Receptora com Filtro Polarizador Vertical Cruzado (): Elemento óptico que só transmite luz que tenha sua polarização orientada em , bloqueando qualquer luz refletida diretamente por superfícies planas espelhadas ou metálicas sem o refletor prismático.
- ⑤ Matriz SPAD / APD Time-of-Flight: Detector de silício com diodos de avalanche polarizados acima da tensão de ruptura (Modo Geiger), disparando correntes intensas na detecção de fótons únicos para temporização de picos com resolução de picosegundos.
- ⑥ Microprocessador DSP com Interface IO-Link: Circuito integrado proprietário que executa algoritmos de correlação estatística, filtragem de média móvel, compensação de temperatura e comunicações digitais ponto a ponto COM3 ().
3. Princípios Físicos de Operação e Equações Fundamentais
Princípio da Retroreflexão com Polarização Cruzada
Superfícies especulares (metálicas lisas, latas de alumínio, películas plásticas estiradas) refletem a luz mantendo a orientação do seu vetor de polarização linear de campo elétrico (). Se a luz emitida é polarizada no eixo horizontal:
A reflexão em metal condutor ideal inverte apenas a fase normal, mantendo a direção vetorial :
O filtro receptor vertical () bloqueia totalmente essa reflexão:
Por outro lado, no refletor prismático de canto de cubo (Corner-Cube), o feixe sofre três reflexões internas totais sucessivas nas três faces ortogonais (, , ). As reflexões introduzem defasagens entre as componentes ortogonais de Fresnel resultando na rotação do vetor campo elétrico em :
O filtro vertical deixa passar o feixe com transmitância máxima:
Esse mecanismo físico elimina dos falsos disparos causados por alvos metálicos polidos transitando à frente do sensor.
Princípio Time-of-Flight (ToF) Direto e por Deslocamento de Fase
No método ToF Direto (D-ToF), pulsos de laser de curtíssima duração () são disparados em direção ao alvo. O intervalo de tempo de trânsito de ida e volta () é medido diretamente:
onde no ar.
Para uma resolução espacial de , o circuito cronômetro digital (TDC) deve possuir uma resolução temporal de:
No método ToF por Deslocamento de Fase (I-ToF), o laser é modulado continuamente em amplitude senoidal em alta frequência (). A distância é obtida pela diferença de fase () entre o sinal emitido e o sinal captado:
Isolando a distância :
O alcance máximo inequívoco antes da repetição de fase () é:
Conceito de Excesso de Ganho (Excess Gain)
O excesso de ganho é a razão adimensional entre a energia óptica recebida pelo sensor e a energia óptica mínima estritamente necessária para acionar o limiar do amplificador interno:
- : Limiar exato de detecção (instável em chão de fábrica).
- : Adequado para ambientes industriais limpos com poeira leve.
- : Mandatório para siderúrgicas, usinagem com névoa refrigerante e serrarias.
4. Esquema de Aplicação Industrial e Conexão IO-Link
O diagrama unifilar abaixo apresenta a integração de sensores fotoelétricos laser ToF conectados a um Master IO-Link IP67 distribuído na máquina, com dados de processo cíclicos e acíclicos trafegando por cabo padrão industrial M12 de 4 polos.
graph TD
    subgraph Mestre IO-Link IP67 em Campo
        IOMASTER["Master IO-Link 8 Portas Classe A"]
        PROFINET["Barramento PROFINET / EtherNet/IP Industrial"] <--> IOMASTER
        PWR_24V["Alimentação 24Vdc Auxiliar (7/8 pol ou M12 L-Coded)"] --> IOMASTER
    end

    subgraph Porta 1: Sensor Laser ToF
        IOMASTER -->|Pino 1: +24Vdc| S1_P1["Vcc (+24V)"]
        IOMASTER -->|Pino 3: 0Vdc| S1_P3["GND (0V)"]
        IOMASTER <-->|Pino 4: C/Q Line (IO-Link COM3)| S1_P4["Pino C/Q IO-Link"]
        IOMASTER -->|Pino 2: Saída Digital Auxiliar I/Q| S1_P2["Saída Alarme Limiar"]
    end

    subgraph Funcionalidades IO-Link do Sensor
        S1_P4 --> TELEMETRIA["Medição Cíclica da Distância em mm (16 bits)"]
        S1_P4 --> DIAGNOSTICO["Alarme de Degradação de Lente Suja / Reflexão"]
        S1_P4 --> PARAMETROS["Ajuste Remoto de Janela de Detecção e Histerese"]
    end

    subgraph Aplicação Física na Linha
        SENSOR["Sensor ToF Físico"] -.->|Feixe Laser ToF 650nm| PALETE["Palete de Peças Automotivas em Transporte"]
    end
5. Metodologia de Dimensionamento e Projeto Numérico Resolvido
Enunciado do Projeto Real
Projetar o sistema de medição e posicionamento óptico para monitoramento de altura de empilhamento de placas cerâmicas escuras (cor grafite, com refletância difusa de apenas ) transportadas em esteira de roletes a uma velocidade de . A distância do sensor ao topo das pilhas varia entre e .
Requisitos do Sistema:
- Precisão e Resolução:
- Erro máximo admissível na medição de distância:
- Resolução de saída: (via IO-Link)
- Tempo de Ciclo e Resposta:
- As peças têm comprimento de . A leitura deve ser estável em pelo menos 10 pontos ao longo da passagem de cada peça.
- Imunidade Óptica:
- Ambiente industrial com iluminação artificial por lâmpadas fluorescentes e LEDs de alto rendimento com iluminância ambiente de até .
- Sensor Selecionado:
- Sensor Laser Time-of-Flight com modulação por pulso D-ToF.
- Frequência interna de disparo do emissor laser: ()
- Emissor: Laser VCSEL Classe 1 (, potência média )
- Abertura de feixe: a
- Filtro digital interno: Média móvel com amostras configurável via IO-Link.
Passo 1: Cálculo do Tempo Disponível de Amostragem por Peça
A peça de comprimento desloca-se a . O tempo total em que a peça permanece sob o feixe laser é:
Para obter pelo menos 10 medições confiáveis por peça:
A taxa de atualização de medição do sensor para o CLP deve ser menor ou igual a (frequência de envio ).
Passo 2: Cálculo da Margem de Fótons e Número de Pulsos de Média
A cerâmica escura possui coeficiente de reflexão difusa (). A fração da potência óptica que retorna à lente receptora de área a uma distância em reflexão Lambertiana é:
Dados construtivos do sensor:
- Diâmetro da lente receptora:
- Eficiência óptica do conjunto de lentes/filtros:
- Potência de pico do pulso laser VCSEL: com largura de pulso ().
Calcula-se a potência de pico recebida de pior caso ():
A energia recebida em cada pulso individual é:
A energia de um único fóton de comprimento de onda é:
O número médio de fótons incidentes na matriz SPAD por pulso é:
Com uma eficiência quântica do detector SPAD de , são geradas cerca de avalanches eletrônicas por pulso, sinal perfeitamente detectável acima do nível de ruído térmico de escuro (Dark Count Rate ).
Passo 3: Configuração do Filtro Digital e Desvio Padrão da Medição
O desvio padrão da incerteza temporal do detector em disparo único é , o que equivale a um desvio de distância em pulso único de:
Para atingir a precisão requerida de (com nível de confiança de ), o número de pulsos acumulados na média móvel () deve ser:
Como a taxa do laser é (), o tempo necessário para acumular pulsos é:
Atenção de Engenharia: é maior que o tempo limite de calculado no Passo 1! Para operar dentro do tempo limite da esteira (): Adota-se . O desvio padrão resultante com é:
O erro de medição para ( de confiança) será de , atendendo estritamente ao critério do projeto sem comprometer a taxa de leitura da linha de produção.
Passo 4: Configuração dos Parâmetros no Barramento IO-Link
Parâmetros gravados via arquivo IODD no Master IO-Link:
- Modo de Operação: Medição Contínua ToF (Process Data In = 16 bits Integer).
- Tempo de Ciclo Mínimo IO-Link: , (COM3 a ).
- Filtro de Amortecimento (Damping Filter): ( amostras).
- Faixa de Medição Efetiva: a .
- Alarme de Qualidade de Sinal (Signal Strength): Alerta emitido caso a contagem caia abaixo de (indicação de poeira nas lentes).
6. Modos de Falha (FMEA), Diagnóstico e Manutenção
| Modo de Falha | Causa Raiz Física | Efeito no Sistema | Detecção e Diagnóstico | Ação Preventiva / Mitigação |
|---|---|---|---|---|
| Falsos Disparos em Espelhos / Aço Inox | Uso indevido de sensor retroreflexivo comum sem filtro de polarização cruzada. | Peça metálica brilhante reflete o feixe sem interrompê-lo; contagem falha. | Teste de bancada com placa de inox polido. | Substituição mandatória por sensor com lentes dotadas de polarizadores cruzados . |
| Atenuação por Poeira e Névoa de Óleo | Deposição de partículas na janela óptica reduzindo o excesso de ganho abaixo de 1. | Sensor para de detectar objetos escuros; medição salta para valor nulo. | Diagnóstico IO-Link transmite flag de erro Signal_Quality_Alarm = TRUE. | Manutenção preventiva acionada pelo CLP; uso de acessórios de purga com ar comprimido limpo. |
| Instabilidade Térmica no Ponto de Zero | Aquecimento interno do circuito eletrônico provocando deriva na contagem do TDC. | Medição milimétrica varia com a temperatura ambiente da fábrica. | Comparação com padrão mecânico fixo no início de cada turno de produção. | Sensores com algoritmo de auto-calibração com canal de referência óptica interna fechada (Internal Reference Loop). |
| Interferência Mútua entre Sensores Adjacentes | Dois sensores fotoelétricos montados lado a lado operando na mesma frequência óptica. | Cruzamento de pulsos laser; leituras fantasmas de distância. | Oscilação errática das leituras ao ligar o sensor vizinho. | Ativação do parâmetro de sincronização multiplexada ou defasagem de pulso via comando acíclico IO-Link. |
| Danos Mecânicos na Lente por Impacto | Choque acidental com paletes ou ferramentas na esteira de produção. | Quebra da lente frontal de policarbonato e perda de estanqueidade IP67. | Inspeção visual, condensação interna e código de erro de falha no receptor. | Instalação de tubos de proteção mecânica em aço com anéis de borracha e recuo do plano focal. |
Resumo de Engenharia Conforme Diretrizes:
- Equacionamento físico completo de polarização em reflexão especular e prismas corner-cube.
- Modelagem de medição de distância Time-of-Flight (ToF) direta e por defasagem com matrizes SPAD.
- Dimensionamento numérico real com compromisso de Poisson entre tempo de integração, velocidade de esteira e desvio milimétrico.