🔄 Tacogerador Industrial e Resolver Eletromagnético de Posição
Navegação do Atlas
1. Identificação Normativa e Características Comparativas
O Resolver Eletromagnético (Brushless Rotary Resolver) e o Tacogerador Industrial (DC/AC Tachogenerator) são transdutores eletromecânicos analógicos projetados para converter a posição angular absoluta e a velocidade rotacional de eixos de máquinas elétricas em grandezas de tensão elétrica proporcionais. Enquanto os tacogeradores desempenharam papel pioneiro nas primeiras gerações de acionamentos analógicos com realimentação de velocidade por tensão contínua linear, o Resolver Eletromagnético sem Escovas consagrou-se como o padrão definitivo e insubstituível para ambientes operacionais hostis de missão crítica — tais como tração de veículos elétricos (EV/HEV), atuadores aeroespaciais, siderurgia pesada, mineração e indústria militar.
Sob normas rigorosas como MIL-S-20708, IEEE 112, IEC 60034-1 e DIN 43780, o resolver se destaca por sua imunidade física absoluta a poeira condutiva, óleo, umidade, vibrações mecânicas destrutivas () e temperaturas extremas ( a ), cenários onde os componentes optoeletrônicos de encoders ópticos (discos de vidro, LEDs emissores e fotodiodos) sofrem degradação precoce e quebra estrutural.
graph LR
    subgraph "Simbologia Técnica de Sensores de Posição Eletromagnéticos"
        RESOLVER["<b>Padrão IEC / IEEE (Resolver)</b><br/>Enrolamento de excitação primário R1-R2<br/>e bobinas ortogonais de detecção S1-S3 / S2-S4"]
        TACO["<b>Padrão DIN (Tacogerador DC)</b><br/>Círculo G com saída de armadura + e -<br/>tensão proporcional à velocidade angular (v_out ∝ n)"]
        RDC["<b>Conversor RDC (Resolver-to-Digital)</b><br/>Rastreamento síncrono de fase Type II<br/>Saída digital absoluta de 10 a 16 bits"]
    end
Tabela Comparativa de Sensores de Retroalimentação Rotativa
| Característica de Engenharia | Resolver Sem Escovas (Brushless) | Tacogerador DC Industrial | Encoder Óptico Incremental/Absoluto | Encoder Magnético Integrado (Hall/AMR) |
|---|---|---|---|---|
| Princípio Físico | Transformador rotativo de indução mútua | Gerador DC de armadura com comutador | Interrupção óptica de luz em disco graduado | Variação de resistência/tensão magnetorresistiva |
| Sinal Elétrico Primário | Sinais de alta frequência modulados em amplitude () | Tensão contínua linear () | Trem de pulsos digitais em quadratura () | Sinais analógicos ou canal digital serial |
| Informação de Posição | Posição absoluta instantânea em | Nenhuma (mede estritamente velocidade) | Relativa (incremental) ou absoluta (disco codificado) | Posição absoluta em |
| Resistência Mecânica a Vibrações | Extrema ( em choques) | Baixa a moderada (, desgaste de escovas) | Frágil (, disco de vidro quebra) | Alta (, silício em encapsulamento sólido) |
| Faixa Térmica de Operação | a (até especial) | a | a | a |
| Elementos Sujeitos a Desgaste | Nenhum (sem contato elétrico deslizante) | Escovas de grafite e lâminas de comutador | LED infravermelho (vida útil limitada a ) | Nenhum |
| Interferência Eletromagnética (EMC) | Altíssima imunidade (sinais diferenciais AC) | Vulnerável a ruído de centelhamento de escovas | Sensível a ruídos induzidos nas linhas de clock | Sensível a fortes campos magnéticos externos de motores |
2. Aspecto Visual e Seção Transversal Técnica
O diagrama vetorial abaixo apresenta o corte longitudinal detalhado de um resolver industrial sem escovas (Brushless Resolver) padrão carcaça Size 15/21, demonstrando o transformador rotativo de excitação de alta frequência, as bobinas estatóricas em quadratura e o circuito de conversão RDC.
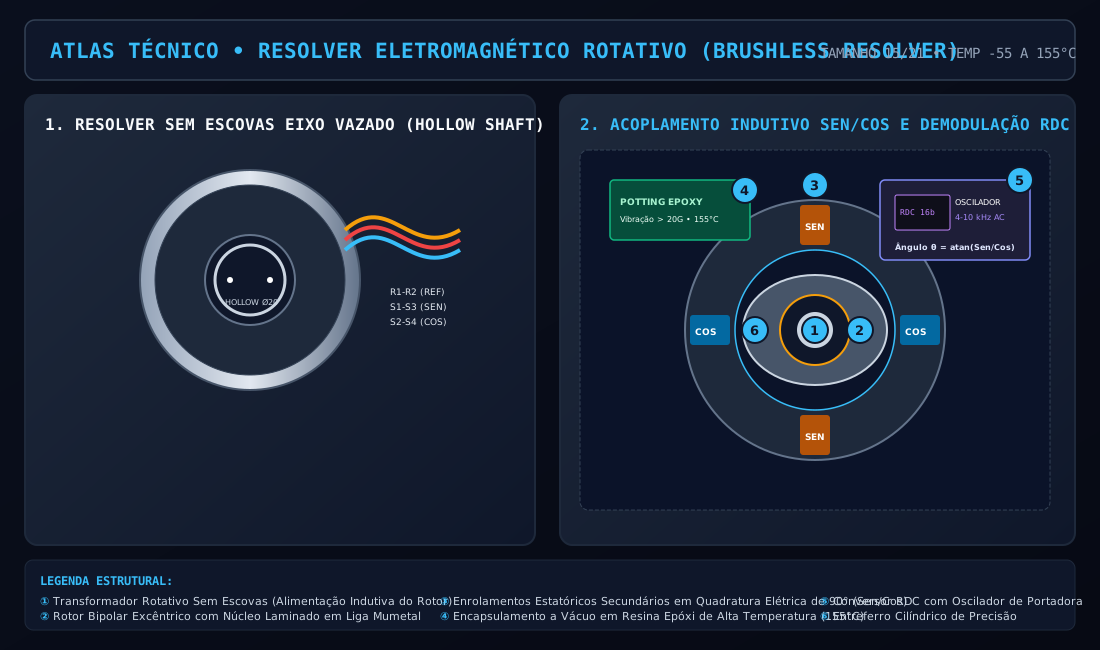
Elementos Construtivos Indicados no Corte:
- ① Estator com Bobinas Ortogonais em Quadratura: Pacote de lâminas de níquel-ferro (permalloy de altíssima permeabilidade) alojando dois enrolamentos secundários defasados fisicamente no espaço de exatamente elétricos (bobina seno e bobina cosseno ).
- ② Rotor sem Escovas e Núcleo Magnético: Rotor cilíndrico ou saliente usinado com precisão milimétrica, montado diretamente sobre o eixo da máquina sem escovas, anéis coletores ou circuitos eletrônicos embarcados, garantindo confiabilidade infinita sob centrifugação.
- ③ Transformador Rotativo de Acoplamento Primário: Conjunto coaxial formado por uma bobina primária estacionária no estator e uma bobina secundária no rotor operando por indução magnética em alta frequência (), responsável por injetar a tensão de excitação no rotor sem nenhum contato galvânico mecânico.
- ④ Entreferro Cilíndrico de Precisão Homogênea: Folga de ar calibrada concentricamente entre rotor e estator, projetada para manter a distribuição senoidal do acoplamento indutivo mesmo sob severas deformações térmicas e desalinhamentos axiais.
- ⑤ Blindagem Magnética em Mu-Metal: Carcaça tubular de liga especial de níquel-ferro que envolve todo o conjunto do resolver, blindando completamente os enrolamentos de medição contra os campos magnéticos dispersos de alta intensidade gerados pelas cabeças de bobina do estator do motor principal.
- ⑥ Conversor RDC (Resolver-to-Digital Converter): Circuito integrado dedicado baseado em malha de rastreamento síncrono de fase Type II com demodulação síncrona em quadratura, sintetizando a posição angular absoluta em barramento digital paralelo ou serial (SPI/SSI) com resolução configurável de a .
3. Princípios Físicos de Operação e Equacionamento Detalhado
flowchart TD
    subgraph "Princípio Eletromagnético do Resolver Brushless"
        OSC["Oscilador Senoidal Portador: Vref(t) = V0 · sin(ωc · t)"] --> XFORM["Transformador Rotativo Estator-Rotor (Acoplamento Indutivo)"]
        XFORM --> ROTOR_EXC["Enrolamento Rotórico de Excitação: i_r(t)"]
        ROTOR_EXC --> ACOPL_VAR["Acoplamento Magnético Espacial com Ângulo Rotórico θ"]
        ACOPL_VAR --> BOB_SENO["Enrolamento Seno (S1-S3): V_sin(t) = k · V0 · sin(ωc · t) · sin(θ)"]
        ACOPL_VAR --> BOB_COS["Enrolamento Cosseno (S2-S4): V_cos(t) = k · V0 · sin(ωc · t) · cos(θ)"]
        BOB_SENO --> RDC["Conversor Resolver-to-Digital (RDC): Demodulação e Malha de Fase"]
        BOB_COS --> RDC
        RDC --> ANGULO_DIG["Posição Angular Absoluta Digital θ e Velocidade Angular ω"]
    end
3.1 Equações Analíticas das Tensões Induzidas no Resolver
O primário do resolver (bobina do transformador rotativo) é excitado por uma tensão senoidal alternada de alta frequência fornecida pelo conversor RDC:
onde é a amplitude da tensão de excitação (tipicamente ) e é a frequência angular da portadora (frequência padronizada entre e ).
À medida que o eixo mecânico gira com ângulo , a permeância magnética mútua entre o rotor e os dois enrolamentos secundários do estator varia senoidalmente. Pela Lei da Indução de Faraday (), as tensões induzidas nas saídas secundárias são dadas por:
undefined