📘 Encoder Rotativo Óptico (Incremental e Absoluto)
Navegação do Atlas
1. Identificação Normativa e Visão Geral
O Encoder Rotativo Óptico é o transdutor mecatrônico primário para medição angular de posição, deslocamento e velocidade em eixos mecânicos de servomotores, fusos de esferas de máquinas-ferramenta CNC, robôs articulados e pontes rolantes industriais. Operando através da interrupção periódica de feixes de luz infravermelha colimada por um disco de vidro ou mylar microgravado, o sensor traduz o movimento rotativo contínuo em trens de pulsos digitais ou palavras binárias seriais de altíssima resolução.
Normativamente, os encoders industriais são projetados sob as normas IEC 60034-8 (Sistemas de interface e realimentação para máquinas elétricas rotativas), DIN EN 60529 (Graus de proteção mecânica IP65 a IP67 contra óleos de corte e poeira) e os padrões elétricos de comunicação diferencial EIA/TIA-422 (RS-422) e barramentos síncronos ponto-a-ponto SSI (Synchronous Serial Interface) e BiSS-C.
graph TD
    subgraph "Famílias de Encoders Rotativos Ópticos"
        ENC["Encoder Rotativo Óptico"] --> INC["Encoder Incremental (A / B / Z)"]
        ENC --> ABS["Encoder Absoluto (Palavra Digital Única)"]

        INC --> INC_QUAD["Quadratura 90°: Sentido de Giro + Multiplicação 4x no CLP"]
        INC --> INC_HOMING["Canal Z (Índice): Referenciamento Físico Obrigatório no Boot"]

        ABS --> ABS_ST["Monovolt (Single-Turn): Posição Absoluta em 360° (ex: 13 a 20 bits)"]
        ABS --> ABS_MT["Multivolt (Multi-Turn): Posição Absoluta + Contador de Voltas por Trem de Engrenagens"]
        ABS --> ABS_GRAY["Código Gray: Variação de Estritamente 1 Bit por Transição"]
    end
Tabela Comparativa: Incremental vs. Absoluto
| Parâmetro Técnico | Encoder Incremental (A/B/Z) | Encoder Absoluto Monovolt (Single-Turn) | Encoder Absoluto Multivolt (Multi-Turn) |
|---|---|---|---|
| Comportamento pós Queda de Energia | Perde a posição real; exige rotina de Homing até o sensor de fim de curso | Retém a posição angular absoluta instantaneamente () | Retém posição e número exato de voltas acumuladas sem baterias |
| Padrão de Sinais Elétricos | Ondas quadradas em quadratura () | Saída paralela ou serial digital síncrona (SSI / BiSS-C / EnDat) | Protocolos seriais industriais / Fieldbus (Profinet, EtherCAT) |
| Codificação do Disco | Trilhas periódicas radiais idênticas () | Pistas concêntricas em Código Gray ( posições) | Disco óptico principal + microengrenagens mecânicas com sensores Wiegand |
| Custo de Implementação | Baixo a Médio | Médio | Elevado |
| Aplicação Típica | Controle de velocidade em esteiras, VFDs e bombas | Eixos de robôs SCARA e antenas rastreadoras | Eixos de máquinas CNC e servodrives de alta precisão |
2. Aspecto Visual e Corte Anatômico
O encoder industrial de precisão é montado em corpo cilíndrico de alumínio usinado ou fundido de diâmetro padronizado ( padrão Europa), flange sincro ou servo com eixo de aço inoxidável apoiado sobre rolamentos de esferas de precisão pré-carregados.
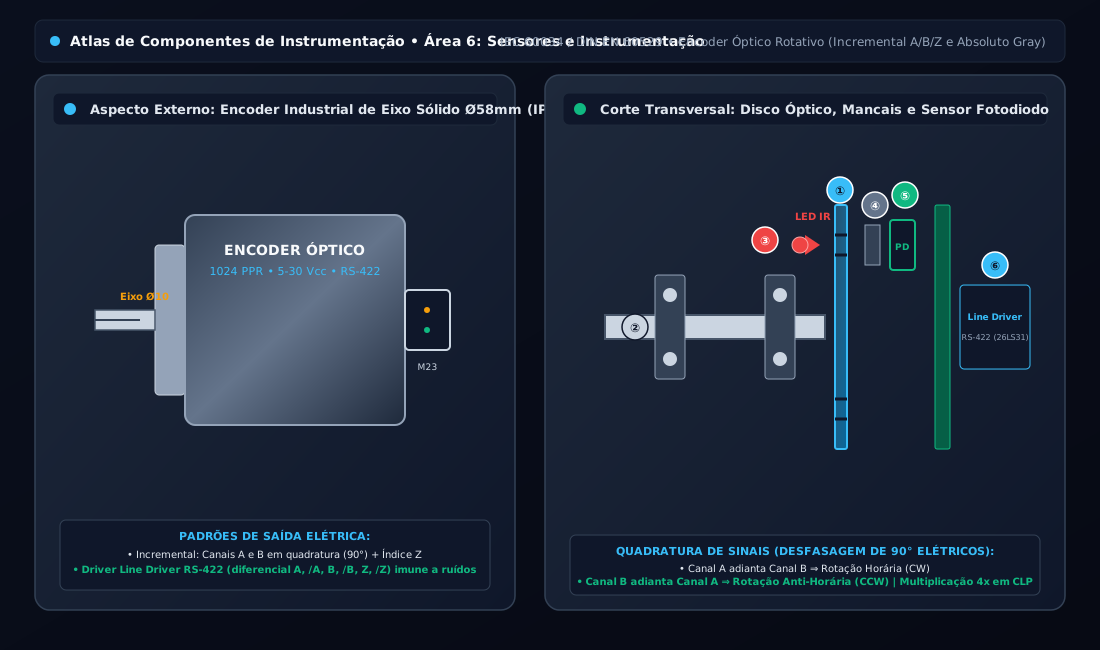
Detalhamento dos Componentes Internos e Callouts
- ① Disco Óptico Giratório (Code Disc): Disco ultrafino de vidro óptico temperado (ou polímero técnico Mylar em modelos de alta resistência a impacto), rigidamente colado ao eixo por cubo metálico usinado. O disco contém máscaras microscópicas fotogravadas a laser com precisão sub-micrométrica, alternando setores opacos (cromo vaporizado) e setores transparentes com resoluções de a .
- ② Eixo Mecânico em Aço Inoxidável Retificado: Eixo sólido de diâmetro padrão (, ou ) ou eixo vazado (Hollow Shaft) para acoplamento direto sobre a ponta do motor. É apoiado em um par de rolamentos de esferas de precisão montados com pré-carga axial, suportando cargas radiais de até e rotações contínuas de até .
- ③ Fonte Emissora de Luz (LED Infravermelho Colimado): Diodo emissor de luz infravermelho () de altíssima vida útil (). Na frente do LED, uma lente asférica paralelizadora gera um feixe de luz colimado e rigorosamente perpendicular à superfície do disco óptico.
- ④ Retículo Óptico Fixo de Varredura (Index Reticle / Grating): Placa de vidro estacionária posicionada paralelamente ao disco giratório a uma distância de fração de milímetro. Contém fendas idênticas às do disco, defasadas espacialmente entre si para gerar o fenômeno de Franjas de Moiré, o qual converte o deslocamento microscópico em modulação senoidal macroscópica de intensidade luminosa.
- ⑤ Matriz de Fotodiodos Detectores de Silício: Conjunto de fotodiodos integrados monoliticamente que captam a modulação luminosa e a convertem em quatro fotocorrentes senoidais em contrafase () para cancelamento de ruído de modo comum e eliminação de deriva térmica de offset.
- ⑥ Placa de Circuito Impresso Interna (PCB com Line Driver): Contém amplificadores operacionais de transimpedância, comparadores ultravelozes com histerese de Schmitt (Schmitt Trigger) para quadratura perfeita e circuitos integrados drivers de linha diferenciais padrão RS-422 (ex: 26LS31) com proteção contra curto-circuito e inversão de polaridade.
3. Princípios Físicos de Operação
3.1 Quadratura de Fase ( Elétricos) e Sentido de Giro
No encoder incremental, a máscara do retículo fixo gera dois sinais de saída defasados no espaço por um quarto de período geométrico da grade, o que se traduz em uma defasagem temporal de rigorosos elétricos entre as ondas quadradas dos Canais A e B:
ROTAÇÃO HORÁRIA (CW) - Canal A adianta Canal B em 90°:
Canal A: ───┐   ┌───┐   ┌───┐   ┌───┐   ┌───
            └───┘   └───┘   └───┘   └───┘
Canal B: ─────┐   ┌───┐   ┌───┐   ┌───┐   ┌─
              └───┘   └───┘   └───┘   └───┘

ROTAÇÃO ANTI-HORÁRIA (CCW) - Canal B adianta Canal A em 90°:
Canal A: ─────┐   ┌───┐   ┌───┐   ┌───┐   ┌─
              └───┘   └───┘   └───┘   └───┘
Canal B: ───┐   ┌───┐   ┌───┐   ┌───┐   ┌───
            └───┘   └───┘   └───┘   └───┘
O circuito de decodificação no CLP ou servodrive avalia a direção do movimento através da lógica de bordas:
- Se na borda de subida do Canal A, o Canal B estiver em nível lógico BAIXO (), o sentido de rotação é Horário (CW / Direto).
- Se na borda de subida do Canal A, o Canal B estiver em nível lógico ALTO (), o sentido de rotação é Anti-Horário (CCW / Reverso).
3.2 O Poder da Multiplicação de Resolução em Hardware ()
Os módulos contadores de alta velocidade (HSC - High Speed Counter) integrados aos CLPs e servodrives decodificam os sinais em quadratura por hardware sem consumir tempo de processamento de software:
graph LR
    subgraph "Estratégias de Decodificação em Quadratura"
        CLK["Canais A e B em Quadratura 90°"] --> M1["Modo 1x: Conta apenas na borda de subida de A ⇒ Resolução = PPR"]
        CLK --> M2["Modo 2x: Conta nas bordas de subida e descida de A ⇒ Resolução = 2 · PPR"]
        CLK --> M4["Modo 4x (Quadratura Plena): Conta em TODAS as 4 bordas (A↑, A↓, B↑, B↓) ⇒ Resolução = 4 · PPR"]
    end
No modo , um encoder comercial de passa a fornecer:
A resolução angular teórica obtida por cada incremento é:
3.3 O Canal Z (Índice / Ponto Zero)
O Canal Z (também denominado Marker ou pulso zero) emite estritamente 1 único pulso de alta precisão por rotação mecânica completa do eixo (). Sua largura é padronizada para corresponder a elétricos, ocorrendo exclusivamente quando ambos os canais A e B encontram-se em nível ALTO ().
Sua aplicação é mandatória no procedimento de Referenciamento de Máquinas (Homing): durante a inicialização de um torno CNC ou robô, o eixo translada lentamente até acionar uma chave de fim de curso mecânica (referência grosseira); a partir daí, o comando busca a borda exata do Canal Z do encoder, travando a coordenada de zero absoluto da máquina com repetibilidade sub-micrométrica.
3.4 Por que Encoders Absolutos Exigem Código Gray?
Em um encoder absoluto, o disco possui pistas circulares concêntricas, cada uma lida por um fotodiodo independente, formando uma palavra binária paralela de bits que indica unicamente a posição angular ( a ).
Se as pistas fossem codificadas em Código Binário Natural, ocorreriam falhas metrológicas catastróficas nas transições onde múltiplos bits mudam de estado simultaneamente. Por exemplo, na passagem da posição para a posição em :
Devido a tolerâncias mecânicas de alinhamento micrométrico dos fotodiodos e pequenas imperfeições no disco, os bits nunca mudam de estado no mesmo picosegundo exato. Durante alguns microssegundos, o sensor geraria leituras espúrias intermediárias transitórias caóticas (como ou ), induzindo trancos violentos e erros fatais no servomotor.
O matemático Frank Gray (Bell Labs, 1953) patenteou o Código Gray (Código Binário Refletido), cuja propriedade física basilar estabelece que ESTRITAMENTE 1 ÚNICO BIT MUDA DE ESTADO ENTRE QUALQUER PAR DE NÚMEROS ADJACENTES:
| Posição Angular | Código Binário Natural | Código Gray (Refletido) | Bits que Mudam no Gray |
|---|---|---|---|
| 0 | 0000 | 0000 | Início |
| 1 | 0001 | 0001 | 1 bit |
| 2 | 0010 | 0011 | 1 bit |
| 3 | 0011 | 0010 | 1 bit |
| 4 | 0100 | 0110 | 1 bit |
| 5 | 0101 | 0111 | 1 bit |
| 6 | 0110 | 0101 | 1 bit |
| 7 | 0111 | 0100 | 1 bit |
| 8 | 1000 (4 bits mudam!) | 1100 | Estritamente 1 bit muda! |
A conversão lógica instantânea de Código Gray () para Binário Natural () no microprocessador é realizada por portas lógicas OU-Exclusivo (XOR):
3.5 Topologias de Saída Elétrica: A Supremacia do Line Driver RS-422
| Padrão de Saída | Nível de Tensão | Frequência Máxima | Comprimento Máx. de Cabo | Imunidade a Ruídos EMI de Inversores |
|---|---|---|---|---|
| Coletor Aberto (NPN) | Péssima (bordas lentas por resistor pull-up) | |||
| Push-Pull / Totem-Pole (HTL) | Média (sinal single-ended suscetível a ruído) | |||
| Line Driver Diferencial (RS-422 / TTL) | Diferencial | Excelente (Rejeição total de modo comum) |
O padrão Line Driver RS-422 gera para cada canal o seu sinal inverso complementar ( e , e , e ). Conduzidos por pares trançados blindados, qualquer interferência eletromagnética externa induzida pelo chaveamento de inversores de frequência acopla-se de forma idêntica em ambos os condutores. O receptor diferencial na entrada do CLP subtrai os sinais (), cancelando do ruído induzido.
4. Diagrama de Aplicação Prática
A figura abaixo demonstra o circuito de controle em malha fechada de um Servomotor Brushless em centro de usinagem CNC, onde o encoder óptico incremental de alimenta em tempo real tanto o servodrive quanto o módulo contador rápido (HSC) do CLP.
graph TD
    subgraph "Mecânica de Precisão CNC"
        MOTOR["Servomotor CA Brushless (3000 RPM)"] --> FUSO["Fuso de Esferas Recirculantes (Passo 10 mm/volta)"]
        MOTOR --- ENC["Encoder Óptico 2500 PPR com Acoplamento Flexível"]
    end

    subgraph "Fiação Diferencial Blindada (Cabo de Servomotor)"
        ENC -->|Pares Trançados Blindados A, /A, B, /B, Z, /Z| DRIVE["Servodrive Digital (Malha de Corrente e Velocidade a 16 kHz)"]
    end

    subgraph "Automação e Controle Numérico CNC"
        DRIVE -->|Repetição de Pulsos Buffered| HSC["Módulo Contador Rápido HSC do CLP (Decodificação 4x)"]
        HSC --> CNC_CPU["Controle Numérico Computadorizado (CNC / G-Code)"]
        CNC_CPU -->|Consignas de Posição e Interpolação| DRIVE
    end
5. Metodologia de Dimensionamento e Caso Numérico Resolvido
5.1 Caso de Engenharia: Eixo de Avanço de Retífica CNC
Dados de Projeto
- Mecanismo: Fuso de esferas recirculantes retificado de alta precisão com passo .
- Acoplamento: Direto sem folga () entre o eixo do servomotor e o fuso de esferas.
- Rotação máxima do servomotor em avanço rápido: .
- Resolução linear de posicionamento exigida pelo processo: ().
- Hardware do controlador: Cartão Contador Rápido de CLP com frequência máxima de corte de entrada de por canal.
Passo 1: Cálculo da Resolução Angular Necessária no Eixo
Para alcançar o deslocamento linear mínimo de com um passo de fuso de :
Passo 2: Seleção do Encoder com Decodificação em Quadratura
Configurando o cartão contador do CLP em modo de Quadratura Plena ():
Especificação do Encoder de Catálogo:
- Modelo: Encoder Óptico Incremental Industrial
- Resolução nativa: (Pulsos Por Rotação)
- Saída elétrica: Line Driver RS-422 diferencial (, )
- Alimentação: com regulador interno
- Grau de proteção: IP67 com retentor de eixo
Passo 3: Verificação da Frequência Máxima de Pulsos na Rotação Máxima
A frequência fundamental de pulsos gerada no Canal A ou B a é calculada por:
Verificação do limite de hardware do CLP:
f_{\text{pulsos}} = 125.0\,\text{kHz} \le f_{\text{HSC,máx}} = 200.0\,\text{kHz} \quad \text{(Aprovado com 37.5% de margem de segurança)}
Passo 4: Cálculo da Velocidade Linear Máxima da Mesa CNC
A velocidade linear máxima de translação da mesa no avanço rápido é:
6. Modos de Falha, Diagnóstico e Regras de Segurança
graph TD
    subgraph "Mecanismos de Falha em Encoders Ópticos"
        F1["Impacto Axial no Eixo durante Montagem Mecânica"] --> E1["Trinca ou Fragmentação do Disco de Vidro"]
        F2["Falta de Resistor de Terminação 120 Ω em Cabos Longos"] --> E2["Reflexão de Linha Provoca Contagem Falsa Dupla"]
        F3["Conexão em Coletor Aberto próxima ao Cabo do Inversor"] --> E3["Ruído PWM Induzido Adiciona Metros de Erro Acumulado"]
    end
6.1 Regras Críticas de Montagem Mecânica
- PROIBIDO QUALQUER IMPACTO AXIAL OU MARTELAMENTO NO EIXO:
- O disco óptico interno de vidro temperado possui folga de apenas em relação ao retículo estacionário. Qualquer pancada com martelo ou pressão excessiva para encaixar polias ou acoplamentos trinca ou pulveriza instantaneamente o disco de vidro. O acoplamento de engrenagens ou polias deve ser feito exclusivamente com aquecimento térmico ou parafusos extratores.
- Uso Mandatório de Acoplamento Flexível Elástico:
- O encoder nunca deve ser parafusado rigidamente ponta-a-ponta contra o eixo do motor. Deve-se empregar obrigatoriamente um Acoplamento Flexível de Fole Metálico ou Helicoidal para absorver desvios angulares (até ), radiais (até ) e axiais, evitando a destruição prematura dos rolamentos de esferas do sensor por cargas mecânicas cíclicas.
6.2 Integridade Elétrica de Sinal e Blindagem
- Terminação de Linha Casada ():
- Em comprimentos de cabo superiores a , a alta frequência dos sinais () provoca reflexões de onda eletromagnética na extremidade receptora do CLP. É obrigatório inserir um resistor de terminação de em paralelo entre e , e entre e no borne de entrada do CLP para casar a impedância característica do cabo par trançado.
- Aterramento Único da Malha de Blindagem:
- A blindagem de malha trançada do cabo do encoder deve ser aterrada em um único ponto, preferencialmente no barramento de terra do painel elétrico (lado do CLP/drive). Aterrar a blindagem em ambas as pontas cria um loop de circulação de terra que injeta ruídos no circuito do sensor.
Engenhar.IA • Atlas de Componentes Elétricos e Eletrônicos • Área 6: Sensores e Instrumentação