🪜 Motor de Passo Híbrido com Controle em Malha Fechada (Closed-Loop Stepper)
Navegação do Atlas
1. Identificação Normativa e Características Comparativas
O Motor de Passo Híbrido (Hybrid Stepper Motor) é um atuador eletromecânico síncrono de relutância e ímã permanente projetado para converter pulsos elétricos digitais diretamente em incrementos angulares mecânicos discretos e perfeitamente calibrados sem exigir sensores de posição em configurações básicas. A versão híbrida combina as melhores características do motor de relutância variável (dentes finos de ferro de alta permeabilidade magnética) com o motor de ímã permanente (ímã cilíndrico magnetizado axialmente no rotor), proporcionando elevado torque estático de retenção (holding torque) e passos básicos padronizados de ( passos por revolução) ou ( passos por revolução).
Historicamente, o calcanhar de Aquiles dos motores de passo operando em malha aberta (open-loop) foi a perda de sincronismo (perda de passos) quando submetidos a transitórios de carga ou ressonâncias mecânicas, além do aquecimento excessivo provocado pelo fornecimento ininterrupto da corrente nominal mesmo em repouso. A tecnologia de Malha Fechada (Closed-Loop Stepper, frequentemente comercializada como Easy Servo ou StepSERVO), governada pelas normas NEMA ICS 16, IEC 60034-1 e RoHS, revolucionou esse cenário: acoplando um encoder óptico/magnético à tampa traseira e aplicando controle vetorial FOC em tempo real, o driver ajusta dinamicamente a corrente estatórica estritamente sob demanda da carga, eliminando a perda de passo, suprimindo o ruído acústico e operando em temperaturas drasticamente mais frias.
graph LR
    subgraph "Simbologia Técnica do Motor de Passo Híbrido"
        IEC["<b>Padrão IEC 60617</b><br/>Círculo M com indicação de passo<br/>e enrolamentos bipolares bifásicos"]
        NEMA["<b>Padrão Mecânico NEMA</b><br/>Flanges Padronizadas:<br/>NEMA 17 (42mm) / NEMA 23 (57mm) / NEMA 34 (86mm)"]
        CLOSED_LOOP["<b>Malha Fechada Integrada</b><br/>Encoder Incremental 1000 a 4000 PPR<br/>Controle de Corrente Vetorial Adaptativo"]
    end
Tabela Comparativa: Malha Aberta vs. Malha Fechada vs. Servomotor Síncrono
| Característica de Engenharia | Motor de Passo Malha Aberta | Motor de Passo Malha Fechada (Closed-Loop) | Servomotor Síncrono (PMSM) |
|---|---|---|---|
| Imunidade a Perda de Passos | Nula (perde passo sem detecção sob sobrecarga) | Total (detecta e compensa em tempo real via encoder) | Total (malha fechada nativa contínua) |
| Consumo de Corrente em Repouso | ou da corrente de pico (fixo) | Proporcional à carga externa () | Proporcional à carga externa () |
| Temperatura Operacional de Regime | Elevada ( a ) | Baixa a moderada ( a ) | Baixa a moderada ( a ) |
| Conjugado em Baixíssimas Rotações () | Altíssimo (torque de retenção superior) | Altíssimo ( do torque nominal aproveitável) | Moderado (requer redutor mecânico para igualar) |
| Conjugado em Altas Rotações () | Queda brusca devido à FCEM e indutância | Mantém curva útil até | Excelente torque plano até |
| Complexidade e Custo de Sintonia (Tuning) | Nenhuma sintonia de malha requerida | Quase nula (autoajuste de ganho robusto) | Alta (requer sintonia fina PID de corrente, vel e pos) |
| Custo Relativo do Sistema Completo | (econômico) | (excelente custo-benefício) | a (alto investimento) |
2. Aspecto Visual e Seção Transversal Técnica
O diagrama vetorial abaixo apresenta o corte longitudinal detalhado de um motor de passo híbrido bipolar bifásico padrão NEMA 23/34 com encoder magnético traseiro para malha fechada, detalhando os dois copos polares dentados do rotor acoplados axialmente ao ímã de terras raras e os polos bobinados do estator.
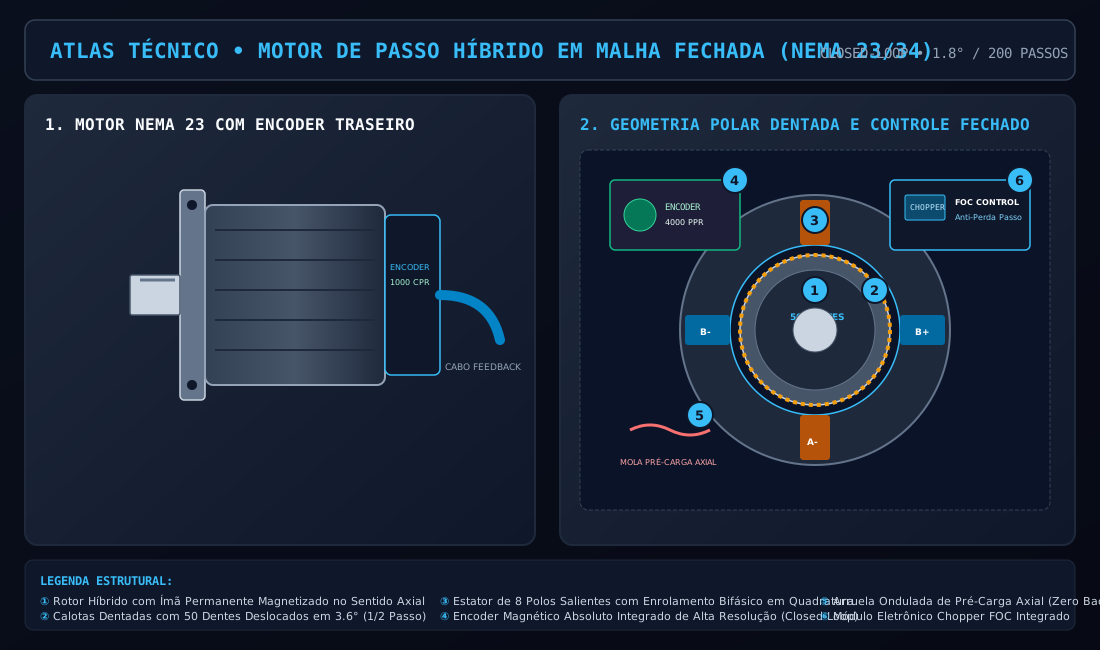
Elementos Construtivos Indicados no Corte:
- ① Estator Laminado com 8 Polos Salientes Dentados: Núcleo de aço silício com 8 polos principais, cada um contendo múltiplos dentes usinados com passo idêntico ao do rotor. As bobinas são enroladas sobre os polos e conectadas para formar duas fases independentes ortogonais ( e ).
- ② Rotor Híbrido com Copos Dentados de Ferro Silício: Formado por dois cilindros dentados (copo polar norte e copo polar sul) usinados com exatamente dentes cada, ensanduichando um ímã permanente cilíndrico magnetizado axialmente ao longo do eixo mecânico.
- ③ Deslocamento Angular de Meio Dente (): Os dois copos dentados do rotor são montados defasados angularmente entre si de meio passo de dente (). Essa geometria faz com que, quando os dentes do copo norte se alinham perfeitamente com os dentes do estator, os dentes do copo sul fiquem posicionados exatamente diante das fendas estatóricas.
- ④ Encoder de Posição Traseiro Integrado: Disco óptico ou magnético de 1000 a 4000 pulsos por revolução (PPR) com canais em quadratura montado na extremidade posterior do eixo, fornecendo realimentação de alta velocidade ao processador DSP do driver.
- ⑤ Eixo de Precisão e Rolamentos Pré-Carregados: Eixo de aço inoxidável apoiado em rolamentos rígidos de esferas com pré-carga axial por arruela ondulada (wave washer) para anular folgas axiais mecânicas (backlash).
- ⑥ Flange Padrão NEMA e Conexão Traseira: Carcaça de alumínio anodizado usinado por CNC com flange de fixação dimensional padronizada NEMA (NEMA 23 com furação de e centro de ) e conectores blindados independentes para potência e sinais de encoder.
3. Princípios Físicos de Operação e Equacionamento Detalhado
flowchart TD
    subgraph "Princípio Físico do Motor de Passo Híbrido"
        PULSO["Trem de Pulsos de Entrada (Frequência f_pps e Direção DIR)"] --> DRIVER["Driver Chopper PWM Bipolar (Modulação Senoidal Microstepping)"]
        DRIVER --> FASE_A["Corrente de Fase A: iA(t) = I_pk · cos(θe)"]
        DRIVER --> FASE_B["Corrente de Fase B: iB(t) = I_pk · sin(θe)"]
        FASE_A --> CAMPO_EST["Campo Magnético Estatórico de Relutância Variável"]
        FASE_B --> CAMPO_EST
        CAMPO_EST --> IMAS_ROTOR["Interação com Ímã Axial e Dentes do Rotor (Zr = 50)"]
        IMAS_ROTOR --> TORQUE_ALINHAMENTO["Torque de Alinhamento Magnético: T(θ) = -Th · sin(Zr · θ)"]
        TORQUE_ALINHAMENTO --> MOV_ANGULAR["Avanço Angular Preciso de Passo (θs = 1.8° / microsteps)"]
    end
3.1 Geometria e Cálculo do Ângulo de Passo Básico ()
O ângulo de passo mecânico fundamental de passo inteiro (full step) depende unicamente do número de fases do enrolamento () e da quantidade de dentes usinados na circunferência do rotor ():
Para o motor de passo híbrido bifásico convencional ( fases) com rotor padrão de dentes ():
O número de passos por revolução completa () é:
3.2 Curva Estática de Torque-Ângulo
Quando as fases do motor são percorridas por correntes contínuas nominais, o conjugado estático restaurador gerado sobre o rotor em função do deslocamento angular é governado pela soma do torque de alinhamento eletromagnético e do torque de detença (detent torque gerado unicamente pelo ímã permanente sem corrente):
onde:
- : Conjugado de retenção nominal (Holding Torque em );
- : Número de dentes do rotor ();
- : Conjugado de detença residual (tipicamente de a de ).
Para pequenos deslocamentos angulares em torno da posição de equilíbrio estável (), o motor comporta-se exatamente como uma mola de torção magnética com constante de rigidez angular :
A frequência de ressonância natural mecânica do rotor () em torno do ponto de equilíbrio é:
Na operação clássica em malha aberta, quando a frequência dos pulsos de comando () se aproxima de (tipicamente na faixa de ), ocorre ressonância paramétrica destrutiva com amplitudes de oscilação que superam o ângulo crítico de tombamento (), causando a perda instantânea de sincronismo. O microstepping em malha fechada elimina completamente esse fenômeno.
3.3 Microstepping Senoidal
No acionamento por microstepping, o driver sintetiza correntes senoidais contínuas nas fases e com resolução fracionária de passo ():
undefined