💻 Aula 05: Barramento CAN-CANopen e Protocolos de Automação de Subestações (IEC 61850 — GOOSE e MMS)
Navegação Rápida
📍 Disciplina: 05 Redes Industriais | 🗺️ Área: 06 Computação e Telecomunicações | 🏠 Hub Principal ⬅️ Aula Anterior: Aula 04 - Barramentos de Campo | ➡️ Próxima Aula: Conclusão da Disciplina / MOC Central
📌 Sumário da Aula
- 🚗 1. O Barramento CAN (ISO 11898): Camada Física e Arbitragem Não Destrutiva
- ⚙️ 2. A Camada Superior CANopen (Dicionário de Objetos, SDO e PDO)
- ⚡ 3. A Norma IEC 61850 para Automação de Subestações Elétricas
- 🦅 4. Protocolos Críticos de Subestação: GOOSE, Sampled Values e MMS
- 🔄 5. Redundância de Subestação com Tempo Zero (PRP e HSR - IEC 62439-3)
- 📊 6. Mapa Visual do Barramento CAN e IEC 61850 de Subestações
- 📝 7. Questões de Fixação e Concursos Comentadas Passo a Passo
- 📚 8. Referências Bibliográficas e Normas Técnicas
🚗 1. O Barramento CAN (ISO 11898): Camada Física e Arbitragem Não Destrutiva
Desenvolvido pela Robert Bosch GmbH em 1986 para integração eletrônica veicular e posteriormente padronizado como ISO 11898, o barramento CAN (Controller Area Network) tornou-se o padrão hegemônico em sistemas embarcados críticos, veículos elétricos, máquinas agrícolas, aeroespacial e automação de subestações de média tensão.
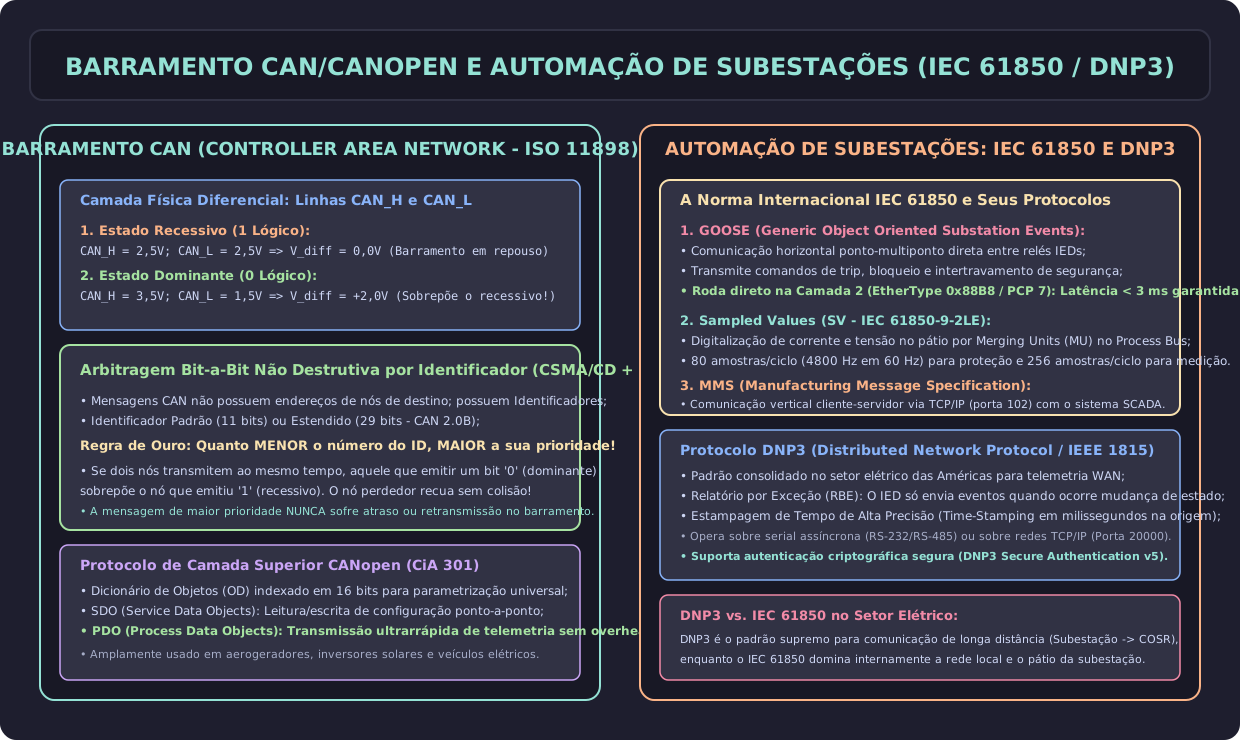
1.1 Camada Física Diferencial e Níveis Lógicos
O barramento CAN utiliza um par trançado balanceado com terminação de impedância característica de em ambas as extremidades. A transmissão fundamenta-se na oposição entre dois estados elétricos:
undefined